
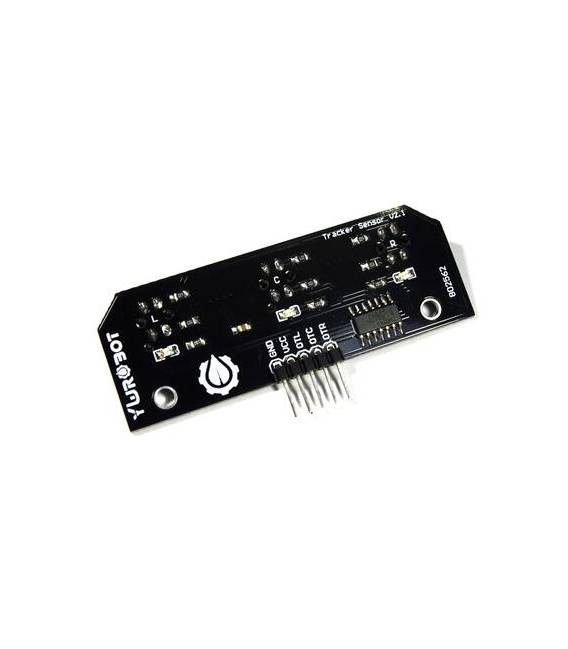

Sensore Tracking Segui Linea SMD a 3 Vie per Robot, Rover Macchine
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA
Il sensore SMD a 3 vie è progettato per guida automatica di robot e rover. Evita ostacoli e segue linee con precisione.
2 disponibili (ordinabile)
Descrizione
Cos’è
Il sensore Tracking Segui Linea SMD a 3 Vie per Robot, Rover e Macchine è un dispositivo progettato per facilitare la guida automatica di robot e rover su percorsi precisi. Questo sensore consente ai veicoli automatizzati di evitare ostacoli e seguire linee bianche o nere su superfici contrastanti.
Caratteristiche
- Sensore SMD a 3 vie per tracciamento lineare
- Progettato per robot e rover
- Idealmente adatto ai progetti di automazione
A cosa serve
Questo sensore è ideale per realizzare un robot line follower che segue una linea bianca su fondo nero. Puoi integrarlo con motori DC controllati da un H-bridge e utilizzarlo in progetti di Arduino o ESP.
Tutorial: Come usare Sensore Tracking Segui Linea SMD a 3 Vie
Questo sensore di tracciamento lineare a 3 vie è ideale per robot e rover che devono seguire percorsi precisi su superfici nere o bianche. Progettato per maker principianti e intermedi, facilita la realizzazione di progetti di automazione.
Cosa serve
- Arduino Uno
- Connessione USB A-Micro B
- Sensori Line Follower a 3 vie SMD
- Cavo Jumper M/F
Passi
- Collegare il sensore al microcontrollore Arduino utilizzando i cavi jumper.
- Verifica la corretta polarità dei pin del sensore: VCC, GND e i tre segnali di output (OUT1, OUT2, OUT3).
- Installare l’IDE Arduino e caricare lo sketch di esempio per il sensore line follower a 3 vie.
- Configurare le porte digitali del microcontrollore in modalità input per ricevere i dati dal sensore.
- Inserire una linea bianca su un fondo nero per testare l’accuratezza del tracciamento.
- Modificare lo sketch se necessario per adattarlo alle esigenze specifiche del progetto.
- Testare il sistema integrando il controllo dei motori robotici basato sui dati ricevuti dal sensore.
- Ottimizzare le funzioni dello sketch e del circuito in base ai risultati ottenuti.
Codice di esempio
// Esempio di codice per Arduino Uno
int sensorPin1 = 2; // Pin di output del sensore linea 1
int sensorPin2 = 3; // Pin di output del sensore linea 2
int sensorPin3 = 4; // Pin di output del sensore linea 3
void setup() {
  Serial.begin(9600);
  pinMode(sensorPin1, INPUT);
  pinMode(sensorPin2, INPUT);
  pinMode(sensorPin3, INPUT);
}
void loop() {
  int sensorValue1 = digitalRead(sensorPin1);
  int sensorValue2 = digitalRead(sensorPin2);
  int sensorValue3 = digitalRead(sensorPin3);
  Serial.print("Sensor Value 1:");
  Serial.println(sensorValue1);
  Serial.print("Sensor Value 2:");
  Serial.println(sensorValue2);
  Serial.print("Sensor Value 3:");
  Serial.println(sensorValue3);
}
Mini-progetto
Realizza un robot line follower che segue una linea bianca su fondo nero. Usa il sensore a 3 vie per tracciare la linea e integralo con motori DC controllati da un H-bridge.
Errori comuni
- Inversione della polarità dei pin del sensore.
- Connessione errata tra Arduino e sensori.
- Assenza di una linea chiara da seguire per il test.
- Utilizzo di uno sketch non ottimizzato per le esigenze specifiche del progetto.
Accessori consigliati
- Motori DC
- H-bridge L298N
- Stampa 3D per la struttura robotica
- Pavimento nero con linea bianca
Domande frequenti
Il sensore funziona solo su linee bianche?
No, può essere adattato a diverse combinazioni di colori se le condizioni luminose sono appropriate.
Come posso aumentare la precisione del tracciamento della linea?
Utilizza una luce più intensa o riduci il rumore ambientale per migliorare la distinzione tra linee e superficie.
Posso utilizzare questo sensore con altri microcontrollori oltre Arduino?
Sì, è compatibile con qualsiasi microcontrollore che supporti i pin digitali di input.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Occhiali di sicurezza trasparenti per saldatura
Il prezzo originale era: 10,57 €.6,47 €Il prezzo attuale è: 6,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Moduilo Tester Multifunzione 7 in 1 33V 10A con Schermo Oled
Il prezzo originale era: 22,00 €.15,94 €Il prezzo attuale è: 15,94 €. Escluso IVA Aggiungi al carrello -
In offerta!
Controllo luce AS-10 Pulsante Controller PC automatico AC / DC12V
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello -
In offerta!
Pinzetta Tester SMD Sonda LCR Digitale con cavo BNC maschio
Il prezzo originale era: 25,06 €.18,15 €Il prezzo attuale è: 18,15 €. Escluso IVA Aggiungi al carrello