
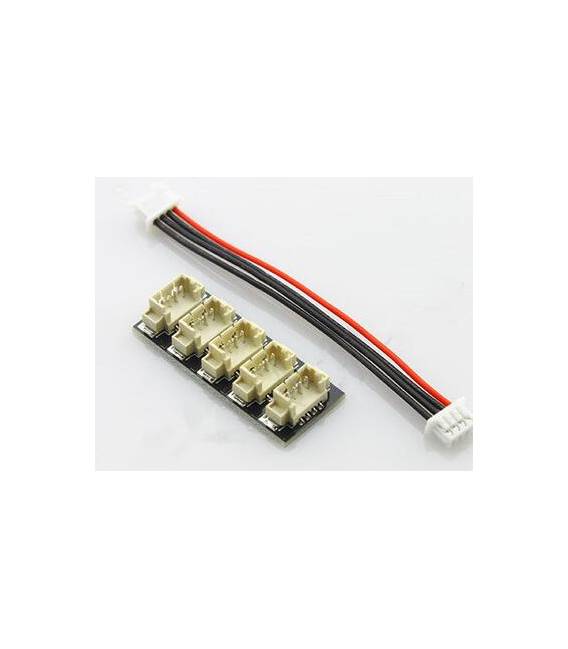

Pixhawk I2C Scheda Breakout splitter 1 rimorchio 4 accessori di controllo di volo Pix / APM
Il prezzo originale era: 5,49 €.3,98 €Il prezzo attuale è: 3,98 €. Escluso IVA
Pixhawk I2C Breakout Board splitter 1 rimorchio 4 accessori di controllo di volo Pix / APM
Disponibile su ordinazione
Descrizione
Cos’è
La scheda Pixhawk I2C Breakout splitter è un dispositivo che consente di espandere le connessioni I2C del sistema Pix/APM, permettendo la gestione di quattro accessori diversi.
Caratteristiche
- Consente di collegare 4 dispositivi I2C ai droni o progetti di volo autonomo
- Scheda compatibile con il sistema Pix/APM
A cosa serve
La scheda è essenziale per i piloti e gli sviluppatori che desiderano integrare più sensori o accessori nei loro droni, migliorando la gestione del volo. Può essere utilizzata con vari tipi di sensori come GPS, barometro, camera di controllo e sensore di movimento.
Tutorial: Come usare Pixhawk I2C Breakout Splitter
Il Pixhawk I2C Breakout Splitter consente di collegare più dispositivi I2C ai tuoi droni o progetti di volo autonomo, facilitando la gestione dei sensori e degli accessori.
Cosa serve
- Pixhawk I2C Breakout Board
- Arduino o microcontrollore compatibile
- cavi JST-XH
- sensori I2C
Passi
- Collegare il Pixhawk I2C Breakout Splitter al bus I2C del tuo sistema Pixhawk utilizzando un cavo JST-XH.
- Verifica i pin VCC, GND, SDA e SCL sul breakout board per identificare correttamente le connessioni.
- Collega il primo accessorio di controllo di volo al bus I2C del breakout splitter usando un altro cavo JST-XH.
- Ripeti il passaggio precedente per aggiungere fino a quattro accessori aggiuntivi, assicurandoti che ogni dispositivo abbia la propria identificazione I2C unica.
- Configura il tuo microcontrollore o sistema Pixhawk per riconoscere i nuovi dispositivi collegati al bus I2C del breakout splitter.
- Verifica sul datasheet della configurazione dei pin e delle specifiche di alimentazione per ogni accessorio aggiunto.
- Testa la comunicazione tra il tuo sistema Pixhawk e gli accessori collegati, controllando che tutti i dati vengano trasmessi correttamente.
- Se necessario, adatta lo sketch Arduino o script del tuo progetto per gestire le nuove interfacce I2C aggiunte.
Codice di esempio
// Esempio di configurazione I2C
#include <Wire.h>
void setup() {
  Wire.begin();
}
void loop() {
  // Aggiungi qui il codice per leggere i dati dai sensori collegati
}
Mini-progetto
Progetta un sistema di volo autonomo che utilizza il Pixhawk I2C Breakout Splitter per connettere quattro diversi sensori e accessori, come un GPS, un barometro, una camera di controllo e un sensore di movimento.
Errori comuni
- Connettere più dispositivi I2C con l’identificazione indistinta.
- Ignorare la configurazione dei pin specifica per ogni accessorio collegato.
- Non verificare correttamente i dati trasmessi tra il sistema Pixhawk e gli accessori aggiuntivi.
- Usare cavi JST-XH non compatibili o danneggiati.
Accessori consigliati
- Cavo JST-XH
- Sensori I2C per droni
- Arduino Uno R3
- Libreria Pixhawk
Domande frequenti
Come posso verificare che il breakout splitter stia funzionando correttamente?
Controlla la comunicazione tra i dispositivi collegati e il sistema Pixhawk utilizzando la libreria Wire di Arduino.
Posso aggiungere più accessori al bus I2C del breakout splitter?
Sì, ma assicurati che ogni accessorio abbia un’identificazione I2C unica per prevenire conflitti.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Mini Amplificatore Audio Digitale 3W PAM8403 dual channel Alimentato da USB bassa frequenza
Il prezzo originale era: 4,56 €.3,30 €Il prezzo attuale è: 3,30 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore di conversione da PLCC44 a DIP40, blocchi di prova IC, Adattatore, sede dell’adattatore
Il prezzo originale era: 6,34 €.4,59 €Il prezzo attuale è: 4,59 €. Escluso IVA Aggiungi al carrello -
In offerta!
USBtinyISP 2.0 AVR ISP Programmatore Download Arduino dedicated downloader
Il prezzo originale era: 15,94 €.11,55 €Il prezzo attuale è: 11,55 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 pezzi 1W, 350MA, 3.2v-3.4v, bianco brillante 6000K-6500K, bianco caldo 3000K-3500K, lampada a led ad alta potenza perlina filo
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello