 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
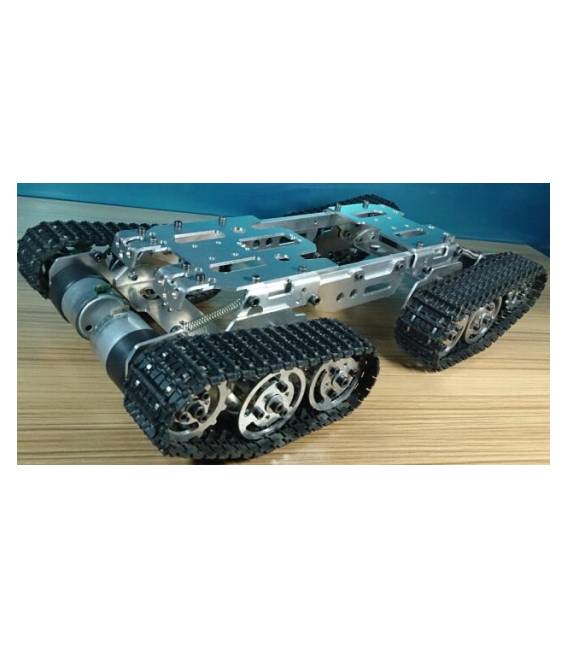
La Base Châssis Robot Rover en Métal avec Engrenages et Moteurs TK004 (SKU: ARD005908) est une structure robuste en métal conçue pour les projets DIY de robotique. Équipé d’engrenages et de moteurs TK004, il est la base idéale pour construire des robots et des véhicules autonomes.
Caractéristiques
- Châssis en métal
- Engrenages intégrés
- Moteurs TK004
À quoi ça sert
Ce châssis est parfait pour réaliser des rovers qui évitent les obstacles de manière autonome. Vous pouvez intégrer des capteurs de distance et modifier le sketch Arduino pour programmer le mouvement du rover autour des obstacles. Il est adapté aussi bien aux débutants qu’aux experts en robotique.
Tutoriel : Comment utiliser la Base Châssis Robot Rover en Métal avec Engrenages et Moteurs TK004
La structure de base du rover robot en métal est idéale pour les makers qui souhaitent créer un véhicule autonome ou à distance. Cette structure robuste peut être utilisée comme base pour des projets de robotique avancés, adaptés aux débutants comme aux experts.
Ce qu’il faut
- Arduino Uno
- Batterie LiPo 7,4V
- Contrôleur L298N
- Capteurs de distance (vérifier le datasheet)
- Connecteurs et câbles
- Kit d’assemblage
Étapes
- Installer les moteurs TK004 des deux côtés de la structure, en assurant une fixation solide.
- Connecter le contrôleur L298N aux moteurs en suivant la documentation fournie.
- Connecter l’Arduino Uno au contrôleur L298N pour contrôler les mouvements des moteurs.
- Installer et configurer un capteur de distance pour éviter les obstacles (vérifier le datasheet).
- Charger un sketch Arduino qui gère le mouvement du rover en se basant sur les données reçues des capteurs.
- Testez le rover dans un environnement contrôlé avant de l’utiliser dans des environnements ouverts ou complexes.
Exemple de code
// Uno sketch base per la gestione dei motori tramite Arduino
void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 200);
}
Mini-projet
Concevez un rover qui évite les obstacles de manière autonome. Insérez des détecteurs de distance et modifiez le sketch Arduino pour qu’il tourne autour des obstacles.
Erreurs courantes
- Connexion incorrecte des moteurs au contrôleur L298N
- Détecteur de distance non configuré correctement
- Puissance insuffisante de la batterie
- Programme Arduino qui ne gère pas les données des capteurs
Accessoires conseillés
- Arduino Uno R3 – ARD005798
- Contrôleur L298N – ARD006147
- Batterie LiPo 7.4V – ARD005823
- Détecteurs de distance HC-SR04 – ARD005830
Questions fréquentes
Quelle est la tension minimale pour la structure du rover ?
La tension minimale recommandée est de 7.4V, fournie par une batterie LiPo.
Puis-je utiliser un autre type de moteur avec cette structure ?
Oui, mais assurez-vous que le moteur est compatible avec les connecteurs et le contrôleur L298N.
Avis
Il n’y a pas encore d’avis.