 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
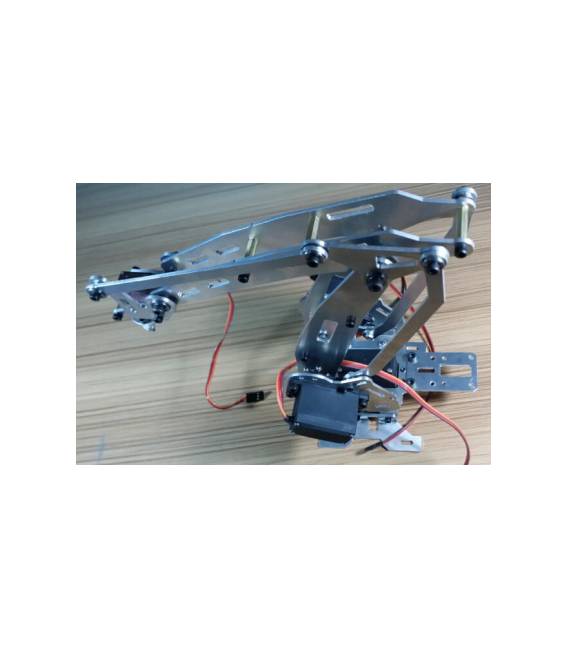
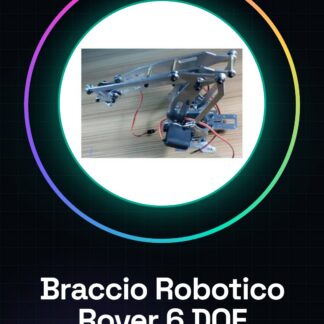
Le bras de robotique Rover en aluminium 6 DOF avec servomoteurs TK011 est un composant idéal pour les projets de robotique et d’automatisation. Avec ses 6 degrés de liberté, il permet des mouvements complexes et précis.
Caractéristiques
– 6 DOF pour des mouvements complexes
– En aluminium pour la résistance et la légèreté
À quoi sert-il ?
Ce bras est idéal pour les projets de rover, de véhicules autonomes et de robots en général. Il est parfait pour la manipulation d’objets ou l’interaction avec des environnements complexes.
Tutoriel : Comment utiliser le Bras de Rover en Aluminium 6 DOF TK011
Ce bras de robotique Rover en aluminium 6 DOF avec servomoteurs est idéal pour les projets d’automatisation et de robotique. Il s’adapte parfaitement aux makers qui cherchent un support robuste et flexible pour expériences et prototypes. Avec ses 6 degrés de liberté, il permet des mouvements complexes, rendant ce choix optimal pour des applications telles que la manipulation d’objets ou l’interaction avec des environnements réels.
Ce qu’il vous faut
– Arduino Uno
– Câble USB
– Batterie LiPo (vérifiez le datasheet)
– Connecteurs servomoteurs
– Outils de montage
Étapes
1. Connectez l’Arduino Uno à l’ordinateur via le câble USB.
2. Installez la bibliothèque Servo pour Arduino.
3. Connectez les servomoteurs du bras robotique aux broches de l’Arduino (vérifiez le datasheet).
4. Chargez le sketch d’exemple fourni avec le kit ou créez un nouveau en suivant les instructions.
5. Vérifiez que les servomoteurs se déplacent correctement via la console série Arduino.
6. Configurez les mouvements du bras robotique en modifiant le sketch de base.
7. Testez le bras robotique avec une batterie LiPo (vérifiez le datasheet) pour vous assurer qu’il fonctionne sans alimentation USB.
Exemple de code
// Inclure la bibliothèque Servo
#include
// Définir les broches de connexion des servomoteurs
const int servoPin1 = 9;
const int servoPin2 = 10;
// Créer des objets pour les servomoteurs
Servo myServo1;
Servo myServo2;
void setup() {
// Connecter les servomoteurs aux broches définies
myServo1.attach(servoPin1);
myServo2.attach(servoPin2);
}
void loop() {
// Exécuter des mouvements de base pour tester le bras robotique
myServo1.write(90); // Position centrale du servomoteur
delay(500);
}
Mini-projet
Créez un petit rover avec ce bras robotique. Le connectez à une base mobile et programmez-le pour exécuter des mouvements de base tels que prendre des objets ou interagir avec l’environnement.
Erreurs courantes
– Connecter les servomoteurs aux broches incorrectes.
– Ne pas configurer correctement la bibliothèque Servo.
– Utiliser une tension électrique supérieure à la limite des servomoteurs.
– Ne pas tester le bras robotique avec des batteries LiPo avant de l’utiliser sans alimentation USB.
Accessoires recommandés
– Batterie LiPo pour Arduino
– Connexion série pour le suivi du bras robotique
– Base mobile pour rover (SKU: ARD005921)
– Kit de prototypage électronique
Questions fréquentes
Le bras robotique peut-il être utilisé avec d’autres microcontrôleurs que l’Arduino ?
Oui, mais cela pourrait nécessiter l’installation de bibliothèques spécifiques pour le contrôle des servomoteurs.
Quelle est la tension minimale et maximale recommandée pour les servomoteurs ?
Vérifiez le datasheet du produit pour obtenir ces détails précis.
Avis
Il n’y a pas encore d’avis.