 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
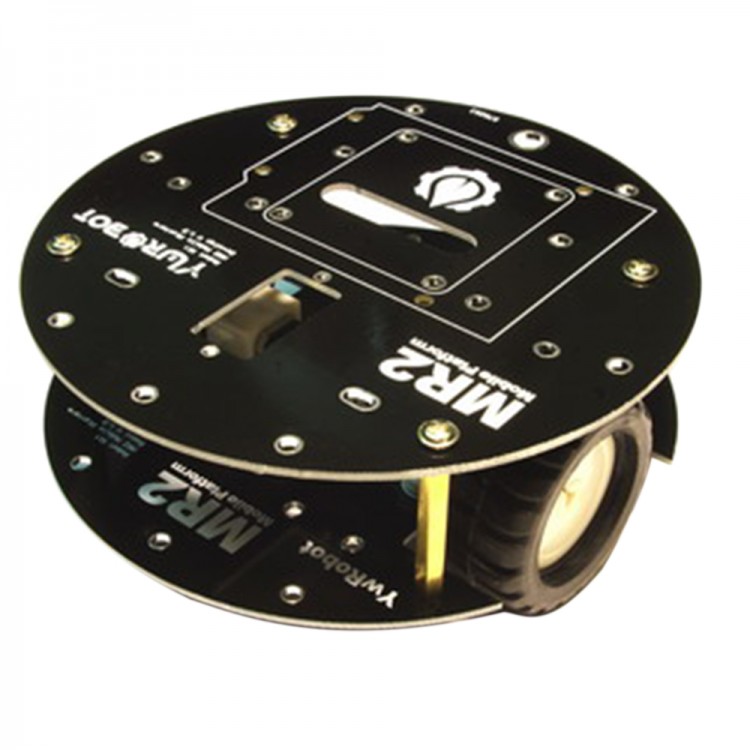
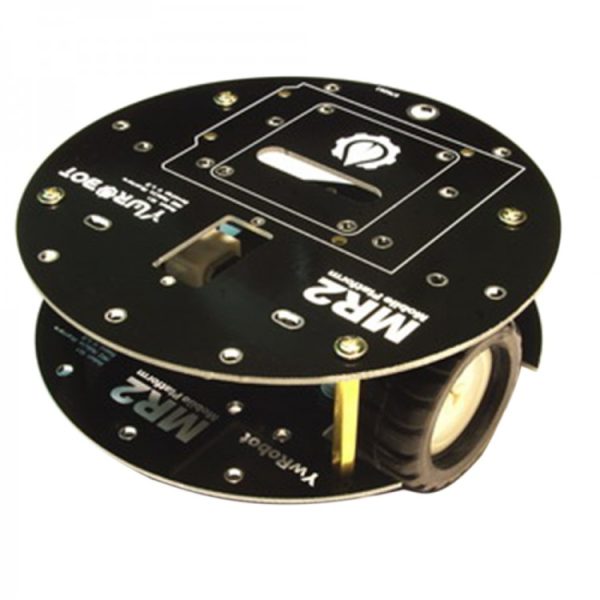
Qu’est-ce que c’est? Le kit MR2 Smart Car Moteurs N20 + Roue Omnidirectionnelle pour Arduino est un ensemble complet pour construire un véhicule robotique avec un design innovant qui permet de se déplacer dans n’importe quelle direction.
Caractéristiques
– Moteurs N20
– Roue omnidirectionnelle
– Compatible avec Arduino
À quoi sert-il?
Ce kit est idéal pour les débutants et les intermédiaires dans la programmation Arduino et les applications de robotique mobile. Vous pouvez l’utiliser pour créer un robot qui peut éviter les obstacles en utilisant des capteurs à ultrasons (non inclus dans le kit).
Tutoriel : Comment utiliser le Kit MR2 Smart Car Moteurs N20 + Roue Omnidirectionnelle pour Arduino
Le kit MR2 Smart Car est conçu pour construire un véhicule robotique qui peut se déplacer dans n’importe quelle direction. Il est idéal pour les débutants et les intermédiaires dans la programmation Arduino et les applications de robotique mobile.
Ce qu’il vous faut
– Arduino Uno
– Kit MR2 Smart Car Moteurs N20 + Roue Omnidirectionnelle
– Connexion USB
– Batterie LiPo 3.7V
Étapes
1. Connectez le kit à votre Arduino en utilisant les connecteurs fournis.
2. Vérifiez l’alimentation correcte du kit avec une batterie LiPo 3.7V.
3. Téléchargez et chargez le sketch d’exemple depuis le site officiel ou la documentation du produit.
4. Modifiez le code pour tester les moteurs individuellement (avant, arrière).
5. Testez la roue omnidirectionnelle pour vous assurer qu’elle peut se déplacer librement dans toutes les directions.
6. Implémentez un simple algorithme de mouvement pour faire bouger le véhicule de manière coordonnée.
7. Vérifiez la stabilité du kit et ajustez les pièces si nécessaire.
8. Créez une petite démonstration comme tourner à droite ou à gauche, avancer en arrière.
Exemple de code
void setup() {
// Initialise les ports de sortie pour les moteurs
}
void loop() {
// Commandes pour déplacer le véhicule en avant et en arrière
}
Mini-projet
Créez un robot qui peut éviter les obstacles en utilisant des capteurs à ultrasons.
Erreurs courantes
– Connexion incorrecte entre Arduino et kit
– Alimentation insuffisante pour les moteurs
– Code non correctement configuré pour le mouvement du véhicule
– Problèmes de stabilité causés par des pièces mal assemblées.
Accessoires recommandés
– Capteurs à ultrasons HC-SR04
– Batterie LiPo 3.7V avec protection
– Connexion USB A-Micro B
– Imprimante 3D pour créer des pièces personnalisées
Questions fréquentes
– Comment puis-je contrôler le véhicule à distance ? Utilisez un module radio comme XBee ou NRF24L01.
– Quelles sont les dimensions du kit MR2 Smart Car ? Vérifiez le datasheet fourni par le fabricant.
Avis
Il n’y a pas encore d’avis.