 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
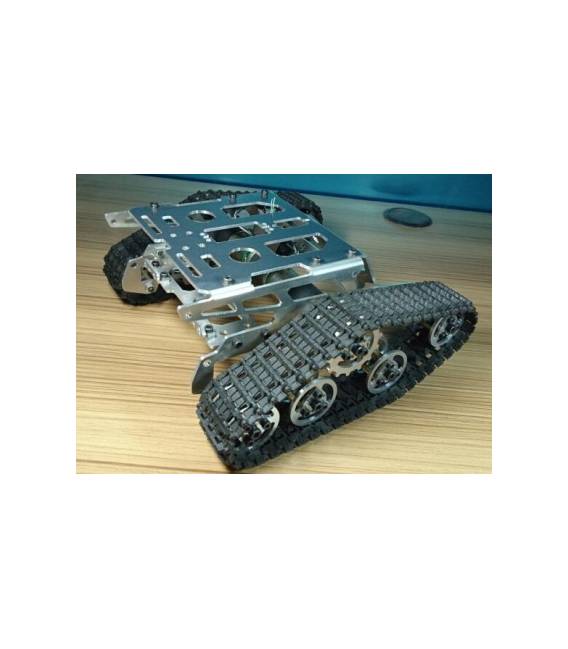
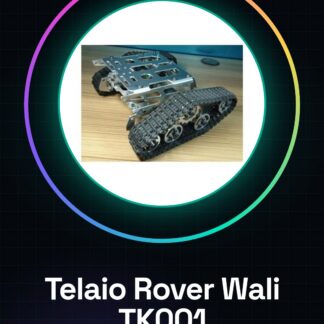
Châssis de Base Robot Rover Wali en Métal avec Bandes TK001 Description du produit : Ce châssis de base de rover robotisé est à la mode, avec un aspect raffiné, une barre de châssis et un système de roues entièrement en métal, solide et stable. Il est équipé de deux moteurs de traction électriques (importation de moteurs sans brosse, engrenages entièrement en métal, avec capteur de vitesse Hall), puissant, course rapide et fluide, haute stabilité, avant et arrière, rotation sur place, pivotement latéral, caractéristiques flexibles. Il y a un corps au milieu réservé à l’installation du volant pour les clients qui installent des servos, offre de la praticité, mais la plateforme de châssis de grandes sections permet aux clients d’installer le circuit de contrôle pour fournir un espace insuffisant et le châssis a une barre sous la plateforme, les clients peuvent utiliser pour installer la batterie. Tutoriel : Comment utiliser le Châssis de Base Robot Rover Wali en Métal avec Bandes TK001 Le châssis de base Robot Rover Wali est idéal pour construire un véhicule robotisé robuste et flexible. Ce châssis métallique, doté de bandes, est parfait à la fois pour les débutants et les makers plus expérimentés souhaitant créer des projets de rover personnalisés. Ce qu’il vous faut Arduino Uno Moteur DC avec couple suffisant Driver moteur L298N Batterie 7,4V ou équivalent Capteurs de position et d’orientation (optionnels) Connecteurs pour alimentation et données Étapes Installer le châssis métallique en suivant les instructions fournies. Connecter les moteurs DC aux drivers moteur L298N en fonction de la documentation du driver. Connecter les capteurs de position et d’orientation (si utilisés) au circuit Arduino pour la navigation précise. Configurer l’interface entre l’Arduino, les drivers moteur et les capteurs selon les spécifications des composants. Écrire le sketch Arduino pour contrôler les moteurs via les commandes reçues du système de navigation. Tester la mobilité du rover sur un terrain plat et sûr. Calibrer le système de navigation en fonction des données collectées par les capteurs, s’ils sont présents. Personnaliser l’apparence externe en ajoutant des composants de protection ou des outils spécifiques pour le projet. Mini-projet Créez un rover de base qui peut suivre une ligne noire sur un plan blanc. Utilisez des capteurs de ligne et contrôlez les moteurs via Arduino. Erreurs courantes Connexion incorrecte des drivers moteur Configuration imparfaite du système de navigation Calibration insuffisante des capteurs Accessoires recommandés Driver moteur L298N Batterie 7,4V Capteurs de ligne Connexions électriques diverses Questions fréquentes Le châssis est-il adapté pour des rovers en extérieur ? Oui, mais assurez-vous que les composants internes sont protégés des conditions extrêmes. Puis-je ajouter un système de navigation GPS ? Oui, il suffit de connecter le module GPS au port série de l’Arduino et d’écrire le sketch approprié.
Avis
Il n’y a pas encore d’avis.