 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
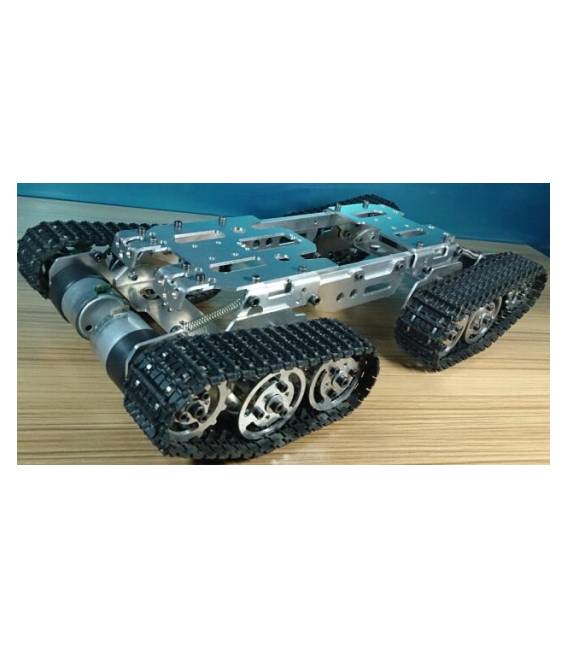
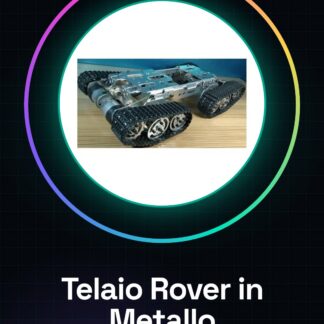
Das Basisrahmen Rover-Roboter aus Metall mit Servos und Motoren TK004 (SKU: ARD005908) ist eine robuste Metallstruktur für DIY-Roboterprojekte. Ausgestattet mit Servos und Motoren TK004, ist es die ideale Basis für die Herstellung von Robotern und autonomen Fahrzeugen.
Eigenschaften
- Metallrahmen
- Integrierte Servos
- Motoren TK004
Wofür es dient
Dieses Rahmen ist perfekt für die Herstellung von Rover, die autonom um Hindernisse herumfahren können. Sie können Distanzfühler einbauen und das Arduino-Sketch anpassen, um das Fahrverhalten des Rover um Hindernisse zu programmieren. Es eignet sich sowohl für Anfänger als auch für Experten in der Robotik.
Tutorial: Wie man den Basisrahmen Rover-Roboter aus Metall mit Servos und Motoren TK004 verwendet
Der Basis-Rover-Robot-Framework aus Metall ist ideal für Makers, die ein autonomes oder ferngesteuertes Fahrzeug erstellen möchten. Diese robuste Struktur kann als Basis für fortgeschrittene Robotik-Projekte verwendet werden, die sowohl für Anfänger als auch für Experten geeignet sind.
Was du brauchst
- Arduino Uno
- 7,4V LiPo-Batterie
- Steuerung L298N
- Entfernungssensoren (prüfen Sie den Datenblatt)
- Verbindungen und Kabel
- Montage-Kit
Schritte
- Installieren Sie die Motor-TK004 an den Seiten des Frameworks und stellen Sie eine sichere Verbindung sicher.
- Verbinden Sie die Steuerung L298N mit den Motoren gemäß der bereitgestellten Dokumentation.
- Verbinden Sie das Arduino Uno mit der Steuerung L298N, um die Bewegungen der Motoren zu steuern.
- Installieren und konfigurieren Sie einen Entfernungssensor, um Hindernisse zu vermeiden (prüfen Sie den Datenblatt).
- Laden Sie ein Arduino-Sketch hoch, das die Bewegung des Rovers basierend auf den von den Sensoren empfangenen Daten steuert.
- Teste den Rover in einem kontrollierten Umfeld bevor du ihn in offenen oder komplexen Umgebungen verwendest.
Beispielcode
// Uno sketch base per la gestione dei motori tramite Arduino
void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 200);
}
Mini-Projekt
Entwirf einen Rover, der autonom Hindernisse umgeht. Füge Distanzfühler ein und passe den Arduino-Sketch an, damit er um Hindernisse herumfährt.
Häufige Fehler
- Fehlerhafte Anschluss der Motoren am L298N-Controller
- Distanzfühler nicht korrekt konfiguriert
- Unzureichende Akku-Leistung
- Arduino-Programm, das Daten von Sensoren nicht verarbeitet
Empfohlenes Zubehör
- Arduino Uno R3 – ARD005798
- L298N-Controller – ARD006147
- LiPo-Batterie 7,4V – ARD005823
- Distanzfühler HC-SR04 – ARD005830
Häufige Fragen
Welche Minimalspannung benötigt der Rover-Rahmen?
Die empfohlene Minimalspannung beträgt 7,4V, die von einer LiPo-Batterie geliefert wird.
Kann ich einen anderen Motor-Typ mit diesem Rahmen verwenden?
Ja, aber stelle sicher, dass der Motor mit den Anschlusskabeln und dem L298N-Controller kompatibel ist.
Rezensionen
Es gibt noch keine Rezensionen.