 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
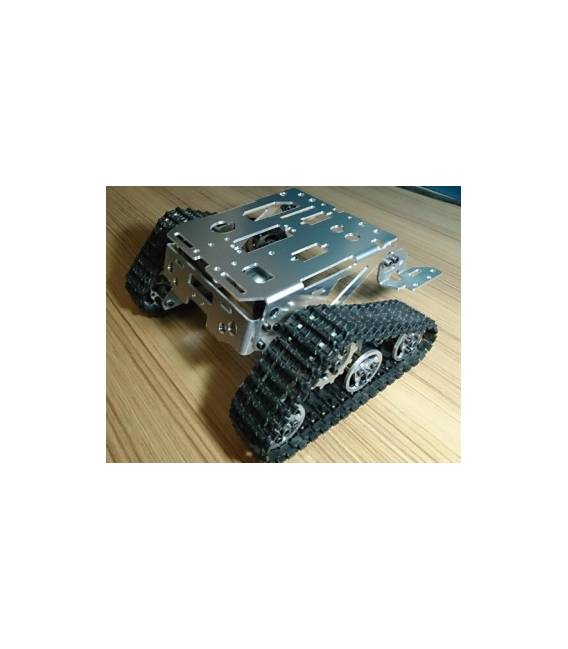
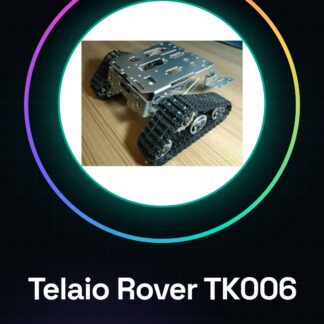
Le châssis de base de rover robot voiture en métal avec courroies et moteurs TK006 est un élément essentiel pour la construction de robots rover. Ce châssis de base offre une structure solide et durable, idéale pour réaliser des véhicules robotisés.
Caractéristiques
Châssis en métal robuste
Courroies incluses
Moteurs intégrés
À quoi sert-il ?
Idéalement adapté aux makers débutants et intermédiaires, ce châssis permet de créer un rover ou un robot voiture qui se déplace en ligne droite et répond aux commandes sans fil d’une télécommande. Il est compatible avec divers systèmes de contrôle tels qu’Arduino.
Tutoriel : Comment utiliser le Châssis de Base de Rover Robot Voiture en Métal TK006
Le châssis de base de rover robot voiture en métal avec courroies et moteurs TK006 est idéal pour construire un véhicule robotisé. Ce produit est adapté aux makers débutants et intermédiaires qui souhaitent créer un rover ou un robot voiture sans avoir à tout construire de zéro.
Ce qu’il vous faut
Arduino Uno
Batterie LiPo 3S
Motor Shield
Capteurs de distance
Étape 1 : Vérifiez la compatibilité du châssis avec votre moteur et les composants nécessaires.
Étape 2 : Connectez les moteurs au châssis en suivant les instructions du datasheet.
Étape 3 : Installez les courroies des côtés du châssis pour assurer une conduite stable.
Étape 4 : Connectez l’Arduino Uno au Motor Shield.
Étape 5 : Connectez le Motor Shield aux moteurs et vérifiez les connexions.
Étape 6 : Configurez la batterie LiPo 3S avec un protègeur de sécurité.
Étape 7 : Écrivez un sketch Arduino pour contrôler les moteurs.
Étape 8 : Testez le système complet dans un environnement contrôlé.
Exemple de code
void setup() {
pinMode(MOTOR_PIN1, OUTPUT);
pinMode(MOTOR_PIN2, OUTPUT);
}
void loop() {
digitalWrite(MOTOR_PIN1, HIGH);
digitalWrite(MOTOR_PIN2, LOW);
}
Mini-projet
Créez un robot voiture qui se déplace en ligne droite et répond aux commandes sans fil d’une télécommande.
Erreurs courantes
Connexions incorrectes entre le Motor Shield et les moteurs.
Batterie non protégée correctement.
Configuration incorrecte du sketch Arduino.
Capteurs de distance non connectés correctement.
Accessoires recommandés
Arduino Uno
Motor Shield L298N
Batterie LiPo 3S 1000mAh
Capteurs Ultrasoniques HC-SR04
Questions fréquentes
Quel type de batterie est recommandé ?
Une batterie LiPo 3S avec un protègeur de sécurité.
Comment puis-je le faire bouger de manière autonome ?
Ajoutez des capteurs et écrivez un sketch qui gère le mouvement basé sur les données collectées par les capteurs.
Avis
Il n’y a pas encore d’avis.