
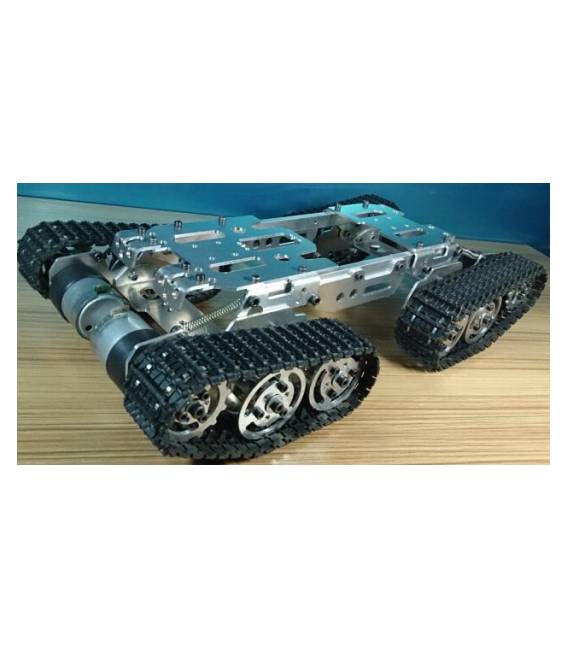

Telaio Base Rover Robot in Metallo con Cignie e Motori TK004
Il prezzo originale era: 191,22 €.138,56 €Il prezzo attuale è: 138,56 €. Escluso IVA
Il nostro telaio base rover robot in metallo è perfetto per i tuoi progetti DIY. Equippiato con cignie e motori TK004, è ideale per costruire robot e veicoli autonomi.
Disponibile su ordinazione
Descrizione
Cos’è
Il Telaio Base Rover Robot in Metallo con Cignie e Motori TK004 (SKU: ARD005908) è una struttura robusta in metallo progettata per i progetti di robotica DIY. Dotato di cignie e motori TK004, è la base ideale per costruire robot e veicoli autonomi.
Caratteristiche
- Telaio in metallo
- Cignie integrate
- Motori TK004
A cosa serve
Questo telaio è perfetto per realizzare rover che evitino ostacoli autonomamente. Puoi inserire sensori di distanza e modificare lo sketch Arduino per programmare il movimento del rover intorno agli ostacoli. È adatto sia a principianti che a esperti di robotica.
Tutorial: Come usare Telaio Base Rover Robot in Metallo con Cignie e Motori TK004
Il telaio base rover robot in metallo è ideale per i maker che desiderano creare un veicolo autonomo o controllato a distanza. Questa struttura robusta può essere utilizzata come base per progetti di robotica avanzati, adatti sia ai principianti che agli esperti.
Cosa serve
- Arduino Uno
- Batteria LiPo 7.4V
- Controllore L298N
- Sensori di distanza (verifica sul datasheet)
- Connettori e cavi
- Kit di assemblaggio
Passi
- Installare i motori TK004 sui lati del telaio, assicurando una fissatura solida.
- Collegare il controllore L298N ai motori seguendo la documentazione fornita.
- Connettere l’Arduino Uno al controllore L298N per controllare i movimenti dei motori.
- Installa e configura un sensore di distanza per evitare ostacoli (verifica sul datasheet).
- Carica uno sketch Arduino che gestisce il movimento del rover basandosi sui dati ricevuti dai sensori.
- Testa il rover in un ambiente controllato prima di utilizzarlo in ambienti aperti o complessi.
Codice di esempio
// Uno sketch base per la gestione dei motori tramite Arduino
void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 200);
}
Mini-progetto
Progettare un rover che evita ostacoli autonomamente. Inserisci sensori di distanza e modifica lo sketch Arduino per farlo girare intorno agli ostacoli.
Errori comuni
- Collegamento errato dei motori al controllore L298N
- Sensore di distanza non configurato correttamente
- Potenza insufficiente della batteria
- Programma Arduino che non gestisce i dati dai sensori
Accessori consigliati
- Arduino Uno R3 – ARD005798
- Controllore L298N – ARD006147
- Batteria LiPo 7.4V – ARD005823
- Sensori di distanza HC-SR04 – ARD005830
Domande frequenti
Qual è la tensione minima per il telaio rover?
La tensione minima consigliata è di 7.4V, fornita da una batteria LiPo.
Posso usare un altro tipo di motore con questo telaio?
Sì, ma assicurati che il motore sia compatibile con i connettori e il controllore L298N.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 8,0 cm |
Prodotti correlati
-
In offerta!
Modulo LED DIY 3 colori RGB per Arduino
Il prezzo originale era: 4,80 €.2,34 €Il prezzo attuale è: 2,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Serrature Elettriche LY-03 DC12V in acciaio Solenoide Serrature Elettriche per Armadietto e Cassetto
Il prezzo originale era: 10,06 €.7,60 €Il prezzo attuale è: 7,60 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit MR2 Smart Car Motori N20 + Ruota Omnidirezionale Arduino
Il prezzo originale era: 43,34 €.31,41 €Il prezzo attuale è: 31,41 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Staffe Montaggio Motori DC per Smart Car, Robot, Rover
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello