 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
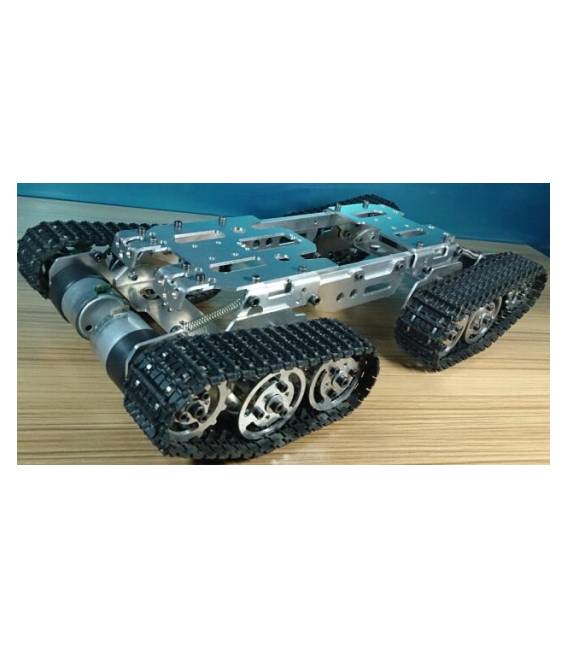
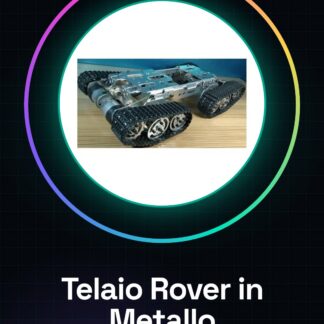
El Marco Base Rover Robot de Metal con Cignie y Motores TK004 (SKU: ARD005908) es una estructura robusta de metal diseñada para proyectos de robótica DIY. Equipado con cignie y motores TK004, es la base ideal para construir robots y vehículos autónomos.
Características
- Marco de metal
- Cignie integradas
- Motores TK004
Para qué sirve
Este marco es perfecto para crear rovers que eviten obstáculos de forma autónoma. Puedes insertar sensores de distancia y modificar el sketch de Arduino para programar el movimiento del rover alrededor de los obstáculos. Es adecuado tanto para principiantes como para expertos en robótica.
Tutorial: Cómo usar Marco Base Rover Robot de Metal con Cignie y Motores TK004
El marco base del rover robot de metal es ideal para los makers que desean crear un vehículo autónomo o controlado a distancia. Esta estructura robusta puede utilizarse como base para proyectos de robótica avanzados, adecuados tanto para principiantes como para expertos.
Qué necesitas
- Arduino Uno
- Batería LiPo 7.4V
- Controlador L298N
- Sensores de distancia (consulta el datasheet)
- Conectores y cables
- Kit de montaje
Pasos
- Instalar los motores TK004 en los lados del marco, asegurando una fijación sólida.
- Conectar el controlador L298N a los motores siguiendo la documentación proporcionada.
- Conectar el Arduino Uno al controlador L298N para controlar los movimientos de los motores.
- Instalar y configurar un sensor de distancia para evitar obstáculos (consulta el datasheet).
- Cargar un sketch Arduino que gestiona el movimiento del rover basándose en los datos recibidos de los sensores.
- Prueba el rover en un entorno controlado antes de usarlo en entornos abiertos o complejos.
Código de ejemplo
// Uno sketch base per la gestione dei motori tramite Arduino
void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 200);
}
Miniproyecto
Diseña un rover que evite obstáculos de forma autónoma. Inserta sensores de distancia y modifica el sketch de Arduino para que gire alrededor de los obstáculos.
Errores comunes
- Conexión incorrecta de los motores al controlador L298N
- Sensor de distancia no configurado correctamente
- Potencia insuficiente de la batería
- Programa Arduino que no maneja los datos de los sensores
Accesorios recomendados
- Arduino Uno R3 – ARD005798
- Controlador L298N – ARD006147
- Batería LiPo 7.4V – ARD005823
- Sensores de distancia HC-SR04 – ARD005830
Preguntas frecuentes
¿Cuál es la tensión mínima para el chasis del rover?
La tensión mínima recomendada es de 7.4V, proporcionada por una batería LiPo.
¿Puedo usar otro tipo de motor con este chasis?
Sí, pero asegúrate de que el motor sea compatible con los conectores y el controlador L298N.
Valoraciones
No hay valoraciones aún.