 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
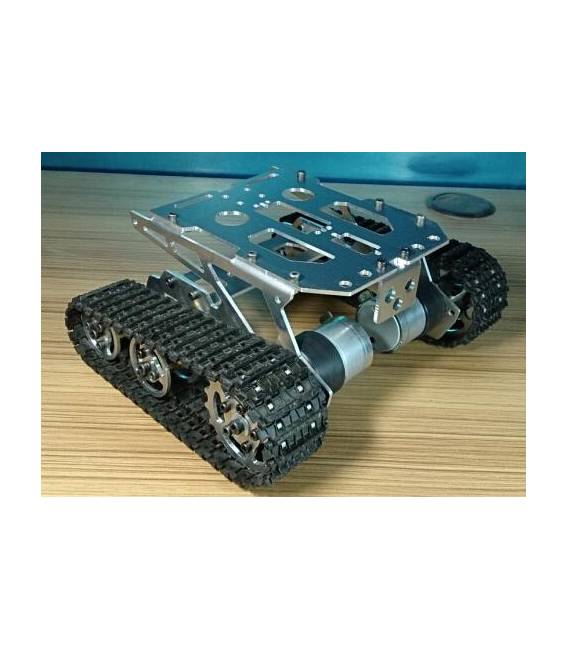
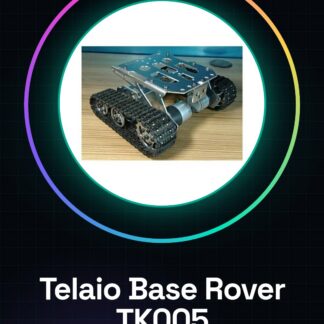
Le châssis de base de rover robot en métal avec courroies et moteurs TK005 est un élément essentiel pour la création de véhicules robotiques autonomes ou à distance. Ce châssis offre une structure solide pour monter des composants électroniques, des capteurs et des systèmes de propulsion.
Caractéristiques :
– Châssis en métal robuste
– Courroies incluses
– Moteurs inclus
À quoi sert-il ?
Idée pour des projets de robotique mobile, ce châssis convient aux débutants comme aux experts. Vous pouvez l’utiliser pour construire un rover qui suit une ligne noire sur un plan blanc ou pour d’autres types de véhicules intelligents. Compatible avec Arduino Uno et modules Motor Shield.
Tutoriel : Comment utiliser le châssis de base de rover robot en métal avec courroies et moteurs TK005
Le châssis de base de rover robot en métal est un élément essentiel pour les projets de robotique mobile. Idéal pour les débutants et les experts, il permet de créer un véhicule autonome ou à distance avec des moteurs et des courroies.
Ce qu’il vous faut :
– Arduino Uno
– Batterie 7.4V LiPo
– Module Motor Shield
– Capteurs de position
Étapes :
1. Vérifiez la compatibilité du châssis avec vos moteurs et capteurs.
2. Connectez le module Motor Shield à l’Arduino Uno.
3. Connectez les moteurs au module Motor Shield selon les spécifications des moteurs (consultez le datasheet).
4. Installez un système de potentiomètre pour contrôler la vitesse des moteurs si nécessaire.
5. Connectez les capteurs de position au circuit de l’Arduino pour un contrôle précis du véhicule.
6. Vérifiez tous les connexions électriques avant d’alimenter le système.
7. Chargez le sketch Arduino qui gère la direction et la vitesse des moteurs (voir le code).
8. Testez le rover dans un environnement sûr.
Code d’exemple :
// Sketch de base pour contrôler les moteurs
void setup() {
// Initialise les ports de contrôle du module Motor Shield
}
void loop() {
// Commandes pour faire avancer et reculer les moteurs
}
Mini-projet :
Créez un rover qui suit une ligne noire sur un plan blanc. Utilisez le châssis, deux capteurs infrarouges KY-032, un Arduino Uno et un module Motor Shield.
Erreurs courantes :
– Ne pas vérifier la compatibilité des moteurs avant l’installation.
– Omettre de connecter correctement les capteurs de position.
– Ignorer l’importance de la stabilité du châssis pendant le mouvement.
– Utiliser une batterie inadéquate pour alimenter le système.
Accessoires recommandés :
– Batterie 7.4V LiPo
– Module Motor Shield L298N
– Capteurs infrarouges KY-032
– Kit de connexion Jumper
Questions fréquentes :
– Quelle est la puissance maximale du châssis ? Vérifiez le datasheet des moteurs installés.
– Puis-je utiliser d’autres types de moteurs avec ce châssis ? Oui, mais assurez-vous qu’ils sont compatibles et suffisamment puissants pour votre projet.
– Quelle est la vitesse maximale du rover ? Cela dépend de la configuration des moteurs et de la batterie utilisée.
Avis
Il n’y a pas encore d’avis.