 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
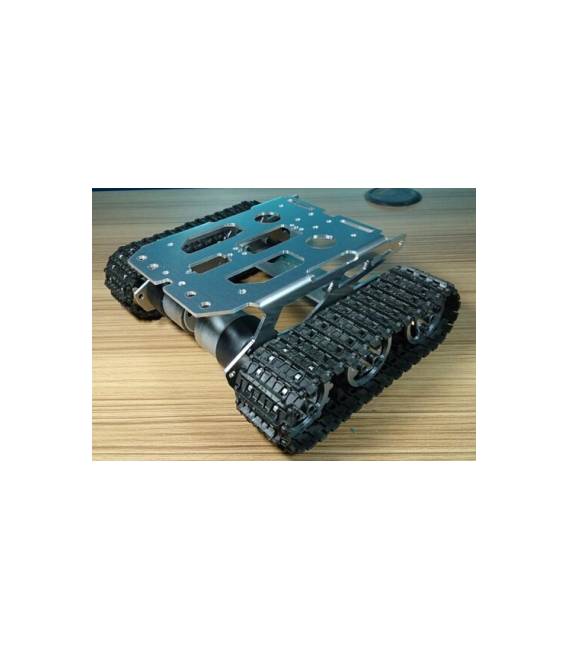
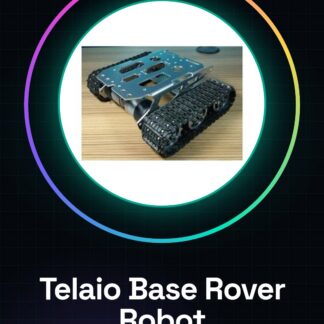
El Marco Base Rover Robot de Metal con Correas TK002 es un componente fundamental para proyectos de robótica móvil. Este marco base ofrece una estructura robusta y flexible que permite a los makers y entusiastas de la robótica crear rover autónomos o controlados a distancia.
Características
- Marco de metal para la construcción de rover robot
- Incluye correas
Para qué sirve
Los suscriptores pueden utilizar este marco base para crear vehículos móviles autónomos o controlados a distancia. Es ideal para proyectos que requieren la instalación de motores, sensores y otros componentes. Los posibles usos incluyen rover simples que se mueven en línea recta respondiendo a comandos del ordenador a través del serial monitor y vehículos que giran cuando detectan un obstáculo.
Tutorial: Cómo usar Marco Base Rover Robot de Metal con Correas TK002
El marco base del rover robot de metal con correas TK002 es ideal para construir un vehículo móvil autónomo o controlado a distancia. Este componente básico ofrece una estructura robusta sobre la cual montar motores, sensores y otros componentes necesarios para realizar tu proyecto.
Qué necesitas
- Arduino Uno
- Motores DC con engranaje
- Driver de motor L298N
- Batería 7.4V
- Sensores de posición o distancia (consulta el datasheet)
- Conectores y cables
Pasos
- Monta los motores DC en los soportes del marco utilizando las tuercas proporcionadas.
- Conecta el driver de motor L298N a los motores y al pin de control del Arduino
- Conecta la batería al sistema para alimentar los componentes
- Verifica que todos los conectores estén firmemente conectados
- Escribe el sketch Arduino para controlar los motores (ver código)
- Monta sensores adicionales como los de distancia o inclinación en el marco
- Prueba el rover en un entorno seguro
- Optimiza el comportamiento del vehículo basándote en tus experimentos
Código de ejemplo
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Codice di controllo dei motori qui (verifica sul datasheet)
}
Miniproyecto
Crea un rover simple que se mueve en línea recta y responde a los comandos del ordenador a través del serial monitor. Configura el vehículo para girar cuando detecta un obstáculo.
Errores comunes
- Conexiones sueltas o cortocircuitos
- Desfase de los motores causado por montajes imprecisos
- Batería insuficiente para proporcionar energía a los componentes
- Sensores mal configurados que no detectan correctamente
Accesorios recomendados
- Arduino Uno R3
- Driver de motor L298N
- Motores DC con engranaje 12V
- Kit de sensores ultrasonicos HC-SR04
Preguntas frecuentes
¿Cómo puedo montar el chasis?
Sigue cuidadosamente los pasos descritos en el tutorial y utiliza las herramientas proporcionadas para asegurarte de que todos los componentes estén soldados firmemente.
¿Qué batería debo usar?
Se recomienda una batería de 7.4V, pero verifica las especificaciones de tu chasis y motores (consulta el datasheet).
Valoraciones
No hay valoraciones aún.