 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
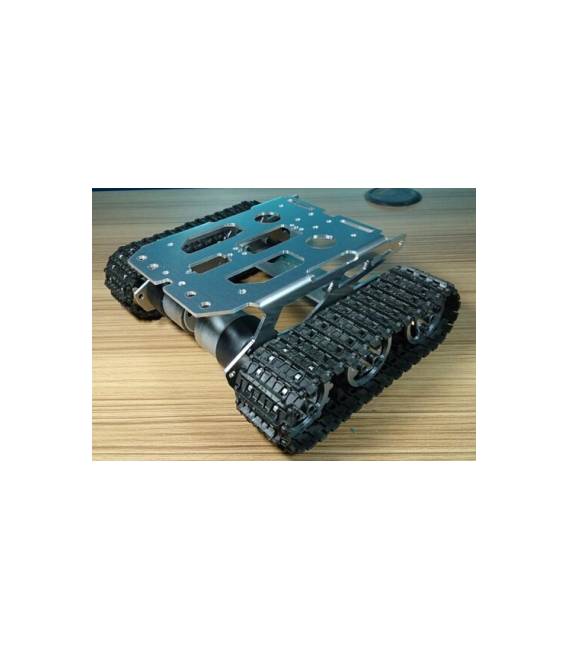
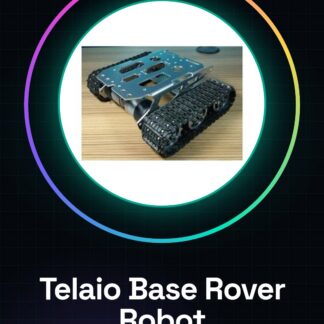
Was ist das? Der Metallrahmen für Rover-Roboter TK002 ist ein wesentlicher Bestandteil für Projekte der mobilen Robotik. Dieser Basisrahmen bietet eine robuste und flexible Struktur, die es Maker und Roboterliebhabern ermöglicht, autonome Rover oder ferngesteuerte Fahrzeuge zu erstellen.
Eigenschaften:
– Metallrahmen für die Bauweise von Rover-Robotern
– Inklusive Kettenglieder
Zweck: Abonnenten können diesen Basisrahmen verwenden, um mobile Fahrzeuge zu erstellen, die autonom oder ferngesteuert sind. Er ist ideal für Projekte, die die Montage von Motoren, Sensoren und anderen Komponenten erfordern. Mögliche Anwendungen umfassen einfache Rover, die in gerader Linie fahren und auf Befehle vom Computer über den seriellen Monitor reagieren, sowie Fahrzeuge, die bei der Auffindung eines Hindernisses abbiegen.
Tutorial: Wie man den Metallrahmen für Rover-Roboter TK002 verwendet
Der Metallrahmen für Rover-Roboter TK002 ist ideal, um ein autonomes oder ferngesteuertes Fahrzeug zu bauen. Dieser Basiskomponente bietet eine robuste Struktur, auf der Motoren, Sensoren und andere notwendige Komponenten montiert werden können.
Was benötigt man?
– Arduino Uno
– DC-Motor mit Reduktionsgetriebe
– Motorsteuerung L298N
– Batterie 7,4V
– Positionssensoren oder Distanzmessgeräte (überprüfen Sie den Datenblatt)
– Verbindungsstecker und Kabel
Schritt für Schritt:
1. Montieren Sie die DC-Motoren auf die Halterungen des Rahmens mit den bereitgestellten Schrauben.
2. Verbinden Sie den Motorsteuerung L298N mit den Motoren und dem Steuerungspin des Arduino.
3. Verbinden Sie die Batterie zum System, um die Komponenten zu versorgen.
4. Stellen Sie sicher, dass alle Verbindungen sicher hergestellt sind.
5. Schreiben Sie das Arduino-Sketch, um die Motoren zu steuern (siehe Code).
6. Montieren Sie zusätzliche Sensoren wie Distanz- oder Neigungssensoren auf den Rahmen.
7. Testen Sie den Rover in einem sicheren Umfeld.
8. Optimieren Sie das Fahrzeugverhalten basierend auf Ihren Experimenten.
Beispielcode:
void setup() {
Serial.begin(9600);
}
void loop() {
// Motorsteuerungscodes hier einfügen (überprüfen Sie den Datenblatt)
}
Mini-Projekt: Erstellen Sie einen einfachen Rover, der in gerader Linie fährt und auf Befehle vom Computer über den seriellen Monitor reagiert. Stellen Sie das Fahrzeug so ein, dass es bei der Auffindung eines Hindernisses abbiegt.
Häufige Fehler:
– Unsichere Verbindungen oder Kurzschlüsse
– Motorverschiebung durch ungenaue Montage
– Batterie ist nicht ausreichend, um die Komponenten zu versorgen
– Falsch konfigurierte Sensoren, die nicht korrekt messen
Empfohlene Zubehör:
– Arduino Uno R3
– Motorsteuerung L298N
– DC-Motor mit Reduktionsgetriebe 12V
– Set von Ultraschall-Sensoren HC-SR04
Häufig gestellte Fragen:
Wie kann ich den Rahmen montieren?
Folgen Sie den in der Anleitung beschriebenen Schritten genau und verwenden Sie die bereitgestellten Werkzeuge, um sicherzustellen, dass alle Komponenten sicher befestigt sind.
Welche Batterie sollte ich verwenden?
Eine Batterie von 7,4V wird empfohlen, aber überprüfen Sie die Spezifikationen Ihres Rahmens und Ihrer Motoren (überprüfen Sie den Datenblatt).
Rezensionen
Es gibt noch keine Rezensionen.