 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
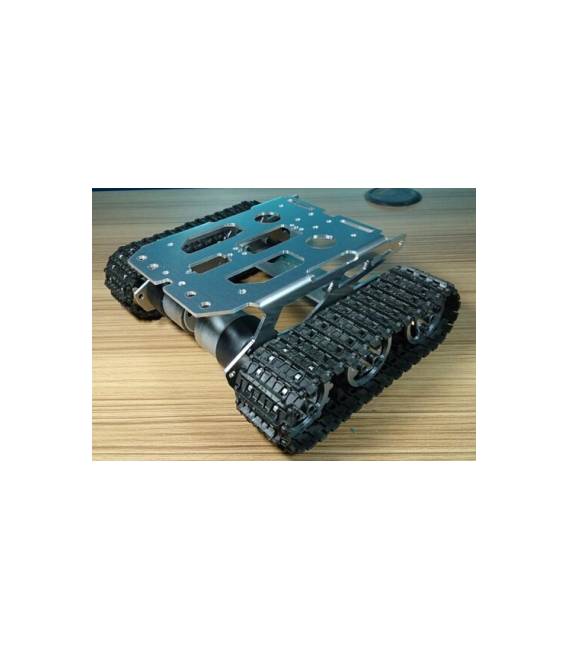
Le Châssis de Base Robot Rover en Métal avec Bandes de Transmission TK002 est idéal pour les makers et les amateurs de robotique. Idéal pour construire des véhicules robotiques autonomes. Caractéristiques : Châssis en métal pour la construction de rovers robotiques Inclus avec des bandes de transmission À quoi sert-il Les abonnés peuvent utiliser ce châssis de base pour créer des véhicules autonomes ou contrôlés à distance. Il est idéal pour les projets nécessitant la fixation de moteurs, de capteurs et d’autres composants. Les utilisations possibles incluent des rovers simples qui se déplacent en ligne droite en réponse aux commandes du PC via le moniteur série et des véhicules qui tournent lorsqu’ils détectent un obstacle. Tutoriel : Comment utiliser le Châssis de Base Robot Rover en Métal avec Bandes de Transmission TK002 Ce châssis de base de rover robot en métal avec bandes de transmission TK002 est idéal pour construire un véhicule mobile autonome ou contrôlé à distance. Ce composant de base offre une structure robuste sur laquelle installer des moteurs, des capteurs et d’autres composants nécessaires pour réaliser votre projet. Ce qu’il vous faut : Arduino Uno Moteur DC avec réducteur Driver moteur L298N Batterie 7.4V Capteurs de position ou de distance (vérifiez le datasheet) Connecteurs et câbles Étape 1 : Montez les moteurs DC sur les supports du châssis en utilisant les vis fournies. Étape 2 : Connectez le driver moteur L298N aux moteurs et au pin de contrôle de l’Arduino. Étape 3 : Connectez la batterie au système pour alimenter les composants. Étape 4 : Vérifiez que tous les connecteurs sont solidement connectés. Étape 5 : Écrivez le sketch Arduino pour contrôler les moteurs (voir le code). Étape 6 : Installez des capteurs supplémentaires tels que ceux de distance ou d’inclinaison sur le châssis. Étape 7 : Testez le rover dans un environnement sûr. Étape 8 : Optimisez le comportement du véhicule en vous basant sur vos expériences. Exemple de code void setup() { Serial.begin(9600); } void loop() { // Code de contrôle des moteurs ici (vérifiez le datasheet) } Mini-projet Créez un rover simple qui se déplace en ligne droite et répond aux commandes du PC via le moniteur série. Configurez le véhicule pour tourner lorsqu’il détecte un obstacle. Erreurs courantes Connexions non solides ou court-circuits Décalage des moteurs causé par des montages inexactes Batterie insuffisante pour alimenter les composants Capteurs mal configurés qui ne détectent pas correctement Accessoires recommandés Arduino Uno R3 Driver moteur L298N Moteur DC avec réducteur 12V Ensemble de capteurs ultrasons HC-SR04 Questions fréquentes Comment puis-je monter le châssis ? Suivez attentivement les étapes décrites dans le tutoriel et utilisez les outils fournis pour vous assurer que tous les composants sont solidement fixés. Quelle batterie dois-je utiliser ? Une batterie de 7.4V est recommandée, mais vérifiez les spécifications de votre châssis et de vos moteurs (vérifiez le datasheet).
Avis
Il n’y a pas encore d’avis.