
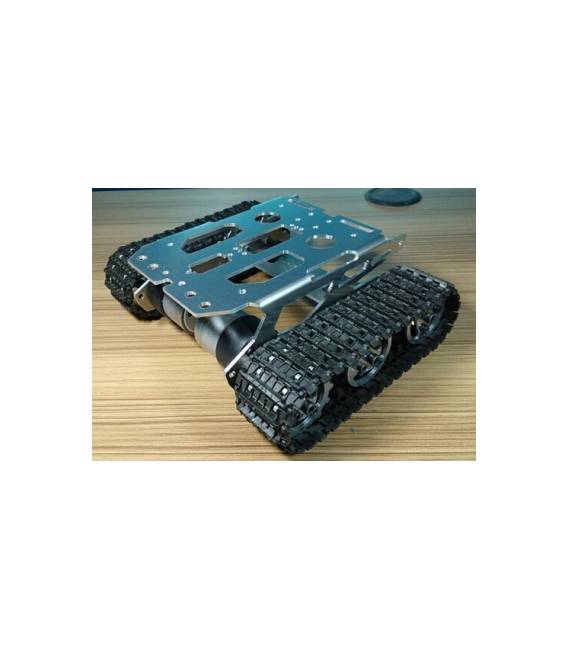

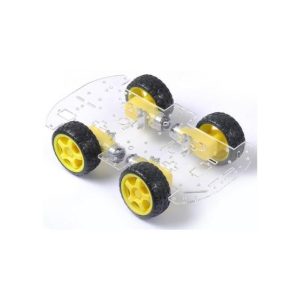
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA
Il Telaio Base Rover Robot in Metallo TK002 è perfetto per i maker e gli entusiasti di robotica. Ideale per costruire robot veicoli autonomi.
1 disponibili (ordinabile)
Descrizione
Cos’è
Il Telaio Base Rover Robot in Metallo con Cinghie TK002 è un componente fondamentale per i progetti di robotica mobile. Questo telaio base offre una struttura robusta e flessibile che consente ai maker ed entusiasti della robotica di creare rover autonomi o controllati a distanza.
Caratteristiche
- Telaio in metallo per la costruzione di rover robot
- Incluso con cinghie
A cosa serve
Iscritti possono utilizzare questo telaio base per creare veicoli mobili autonomi o controllati da remoto. È ideale per progetti che richiedono la montatura di motori, sensori e altri componenti. I possibili usi includono rover semplici che si muovono in linea retta rispondendo ai comandi dal computer tramite serial monitor e veicoli che girano quando rilevano un ostacolo.
Tutorial: Come usare Telaio Base Rover Robot in Metallo con Cinghie TK002
Il telaio base rover robot in metallo con cinghie TK002 è ideale per costruire un veicolo mobile autonomo o controllato da remoto. Questo componente di base offre una struttura robusta su cui montare motori, sensori e altri componenti necessari per realizzare il tuo progetto.
Cosa serve
- Arduino Uno
- Motore DC con riduttore
- Driver motore L298N
- Batteria 7.4V
- Sensori di posizione o distanza (verifica sul datasheet)
- Connettori e cavi
Passi
- Monta i motori DC sui supporti del telaio utilizzando le viti fornite.
- Collega il driver motore L298N ai motori e al pin di controllo dell’Arduino
- Connette la batteria al sistema per alimentare i componenti
- Verifica che tutti i connettori siano saldamente collegati
- Scrivi lo sketch Arduino per controllare i motori (vedi codice)
- Monta sensori aggiuntivi come quelli di distanza o inclinazione sul telaio
- Testa il rover in un ambiente sicuro
- Ottimizza il comportamento del veicolo basandoti sui tuoi esperimenti
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Codice di controllo dei motori qui (verifica sul datasheet)
}
Mini-progetto
Crea un rover semplice che si muove in linea retta e risponde ai comandi dal computer tramite serial monitor. Imposta il veicolo per girare quando rileva un ostacolo.
Errori comuni
- Collegamenti non saldi o cortocircuiti
- Sfalsamento dei motori causato da montaggi imprecisi
- Batteria insufficiente a fornire energia ai componenti
- Sensori mal configurati che non rilevano correttamente
Accessori consigliati
- Arduino Uno R3
- Driver motore L298N
- Motore DC con riduttore 12V
- Set di sensori ultrasonici HC-SR04
Domande frequenti
Come posso montare il telaio?
Segui attentamente i passaggi descritti nel tutorial e utilizza gli strumenti forniti per assicurarti che tutti i componenti siano saldamente fissati.
Quale batteria devo usare?
Una batteria da 7.4V è consigliata, ma verifica le specifiche del tuo telaio e dei tuoi motori (verifica sul datasheet).
Informazioni aggiuntive
| Peso | 300 g |
|---|---|
| Dimensioni | 20,0 × 10,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
Serrature Elettriche LY-03 DC12V in acciaio Solenoide Serrature Elettriche per Armadietto e Cassetto
Il prezzo originale era: 10,06 €.7,60 €Il prezzo attuale è: 7,60 €. Escluso IVA Aggiungi al carrello -
In offerta!
Barca fai-da-te Motore
Il prezzo originale era: 12,68 €.9,19 €Il prezzo attuale è: 9,19 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Sospensione Smorzamento Controllo della velocità Evitamento Ostacolo Robot Patrol Line Indagine remota
Il prezzo originale era: 16,80 €.15,16 €Il prezzo attuale è: 15,16 €. Escluso IVA Aggiungi al carrello