 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
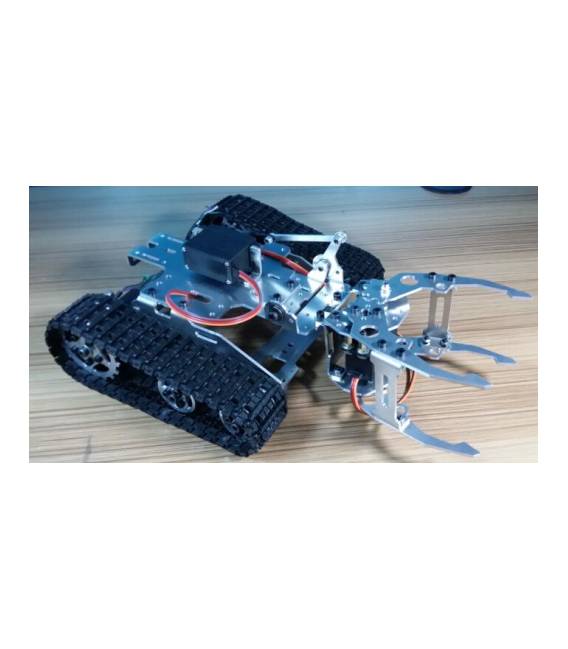
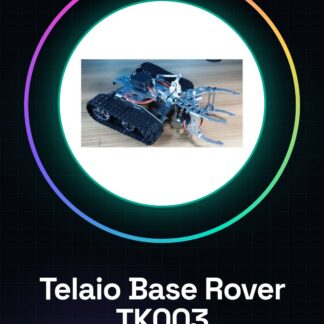
El Marco Base Rover Robot TK003 es un kit básico para la construcción de robots rover autónomos. Este marco metálico incluye una pinza y servomotores, proporcionando a los makers una estructura sólida sobre la cual pueden montar sensores, motores y otros componentes.
Características
- Marco base rover robot en metal
- Incluye pinza
- Incluidos servomotores
Para qué sirve
Idealmente, este marco puede ser utilizado para crear un rover robot que se mueve de manera autónoma evitando obstáculos. Puede integrarse con sensores ultrasónicos para la detección de distancia a los objetos y los servomotores pueden controlar el movimiento del rover. Es compatible con Arduino o ESP32 para la programación.
Tutorial: Cómo usar Marco Base Rover Robot en Metal TK003
El marco base de rover robot de metal TK003 con pinza y servomotores es ideal para los makers que desean crear un vehículo autónomo. Este marco ofrece una estructura sólida sobre la cual se pueden montar sensores, motores y otros componentes.
Qué necesitas
- Arduino Uno o compatible
- Batería LiPo 3S
- Sensores de distancia (ultrasonidos o láser)
- Servomotores (si no están incluidos en el marco)
- Conectores JST
Pasos
- Monta el servomotor en la pinza del marco y asegúrate de que esté bien fijado.
- Conecta los conectores JST a los servomotores y al controlador de potencia (consulta el datasheet).
- Conecta el Arduino Uno a la placa madre del marco a través del conector adecuado (consulta el datasheet).
- Instala las bibliotecas necesarias para los sensores y los servomotores en Arduino.
- Escribe un sketch que lea de los sensores de distancia y controle la dirección de los servomotores en función de los datos recibidos.
- Prueba el rover robot con un breve programa de prueba (por ejemplo, acercarse a un objeto y retroceder).
- Si es necesario, ajusta los conectores o el hardware para corregir cualquier error de funcionamiento.
- Personaliza el sketch según las necesidades específicas del proyecto.
Código de ejemplo
// Esempio di codice minimale
#include <Servo.h>
Servo myservo;
myservo.attach(9);
myservo.write(45);
Miniproyecto
Crea un rover robot que se mueve de manera autónoma evitando obstáculos. Usa sensores ultrasonicos para detectar la distancia a los objetos y servomotores para controlar el movimiento.
Errores comunes
- Conexión incorrecta de los servomotores
- Bibliotecas no instaladas correctamente
- Sensores de distancia conectados de manera incorrecta
- Arduino no detectado durante la instalación de las bibliotecas
Accesorios recomendados
- Batería LiPo 3S 1000mAh
- Kit de sensores ultrasonicos HC-SR04
- Conexión JST para servomotores
- Kit de conectividad para Arduino Uno
Preguntas frecuentes
¿Cómo puedo controlar los servomotores?
Usa la biblioteca Servo.h y el método write() para especificar el ángulo del servomotor.
¿Cuál es la batería recomendada?
Una LiPo 3S con una capacidad de al menos 1000mAh.
Valoraciones
No hay valoraciones aún.