 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
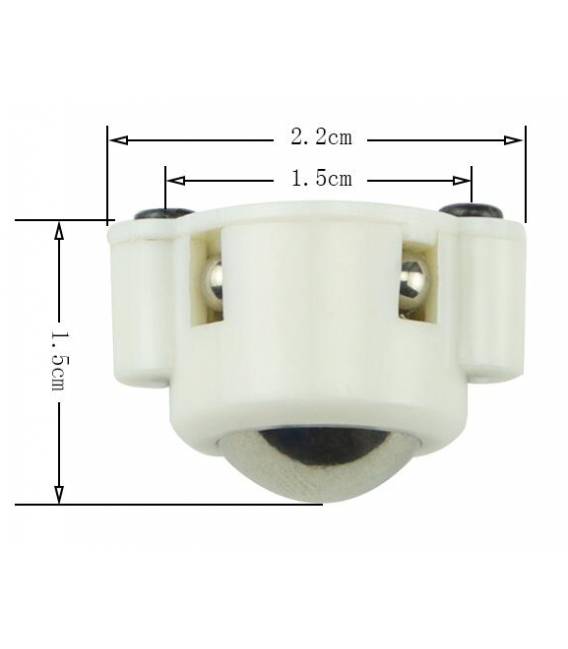
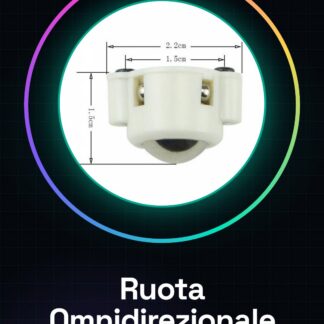
La Rueda Omnidireccional MiniQ 3PI con motor N20 es un componente diseñado para la construcción de robots car, rover y drones. Permite al robot moverse en cualquier dirección sin necesidad de girar.
Características
- Nombre: Rueda Omnidireccional MiniQ 3PI
- Motor: N20
- SKU: ARD009976
- Precio: 2,71 €
- Categorías: Robot / Smart Car / Rover, Robot Car Aéreo
Para qué sirve
La Rueda Omnidireccional MiniQ 3PI es ideal para construir un robot car versátil y ágil. Puede ser utilizada para proyectos de smart car que siguen una línea negra en el suelo, o para rover que exploran entornos complejos. Su estructura omnidireccional permite al robot moverse en cualquier dirección sin necesidad de girar.
Tutorial: Cómo usar Rueda Omnidireccional MiniQ 3PI para Smart Car
La rueda omnidireccional MiniQ 3PI es ideal para construir un robot car versátil y ágil. Este componente es particularmente adecuado para proyectos de smart car, rover y drones.
Qué necesitas
- Arduino Uno
- Motores N20
- Driver de motor L298N
- Cable de conexión
- Base para montaje
Pasos
- Verifica la compatibilidad de la rueda MiniQ 3PI con tu proyecto de smart car.
- Instala la rueda MiniQ 3PI en la base del robot utilizando los tornillos proporcionados o un sistema de fijación alternativo.
- Conecta el motor N20 a la rueda MiniQ 3PI siguiendo las instrucciones del datasheet del motor.
- Conecta los cables del motor N20 al driver L298N para gestionar la dirección y la velocidad de la rueda.
- Conecta el driver L298N al Arduino Uno, asignando los pines correctos como se indica en el datasheet del driver.
- Escribe el sketch Arduino que controla el motor N20 a través del driver L298N.
- Prueba la rueda MiniQ 3PI para verificar que se mueve correctamente en todas las direcciones.
- Optimiza los parámetros de control del motor y la dirección según las necesidades específicas de tu proyecto.
Código de ejemplo
// Esempio di sketch Arduino per controllare un motore N20 con L298N
// Verifica sul datasheet per i pin corretti.
void setup() {
pinMode(DIREZIONE1, OUTPUT);
pinMode(DIREZIONE2, OUTPUT);
}
void loop() {
digitalWrite(DIREZIONE1, HIGH);
digitalWrite(DIREZIONE2, LOW);
analogWrite(PULSANTI, 255); // Setta la velocità
}
Miniproyecto
Crea un smart car que sigue una línea negra en el suelo. Usa la rueda MiniQ 3PI para permitir que el robot se mueva en cualquier dirección sin tener que girar.
Errores comunes
- No verificar la compatibilidad de la rueda con el motor.
- Conexión incorrecta de los pines entre Arduino y el driver L298N.
- Falta la optimización de las velocidades del motor para obtener un movimiento fluido.
- Problemas de montaje físico que limitan la rotación de la rueda.
Accesorios recomendados
- Driver motor L298N
- Motores N20
- Arduino Uno R3
- Sensores IR para line following
Preguntas frecuentes
¿Esta rueda puede usarse con otros tipos de motores?
Sí, pero verifica la compatibilidad y los requisitos de potencia del motor antes de la instalación.
¿Cómo puedo controlar más ruedas desde un solo Arduino?
Utiliza el driver L298N para gestionar múltiples motores con un solo Arduino.
¿Cuál es la diferencia entre esta rueda y una rueda estándar?
La rueda MiniQ 3PI permite al robot moverse en cualquier dirección sin necesidad de girar, haciendo el movimiento mucho más ágil.
Valoraciones
No hay valoraciones aún.