 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
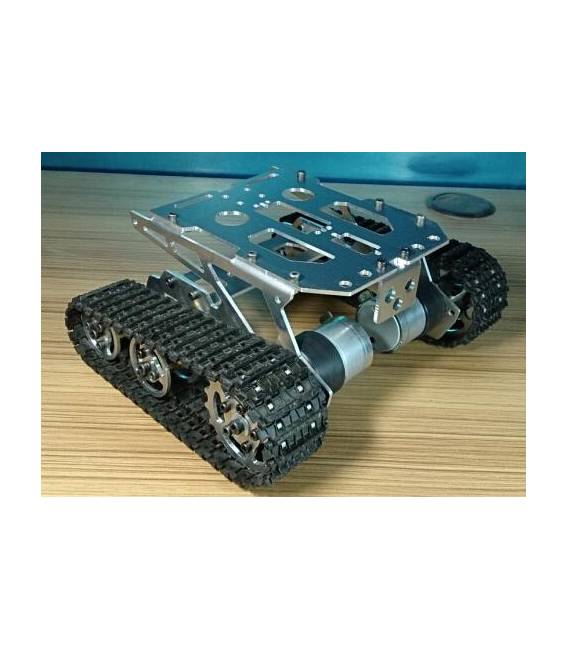
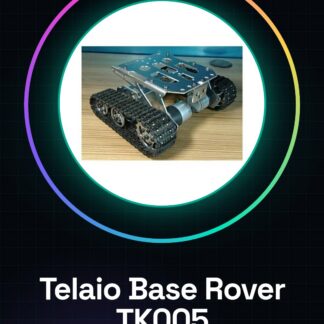
El marco base de rover robot carro de metal con correas y motores TK005 es un componente fundamental para la creación de vehículos robotizados autónomos o controlados a distancia. Este marco proporciona una estructura sólida sobre la cual montar componentes electrónicos, sensores y sistemas de propulsión.
Características
- Marco de metal robusto
- Completo de correas
- Incluyen motores
Para qué sirve
Ideal para proyectos de robótica móvil, este marco es adecuado tanto para principiantes como para expertos. Puedes utilizarlo para construir un rover que siga una línea negra sobre un plano blanco o para otros tipos de vehículos inteligentes. Compatible con Arduino Uno y módulos Motor Shield.
Tutorial: Cómo usar Marco Base Rover Robot Carro de Metal con Correas y Motores TK005
El marco base rover robot carro es un componente fundamental para proyectos de robótica móvil. Ideal tanto para principiantes como para expertos, permite crear un vehículo autónomo o controlado a distancia con motores y correas.
Qué necesitas
- Arduino Uno
- Batería 7.4V LiPo
- Módulo Motor Shield
- Sensores de posición
Pasos
- Verifica la compatibilidad del marco con tus motores y sensores.
- Conecta el módulo Motor Shield al Arduino Uno.
- Conecta los motores al módulo Motor Shield siguiendo las especificaciones de los motores (consulta el datasheet).
- Instala un sistema de potenciación para controlar la velocidad de los motores si es necesario.
- Conecta los sensores de posición al circuito del Arduino para el control preciso del vehículo.
- Verifica todos los conectores eléctricos antes de alimentar el sistema.
- Carga el sketch Arduino que gestiona la dirección y la velocidad de los motores (ver código).
- Prueba el rover en un entorno seguro.
Código de ejemplo
// Lo sketch base per controllare i motori
void setup() {
  // Inizializza le porte di controllo del modulo Motor Shield
}

void loop() {
  // Comandi per muovere i motori avanti e indietro
}
Miniproyecto
Crea un rover que sigue una línea negra sobre un plano blanco. Usa el marco, dos sensores infrarrojos, un Arduino Uno y un módulo Motor Shield.
Errores comunes
- No verificar la compatibilidad de los motores antes de la instalación.
- Omitir la conexión correcta de los sensores de posición.
- Ignorar la importancia de la estabilidad del marco durante el movimiento.
- Utilizar una batería inadecuada para alimentar el sistema.
Accesorios recomendados
- Batería 7.4V LiPo
- Módulo Motor Shield L298N
- Sensores Infrarrojos KY-032
- Kit de Conexión Jumper
Preguntas frecuentes
¿Cuál es la potencia máxima del marco?
Verifica el datasheet de los motores instalados.
¿Puedo usar otros tipos de motores con este marco?
Sí, pero asegúrate de que sean compatibles y lo suficientemente potentes para tu proyecto.
¿Cuál es la velocidad máxima del rover?
Depende de la configuración de los motores y la batería utilizada.
Valoraciones
No hay valoraciones aún.