 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
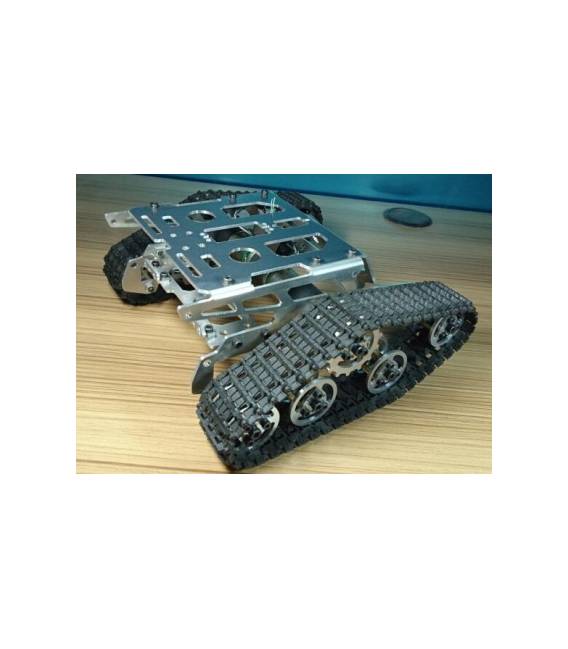
Marco Base Rover Robot Wali en Metallo con Correas TK001 Descripción del producto: Como marco de chasis de moda, aspecto refinado, soporte de marco y sistema de ruedas están completamente en metal, sólido y estable, doble motor de tracción eléctrica (importación de motores sin escobillas, engranajes completamente en metal, con sensor de velocidad Hall), potente, carrera rápida y fluida, alta estabilidad, adelante y atrás, girar y girar, en pie, características flexibles, hay un cuerpo en el medio reservado para la boca de instalación del timón para los clientes que instalan servos ofrece practicidad, pero la plataforma del marco de grandes secciones permite a los clientes instalar el circuito de control para proporcionar espacio insuficiente y el marco tiene un soporte debajo de la plataforma, los clientes pueden utilizar para instalar la batería.
Tutorial: Cómo usar Marco Base Rover Robot Wali de Metal con Correas TK001
El marco base Rover Robot Wali es ideal para construir un vehículo robotizado robusto y flexible. Este marco metálico, equipado con correas, es perfecto tanto para principiantes como para makers más experimentados que deseen crear proyectos de rover personalizados.
Qué necesitas
- Arduino Uno
- Motores DC con suficiente par
- Driver de motor L298N
- Batería de 7.4V o equivalente
- Sensores de posición y orientación (opcional)
- Conectores para alimentación y datos
Pasos
- Montar el marco metálico siguiendo las instrucciones proporcionadas.
- Conectar los motores DC a los drivers de motor L298N según la documentación del driver.
- Conectar los sensores de posición y orientación (si se utilizan) al circuito Arduino para la navegación precisa.
- Configurar la conexión entre el Arduino, los drivers de motor y los sensores según las especificaciones de los componentes.
- Escribe el sketch de Arduino para controlar los motores a través de los comandos recibidos del sistema de control.
- Prueba la movilidad del rover en un terreno plano y seguro.
- Calibra el sistema de control basado en los datos recopilados por los sensores, si están presentes.
- Personaliza el aspecto externo agregando componentes protectores o herramientas específicas para tu proyecto.
Miniproyecto
Crea un rover base que puede seguir una línea negra sobre un plano blanco. Utiliza sensores de línea y controla los motores a través de Arduino.
Errores comunes
- Conexión incorrecta de los drivers de motor
- Configuración inexacta del sistema de control
- Calibración insuficiente de los sensores
Accesorios recomendados
- Driver de motor L298N
- Batería de 7.4V
- Sensores de línea
- Conexiones eléctricas variadas
Preguntas frecuentes
¿El chasis es adecuado para un rover al aire libre?
Sí, pero asegúrate de que los componentes internos estén protegidos de las condiciones extremas.
¿Puedo agregar un sistema de navegación GPS?
Sí, basta conectar el módulo GPS al puerto serie del Arduino y escribir el sketch adecuado.
Valoraciones
No hay valoraciones aún.