 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
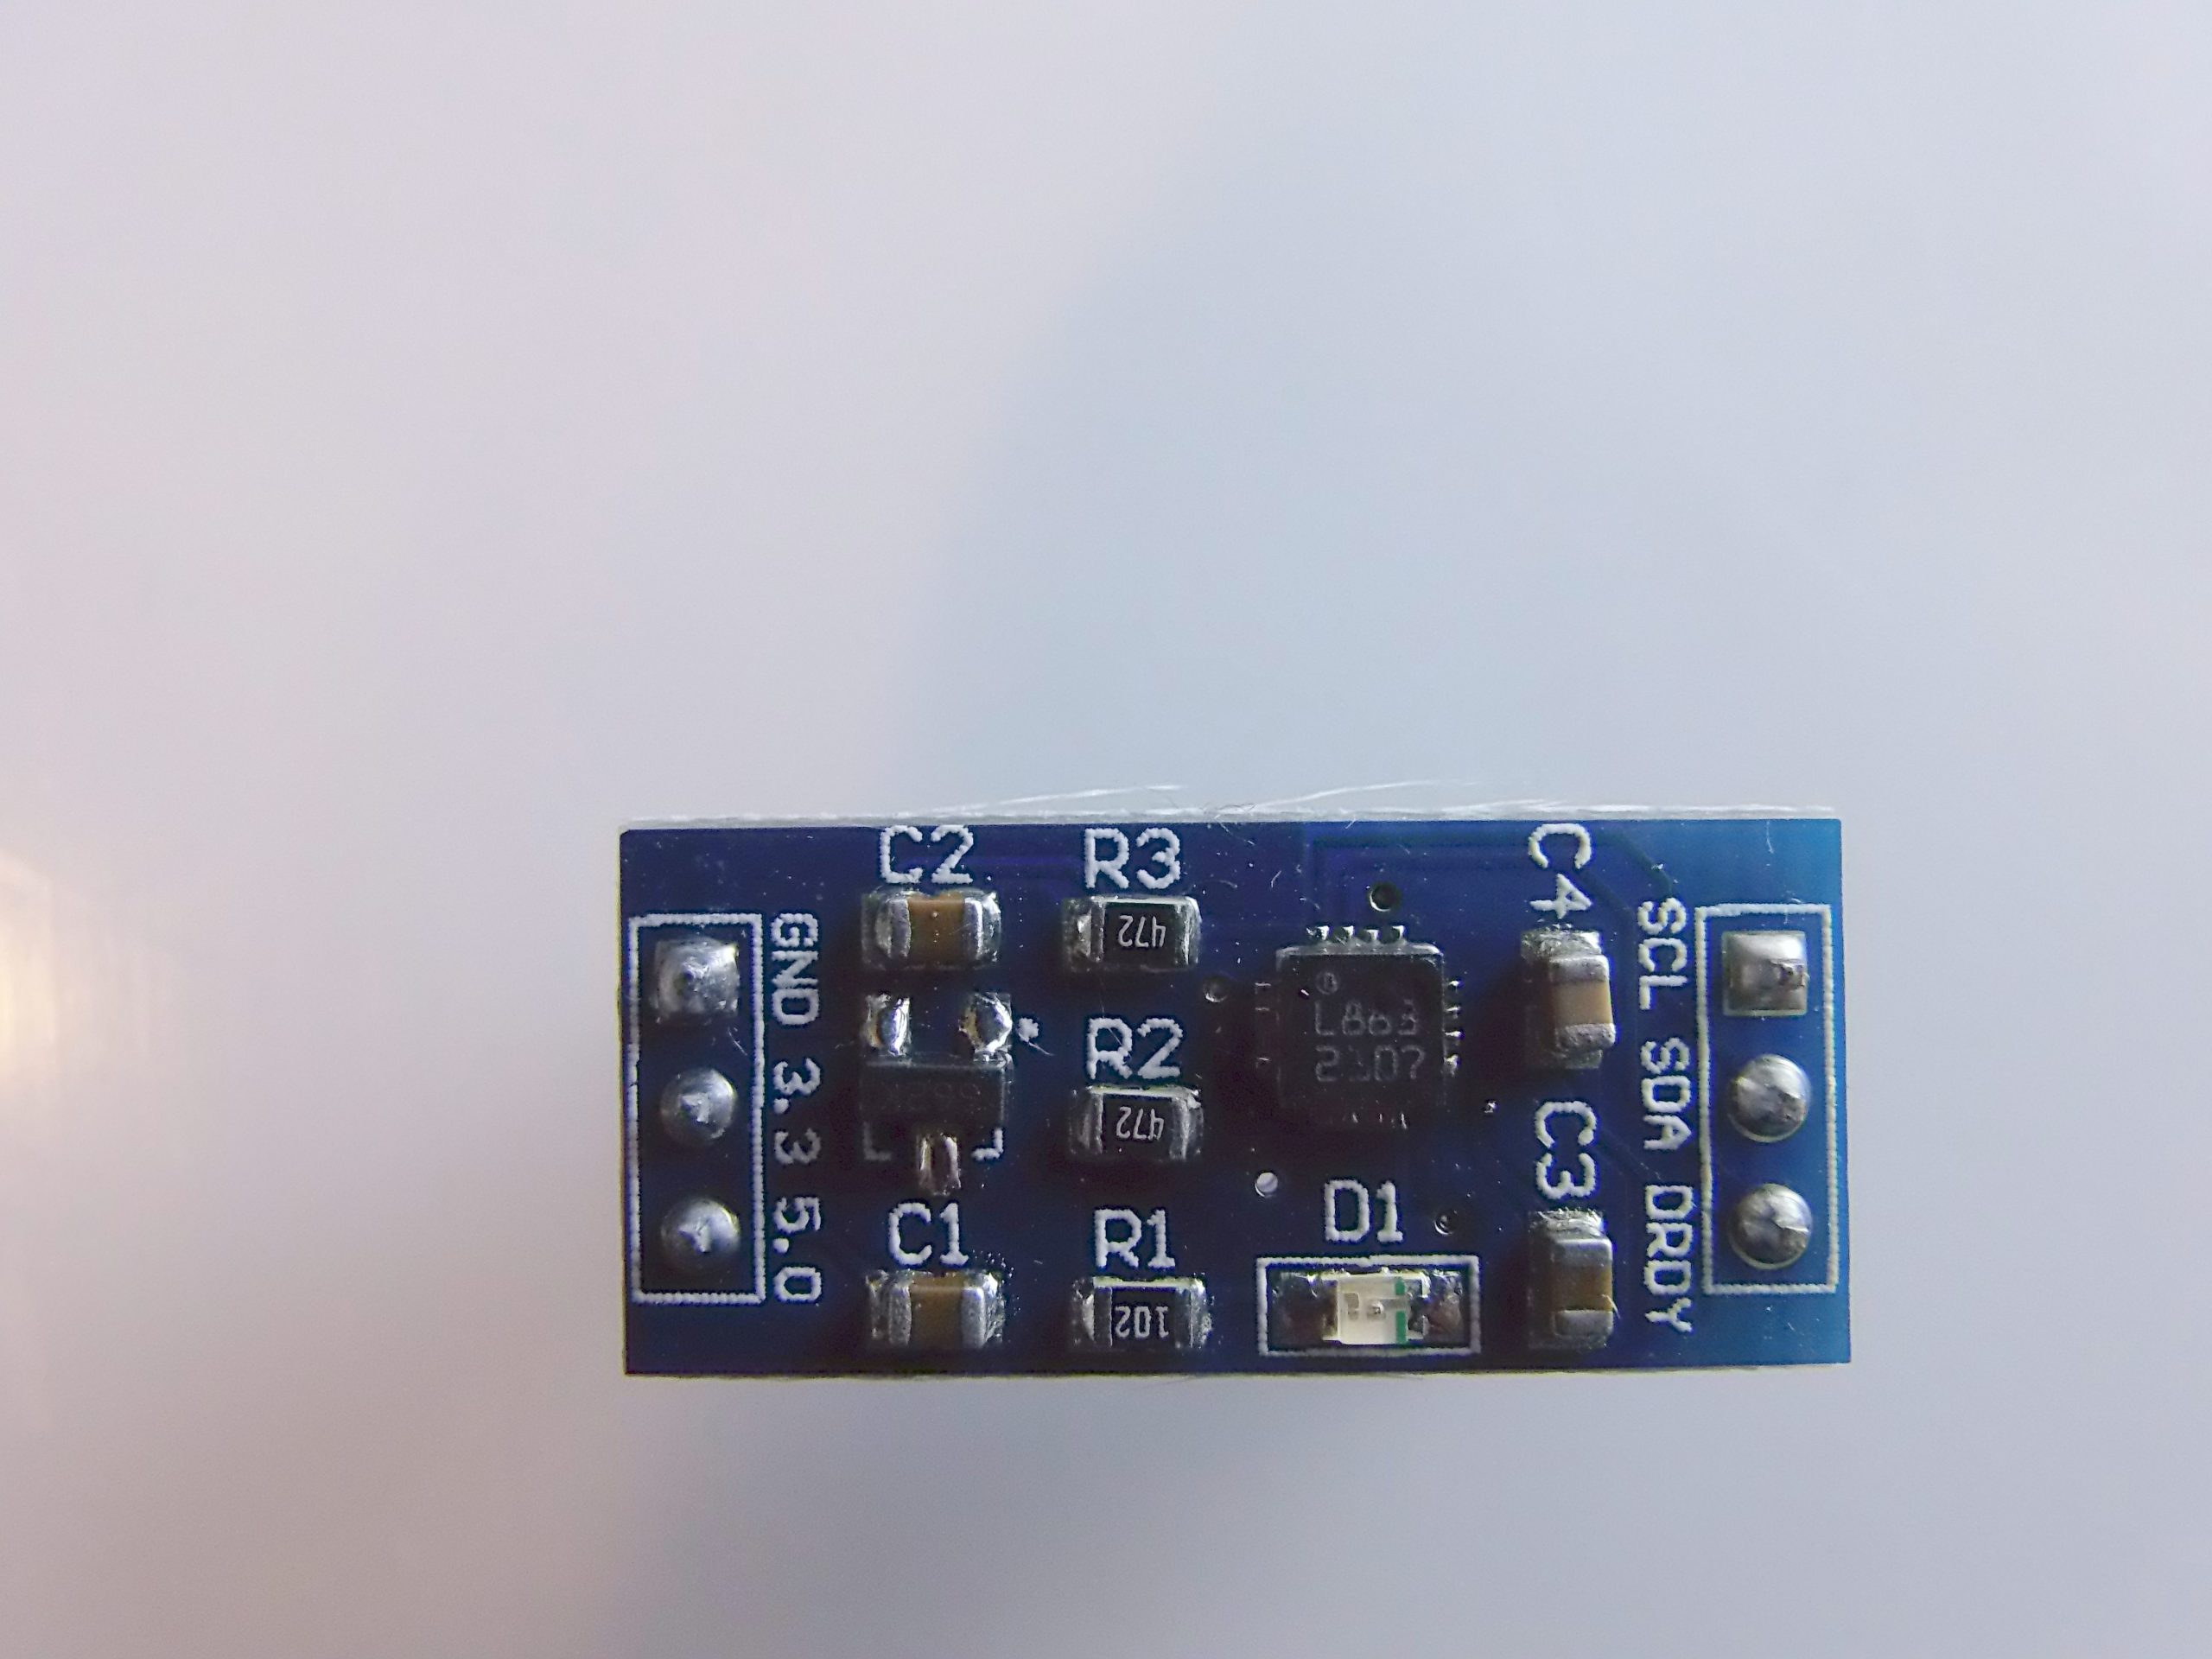
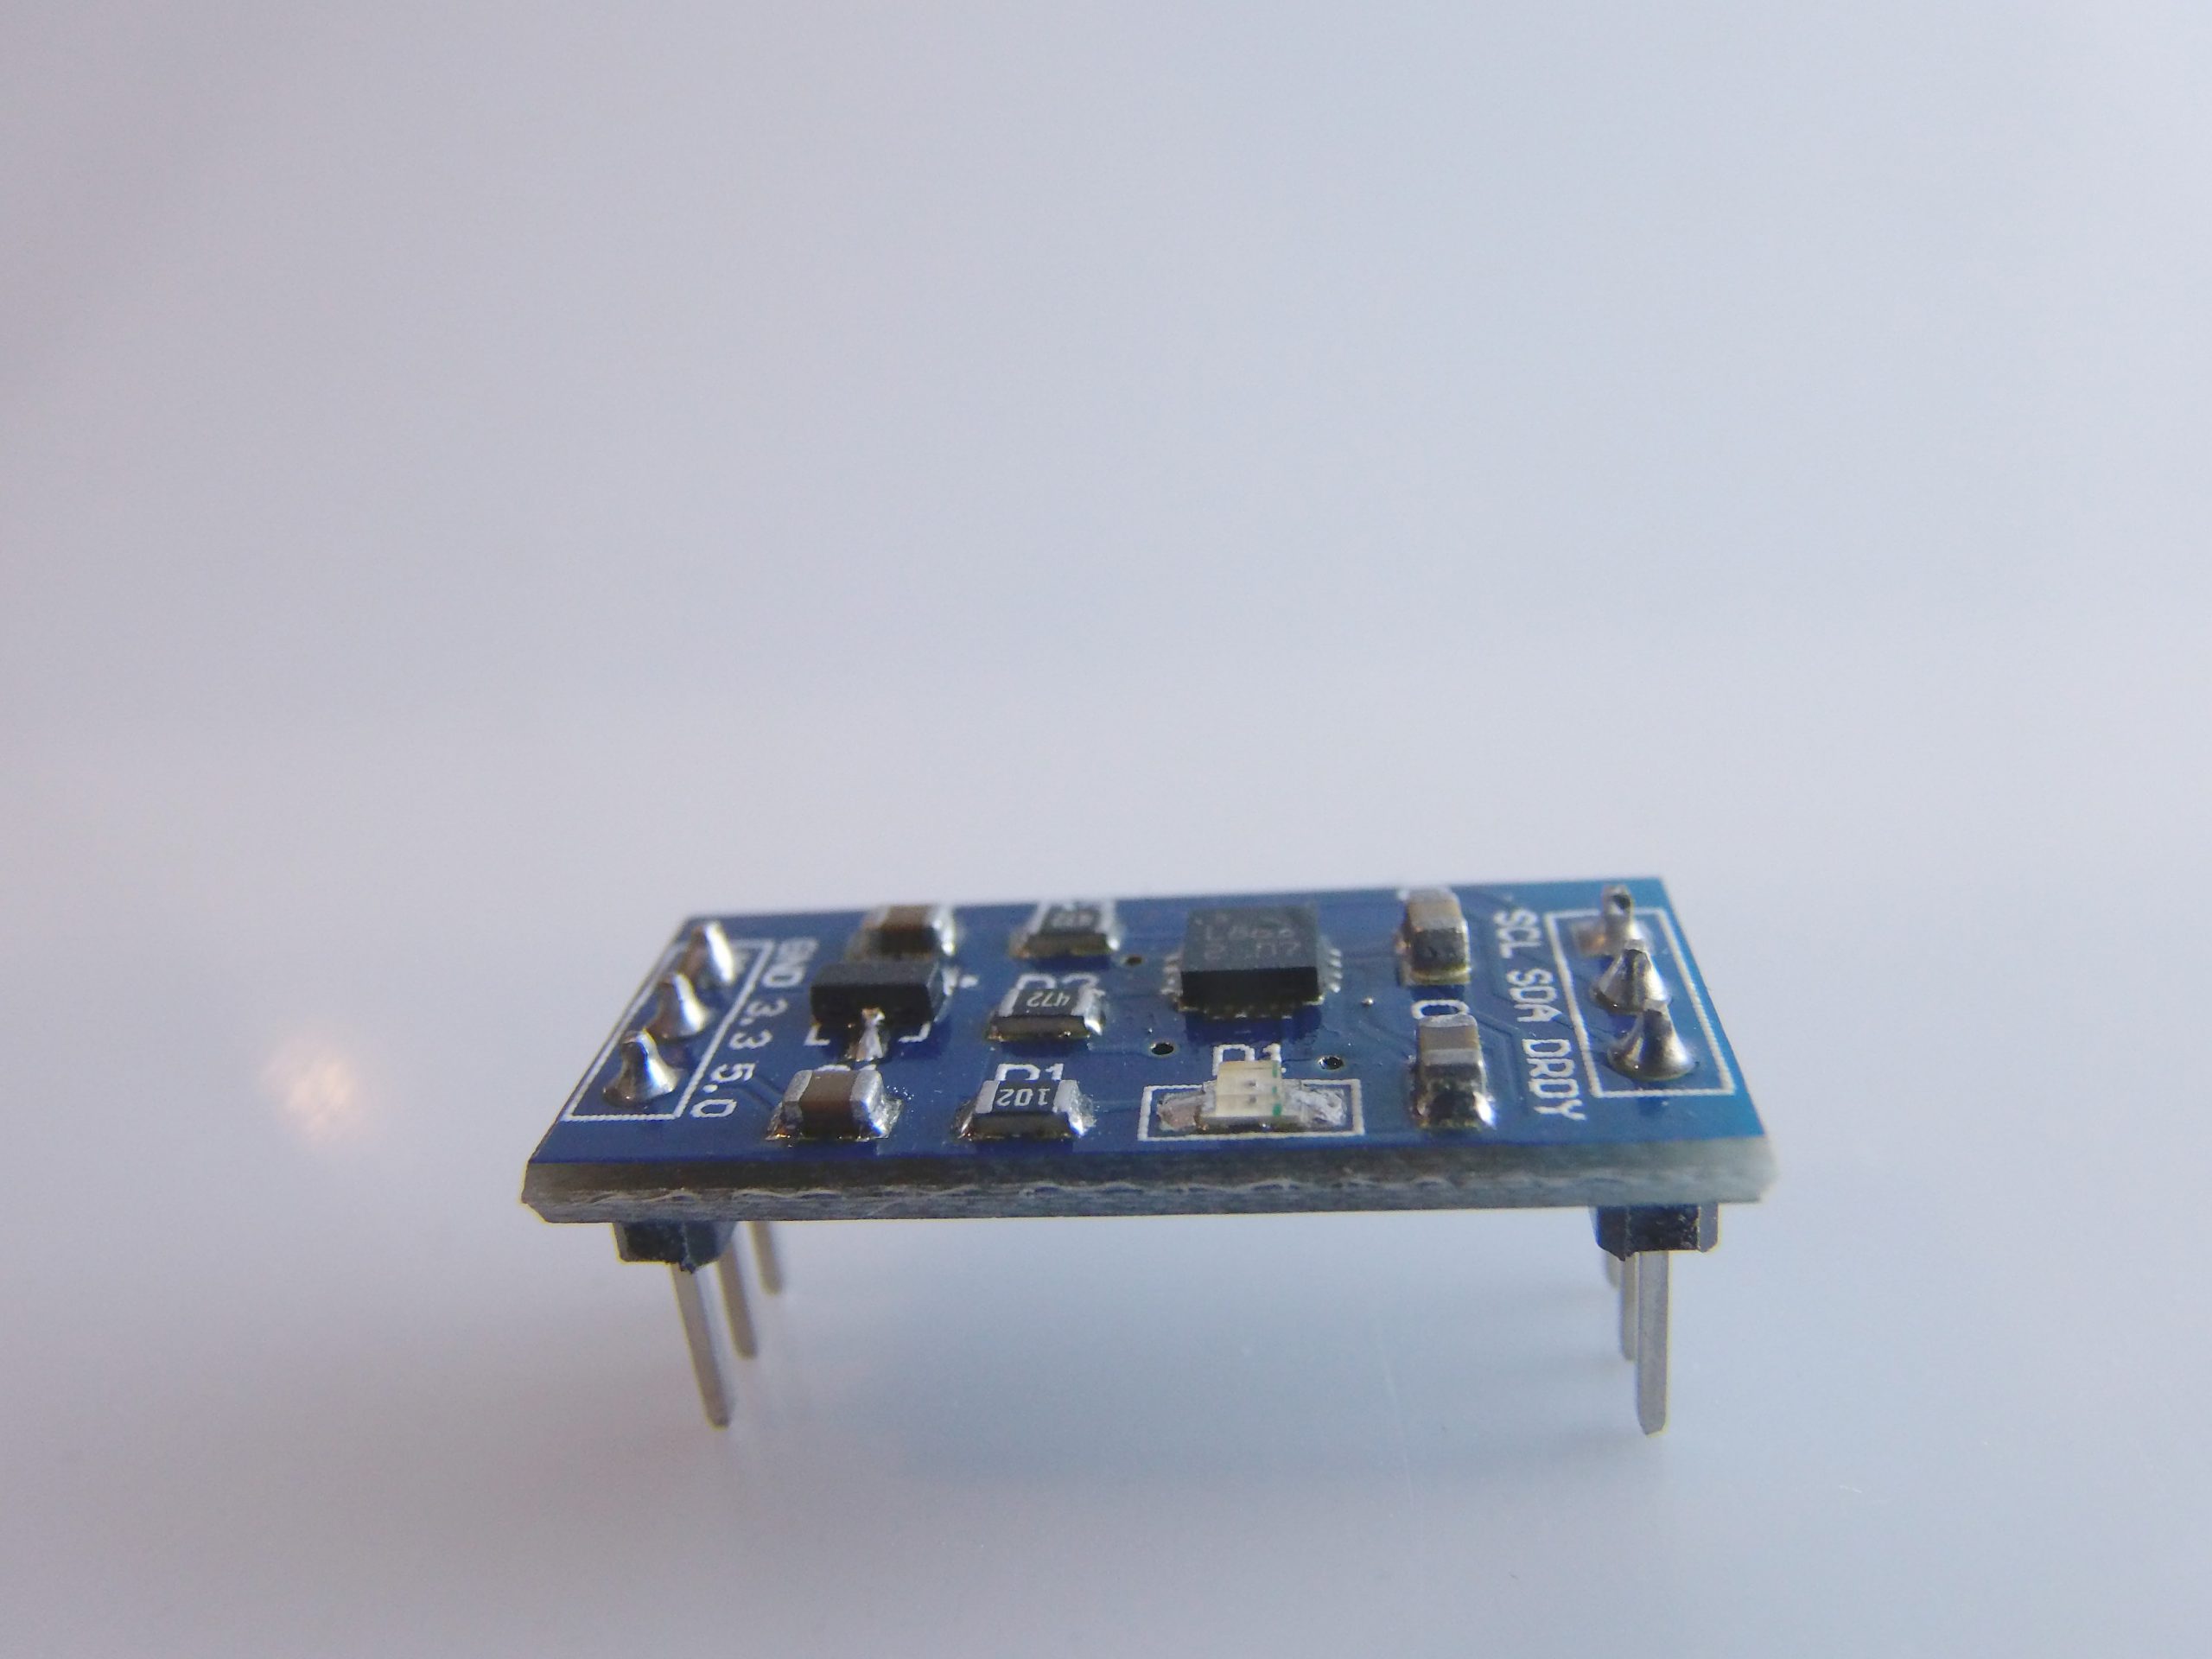
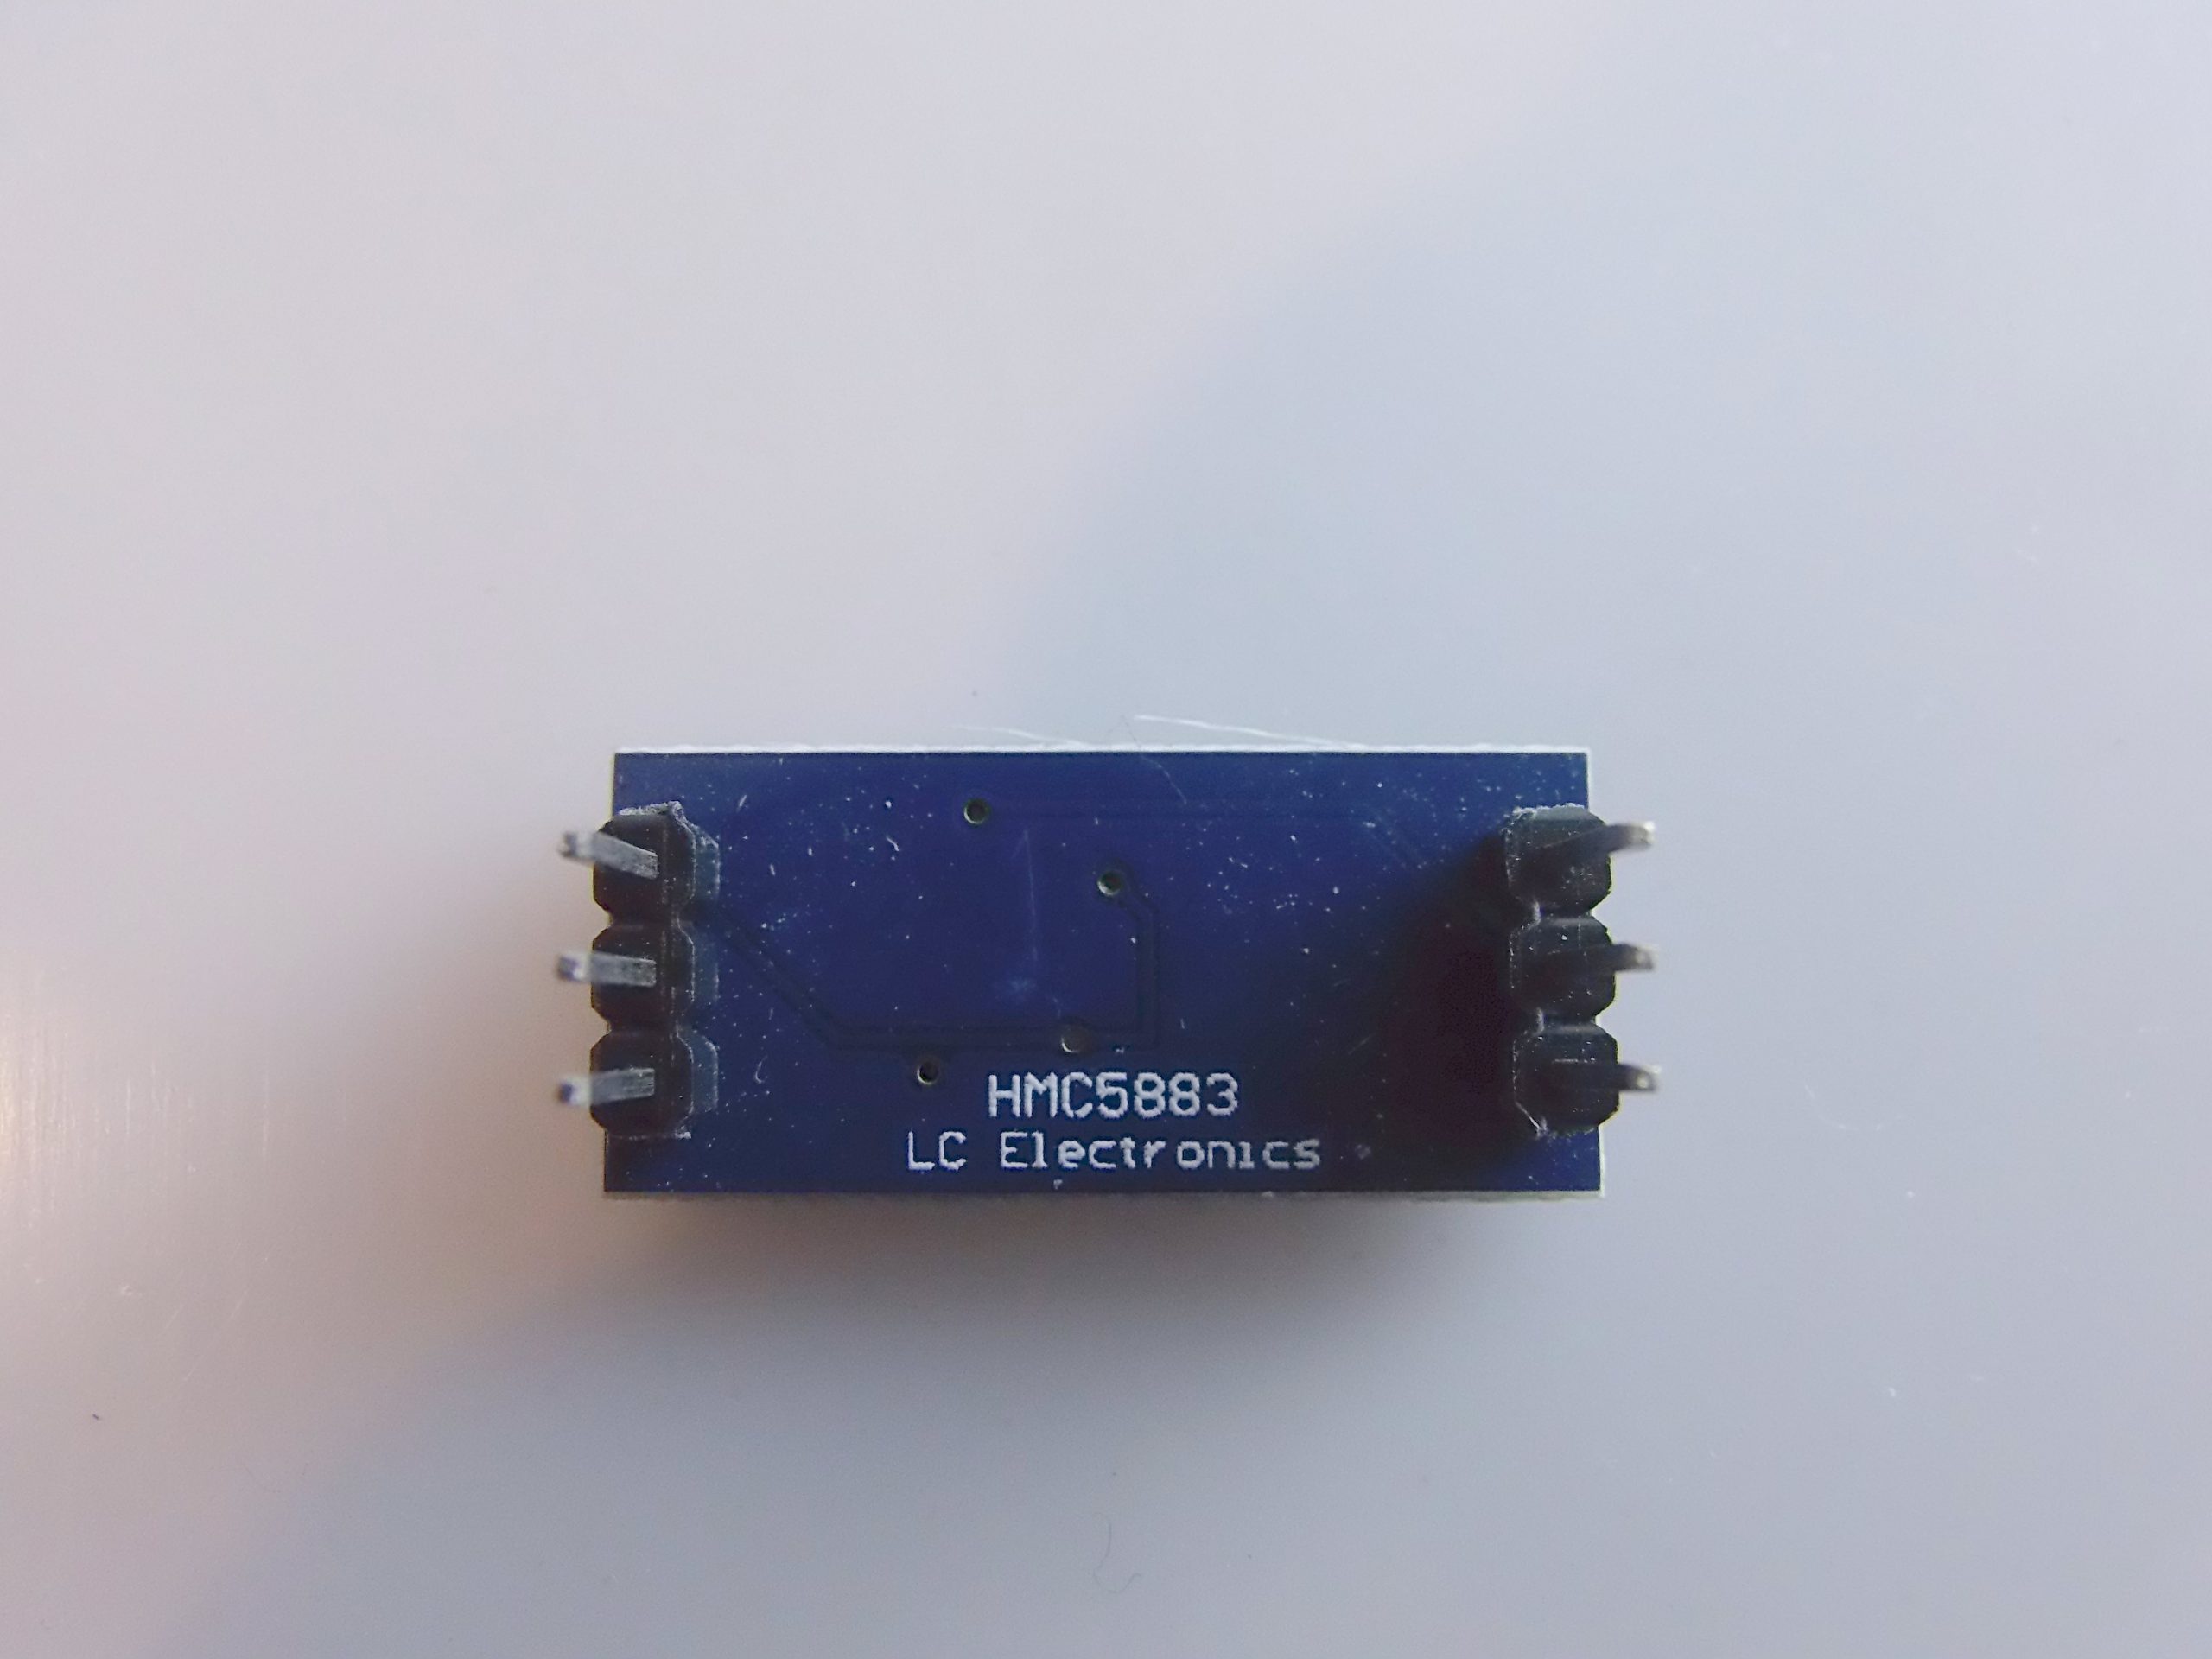
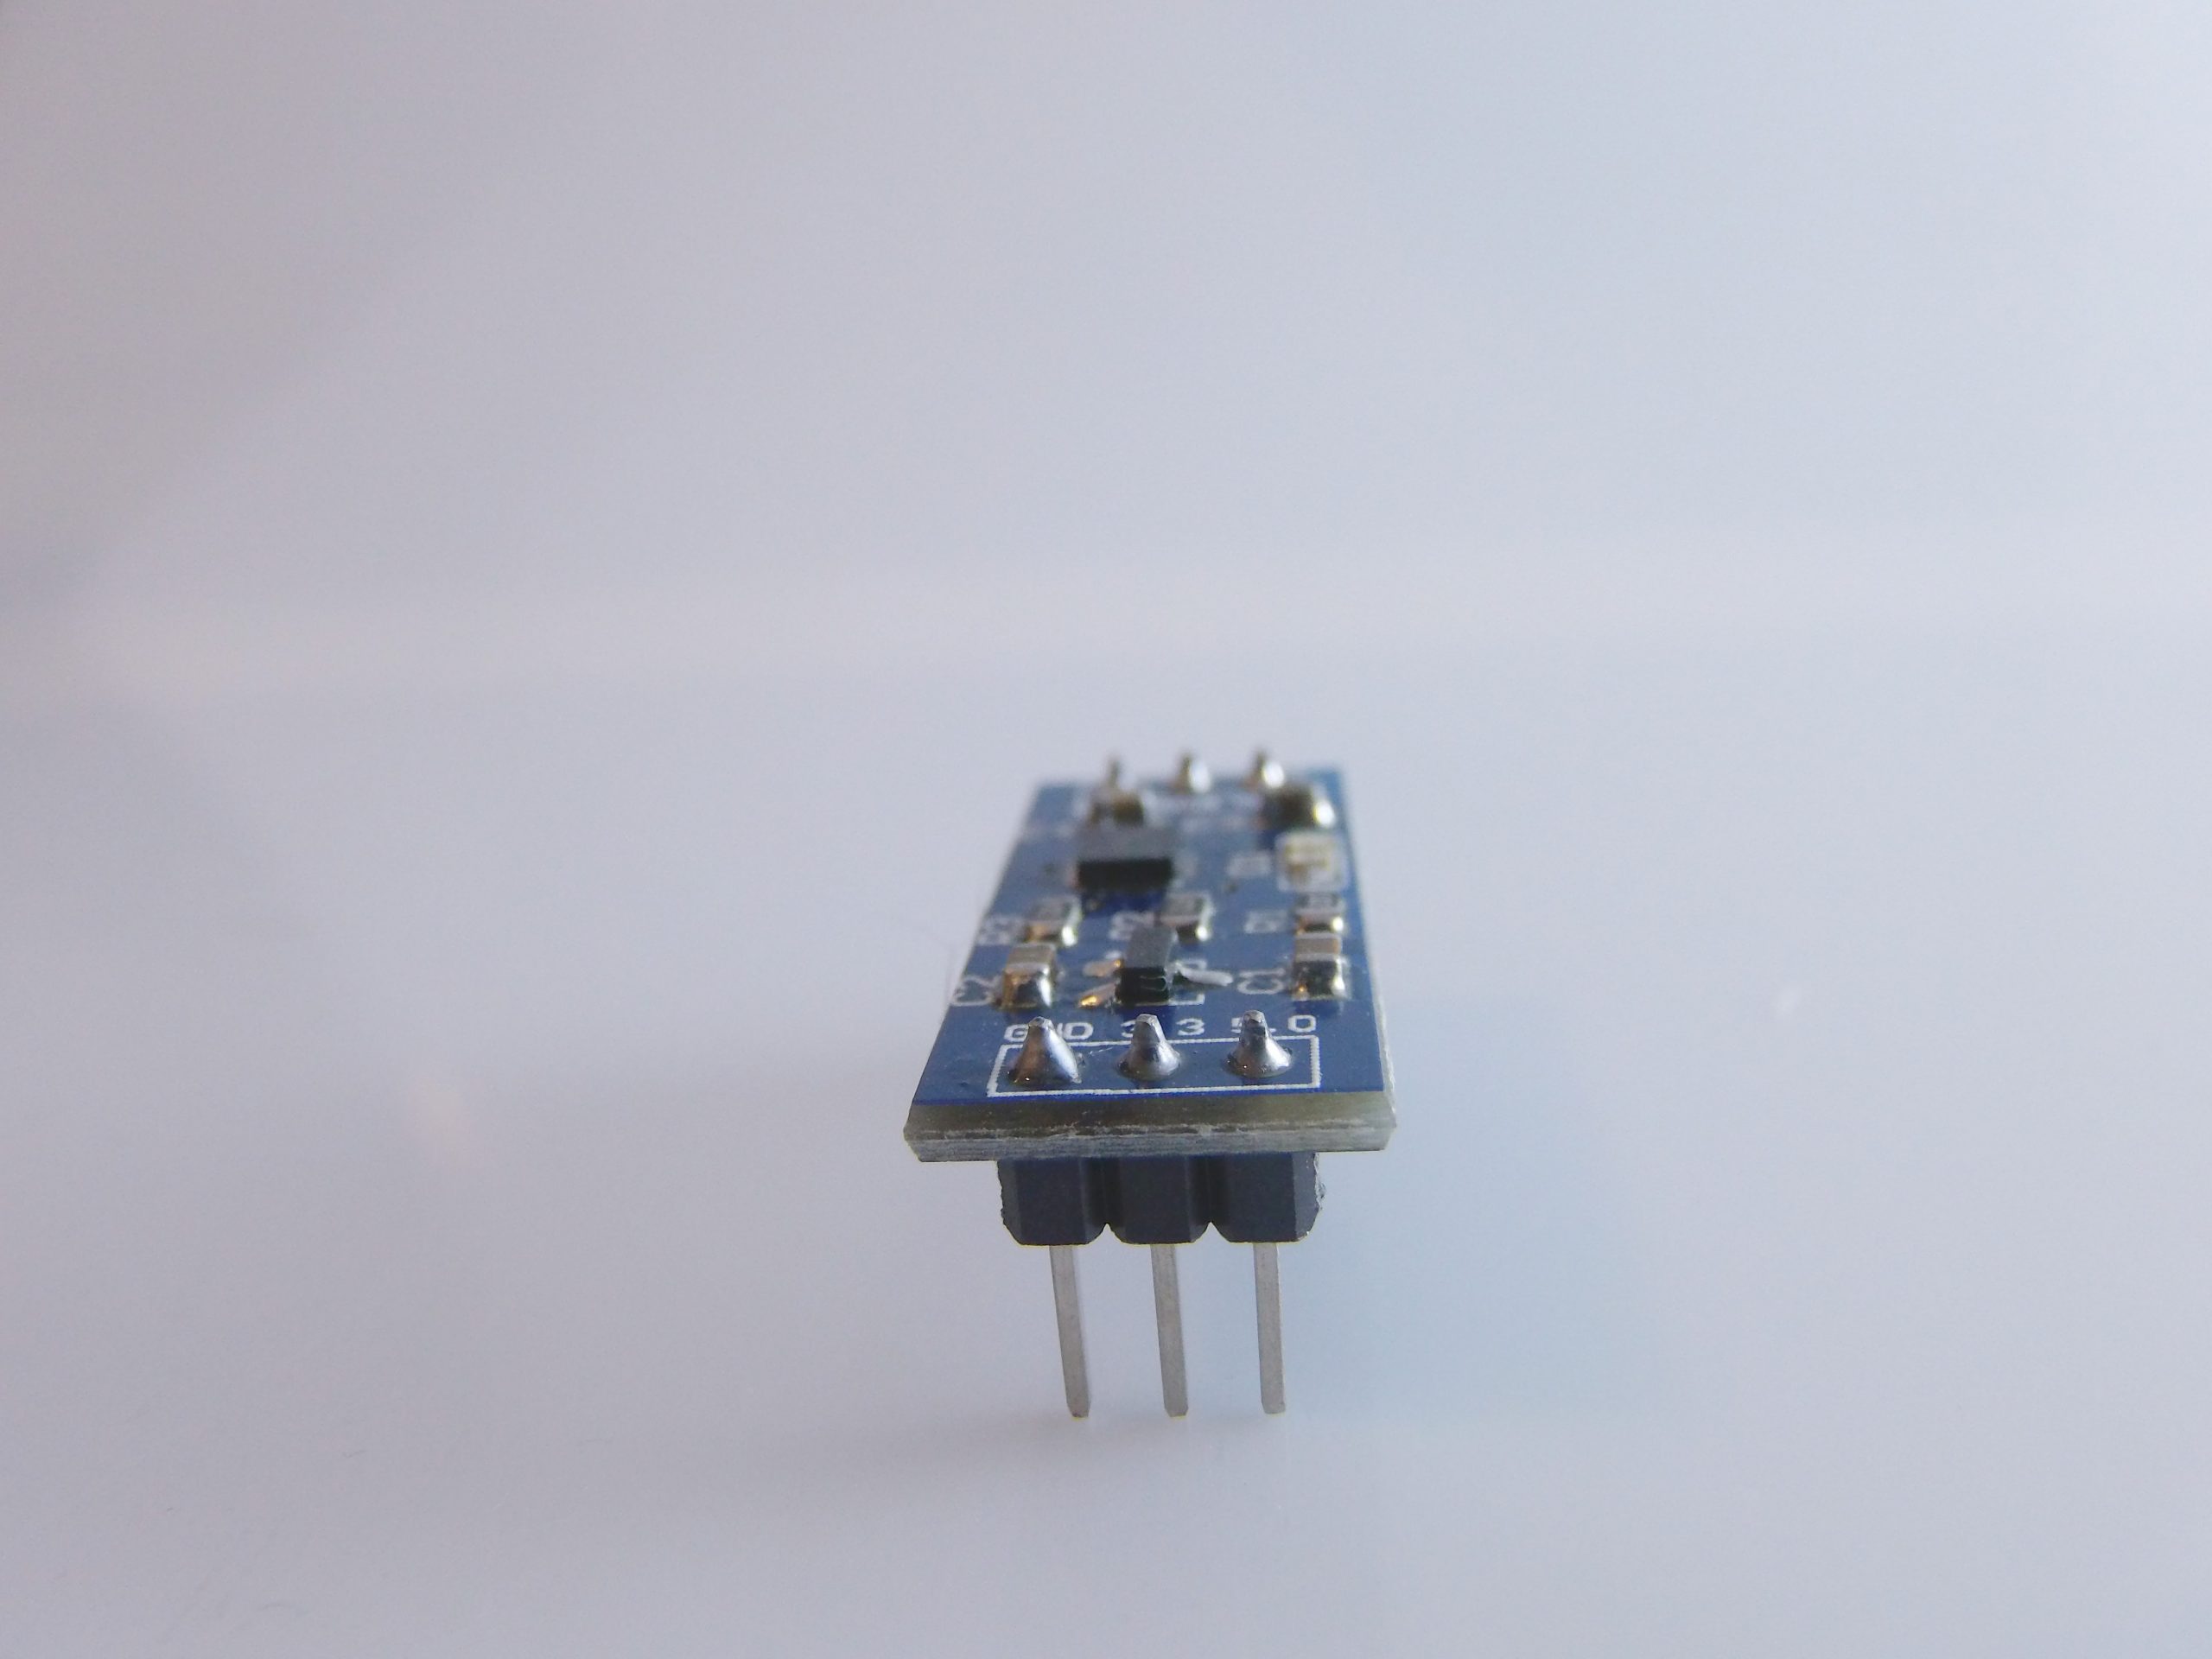
Descripción
Qué es
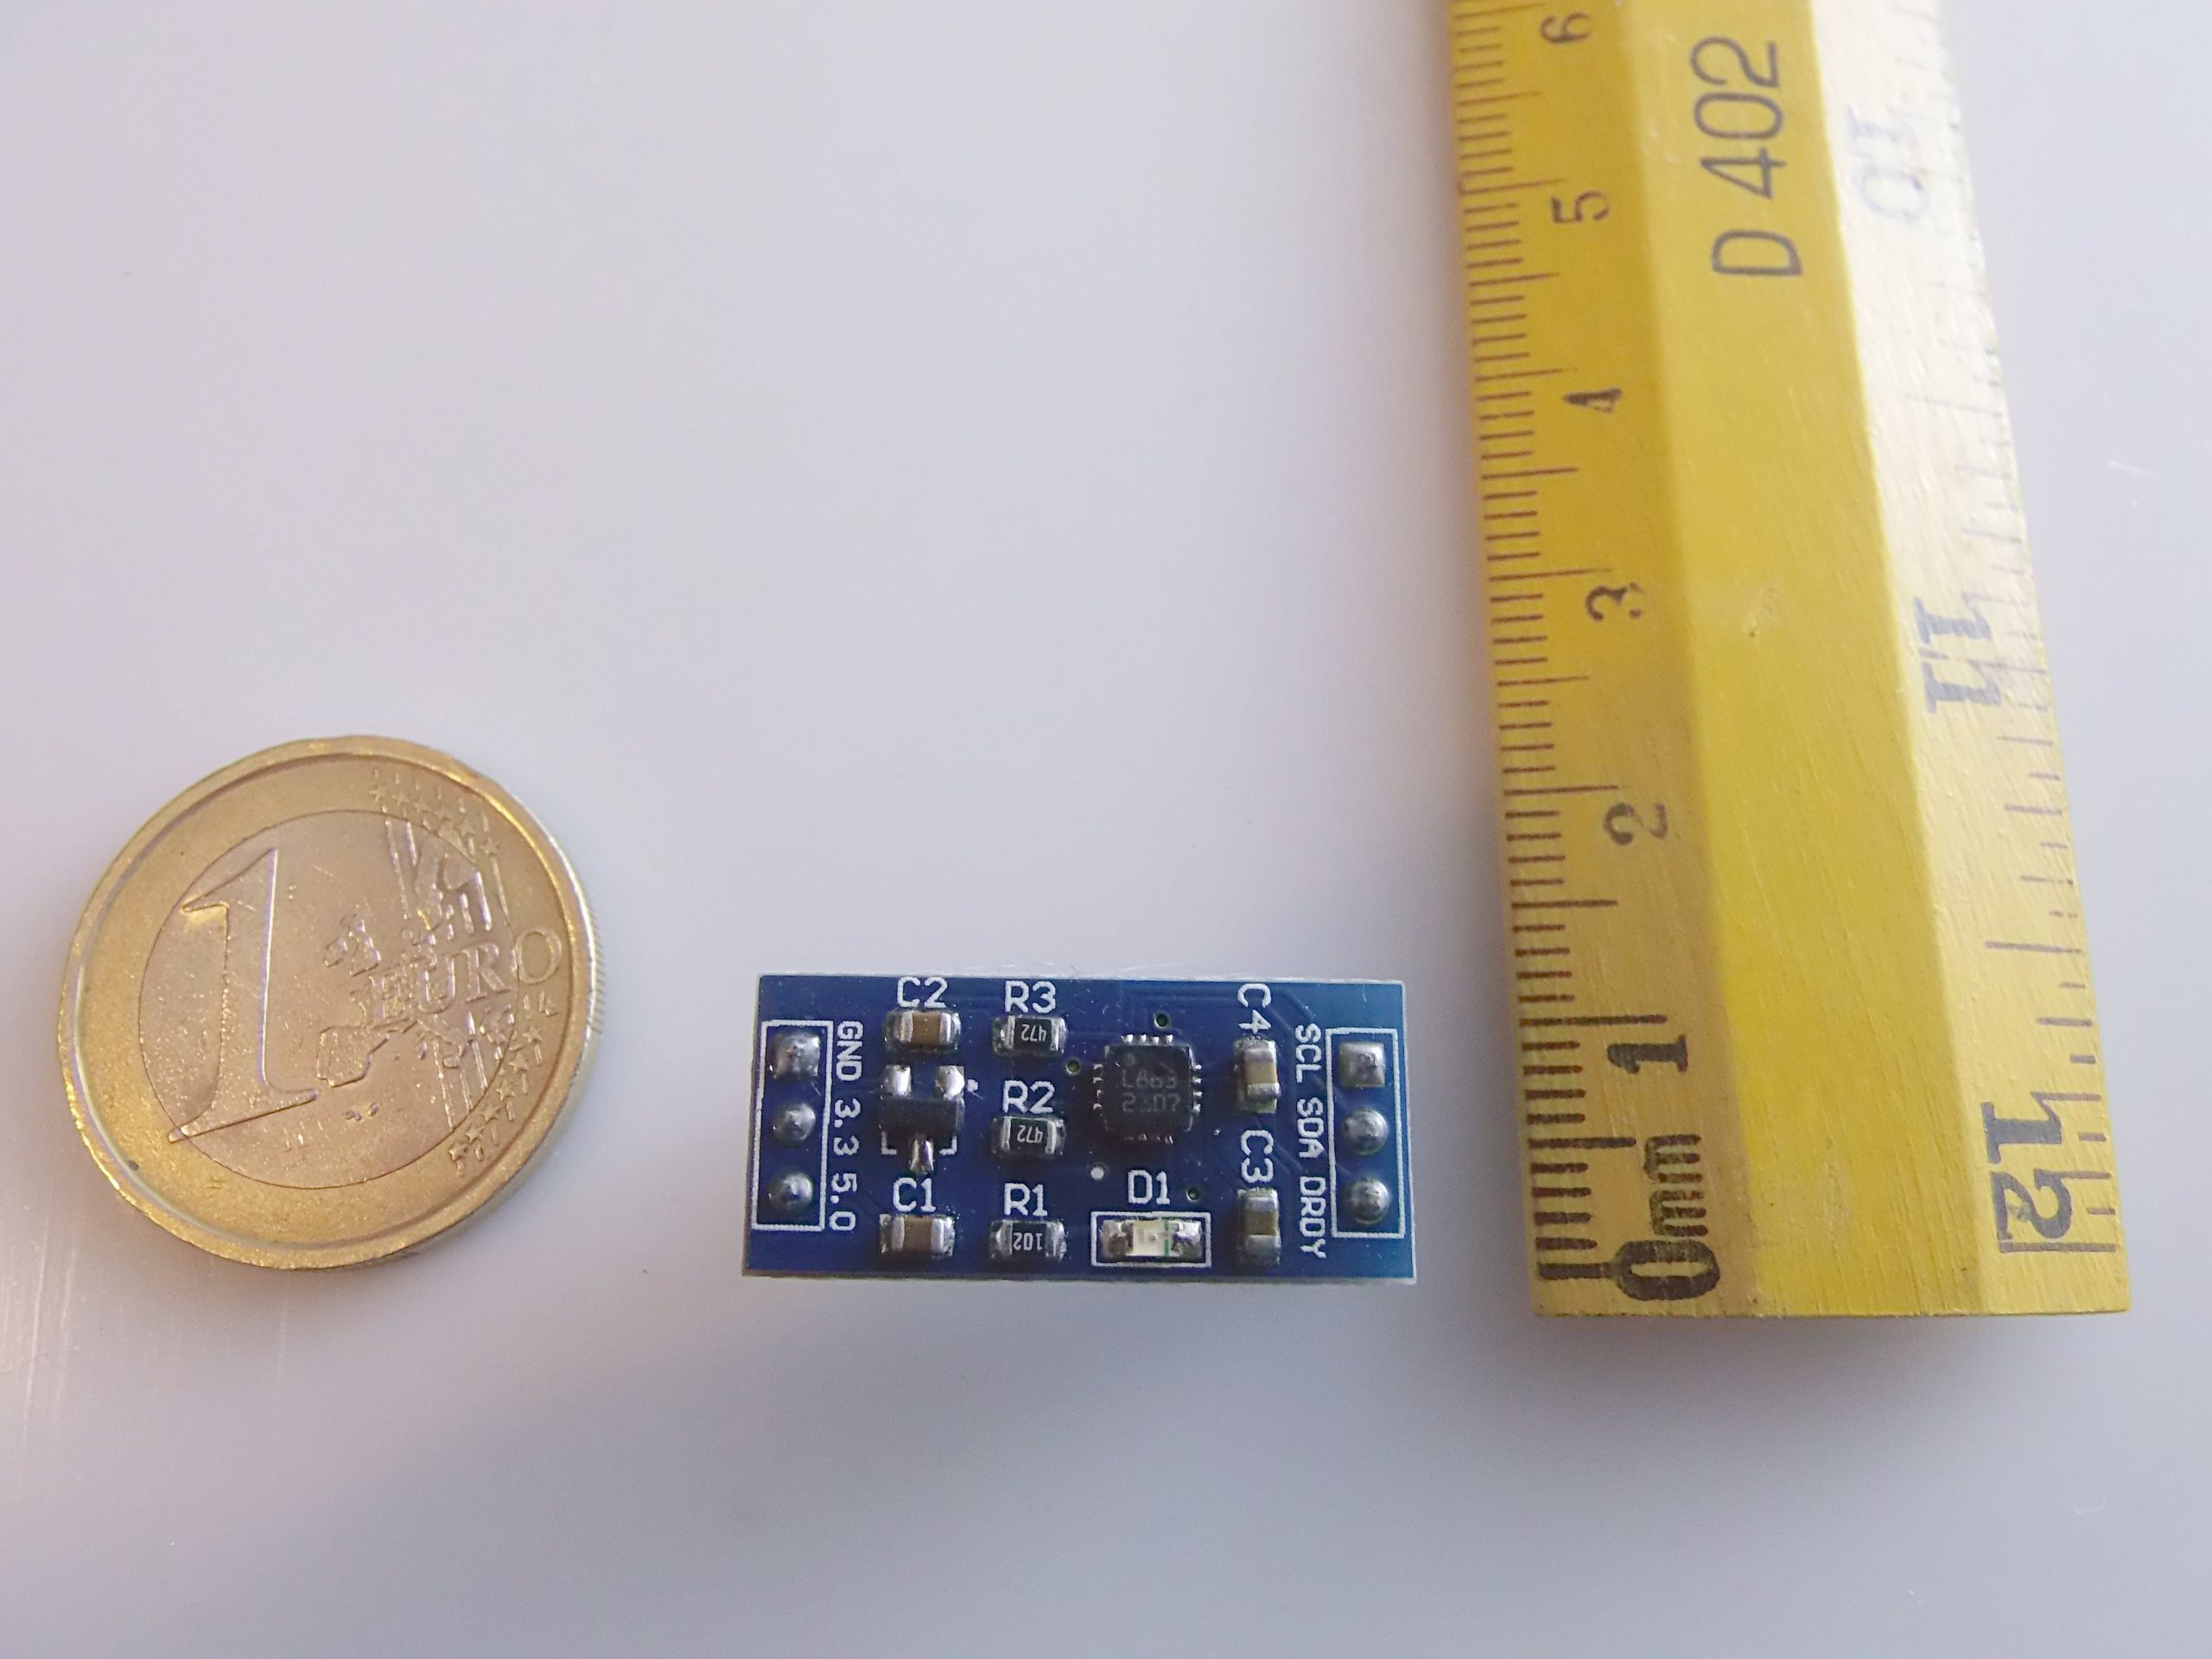
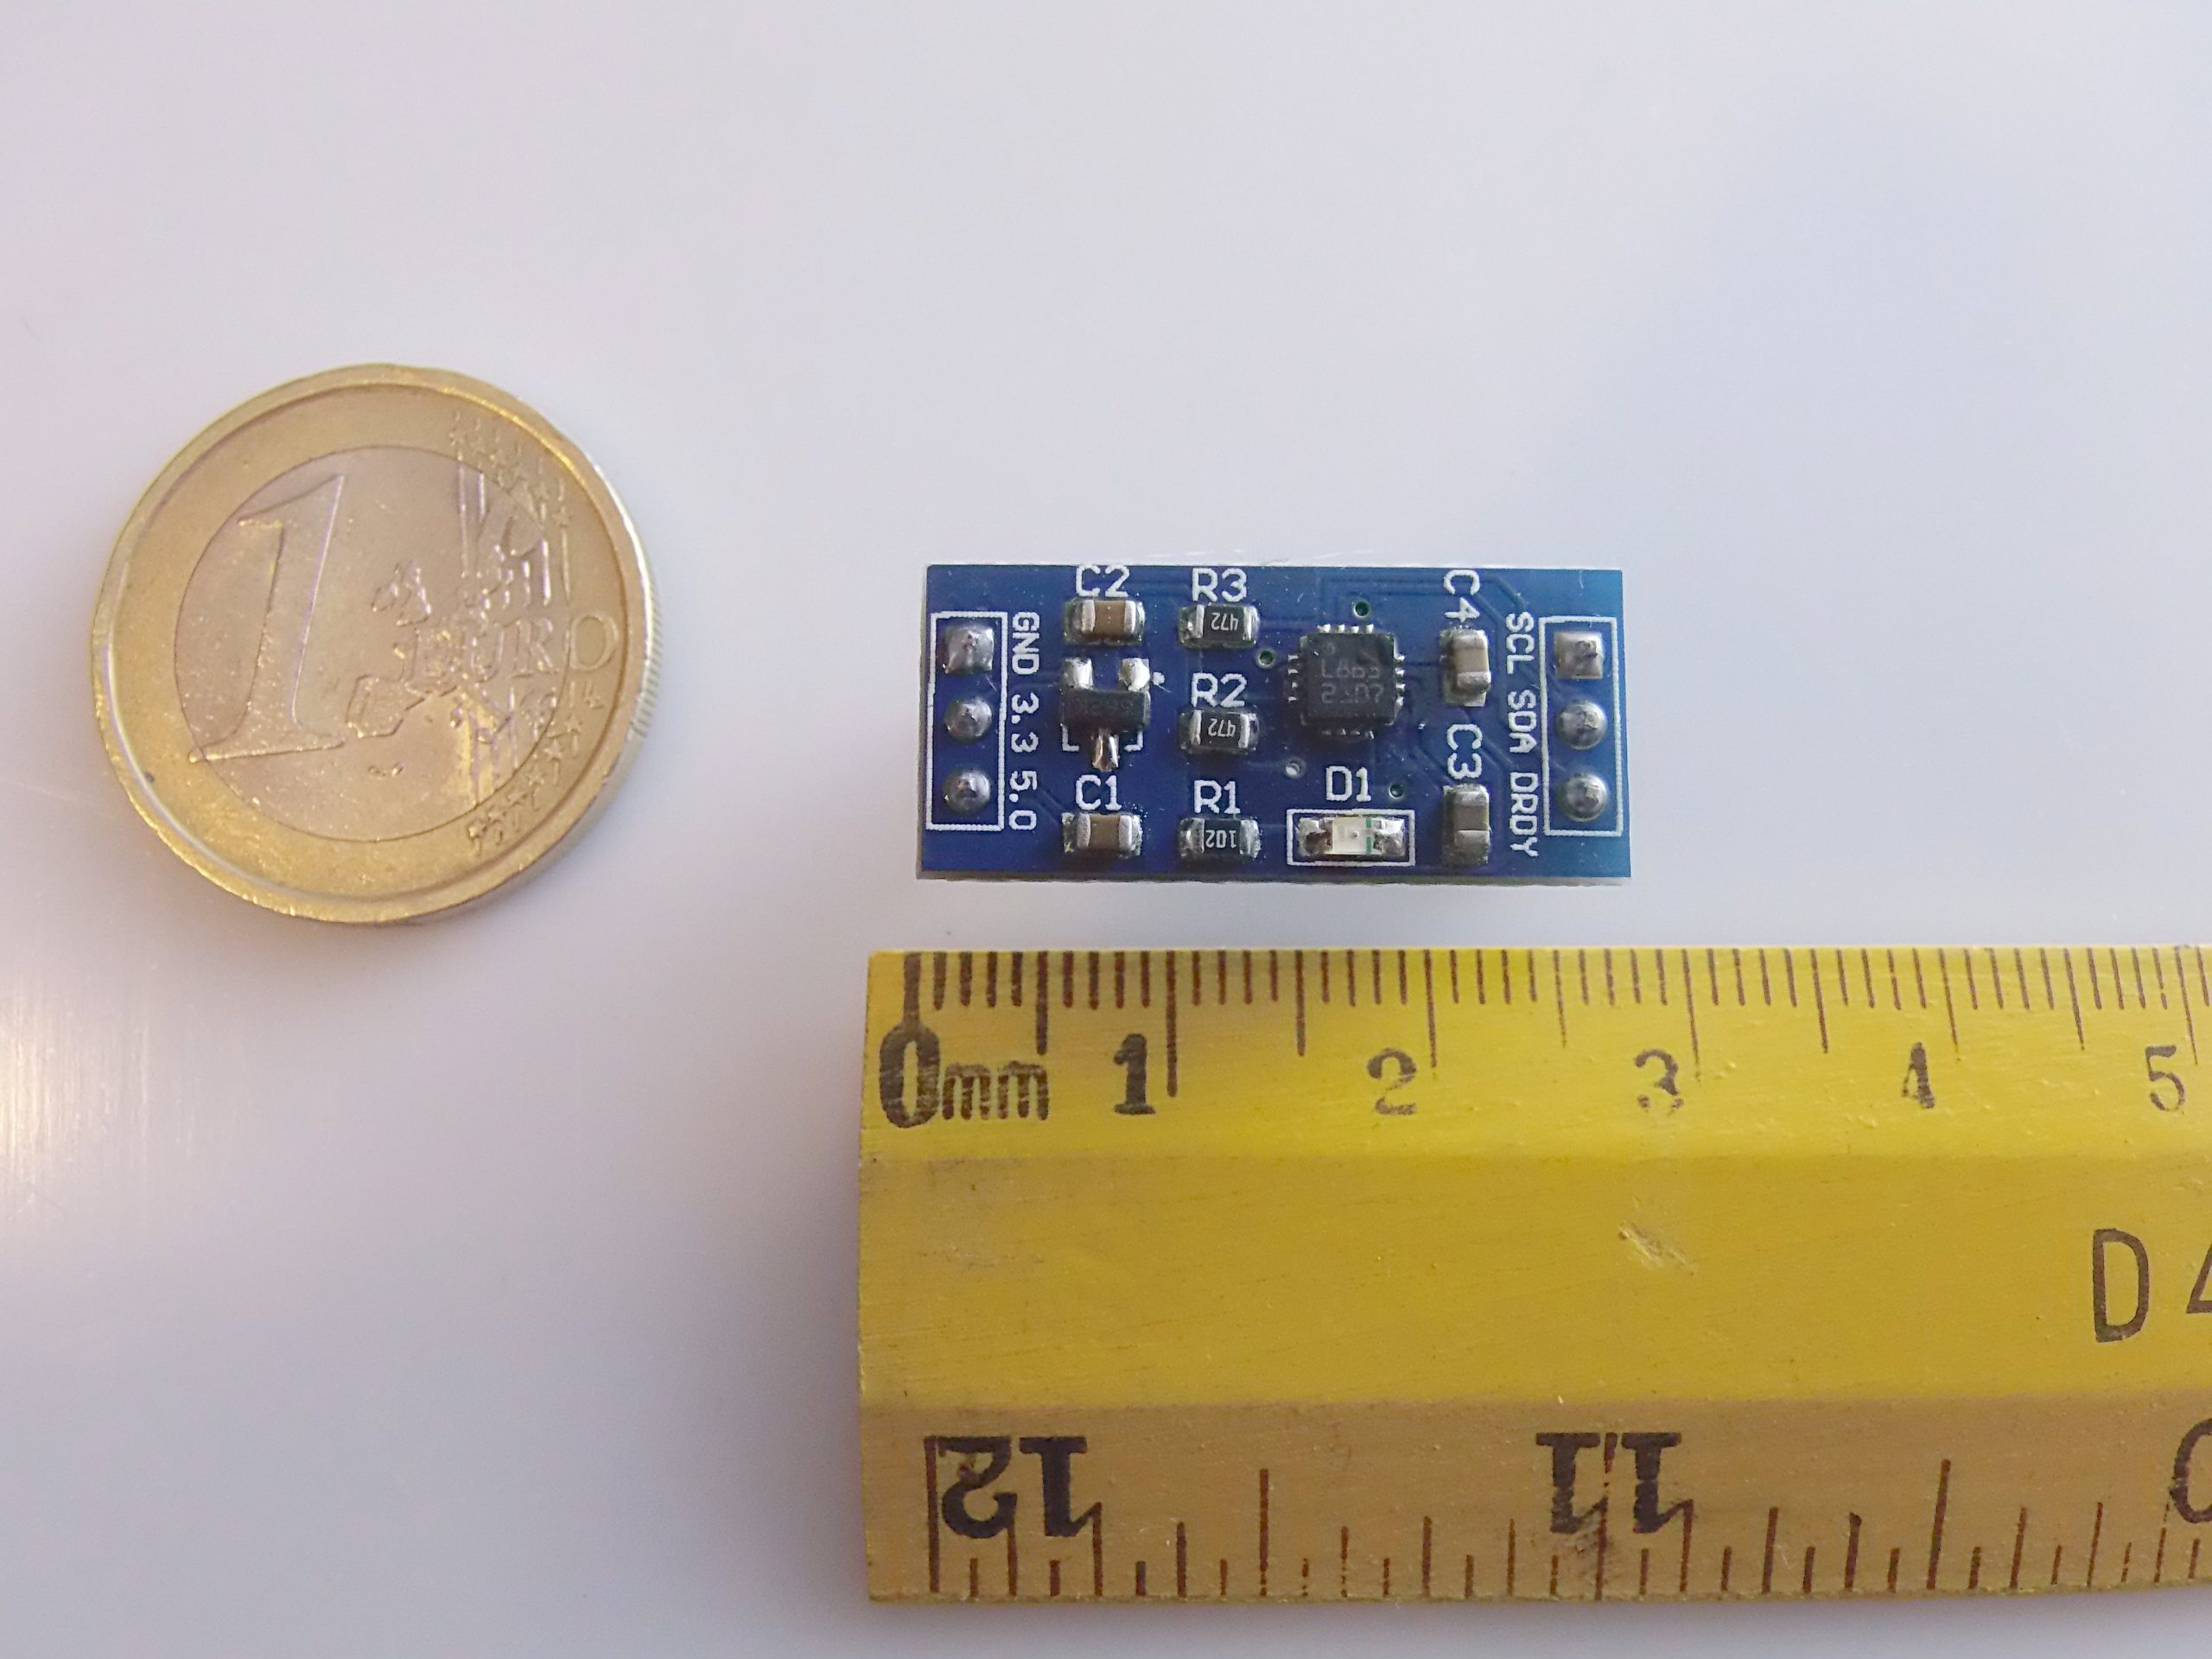
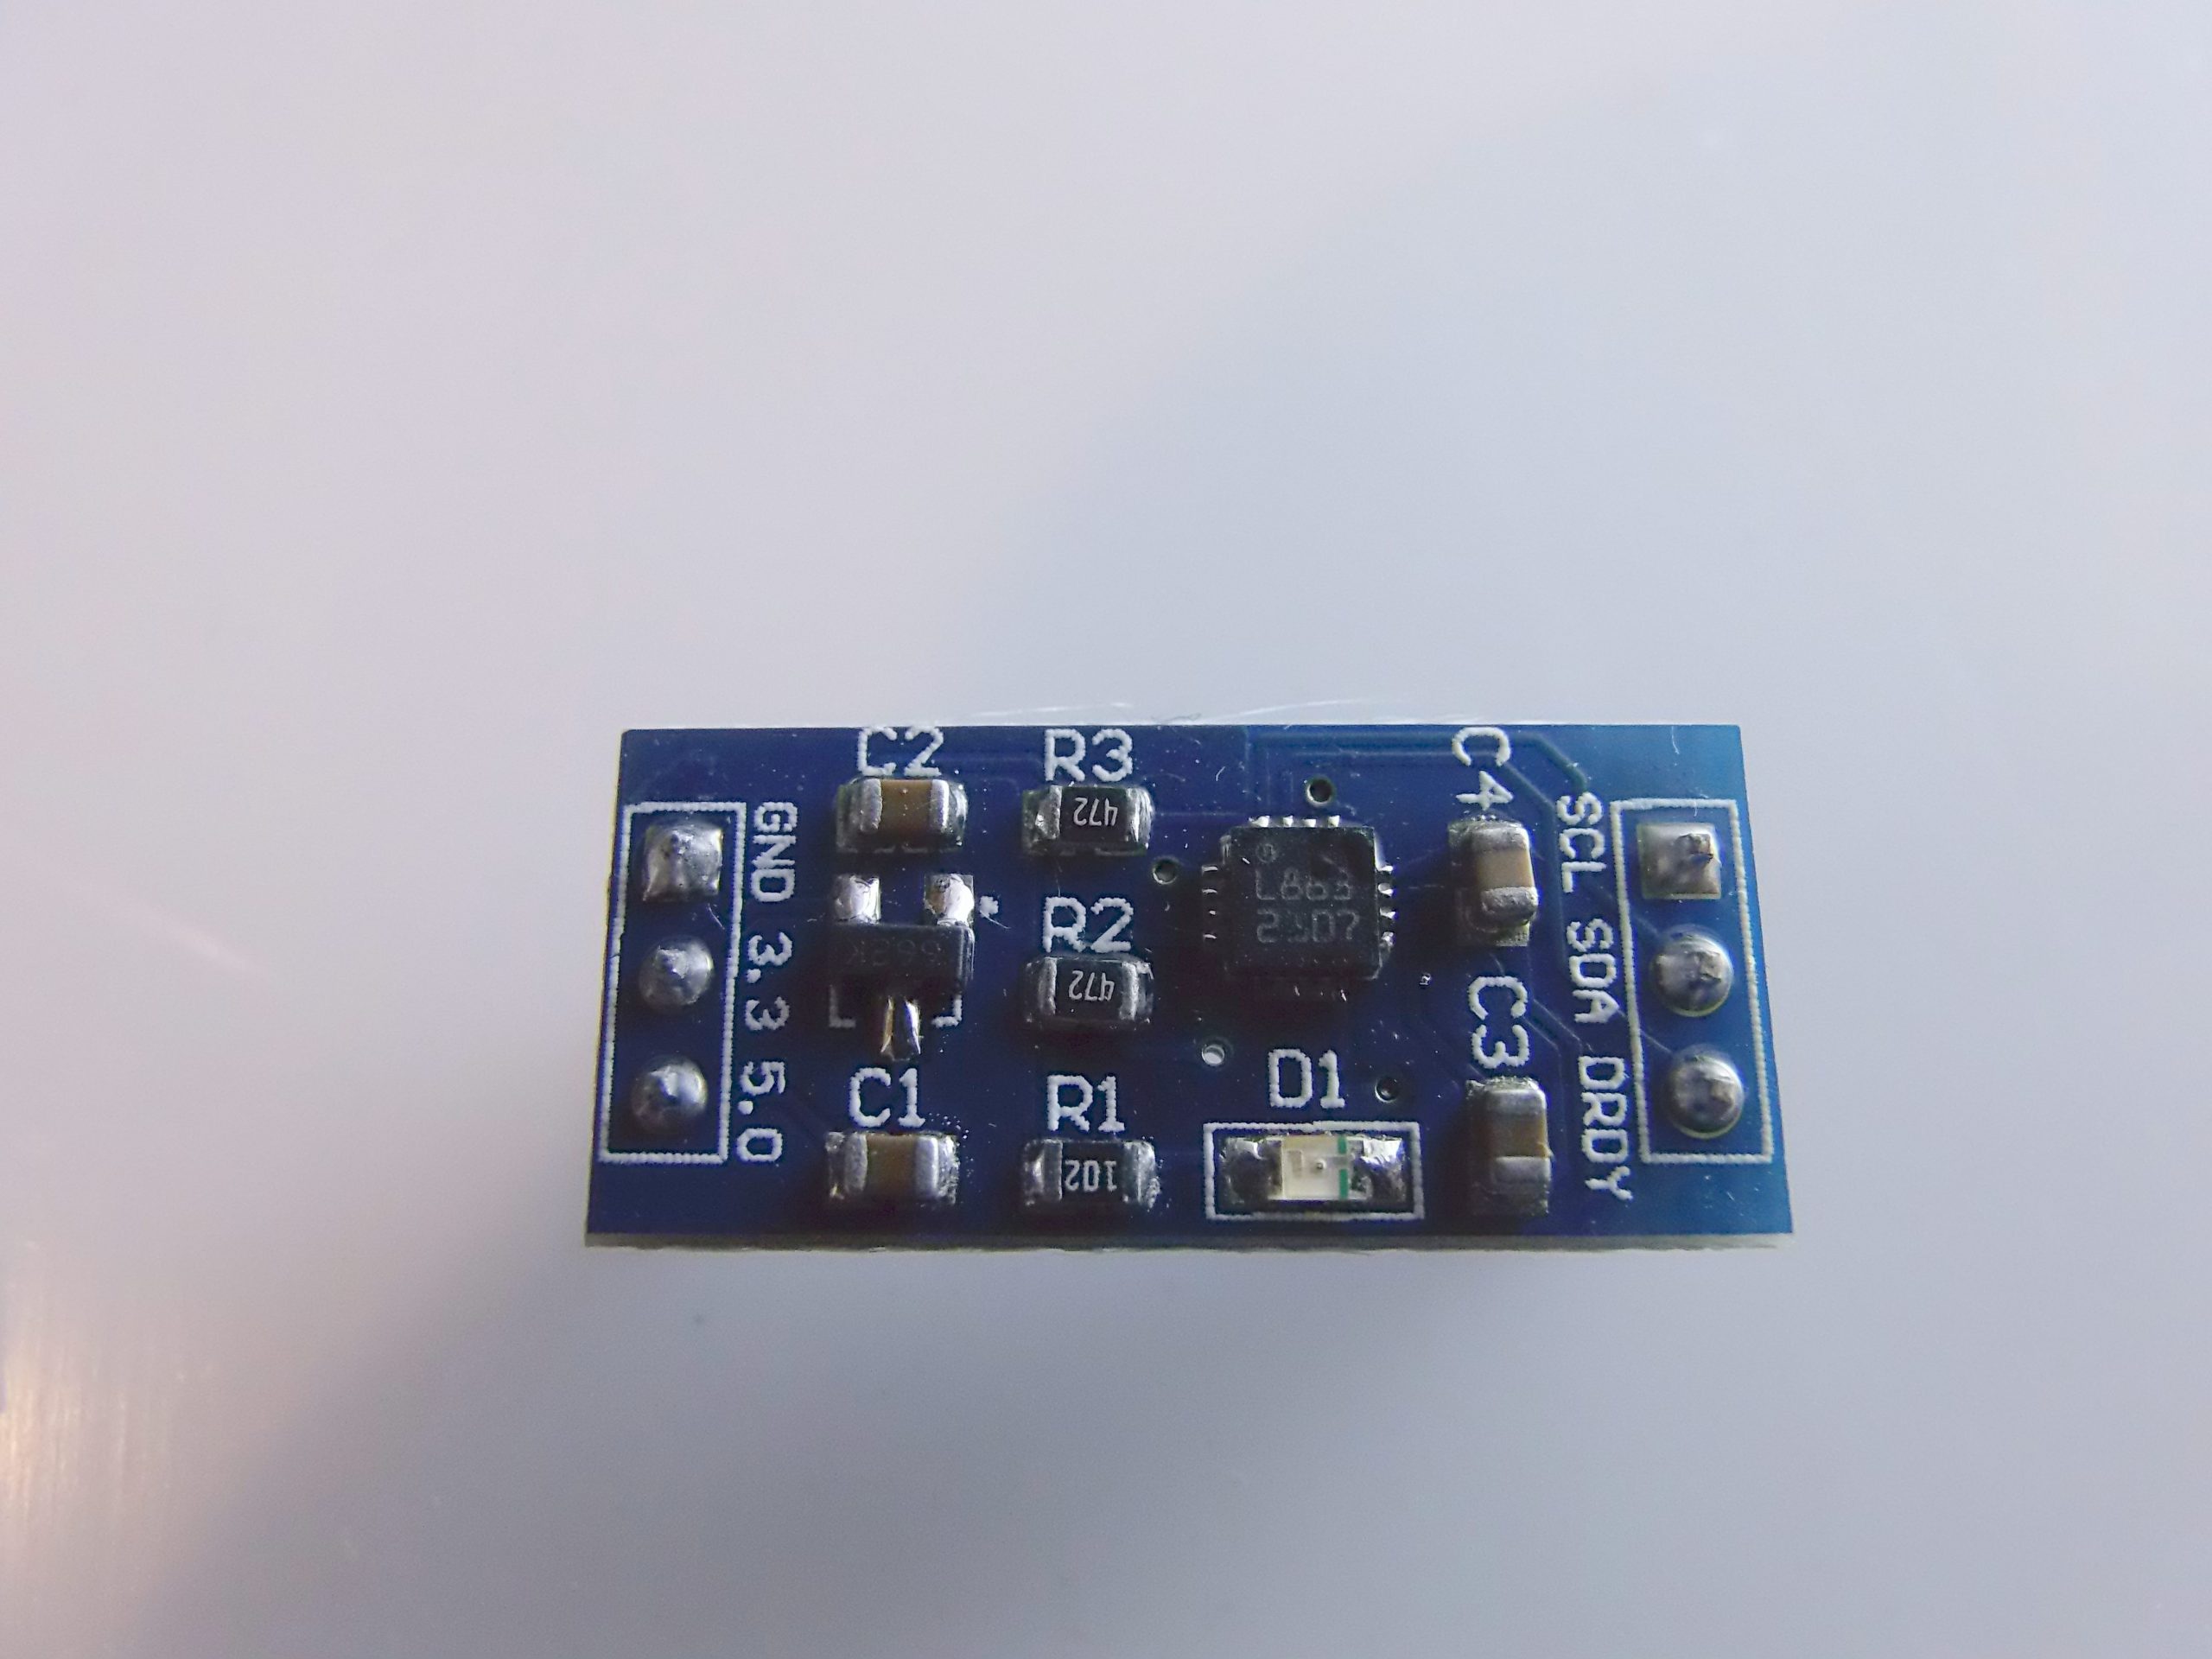
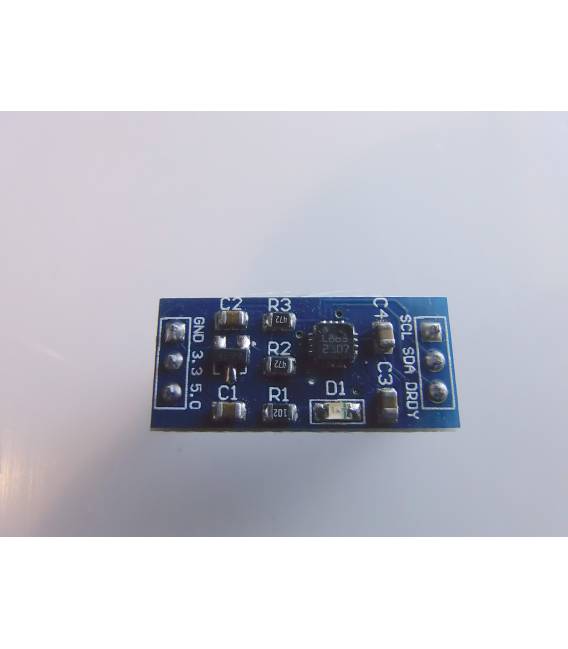
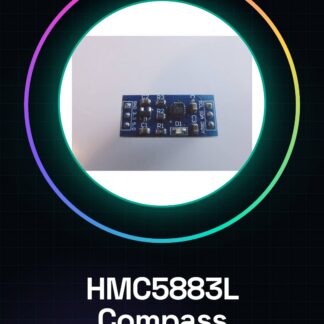
El HMC5883L es un módulo magnetómetro digital para Arduino que permite medir el campo magnético terrestre y determinar la dirección norte. Puede ser utilizado para proyectos de navegación, mediciones de campo magnético y aplicaciones que requieren conocer la orientación.
Características
- Módulo magnetómetro digital HMC5883L
- Determina la dirección norte
- SKU: ARD0011
- Precio: 5,47 €
- Categorías: Giroscopios / Acelerómetros / Magnetómetros, Movimiento
Para qué sirve
El HMC5883L es útil para proyectos como drones, robots y sistemas GPS mejorados. Puede ser utilizado para crear un sistema de navegación simple para un robot móvil que se orienta automáticamente hacia el norte.
Tutorial: Cómo usar HMC5883L Digital electronic compass para Arduino
El módulo HMC5883L es un potente magnetómetro digital que permite determinar la dirección norte. Es ideal para proyectos como drones, robots y sistemas GPS mejorados.
Qué necesitas
- Arduino Uno
- Cable USB tipo B
- Software Arduino IDE
Pasos
- Conecta el módulo HMC5883L a la interfaz I2C del Arduino (VCC a 3.3V o 5V, GND a GND, SDA a A4, SCL a A5).
- Abre la biblioteca Adafruit_HMC5883 e instálala a través del Arduino IDE.
- Carga el sketch de ejemplo proporcionado por la biblioteca en tu Arduino.
- Obtén los datos de dirección del módulo HMC5883L utilizando las funciones de la biblioteca.
- Verifica la configuración correcta del sensor utilizando el método begin() con los parámetros deseados (verifica en el datasheet).
- Supervisa la salida a través del Serial Monitor para ver si los valores son coherentes y alineados con las coordenadas geográficas.
- Ajusta cualquier offset o sensibilidad del módulo según sea necesario para tu proyecto.
- Implementa la dirección norte en tu proyecto, por ejemplo para orientar un dron.
Código de ejemplo
// Includi la libreria HMC5883L
#include <Wire.h>
#include <Adafruit_HMC5883_U.h>

// Inizializza il sensore
Adafruit_HMC5883_Unified compass = Adafruit_HMC5883U(1); // verifica sul datasheet per i parametri corretti

void setup() {
  Serial.begin(9600);
  if (!compass.begin(1)) {
    while (1) {}
  }
}

void loop() {
  sensors_event_t event;
  compass.getEvent(&event);
  Serial.print(event.magnetic.x); Serial.print(", ");
  Serial.print(event.magnetic.y); Serial.print(", ");
  Serial.println(event.magnetic.z);
}
Miniproyecto
Crea un sistema de navegación simple para un robot móvil que se oriente automáticamente hacia el norte.
Errores comunes
- Conexión incorrecta de los pines I2C
- Parámetros de configuración incorrectos
- No se ha instalado la biblioteca Adafruit_HMC5883U
- El sensor no responde debido a una alimentación insuficiente
Accesorios recomendados
- Arduino Uno R3
- Impresión 3D para encasquillar el módulo HMC5883L
- Baterías LiPo para alimentar el Arduino y el módulo
- Sensores de movimiento compatibles con I2C
Preguntas frecuentes
¿Cómo puedo calibrar el sensor?
Utiliza la función calibrate() de la biblioteca para obtener los valores máximos y mínimos del campo magnético.
¿Cuánta precisión tiene este módulo?
La precisión puede variar, pero generalmente ofrece una resolución de 0.1 uT con una precisión de ±2%.
Valoraciones
No hay valoraciones aún.