 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
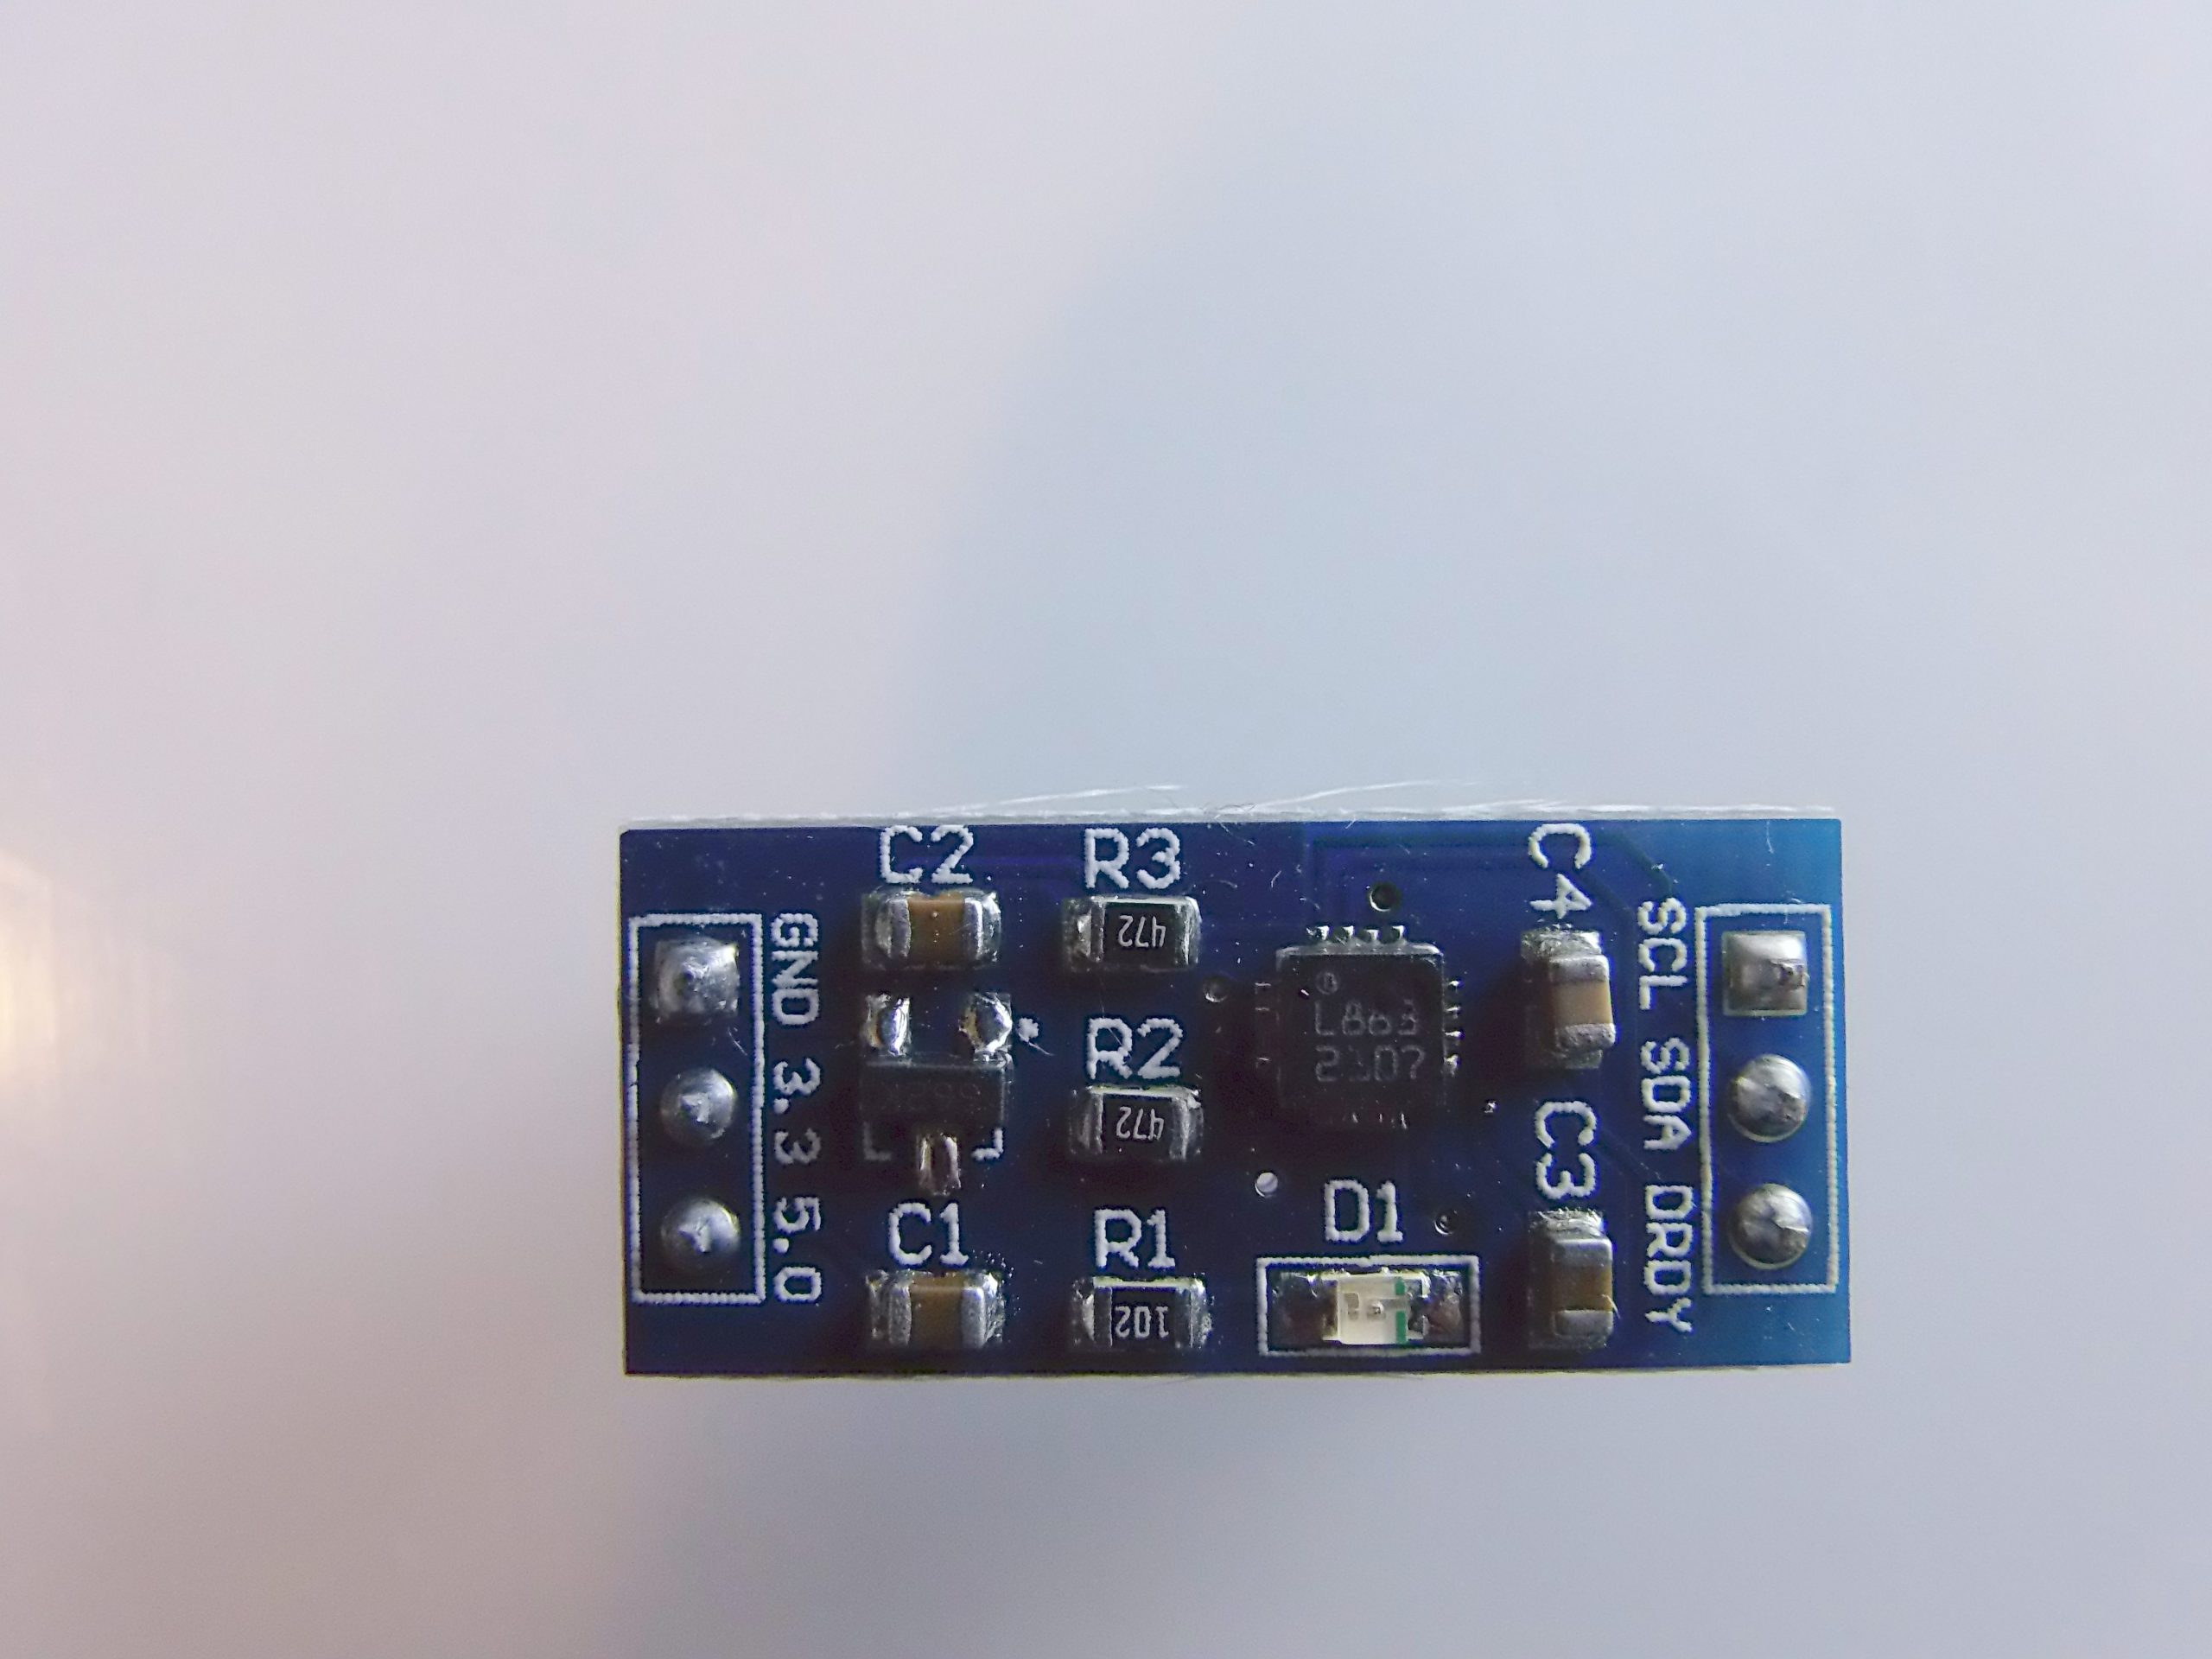
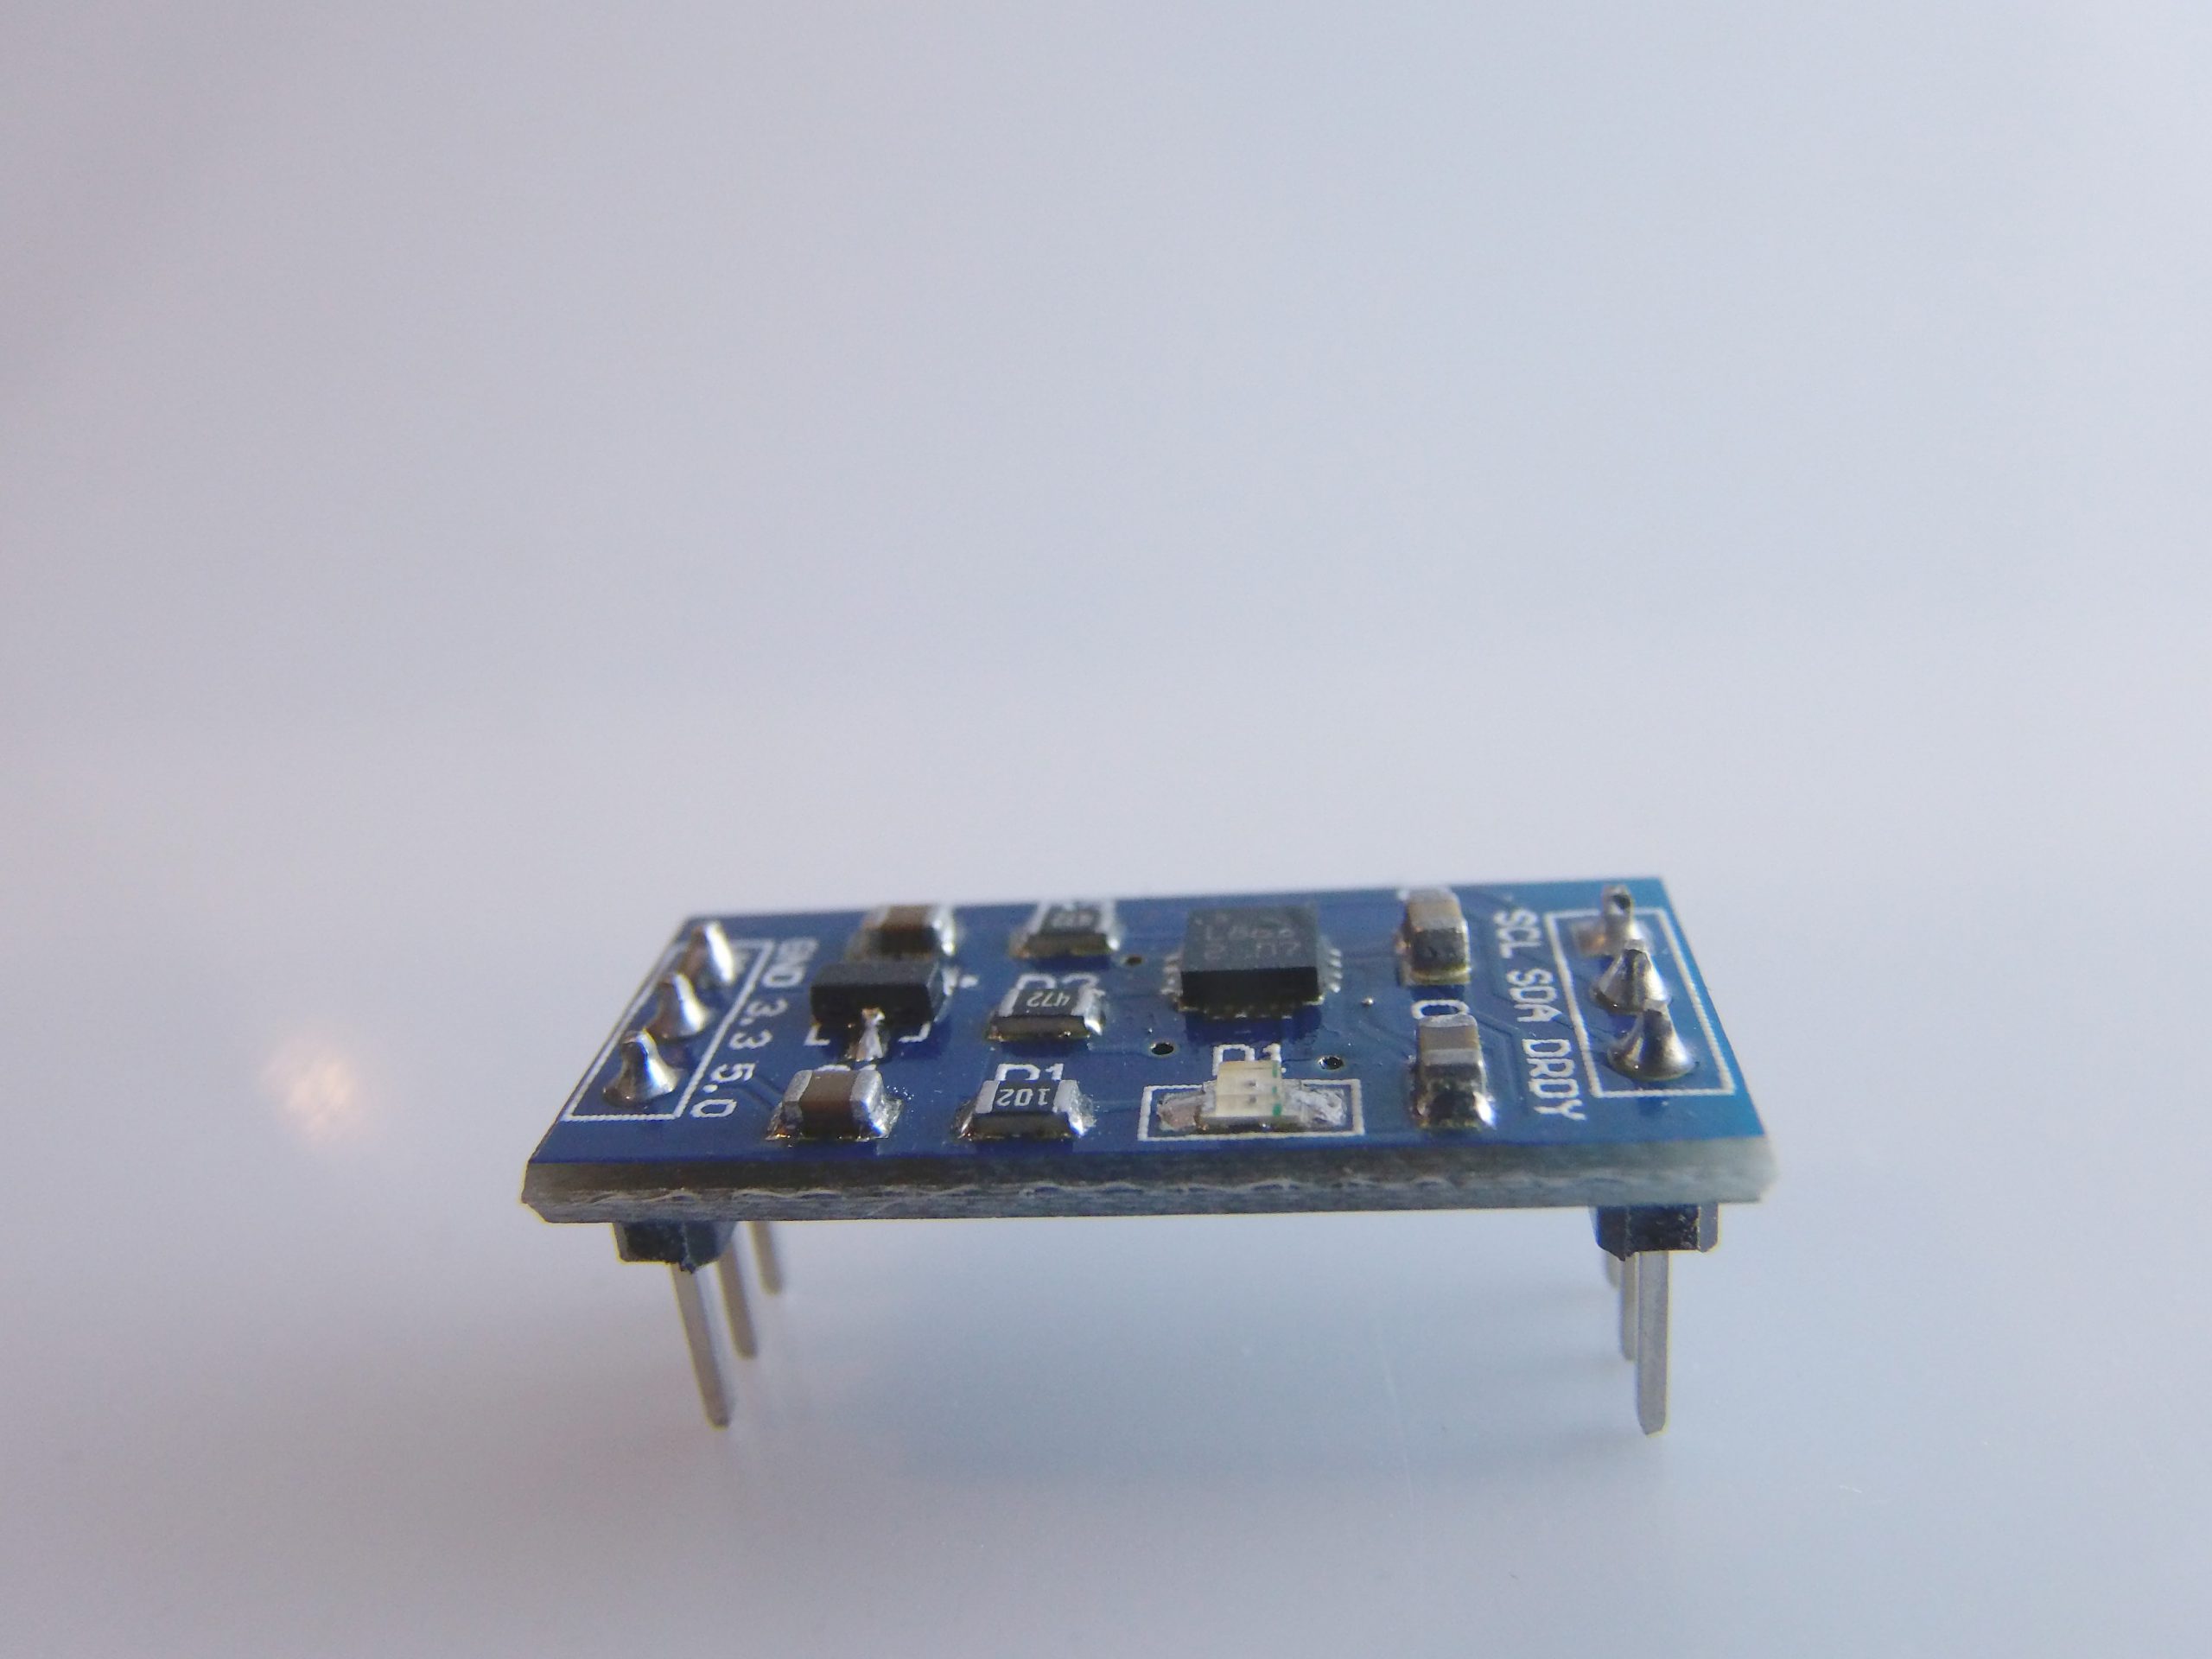
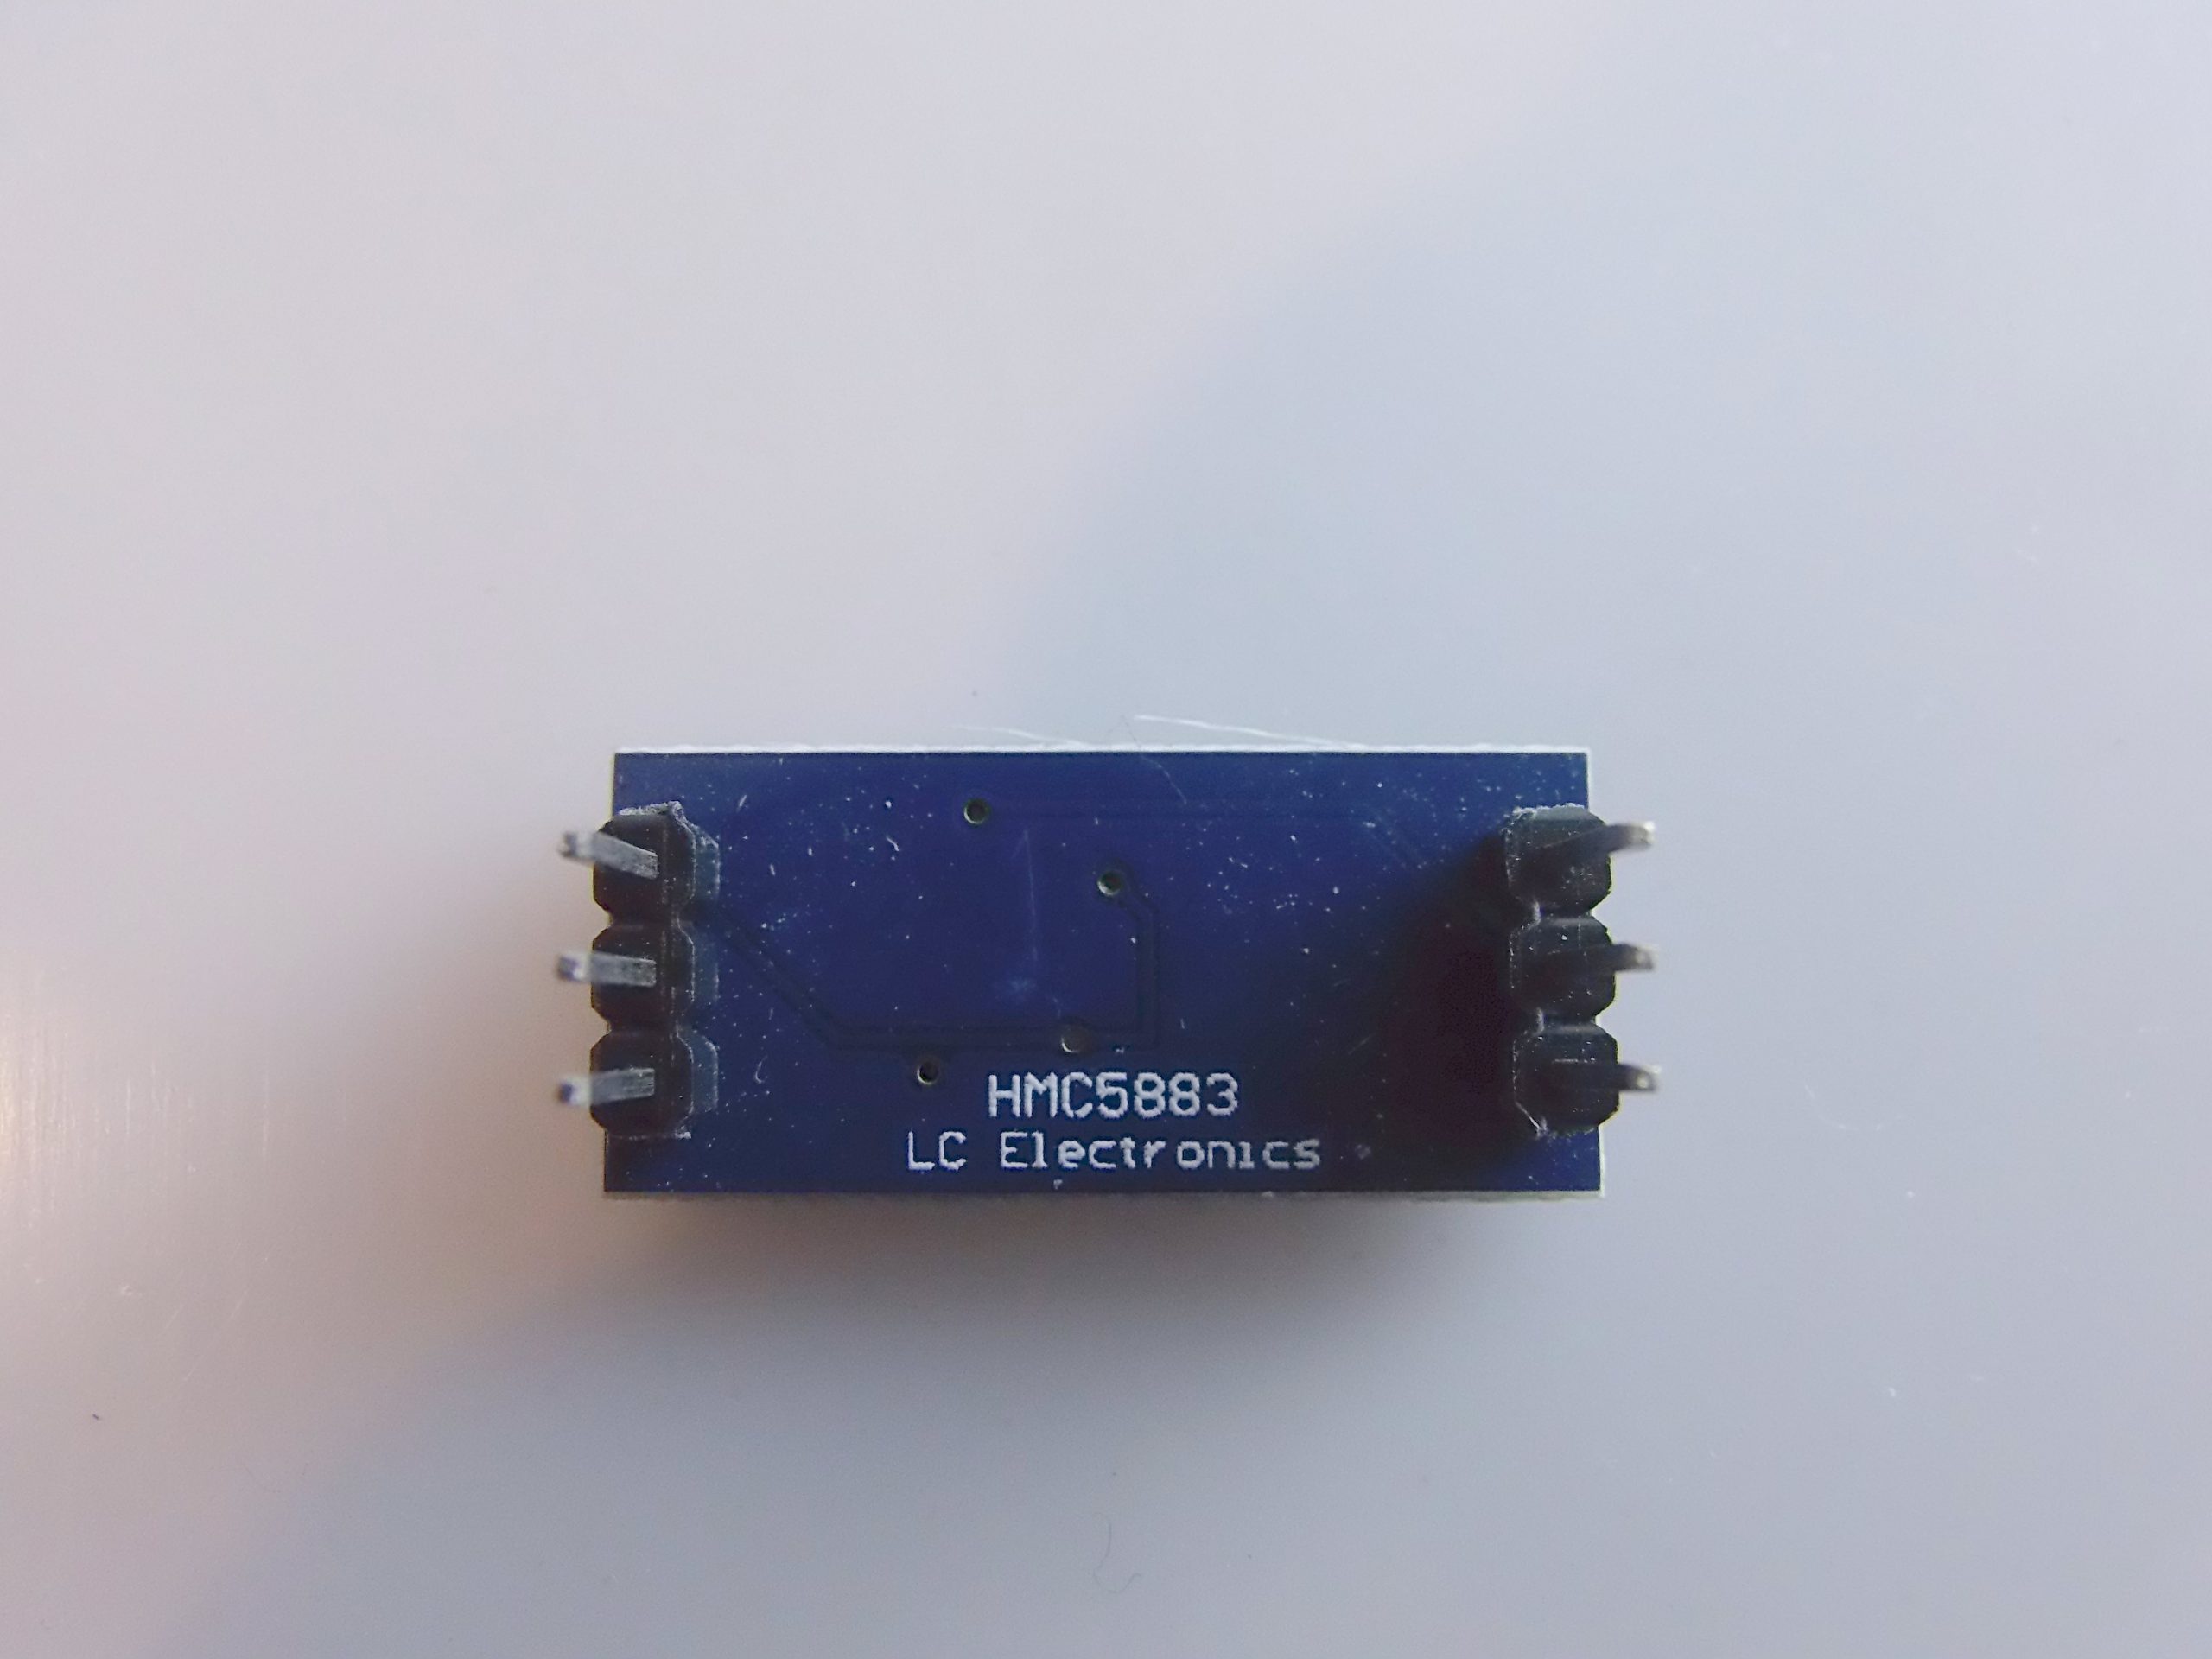
Description
Qu’est-ce que c’est
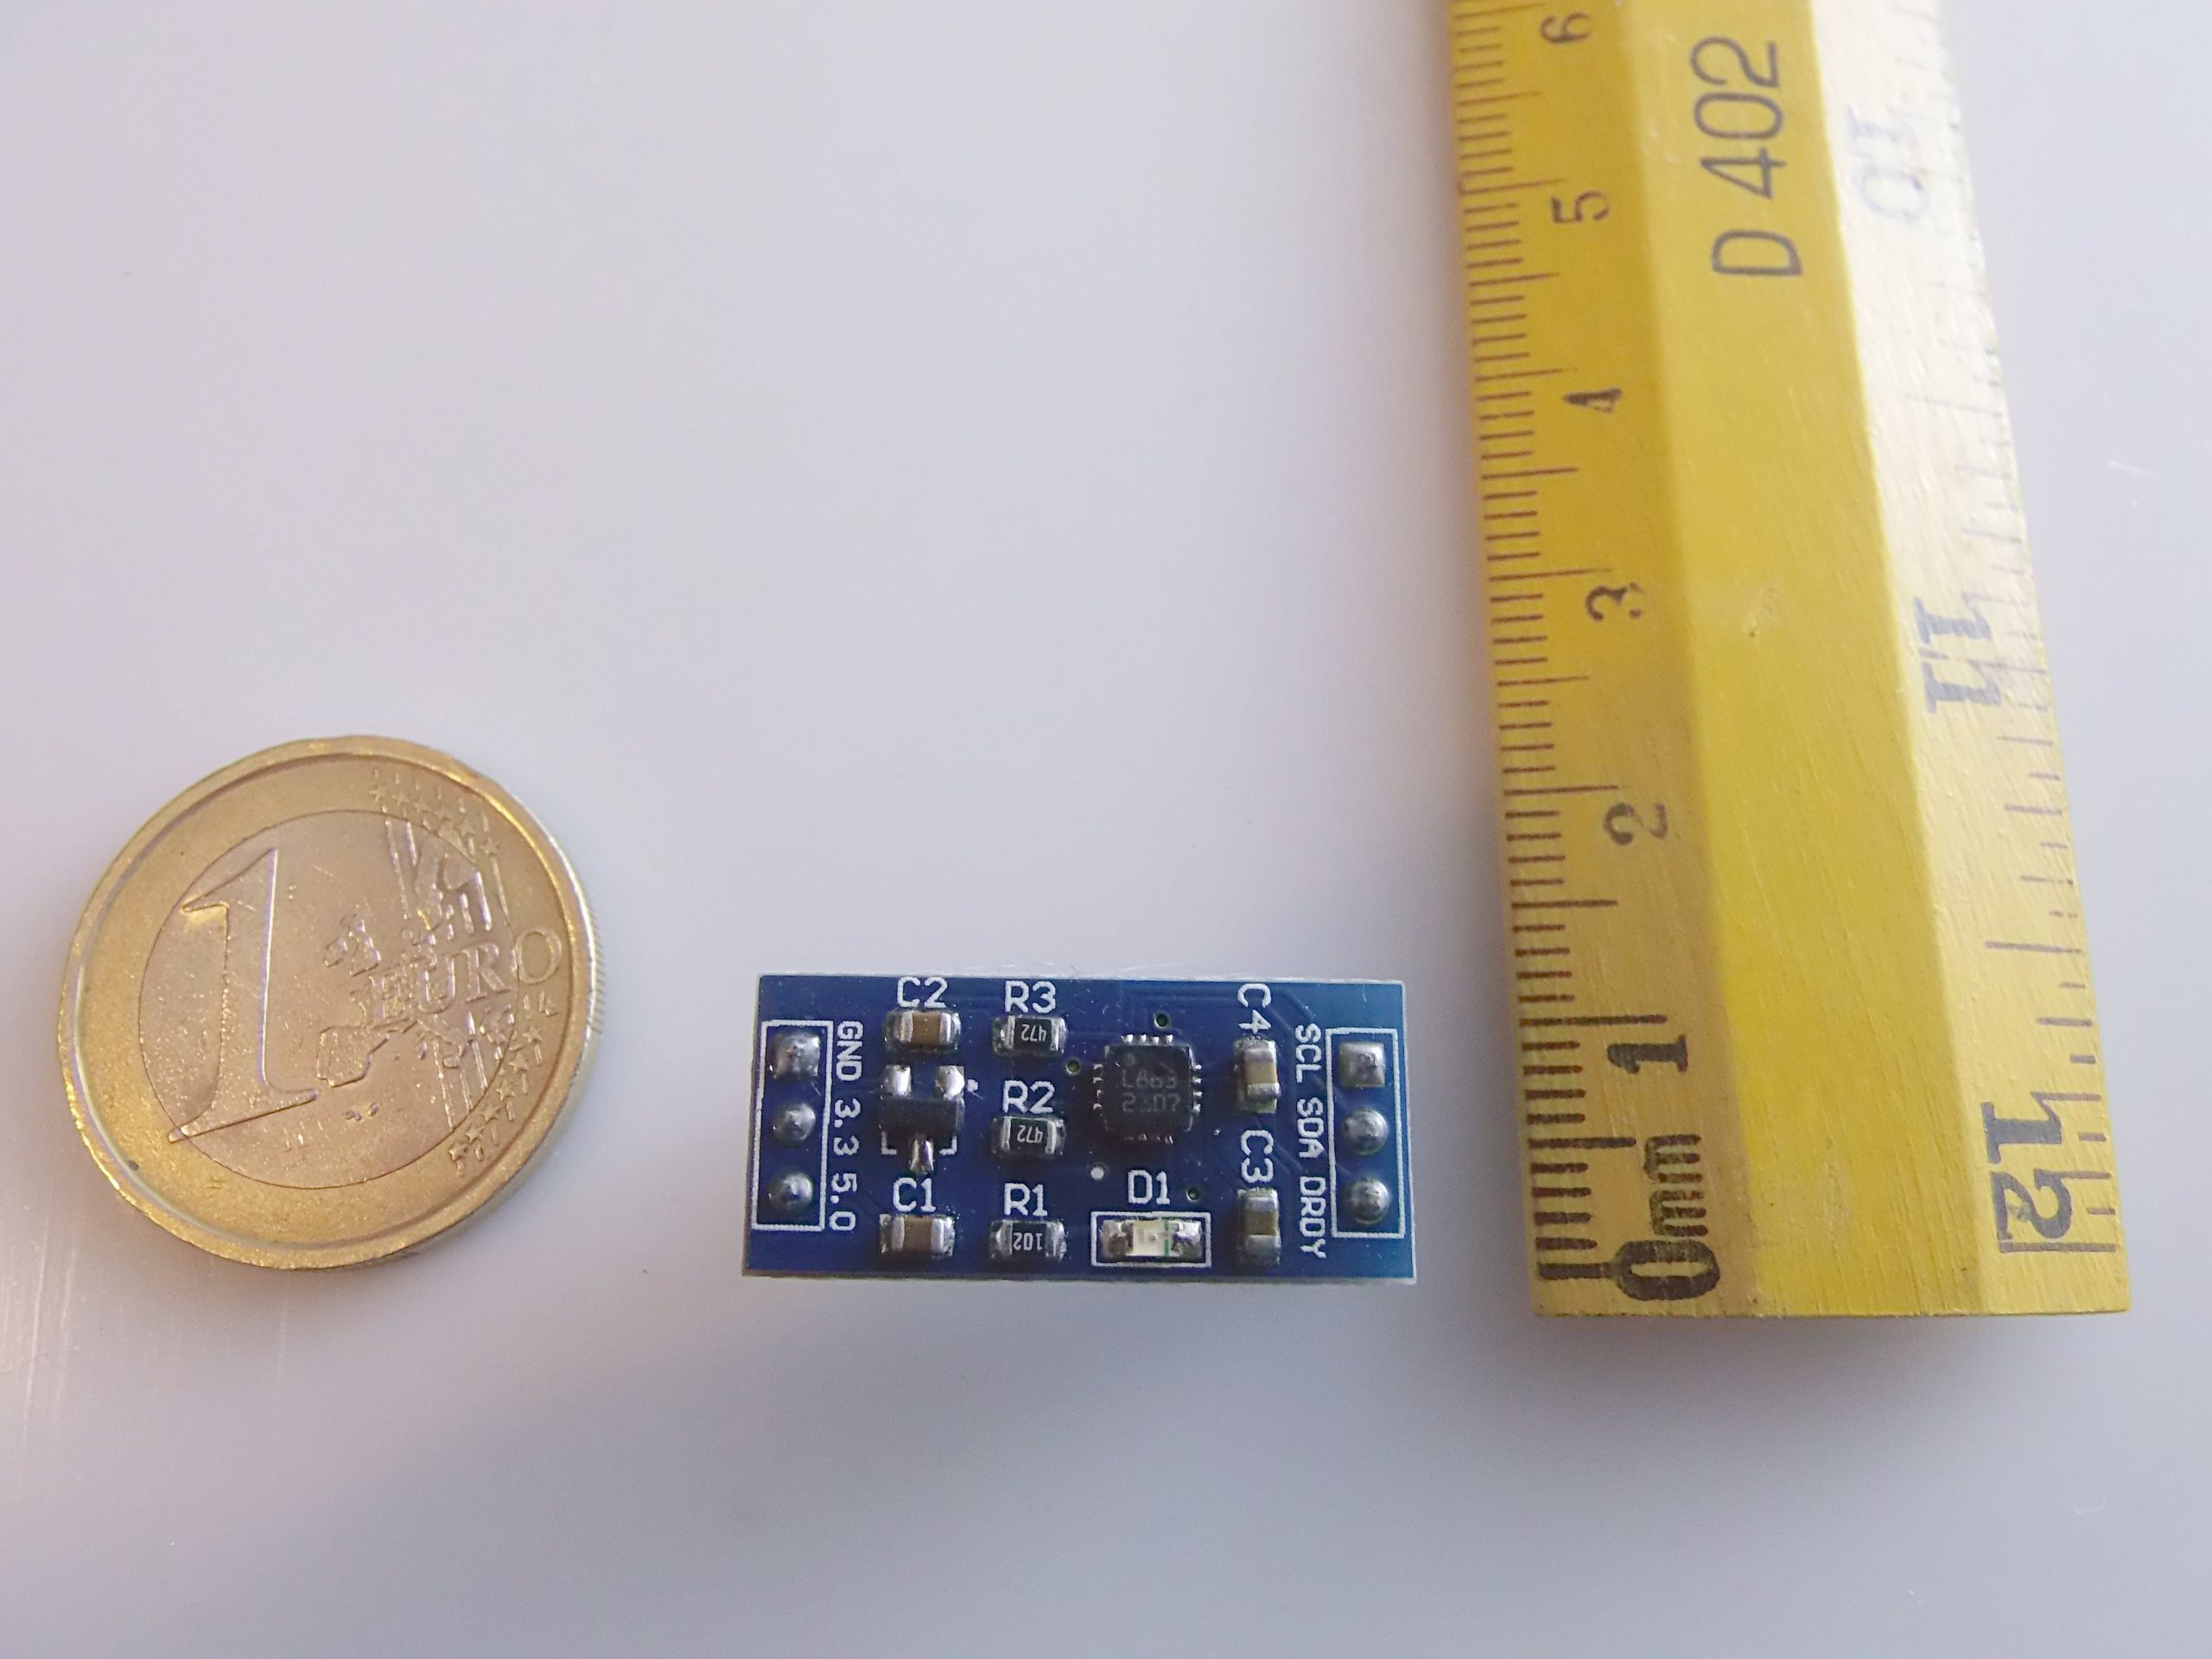
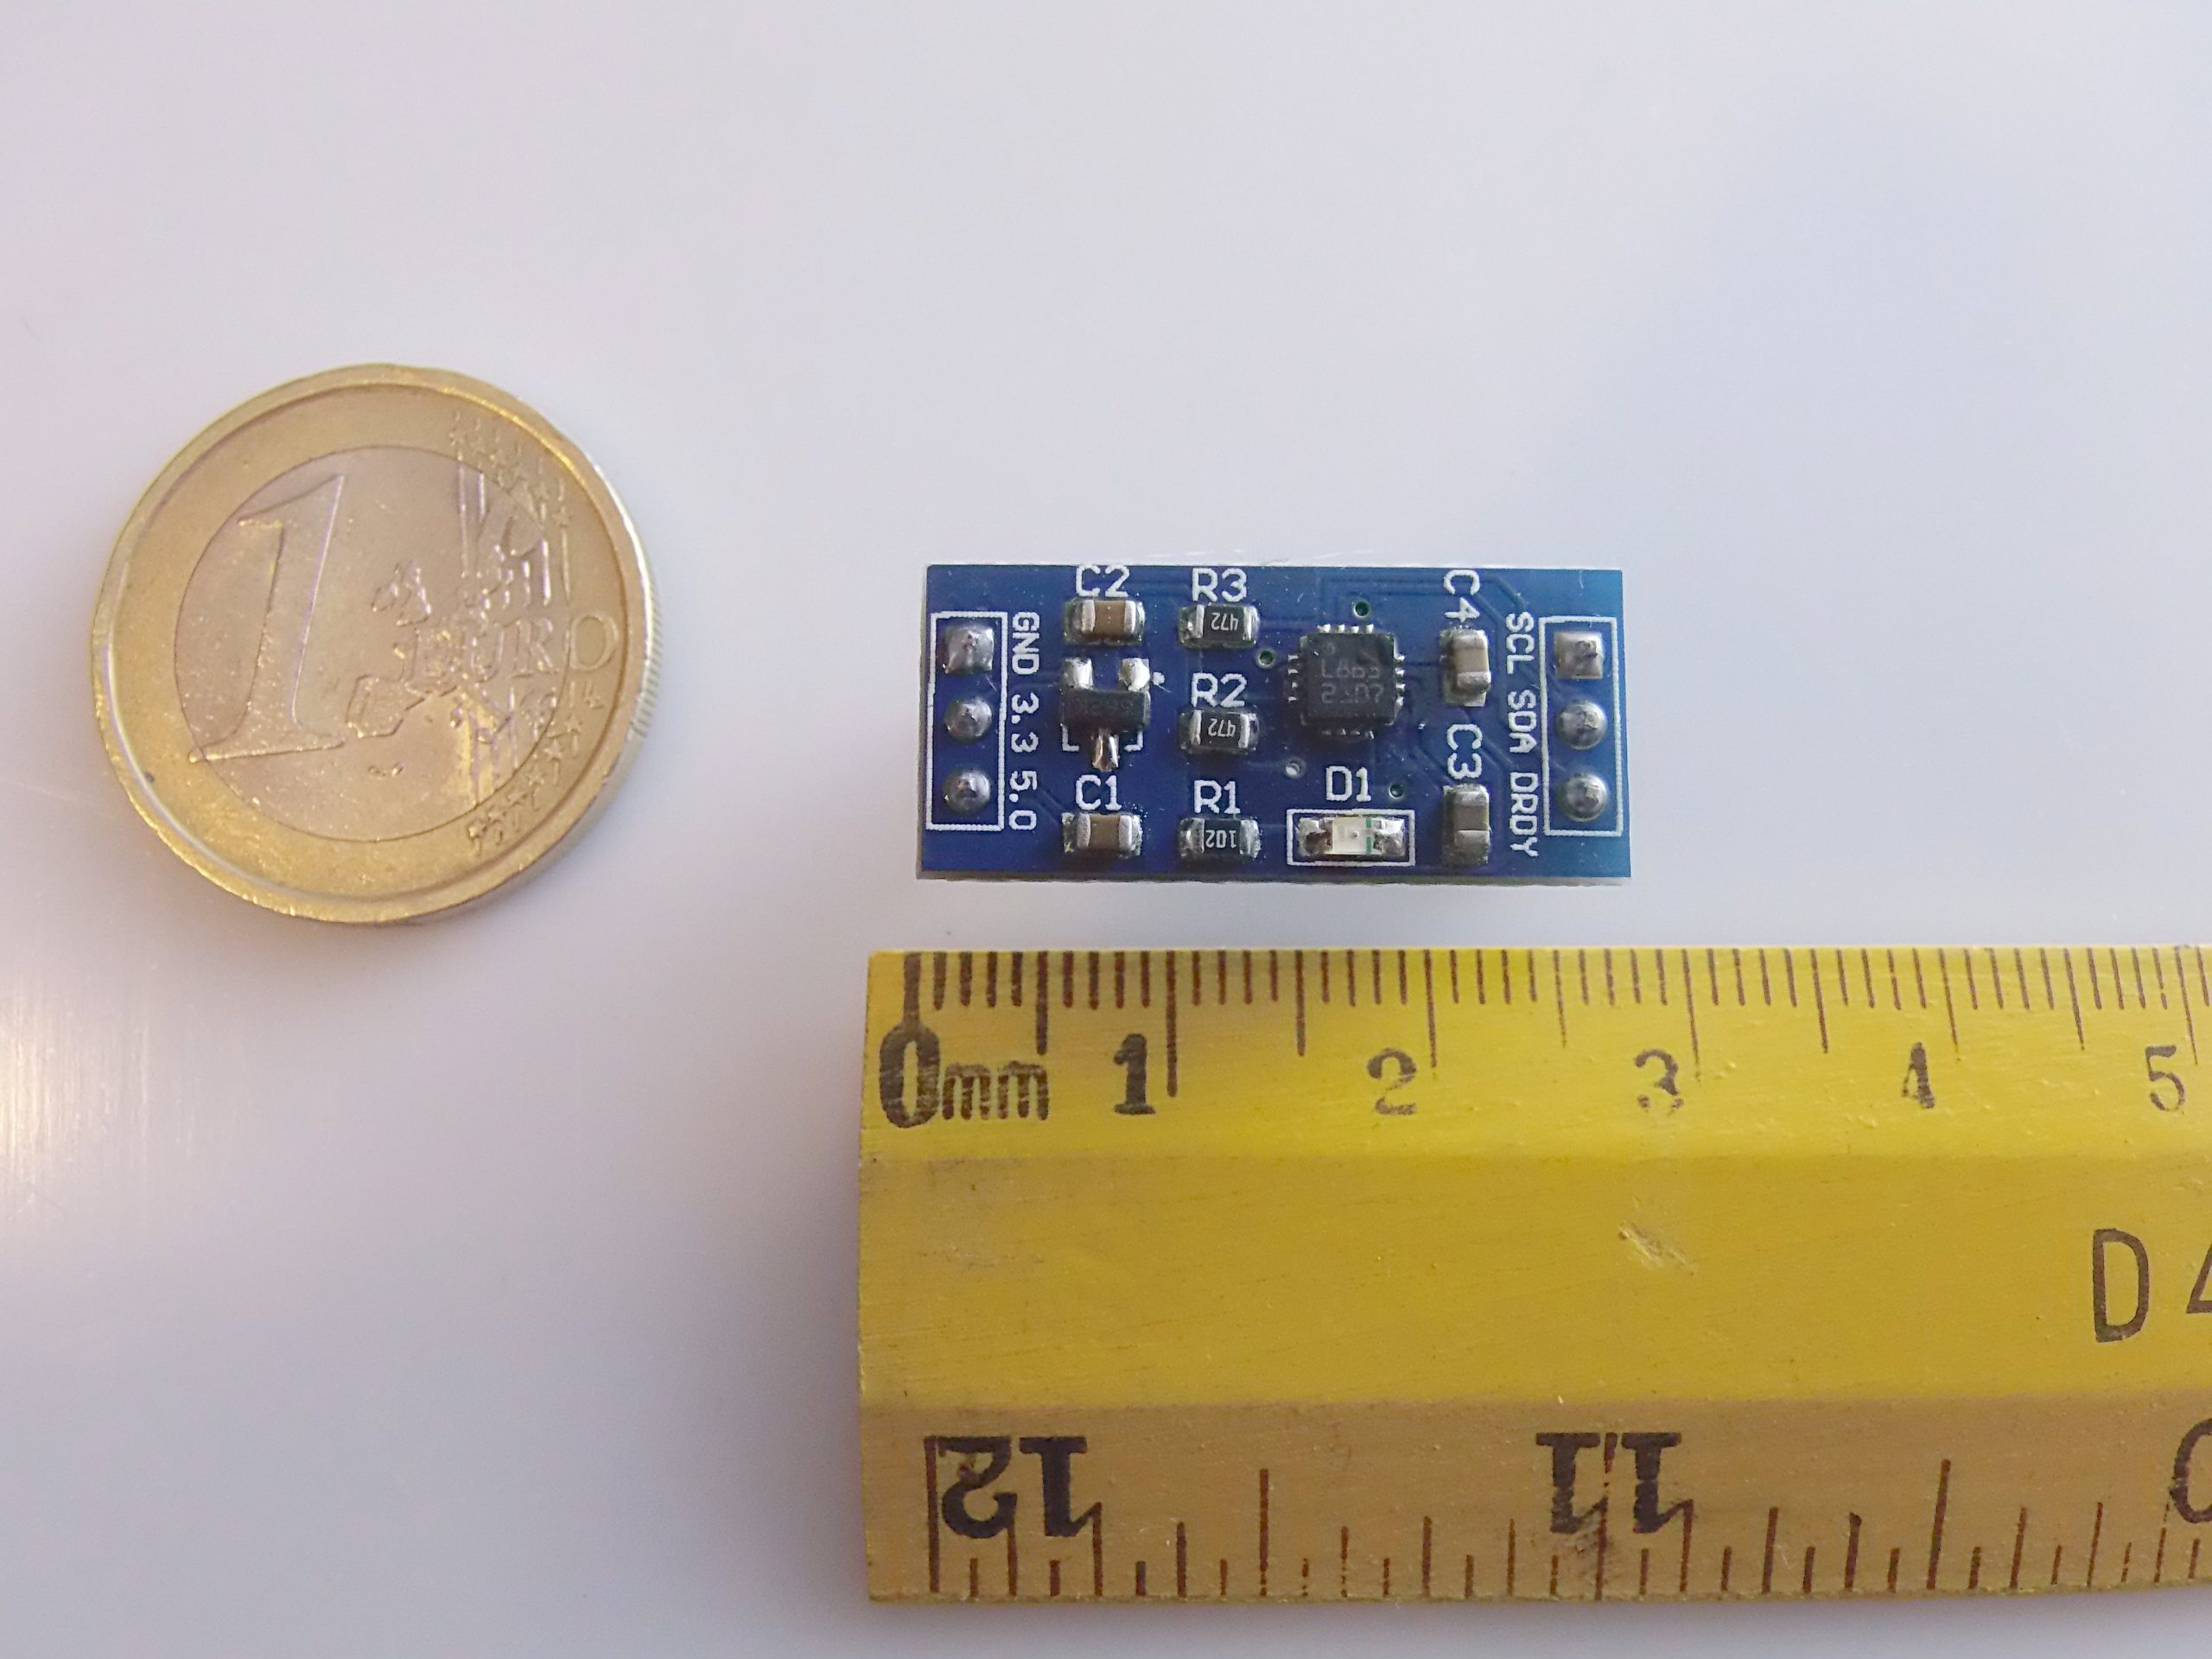
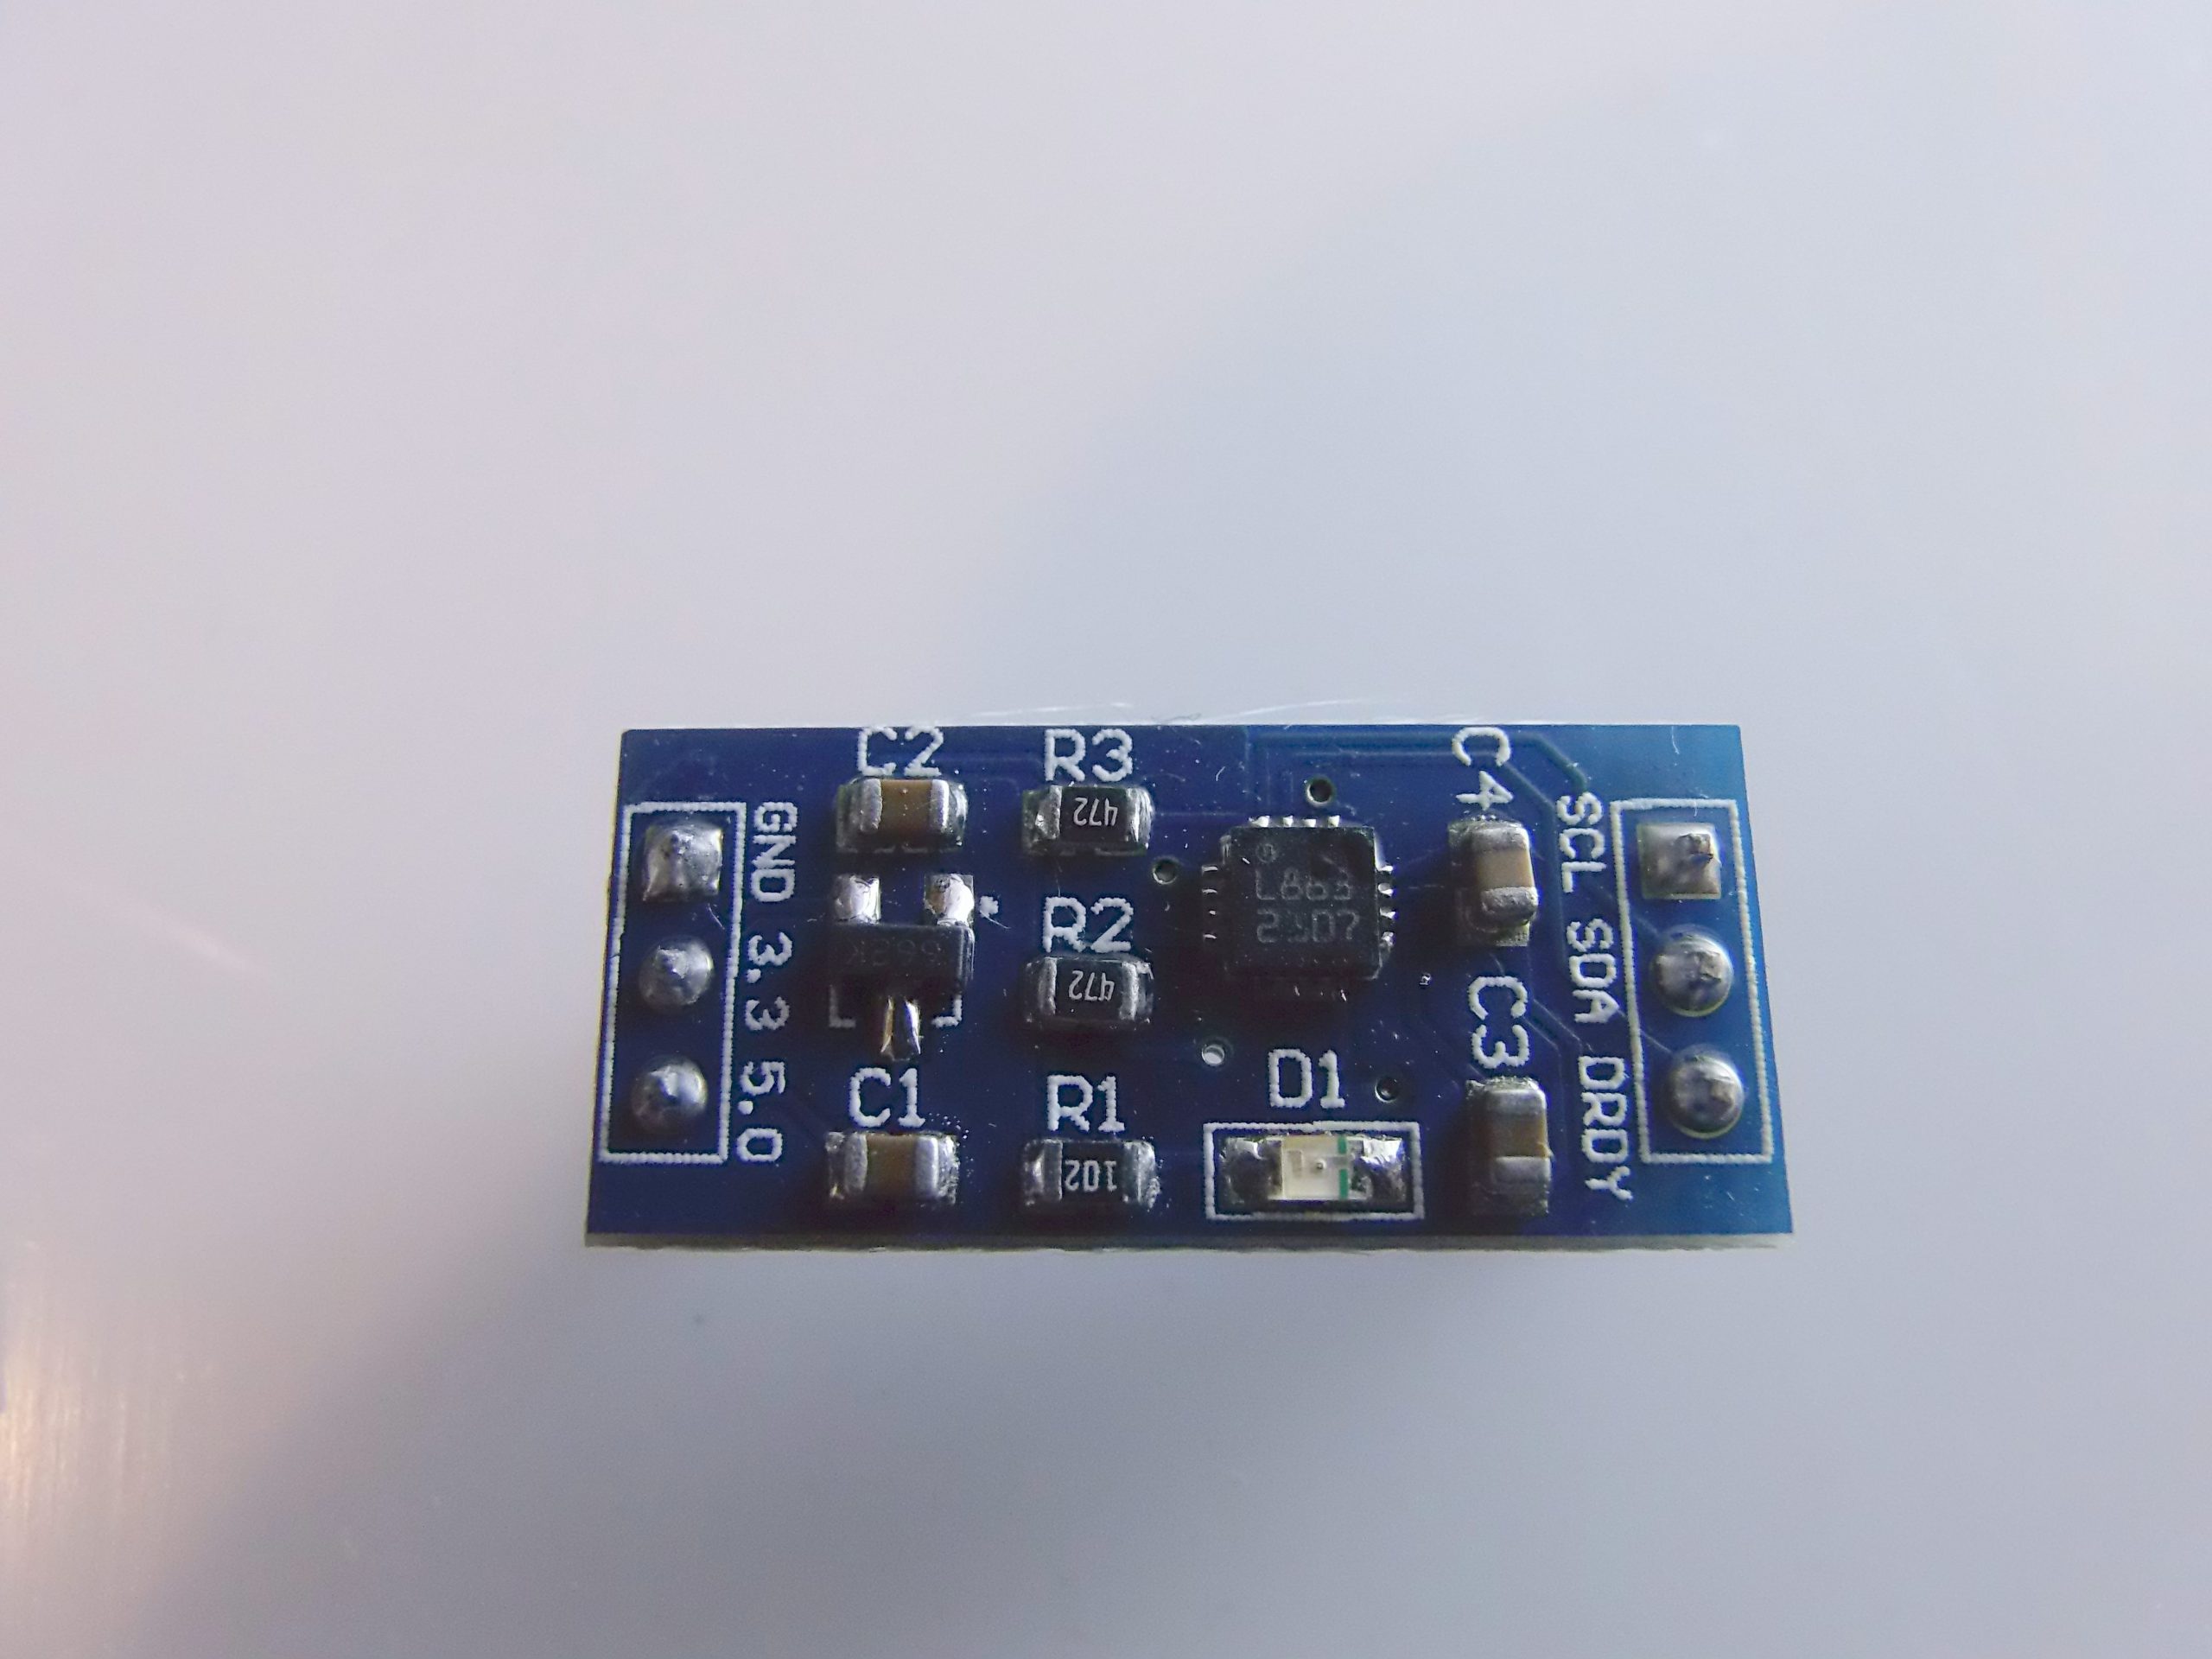
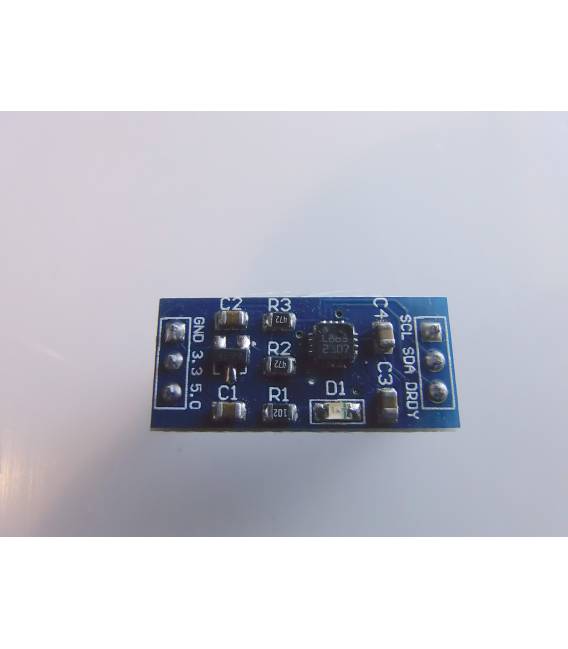
L’HMC5883L est un module magnétomètre numérique pour Arduino qui permet de mesurer le champ magnétique terrestre et de déterminer la direction nord. Il peut être utilisé pour des projets de navigation, des mesures de champ magnétique et des applications qui nécessitent la connaissance de l’orientation.
Caractéristiques
- Module magnétomètre numérique HMC5883L
- Détermine la direction nord
- SKU: ARD0011
- Prix: 5,47 €
- Catégories: Gyroscopes / Accéléromètres / Magnétomètres, Mouvement
À quoi ça sert
L’HMC5883L est utile pour des projets tels que des drones, des robots et des systèmes GPS améliorés. Il peut être utilisé pour créer un système de navigation simple pour un robot mobile qui s’oriente automatiquement vers le nord.
Tutoriel: Comment utiliser HMC5883L Numérique boussole électronique pour Arduino
Le module HMC5883L est un puissant magnétomètre numérique qui permet de déterminer la direction nord. Il est idéal pour des projets tels que des drones, des robots et des systèmes GPS améliorés.
Ce qu’il faut
- Arduino Uno
- Câble USB type B
- Logiciel Arduino IDE
Étapes
- Connectez le module HMC5883L à l’interface I2C de l’Arduino (VCC à 3.3V ou 5V, GND à GND, SDA à A4, SCL à A5).
- Ouvrez la bibliothèque Adafruit_HMC5883 et installez-la via Arduino IDE.
- Chargez le sketch d’exemple fourni par la bibliothèque sur votre Arduino.
- Obtenez les données de direction du module HMC5883L en utilisant les fonctions de la bibliothèque.
- Vérifiez la configuration correcte du capteur en utilisant la méthode begin() avec les paramètres souhaités (vérifiez le datasheet).
- Surveillez la sortie via le Serial Monitor pour voir si les valeurs sont cohérentes et alignées avec les coordonnées géographiques.
- Ajustez éventuellement les offsets ou la sensibilité du module selon les besoins de votre projet.
- Implémentez la direction nord dans votre projet, par exemple pour orienter un drone.
Exemple de code
// Includi la libreria HMC5883L
#include <Wire.h>
#include <Adafruit_HMC5883_U.h>

// Inizializza il sensore
Adafruit_HMC5883_Unified compass = Adafruit_HMC5883U(1); // verifica sul datasheet per i parametri corretti

void setup() {
  Serial.begin(9600);
  if (!compass.begin(1)) {
    while (1) {}
  }
}

void loop() {
  sensors_event_t event;
  compass.getEvent(&event);
  Serial.print(event.magnetic.x); Serial.print(", ");
  Serial.print(event.magnetic.y); Serial.print(", ");
  Serial.println(event.magnetic.z);
}
Mini-projet
Créez un système de navigation simple pour un robot mobile qui s’oriente automatiquement vers le nord.
Erreurs courantes
- Erreur de connexion des broches I2C
- Paramètres de configuration incorrects
- La bibliothèque Adafruit_HMC5883U n’a pas été installée
- Le capteur ne répond pas en raison d’une alimentation insuffisante
Accessoires conseillés
- Arduino Uno R3
- Impression 3D pour boîtier le module HMC5883L
- Batteries LiPo pour alimenter l’Arduino et le module
- Capteurs de mouvement compatibles avec I2C
Questions fréquentes
Comment puis-je calibrer le capteur ?
Utilisez la fonction calibrate() de la bibliothèque pour obtenir les valeurs maximales et minimales du champ magnétique.
Quelle est la précision de ce module ?
La précision peut varier, mais généralement, il offre une résolution de 0,1 uT avec une précision de ±2%.
Avis
Il n’y a pas encore d’avis.