 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
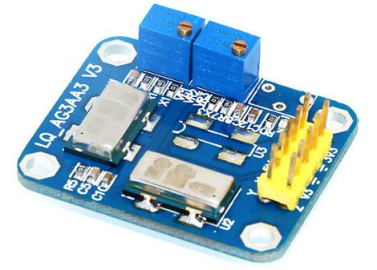
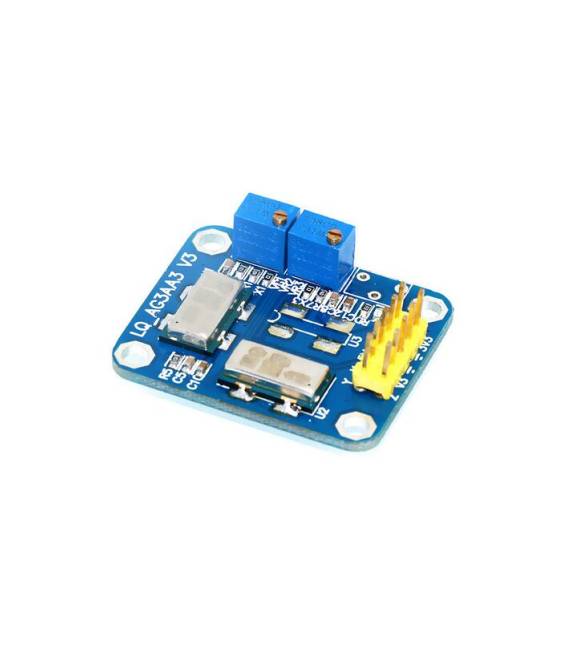
Descripción
Qué es
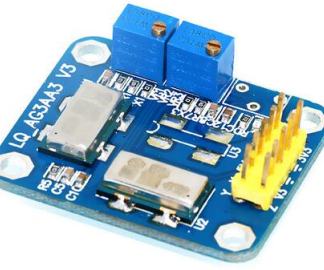
El módulo sensor giroscopio ENC-03MB + acelerómetro MMA7361 es un componente electrónico diseñado para integrarse en proyectos de robótica, vehículos equilibrados y sistemas de estabilización. Este módulo combina las funciones de un giroscopio 2-ejes y un acelerómetro 3-ejes.
Características
- Giroscopio 2-ejes: ENC-03MB
- Acelerómetro 3-ejes: MMA7361
Para qué sirve
Ideal para proyectos de robots equilibrados e vehículos inteligentes. Puede ser utilizado en Arduino o ESP para el control preciso del movimiento y la posición.
Tutorial: Cómo usar Módulo Sensor Giroscopio ENC-03MB + Acelerómetro MMA7361
Este módulo combina un giroscopio 2-ejes y un acelerómetro 3-ejes para el control preciso del movimiento. Útil para proyectos de robots equilibrados y sistemas de estabilización.
Qué necesitas
- Módulo Sensor Giroscopio ENC-03MB + Acelerómetro MMA7361
- Arduino o microcontrolador compatible
- Cable de alimentación
- Cable de masa
Pasos
- 1. Asegúrate de que el módulo esté funcionando verificando en el datasheet.
- 2. Conecta el módulo al Arduino: VCC a 5V, GND a masa, SDA y SCL a pines I2C.
- 3. Verifica en el datasheet la configuración I2C para el sensor.
- 4. Carga el código Arduino proporcionado.
- 5. Ingresa los datos de calibración del datasheet.
- 6. Prueba la lectura de datos con el Monitor Serial.
- 7. Implementa el control del robot equilibrado basado en los datos.
- 8. Verifica la precisión de los datos en varias posiciones.
Código de ejemplo
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_MMA7660.h>

Adafruit_MMA7660 mma = Adafruit_MMA7660();

void setup() {
  Wire.begin();
  mma.begin();
}

void loop() {
  sensors_event_t a, g;
  mma.getEvent(&a, &g, NULL);
  Serial.print("X:"); Serial.print(a.acceleration.x);
  Serial.print(" Y:"); Serial.print(a.acceleration.y);
  Serial.print(" Z:"); Serial.print(a.acceleration.z);
  Serial.print(" Gx:"); Serial.print(g.gyro.x);
  Serial.print(" Gy:"); Serial.print(g.gyro.y);
  Serial.print(" Gz:"); Serial.print(g.gyro.z);
  Serial.println();
}
```
Miniproyecto
Construye un robot equilibrado utilizando el módulo para controlar el movimiento y la posición del robot.
Errores comunes
- Conexión incorrecta: Verifica que VCC y GND estén correctamente conectados.
- Problemas de comunicación I2C: Verifica la configuración I2C en el datasheet.
- Datos incorrectos: Verifica la calibración y la configuración del sensor.
- El Monitor Serial no funciona: Verifica la configuración del baud rate.
Accesorios recomendados
- Arduino Uno
- Cable de alimentación 5V
- Batería LiPo
- Marco de soporte para robot equilibrado
Preguntas frecuentes
¿Cómo calibrar el sensor?
Sigue las instrucciones en el datasheet para la calibración inicial.
¿Qué pines usar para el giroscopio y el acelerómetro?
Verifica en el datasheet la configuración correcta de los pines I2C.
¿Funciona el módulo con Arduino Mega?
Verifica la compatibilidad en el datasheet; el módulo puede requerir cambios.
¿Cómo puedo mejorar la estabilidad del robot equilibrado?
Agrega un algoritmo de control PID basado en los datos del sensor.
Valoraciones
No hay valoraciones aún.