
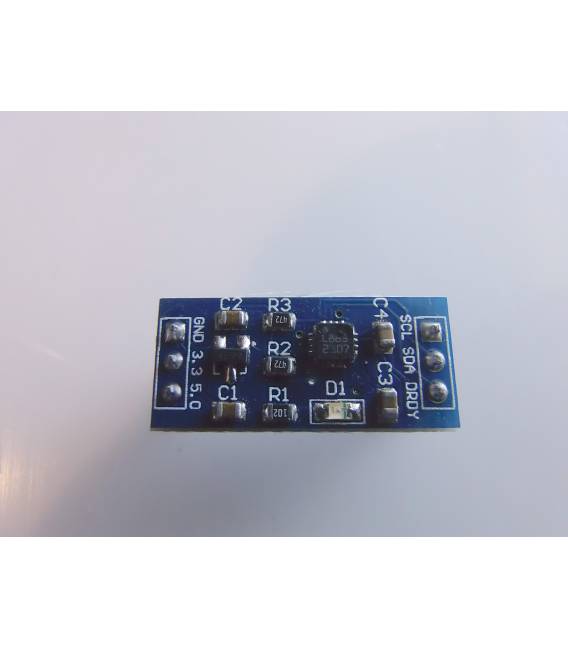


HMC5883L Digitale electronic compass per Arduino
Il prezzo originale era: 7,54 €.5,47 €Il prezzo attuale è: 5,47 €. Escluso IVA
L’HMC5883L è un compasso digitale per Arduino che ti aiuta a determinare l’orientamento. Utile per progetti di navigazione e misurazioni di campo magnetico.
Disponibile su ordinazione
Descrizione
Cos’è
L’HMC5883L è un modulo magnetometro digitale per Arduino che permette di misurare il campo magnetico terrestre e determinare la direzione nord. Può essere utilizzato per progetti di navigazione, misurazioni di campo magnetico e applicazioni che richiedono la conoscenza dell’orientamento.
Caratteristiche
- Modulo magnetometro digitale HMC5883L
- Determina la direzione nord
- SKU: ARD0011
- Prezzo: 5,47 €
- Categorie: Giroscopi / Accellerometri / Magnetometri, Movimento
A cosa serve
L’HMC5883L è utile per progetti come droni, robot e sistemi GPS migliorati. Può essere utilizzato per creare un sistema di navigazione semplice per un robot mobile che si orienta automaticamente verso nord.
Tutorial: Come usare HMC5883L Digitale electronic compass per Arduino
Il modulo HMC5883L è un potente magnetometro digitale che consente di determinare la direzione nord. È ideale per progetti come droni, robot e sistemi GPS migliorati.
Cosa serve
- Arduino Uno
- Cavo USB tipo B
- Software Arduino IDE
Passi
- Connetti il modulo HMC5883L all’interfaccia I2C dell’Arduino (VCC a 3.3V o 5V, GND a GND, SDA a A4, SCL a A5).
- Apri la libreria Adafruit_HMC5883 e installala tramite Arduino IDE.
- Carica lo sketch esemplificativo fornito dalla libreria nel tuo Arduino.
- Ottieni i dati di direzione dal modulo HMC5883L utilizzando le funzioni della libreria.
- Verifica la corretta configurazione del sensore utilizzando il metodo begin() con i parametri desiderati (verifica sul datasheet).
- Monitora l’output tramite Serial Monitor per vedere se i valori sono coerenti e allineati con le coordinate geografiche.
- Regola eventuali offset o sensibilità del modulo come necessario per il tuo progetto.
- Implementa la direzione nord nel tuo progetto, ad esempio per orientare un dron.
Codice di esempio
// Includi la libreria HMC5883L
#include <Wire.h>
#include <Adafruit_HMC5883_U.h>

// Inizializza il sensore
Adafruit_HMC5883_Unified compass = Adafruit_HMC5883U(1); // verifica sul datasheet per i parametri corretti

void setup() {
  Serial.begin(9600);
  if (!compass.begin(1)) {
    while (1) {}
  }
}

void loop() {
  sensors_event_t event;
  compass.getEvent(&event);
  Serial.print(event.magnetic.x); Serial.print(", ");
  Serial.print(event.magnetic.y); Serial.print(", ");
  Serial.println(event.magnetic.z);
}
Mini-progetto
Crea un sistema di navigazione semplice per un robot mobile che si orienta automaticamente verso nord.
Errori comuni
- Collegamento errato dei pin I2C
- Parametri di configurazione non corretti
- Non è stato installata la libreria Adafruit_HMC5883U
- Il sensore non risponde a causa di un’alimentazione insufficiente
Accessori consigliati
- Arduino Uno R3
- Stampa 3D per caseggiare il modulo HMC5883L
- Batterie LiPo per alimentare l’Arduino e il modulo
- Sensori di movimento compatibili con I2C
Domande frequenti
Come posso calibrare il sensore?
Utilizza la funzione calibrate() della libreria per ottenere i valori massimi e minimi del campo magnetico.
Quanto è preciso questo modulo?
La precisione può variare, ma generalmente offre una risoluzione di 0.1 uT con un’accuratezza di ±2%.
Informazioni aggiuntive
| Peso | 13 g |
|---|
Prodotti correlati
-
In offerta!
GY-BMP280 BMP280 Sensore Modulo Pressione Atmosferica Barometrica
Il prezzo originale era: 6,32 €.3,86 €Il prezzo attuale è: 3,86 €. Escluso IVA Aggiungi al carrello -
In offerta!
GY-52 MPU-6050/6000 Modulo 6 assi Accelerometro Giroscopio Modulo tilt
Il prezzo originale era: 19,67 €.14,25 €Il prezzo attuale è: 14,25 €. Escluso IVA Aggiungi al carrello -
In offerta!
Tilt Swith sensore vibrazione SW-660C 15 gradi 4Pins diritti
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
GY-81 10DOF ITG3200/ITG3205 BMA180 HMC5883L Giroscopio Magnetico Accelerometro MWC (HMC5883L + BMA180 + ITG3205 + BMP085)
Il prezzo originale era: 35,38 €.25,64 €Il prezzo attuale è: 25,64 €. Escluso IVA Aggiungi al carrello