 DE
 IT Italiano
 EN English
 ES Español
 FR Français
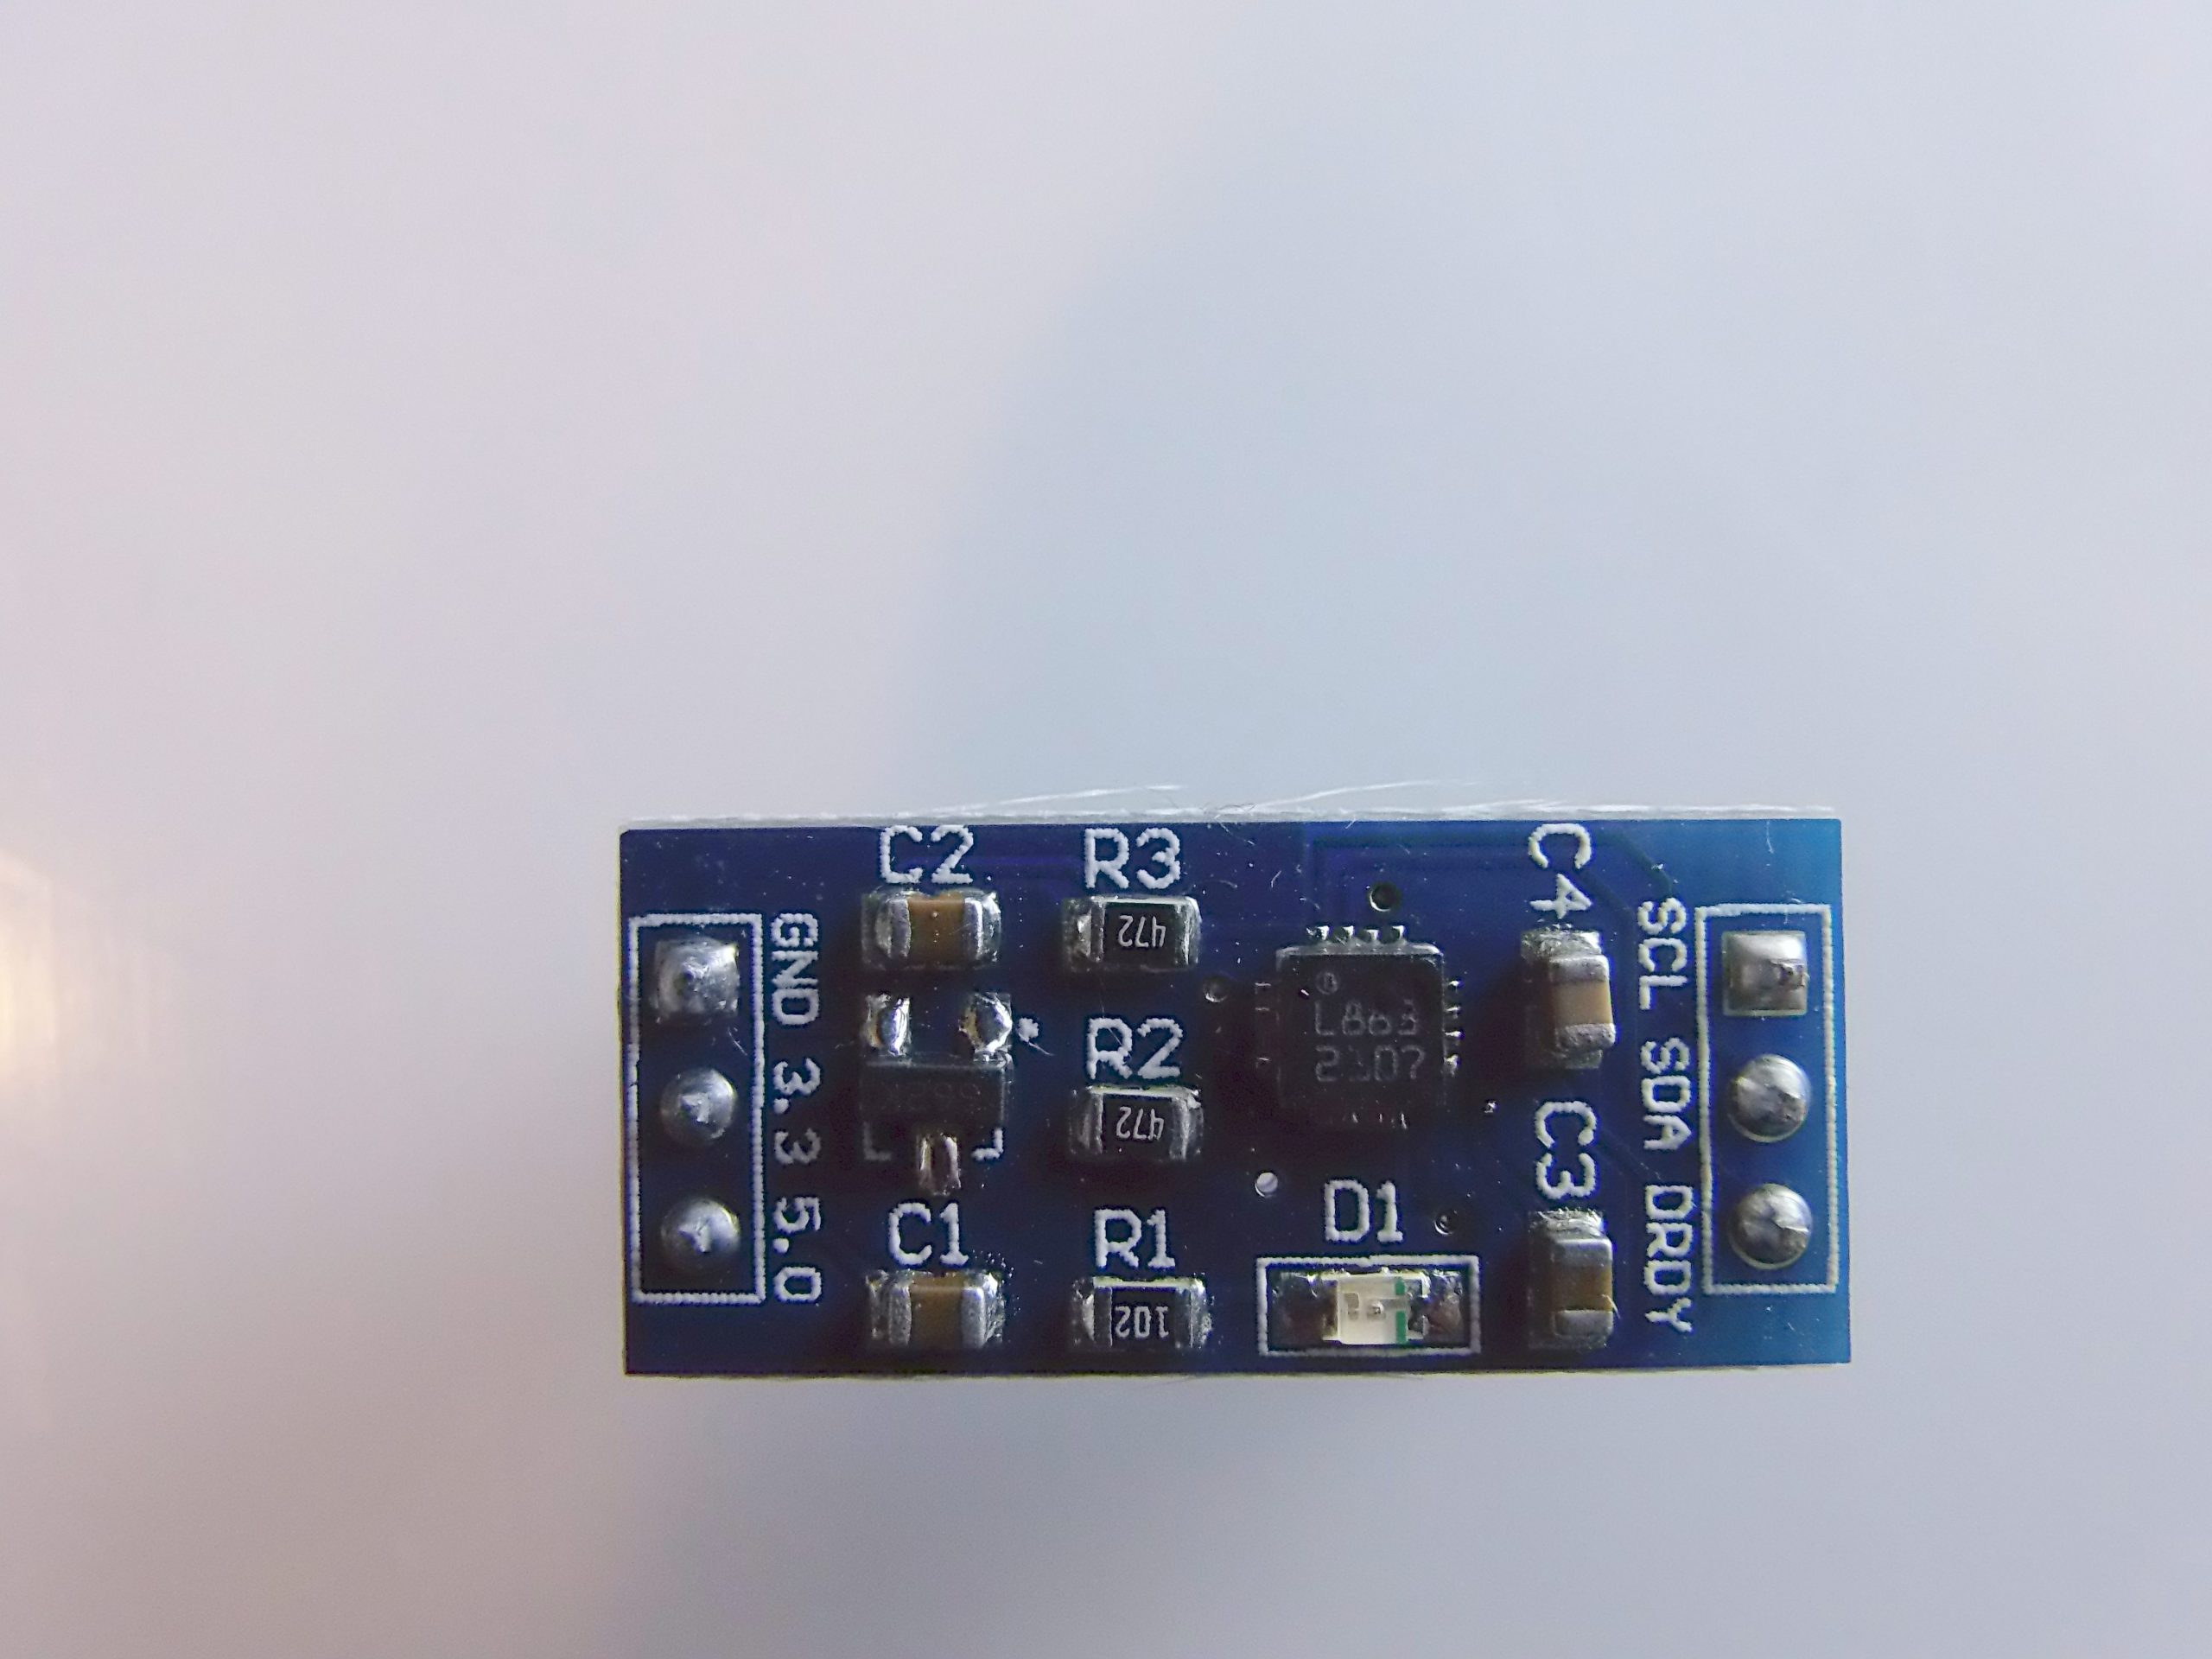
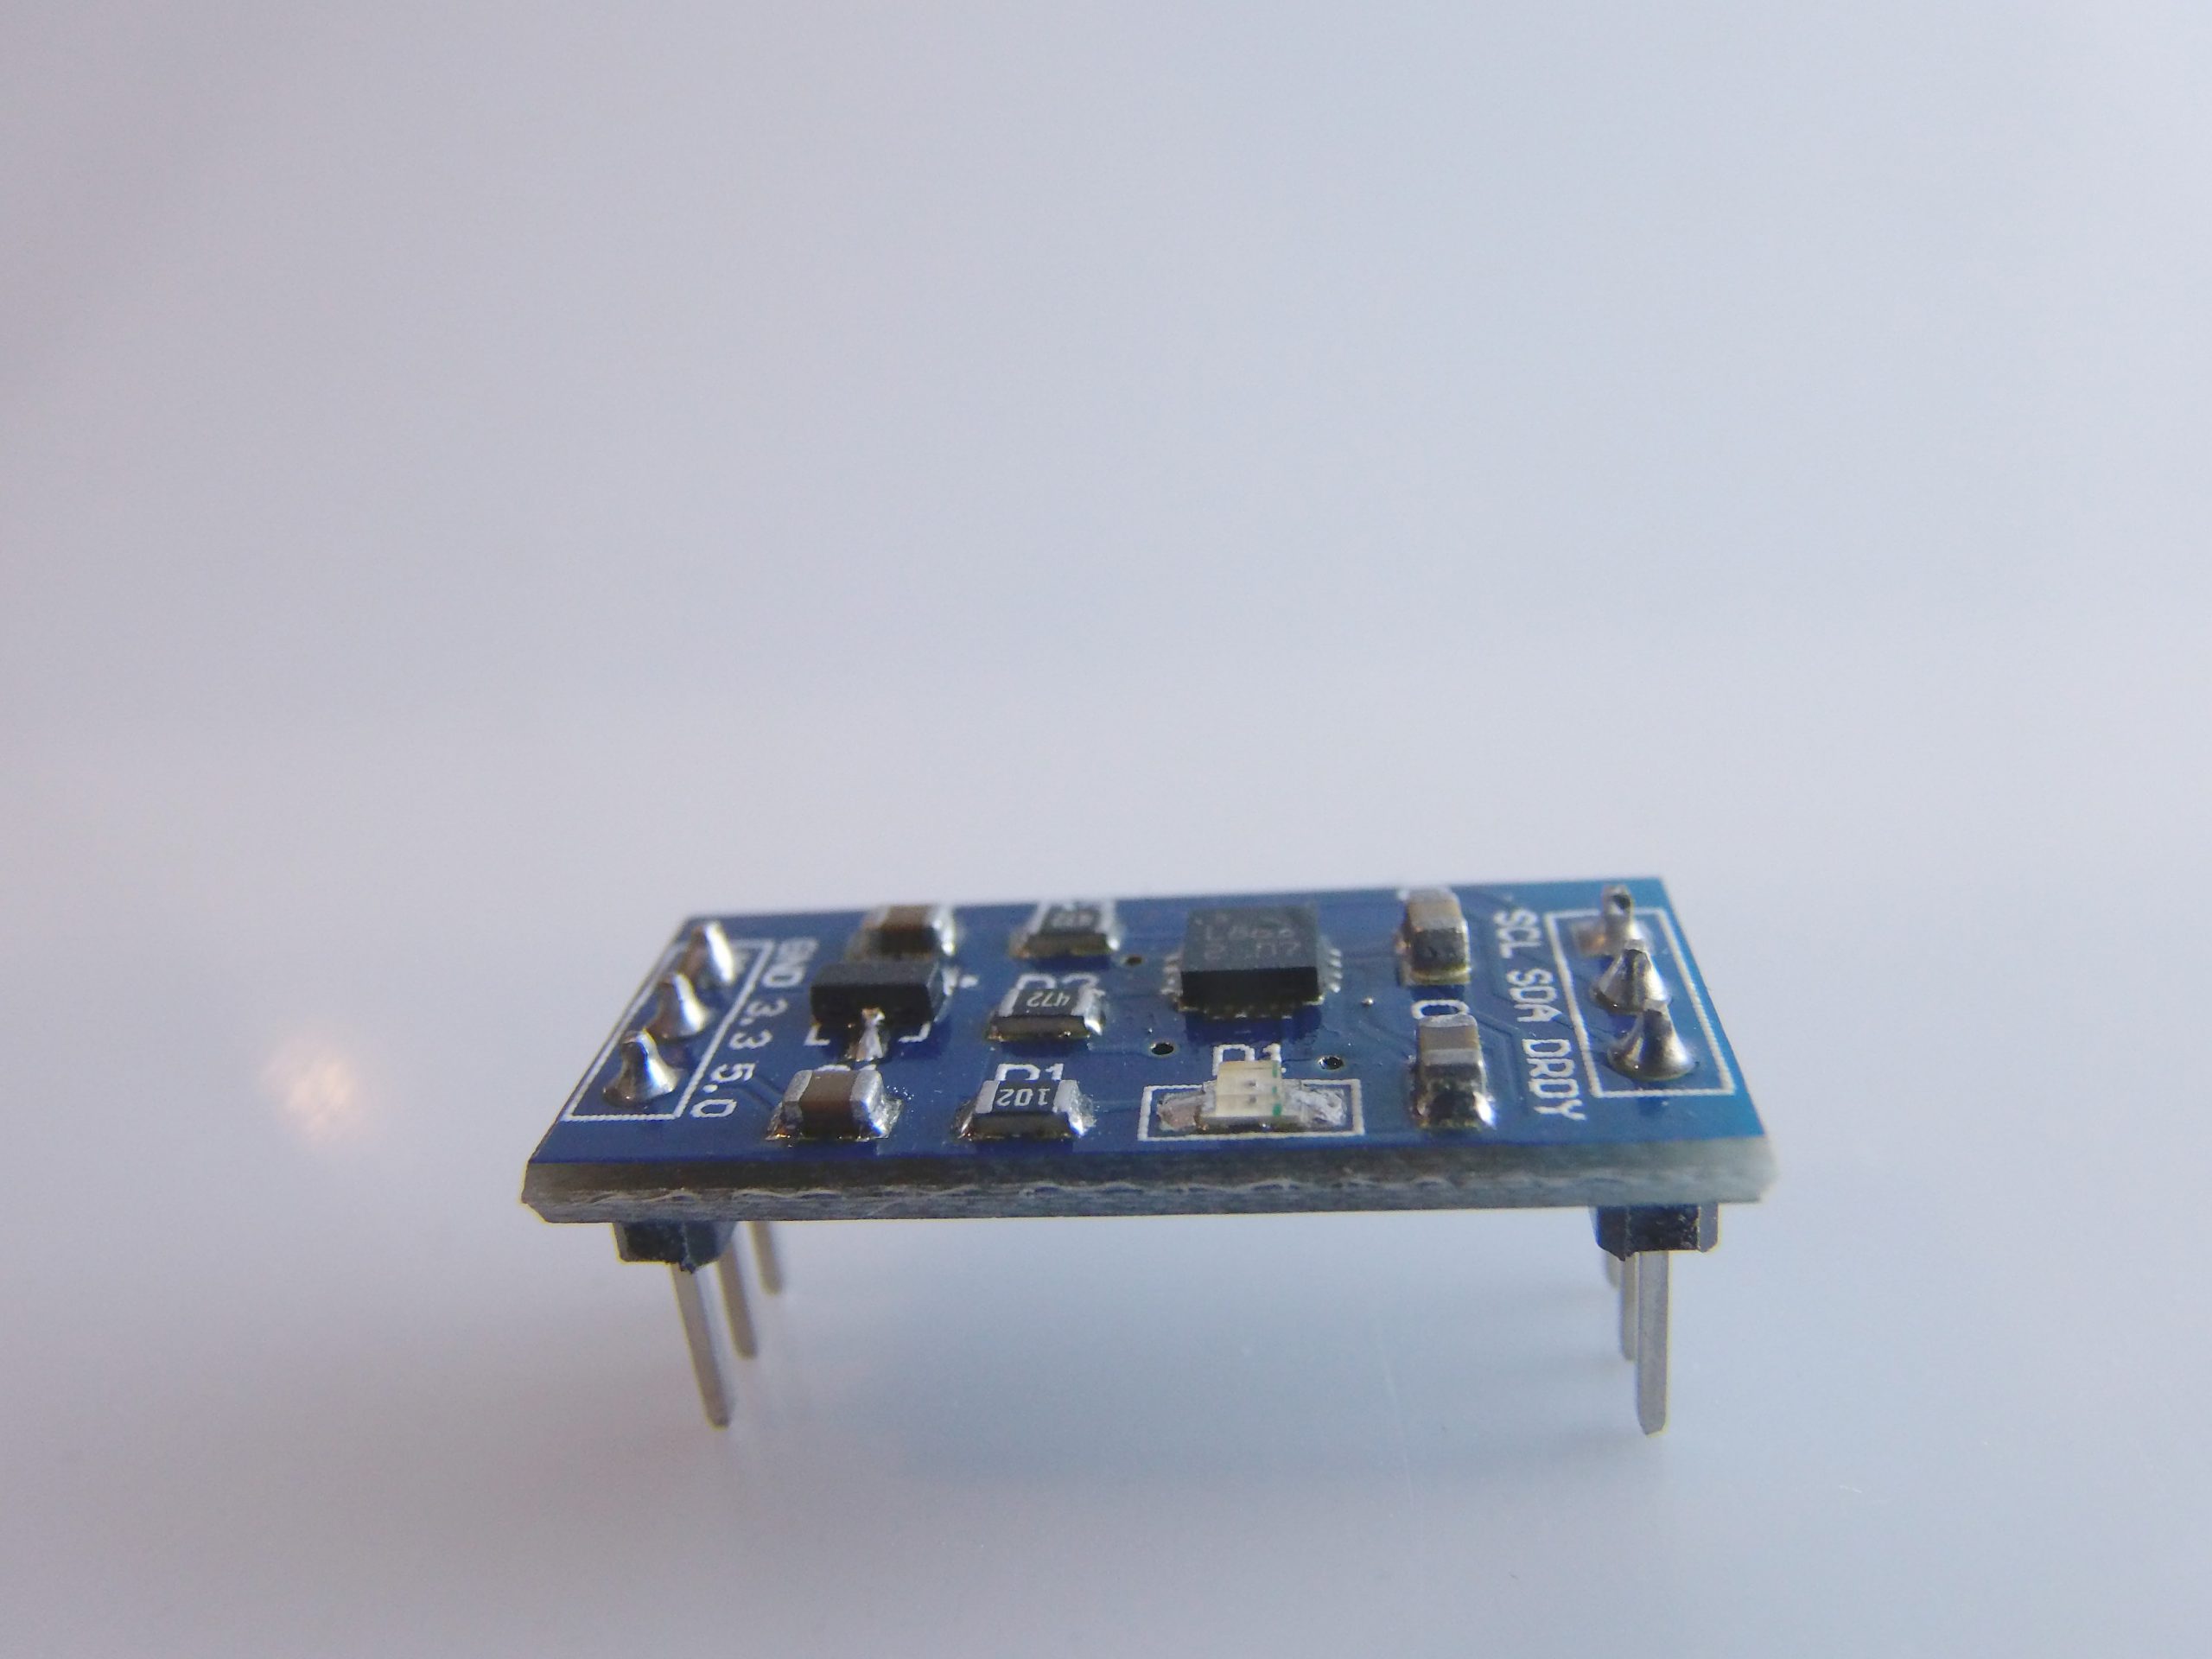
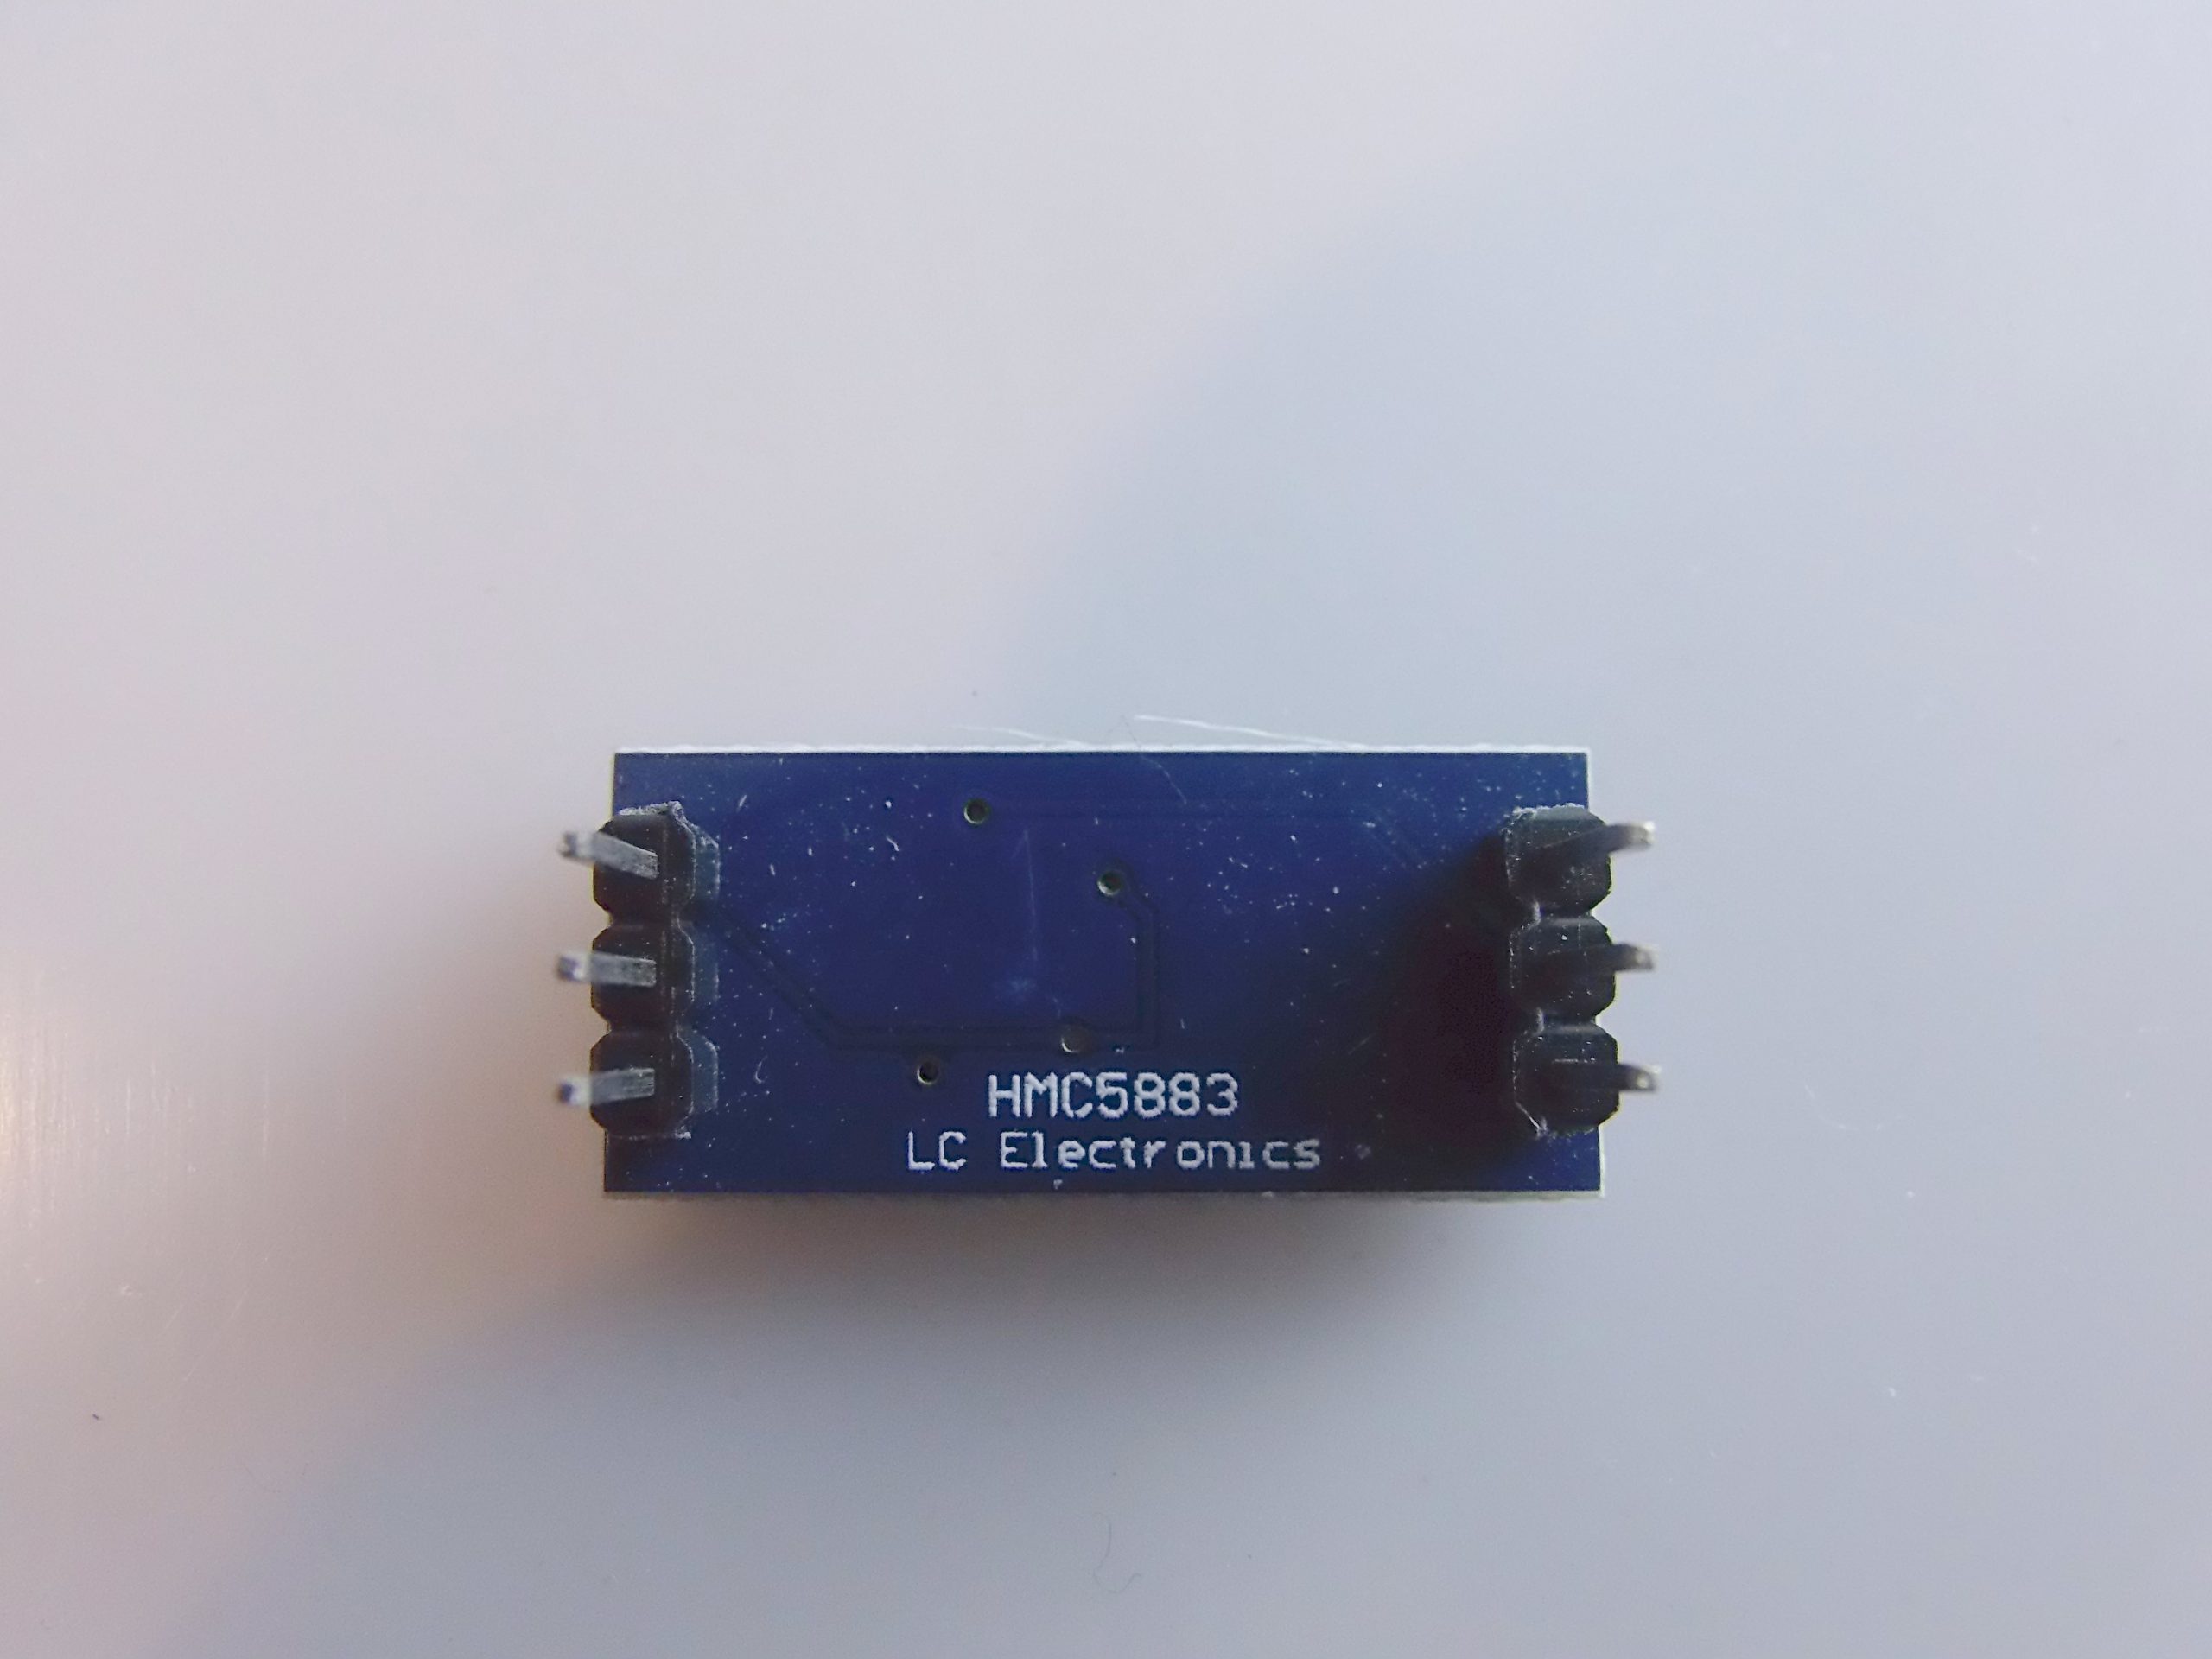
Beschreibung
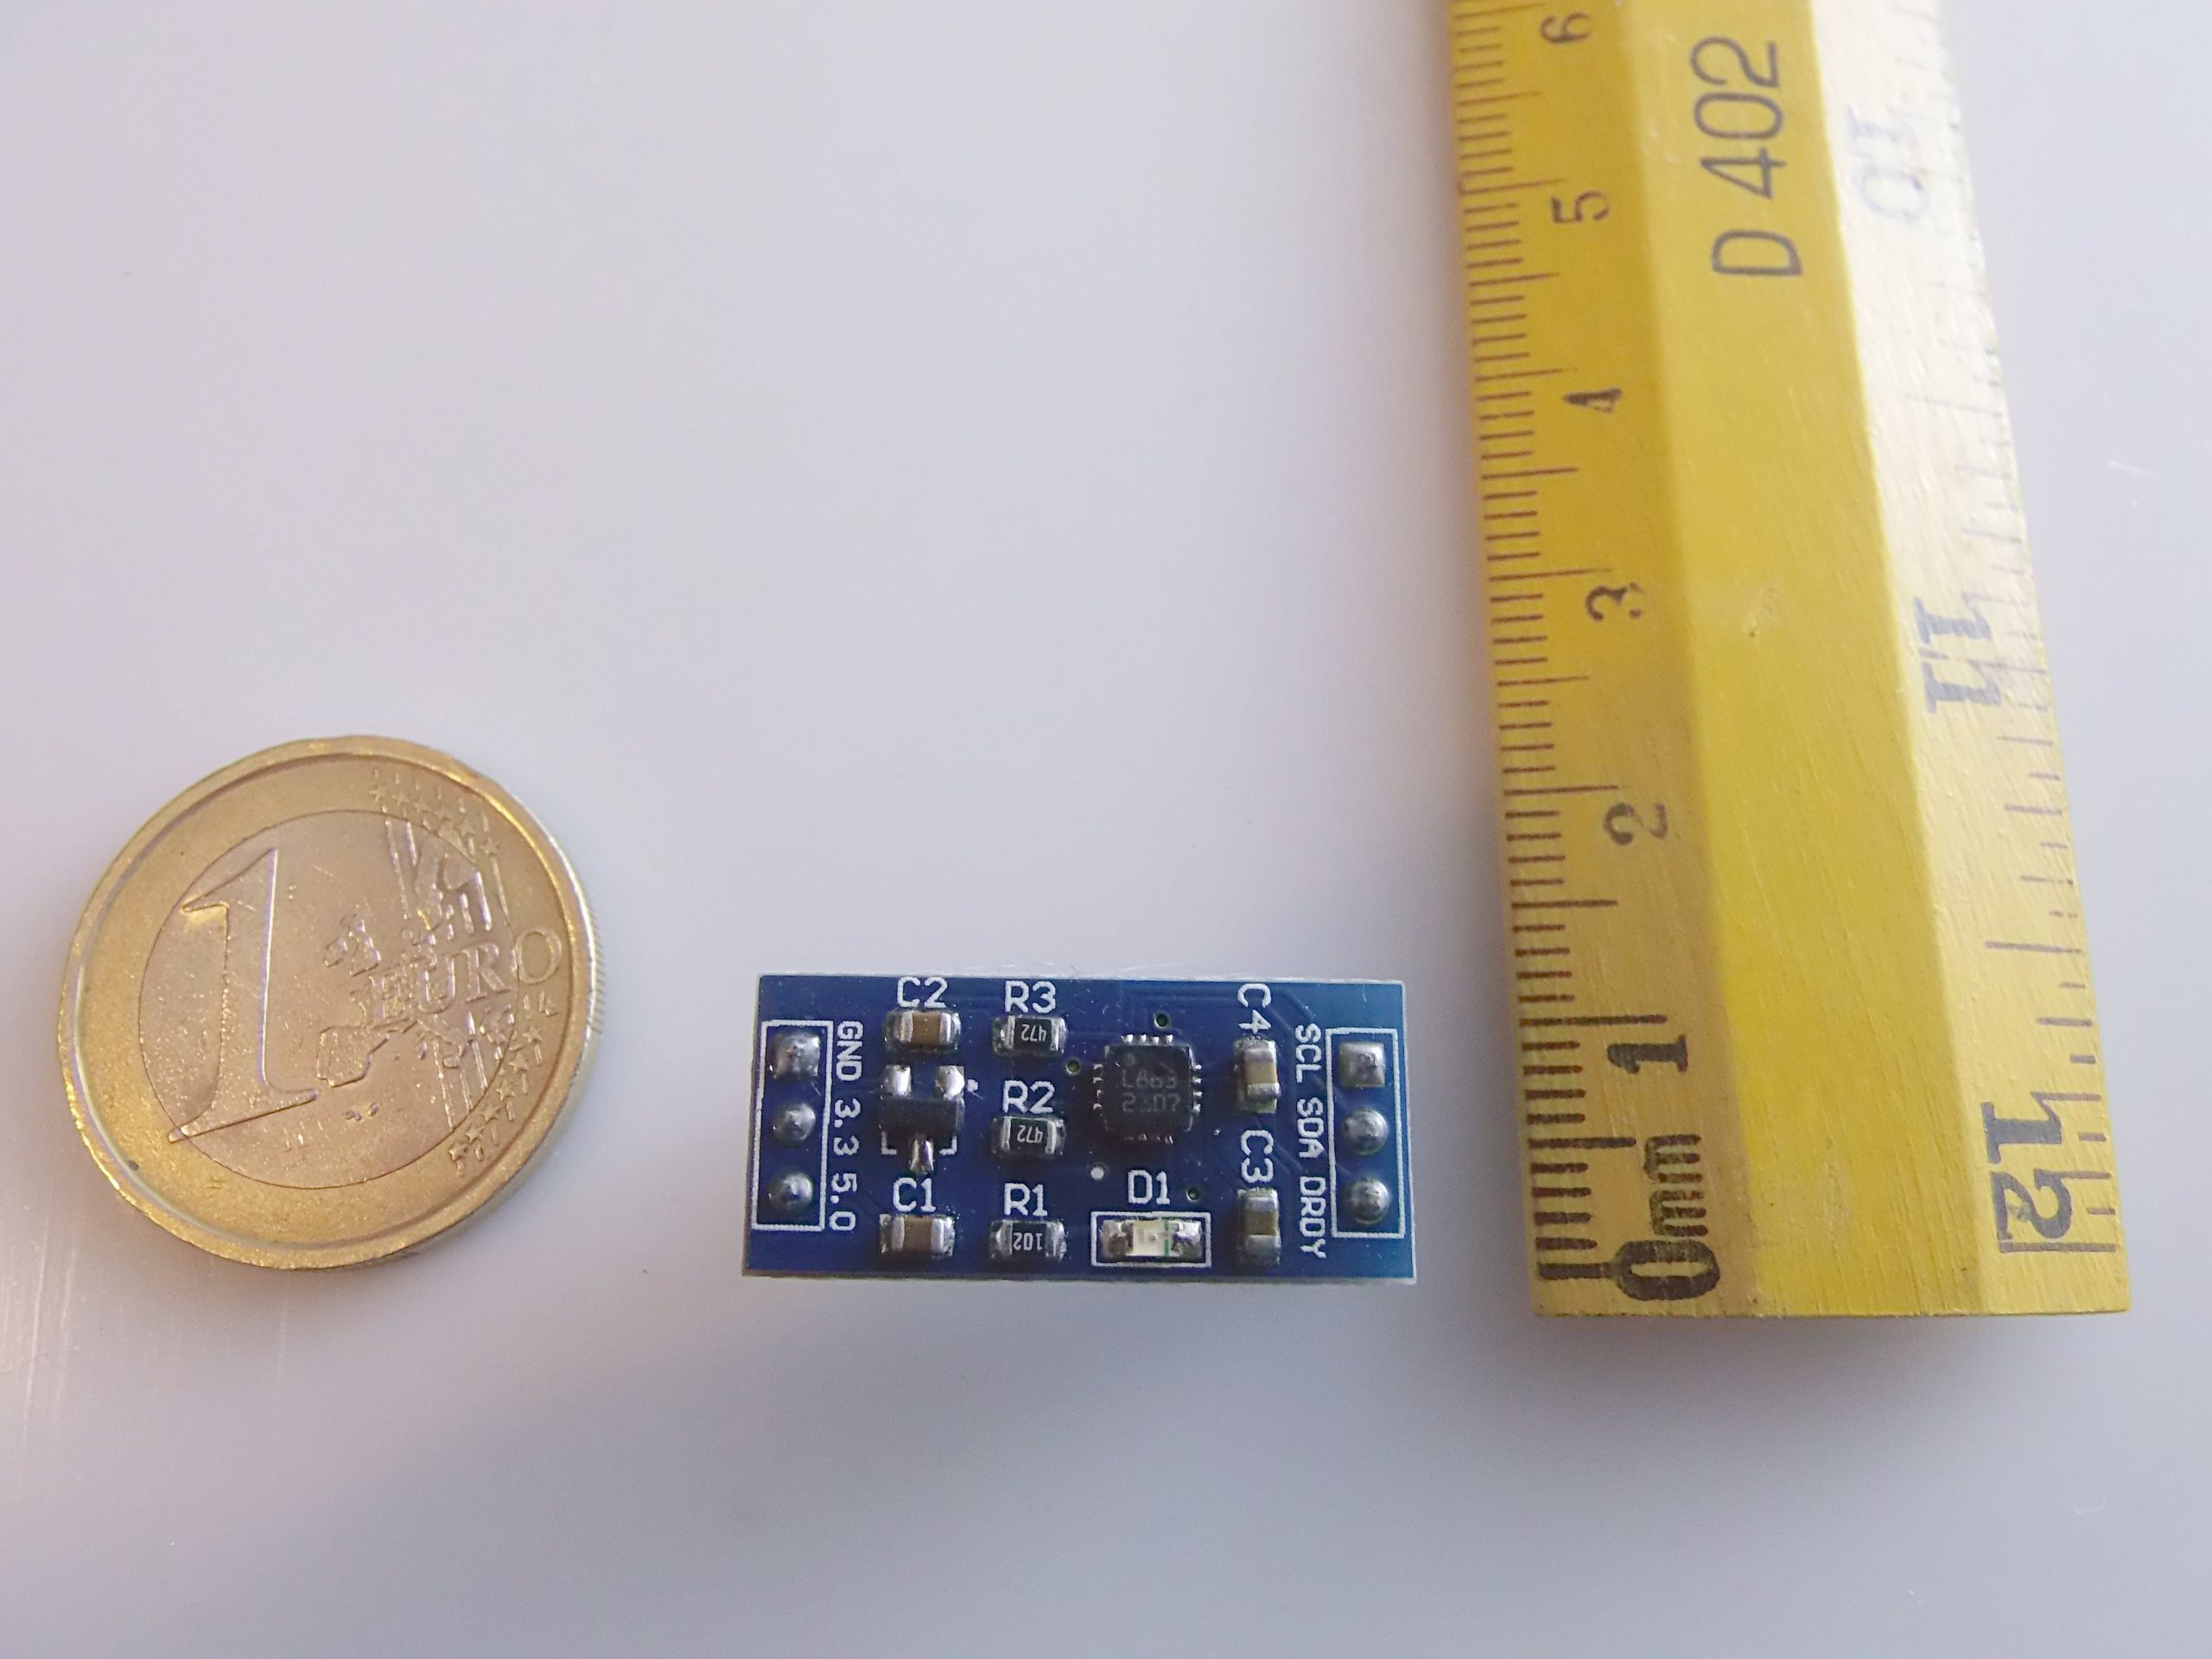
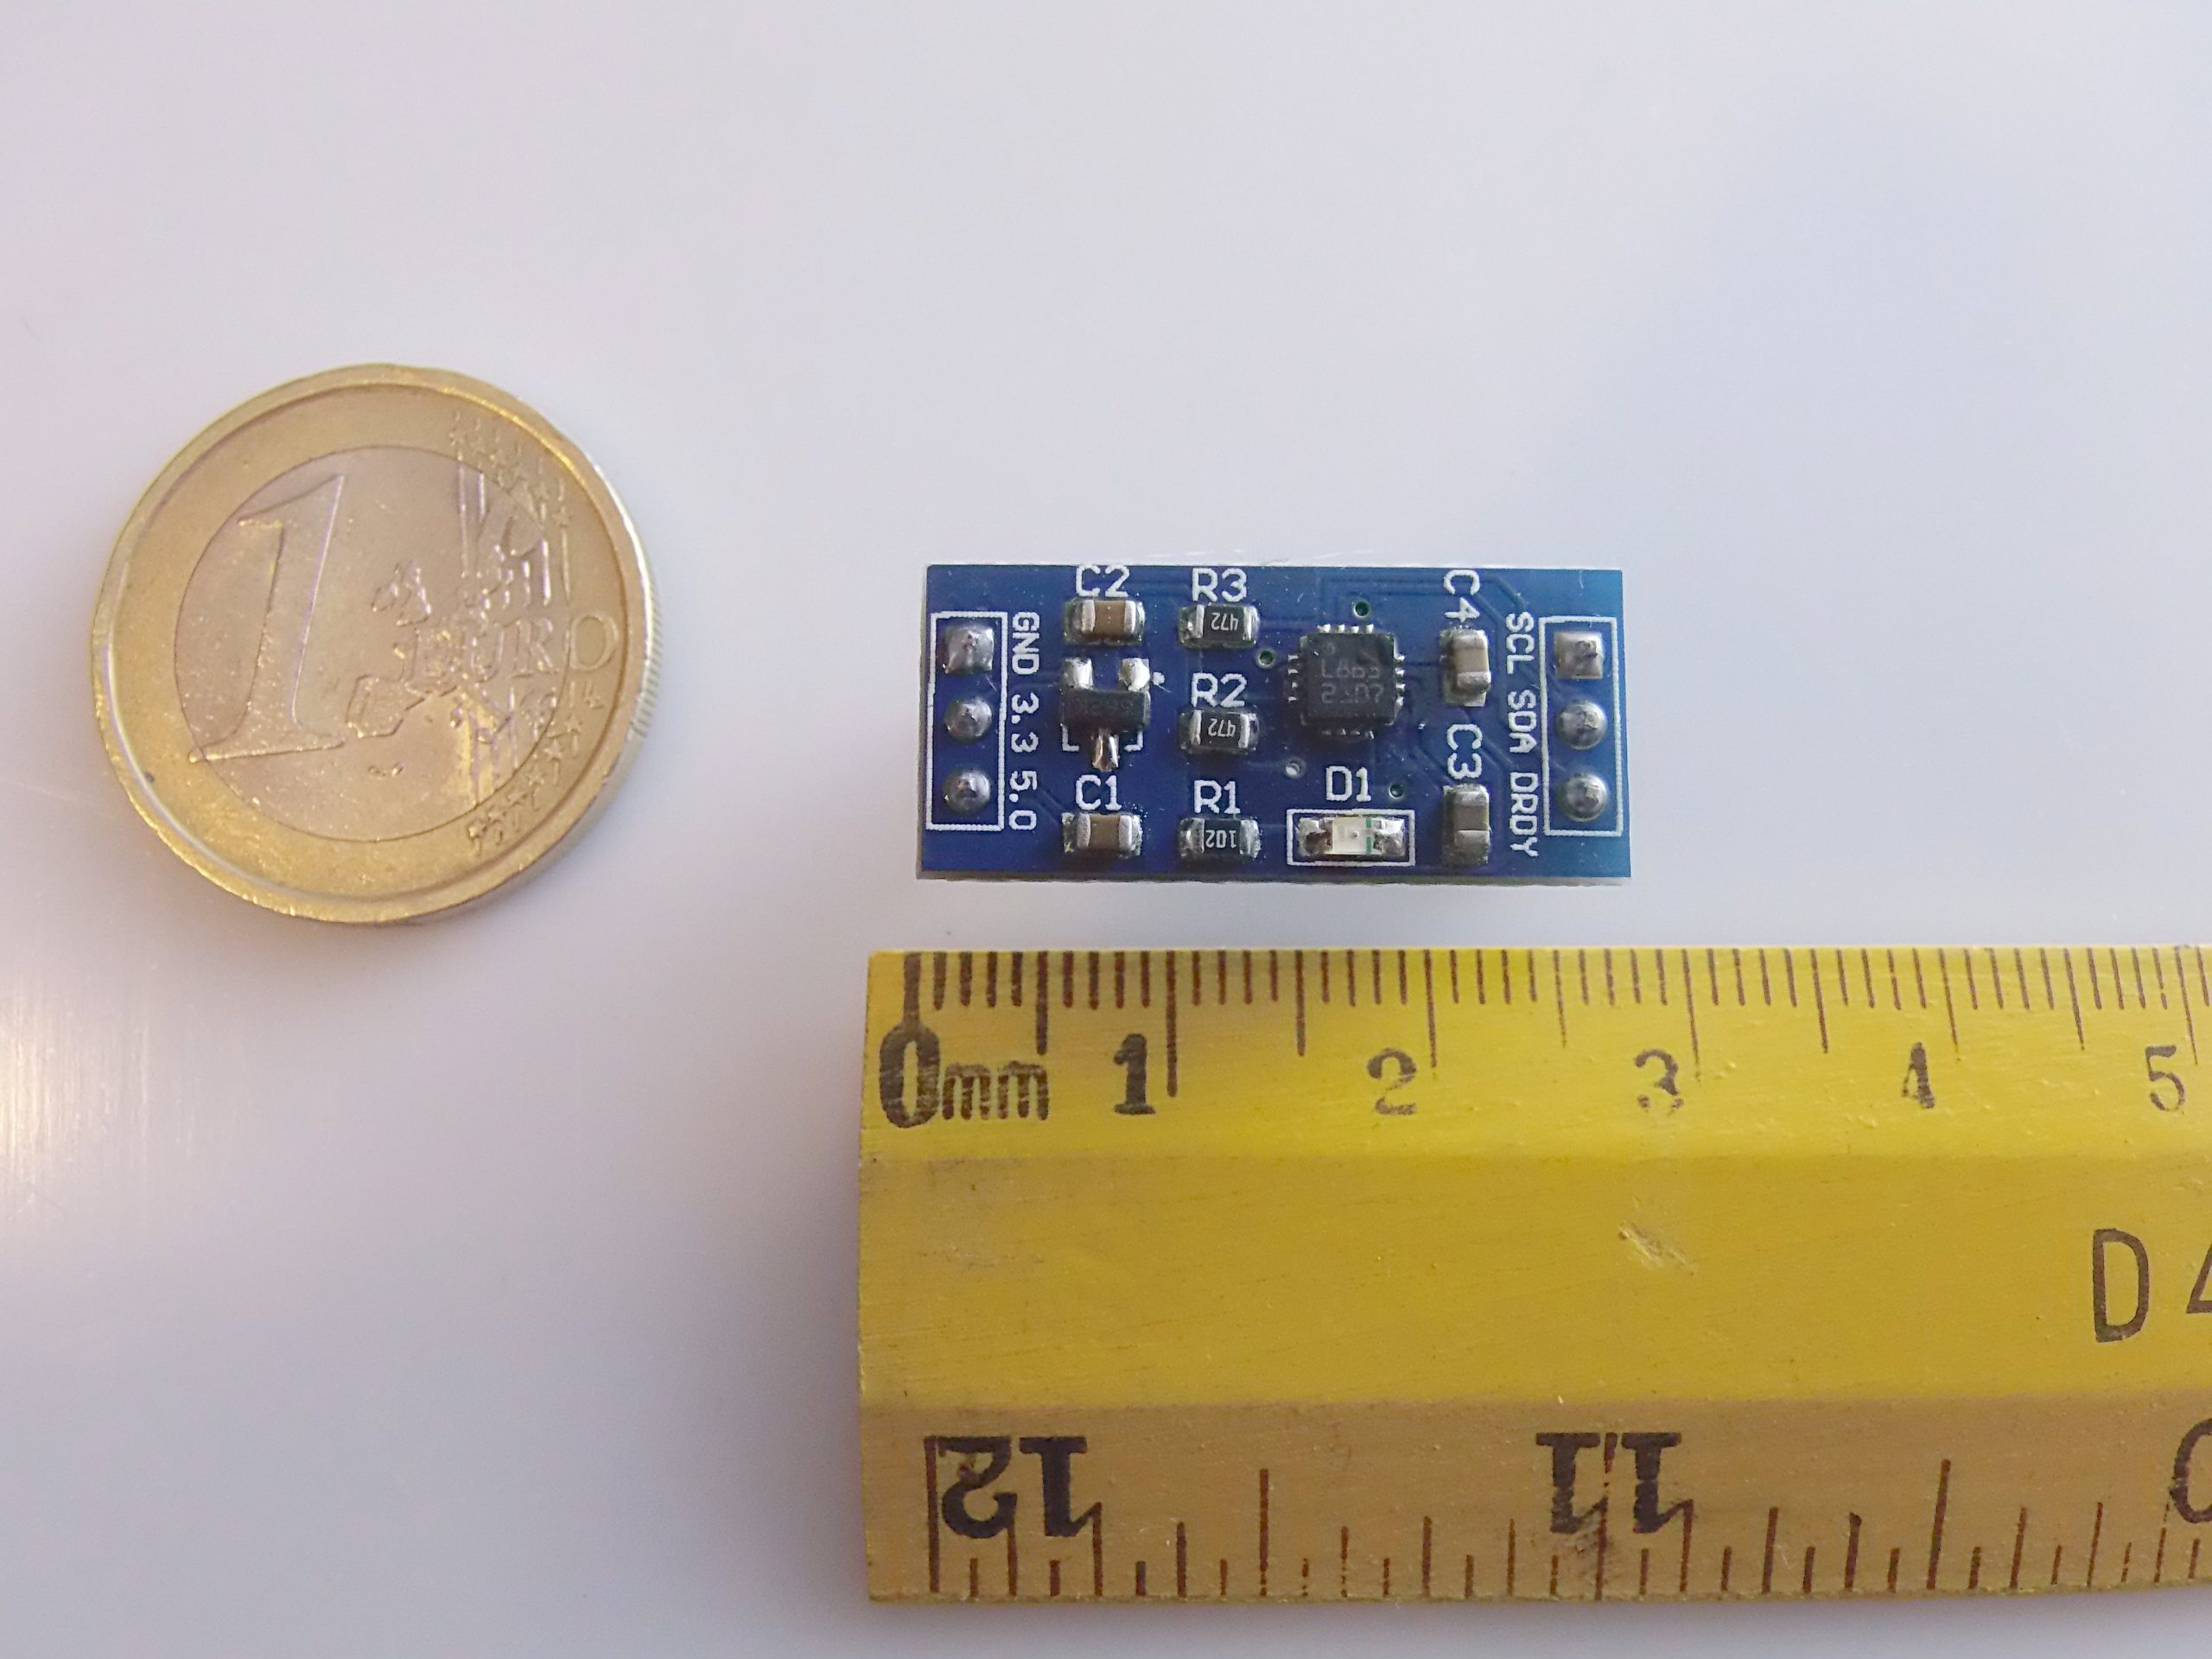
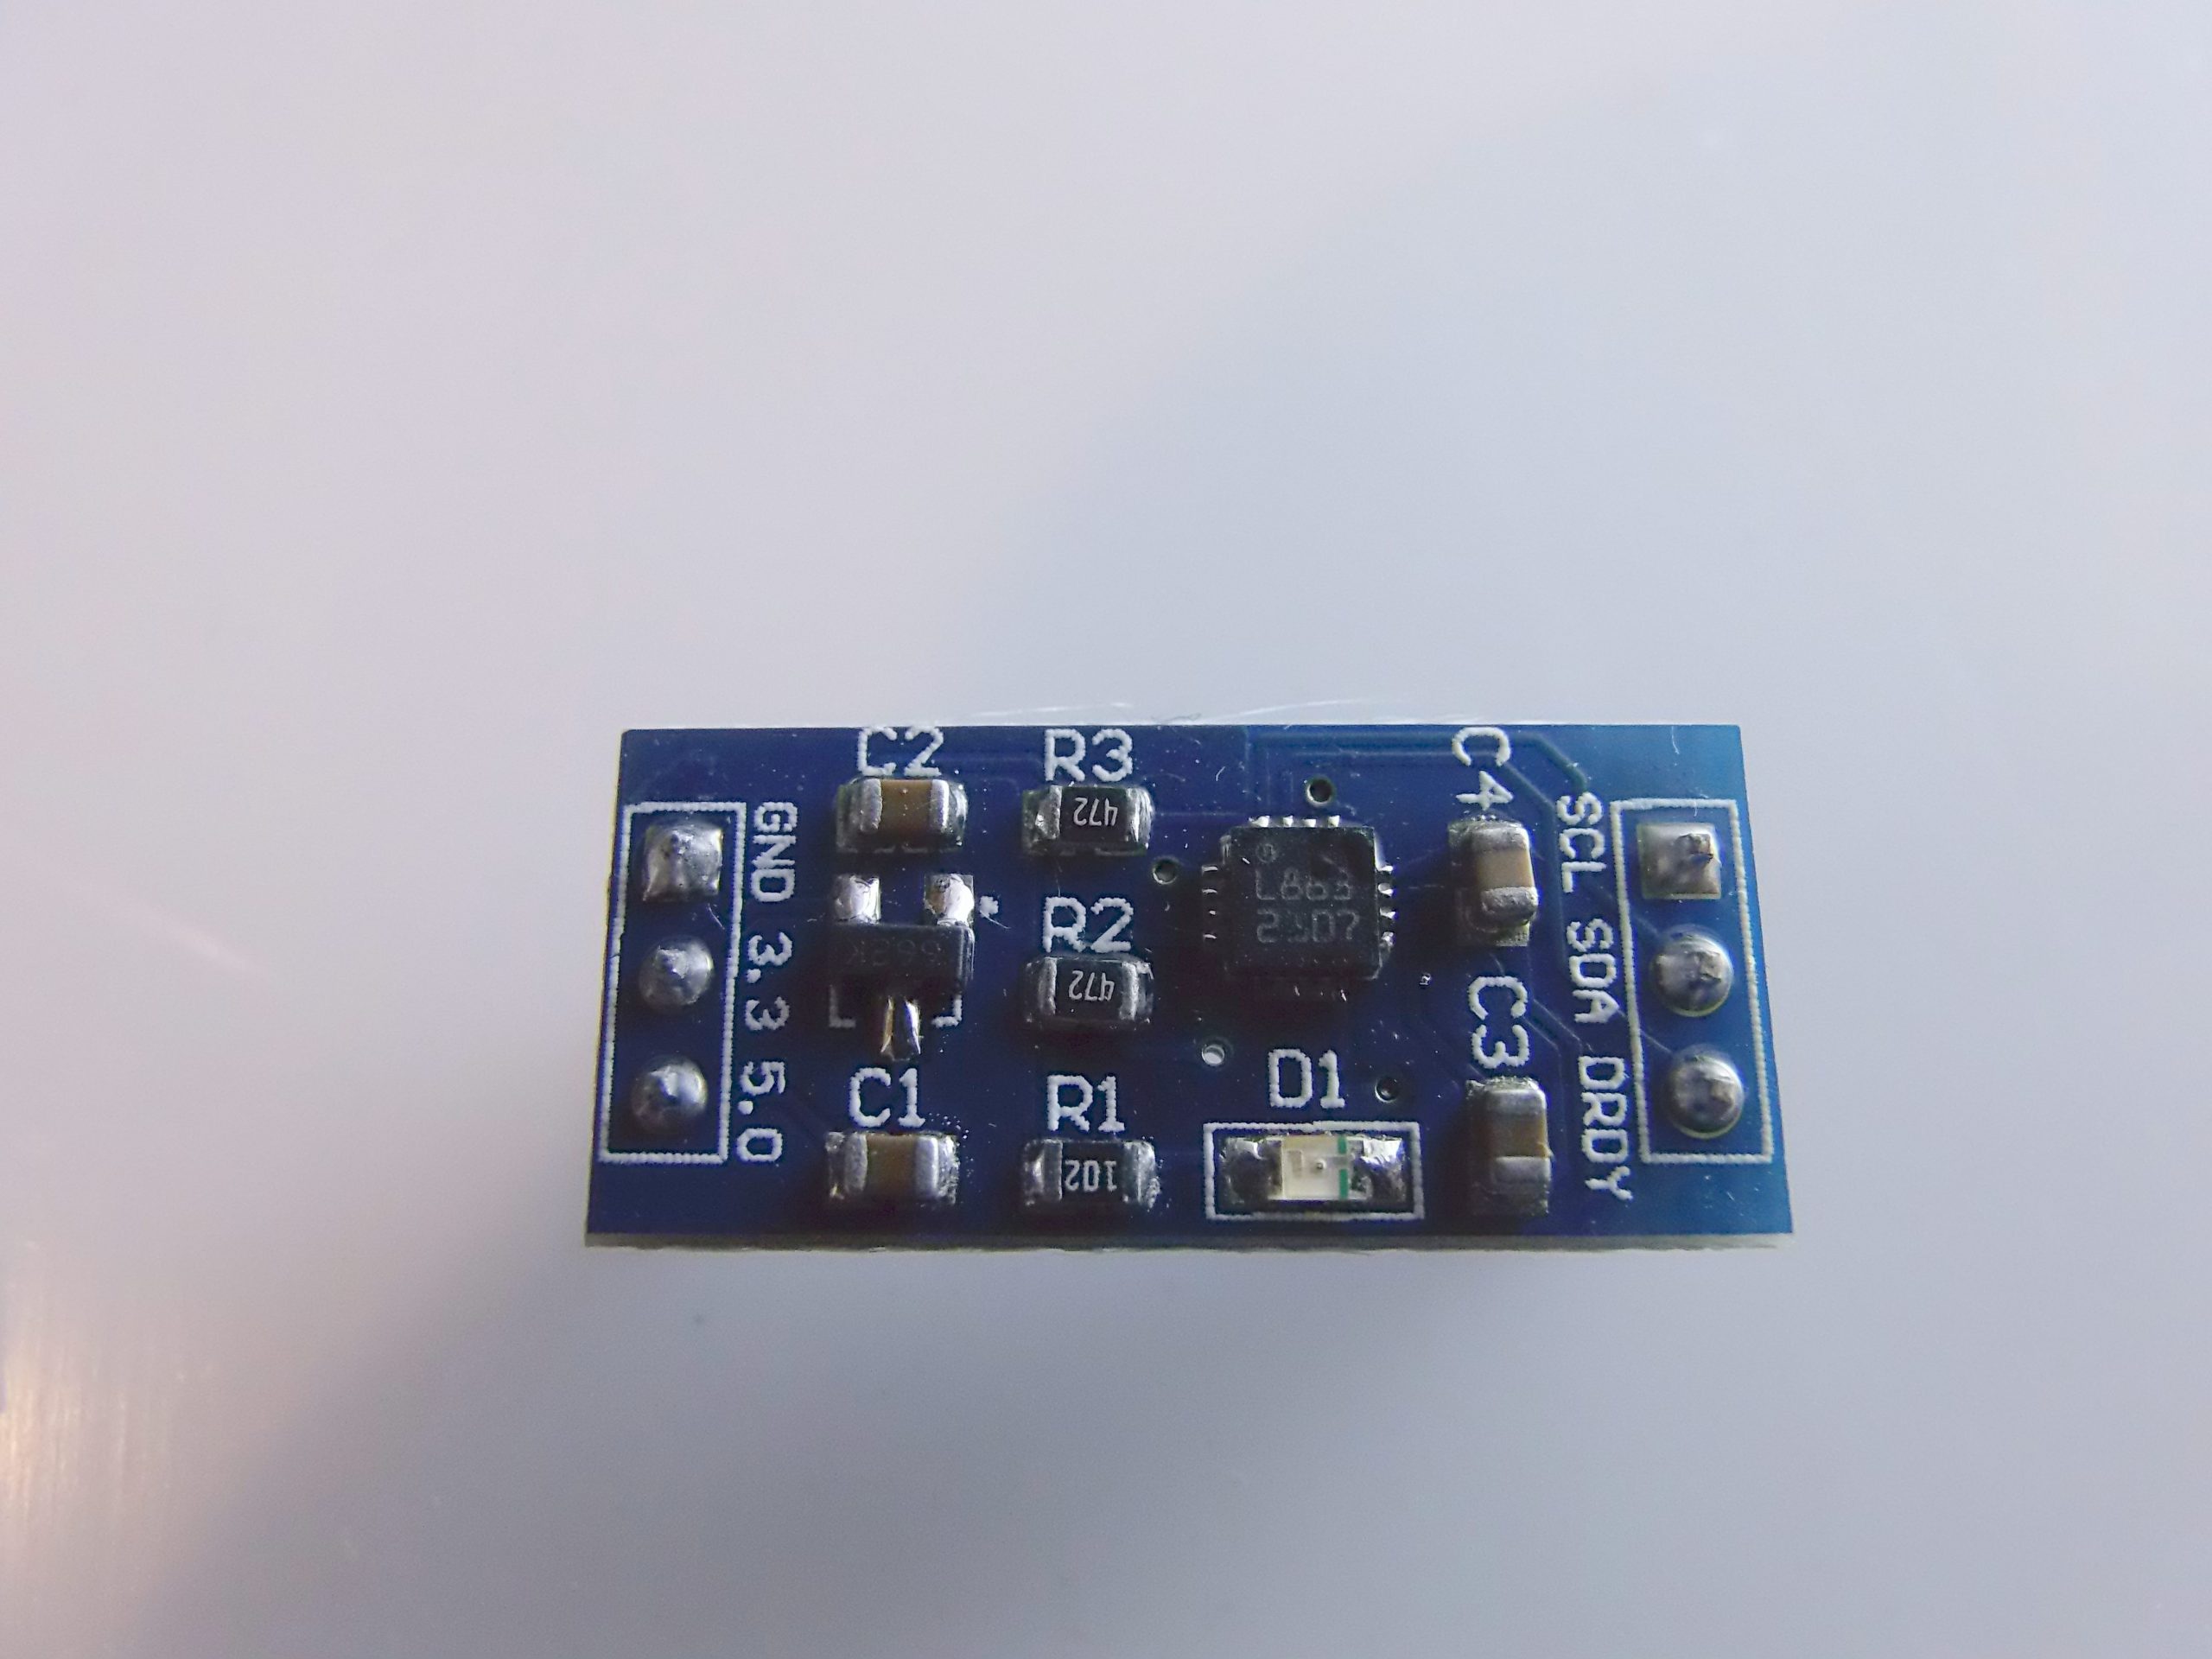
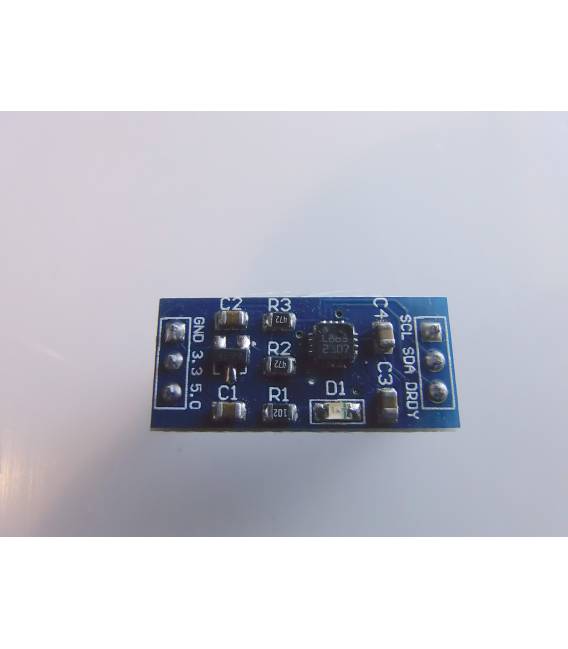
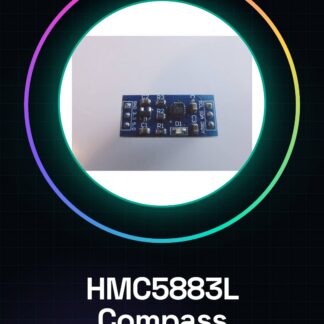
Was ist das? Der HMC5883L ist ein digitales Magnetometer-Modul für Arduino, das das Erdmagnetfeld messen und die Nordrichtung bestimmen kann. Es ist für Projekte wie Navigation, Magnetfeldmessungen und Anwendungen, die die Orientierung erfordern, geeignet.
Funktionen:
– Digitales Magnetometer-Modul HMC5883L
– Bestimmt die Nordrichtung
Für was ist es gut? Der HMC5883L ist ideal für Projekte wie Drohnen, Roboter und verbesserte GPS-Systeme. Es kann verwendet werden, um eine einfache Navigationssystem für einen Roboter zu erstellen, der sich automatisch nach Norden orientiert.
Tutorials: Wie man den HMC5883L Digitales Kompass für Arduino verwendet.
Schritt 1: Verbinden Sie das Modul HMC5883L mit der I2C-Schnittstelle des Arduino (VCC 3.3V oder 5V, GND GND, SDA A4, SCL A5).
Schritt 2: Installieren Sie die Adafruit_HMC5883-Bibliothek über Arduino IDE.
Schritt 3: Laden Sie das Beispiel-Sketch aus der Bibliothek auf Ihren Arduino hoch.
Schritt 4: Nutzen Sie die Bibliotheksfunktionen, um die Richtungsdaten vom Modul HMC5883L zu erhalten.
Schritt 5: Überprüfen Sie die korrekte Konfiguration des Sensors mit dem begin()-Methoden (prüfen Sie das Datenblatt).
Schritt 6: Überwachen Sie den Output über den Serial Monitor, um sicherzustellen, dass die Werte konsistent und mit den geografischen Koordinaten übereinstimmen.
Schritt 7: Regeln Sie ggf. Offset oder Sensitivität des Moduls an, um es für Ihr Projekt anzupassen.
Mini-Projekt: Erstellen Sie ein einfaches Navigationssystem für einen Roboter, der sich automatisch nach Norden orientiert.
Häufige Fehler:
– Falsche Verkabelung der I2C-Pins
– Ungültige Konfigurationsparameter
– Adafruit_HMC5883U-Bibliothek nicht installiert
– Sensor reagiert nicht aufgrund einer unzureichenden Versorgung
Vollständige Beschreibung (italienisches Original)
Die vollständige Beschreibung steht unten auf Italienisch, bis die deutsche Übersetzung fertig ist.
Cos’è
L’HMC5883L è un modulo magnetometro digitale per Arduino che permette di misurare il campo magnetico terrestre e determinare la direzione nord. Può essere utilizzato per progetti di navigazione, misurazioni di campo magnetico e applicazioni che richiedono la conoscenza dell’orientamento.
Caratteristiche
- Modulo magnetometro digitale HMC5883L
- Determina la direzione nord
- SKU: ARD0011
- Prezzo: 5,47 €
- Categorie: Giroscopi / Accellerometri / Magnetometri, Movimento
A cosa serve
L’HMC5883L è utile per progetti come droni, robot e sistemi GPS migliorati. Può essere utilizzato per creare un sistema di navigazione semplice per un robot mobile che si orienta automaticamente verso nord.
Tutorial: Come usare HMC5883L Digitale electronic compass per Arduino
Il modulo HMC5883L è un potente magnetometro digitale che consente di determinare la direzione nord. È ideale per progetti come droni, robot e sistemi GPS migliorati.
Cosa serve
- Arduino Uno
- Cavo USB tipo B
- Software Arduino IDE
Passi
- Connetti il modulo HMC5883L all’interfaccia I2C dell’Arduino (VCC a 3.3V o 5V, GND a GND, SDA a A4, SCL a A5).
- Apri la libreria Adafruit_HMC5883 e installala tramite Arduino IDE.
- Carica lo sketch esemplificativo fornito dalla libreria nel tuo Arduino.
- Ottieni i dati di direzione dal modulo HMC5883L utilizzando le funzioni della libreria.
- Verifica la corretta configurazione del sensore utilizzando il metodo begin() con i parametri desiderati (verifica sul datasheet).
- Monitora l’output tramite Serial Monitor per vedere se i valori sono coerenti e allineati con le coordinate geografiche.
- Regola eventuali offset o sensibilità del modulo come necessario per il tuo progetto.
- Implementa la direzione nord nel tuo progetto, ad esempio per orientare un dron.
Codice di esempio
// Includi la libreria HMC5883L
#include <Wire.h>
#include <Adafruit_HMC5883_U.h>

// Inizializza il sensore
Adafruit_HMC5883_Unified compass = Adafruit_HMC5883U(1); // verifica sul datasheet per i parametri corretti

void setup() {
  Serial.begin(9600);
  if (!compass.begin(1)) {
    while (1) {}
  }
}

void loop() {
  sensors_event_t event;
  compass.getEvent(&event);
  Serial.print(event.magnetic.x); Serial.print(", ");
  Serial.print(event.magnetic.y); Serial.print(", ");
  Serial.println(event.magnetic.z);
}
Mini-progetto
Crea un sistema di navigazione semplice per un robot mobile che si orienta automaticamente verso nord.
Errori comuni
- Collegamento errato dei pin I2C
- Parametri di configurazione non corretti
- Non è stato installata la libreria Adafruit_HMC5883U
- Il sensore non risponde a causa di un’alimentazione insufficiente
Accessori consigliati
- Arduino Uno R3
- Stampa 3D per caseggiare il modulo HMC5883L
- Batterie LiPo per alimentare l’Arduino e il modulo
- Sensori di movimento compatibili con I2C
Domande frequenti
Come posso calibrare il sensore?
Utilizza la funzione calibrate() della libreria per ottenere i valori massimi e minimi del campo magnetico.
Quanto è preciso questo modulo?
La precisione può variare, ma generalmente offre una risoluzione di 0.1 uT con un’accuratezza di ±2%.
Rezensionen
Es gibt noch keine Rezensionen.