 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
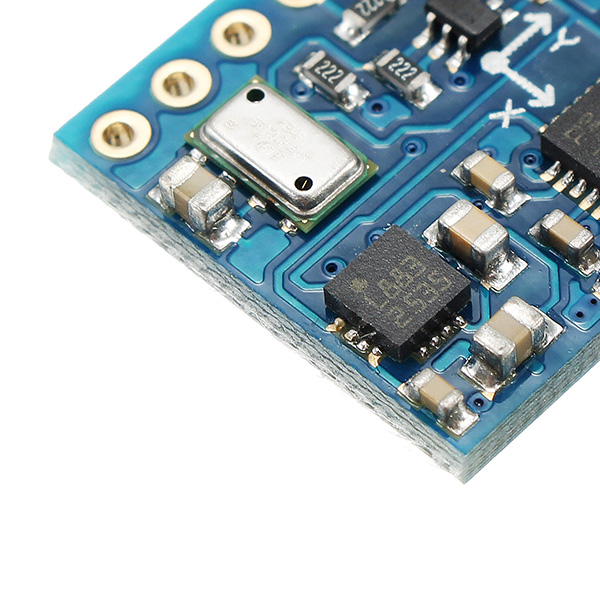
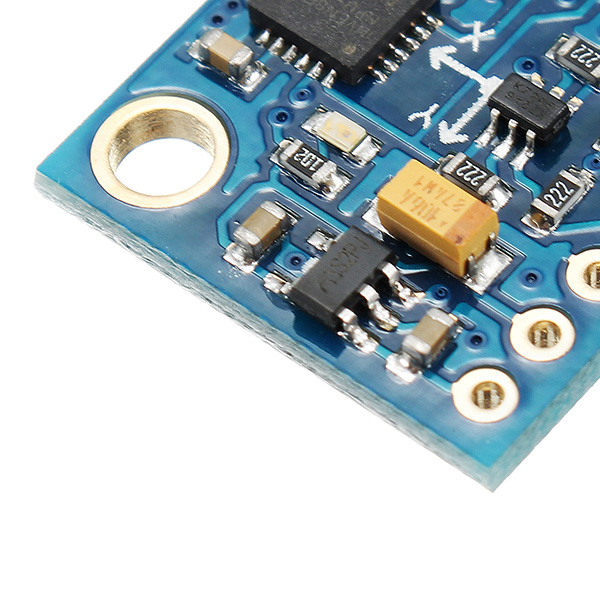
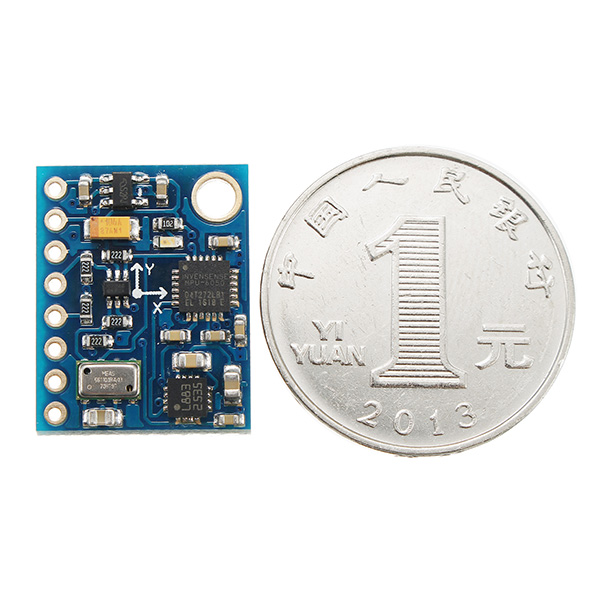
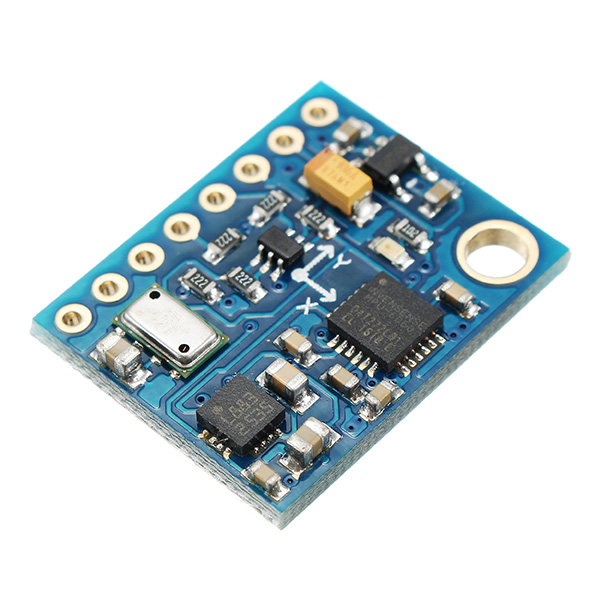
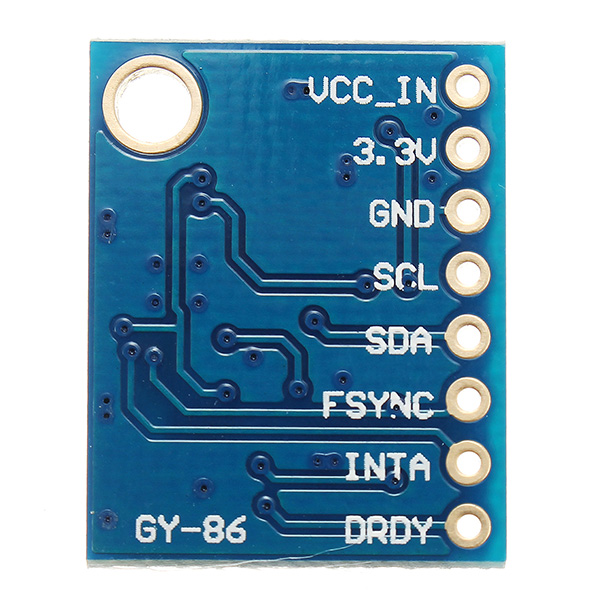
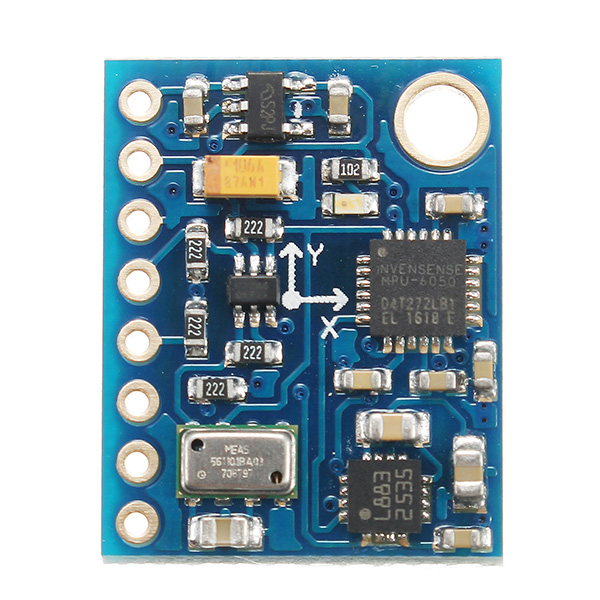
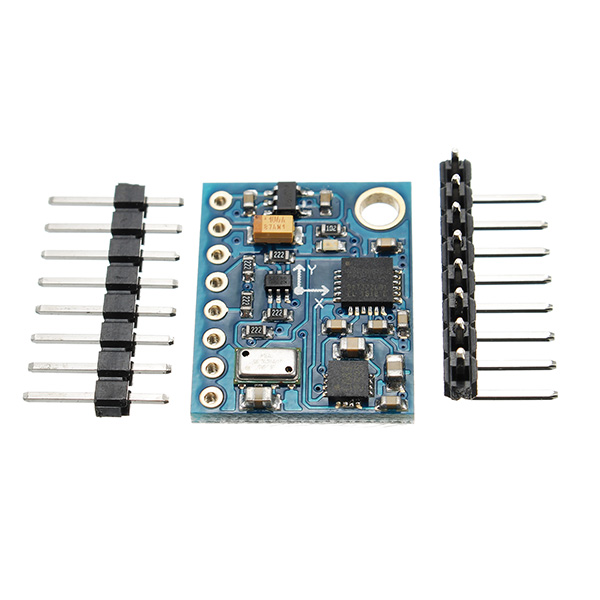
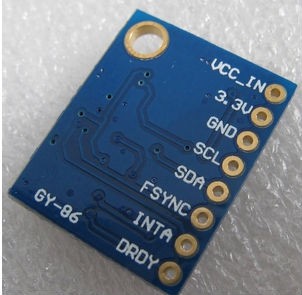
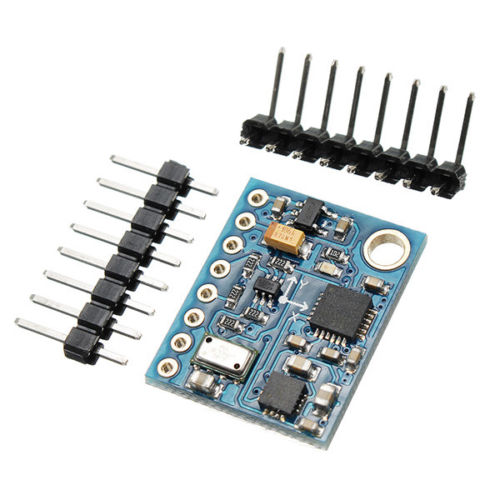
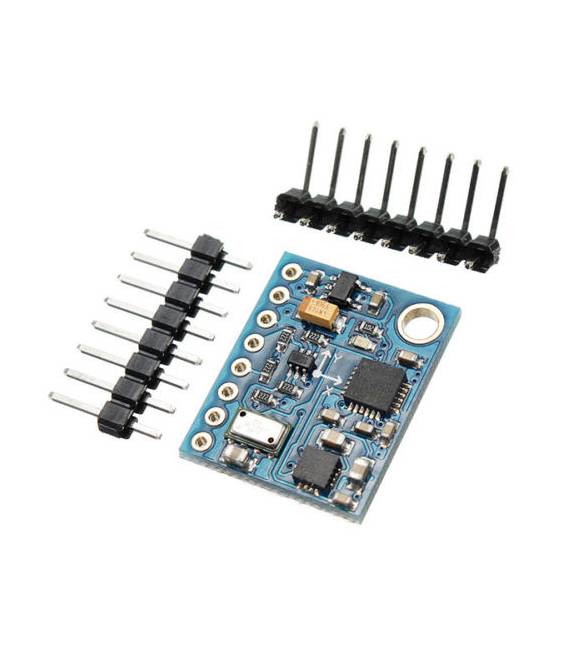
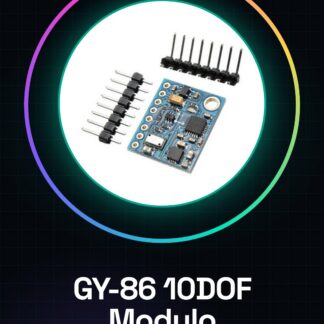
El módulo GY-86 es un dispositivo de sensorización integrado que combina tres sensores distintos: MPU6050, HMC5883L y MS5611. Este módulo multiplataforma ofrece una solución completa para el control del movimiento en proyectos de robótica y drones.
Características
- Integra un acelerómetro y giroscopio MPU6050 (consulta el datasheet)
- Incorpora un magnetómetro HMC5883L (consulta el datasheet)
- Incluye un sensor de presión MS5611 (consulta el datasheet)
Para qué sirve
Idealmente utilizado para proyectos de control de vuelo y navegación. Puede ser integrado en drones, robots y otros dispositivos que requieren un seguimiento preciso de la posición y la orientación.
Tutorial: Cómo usar GY-86 10DOF
El GY-86 10DOF es un módulo multi-sensor que combina un giroscopio, un acelerómetro y un magnetómetro. Útil para proyectos de control de vuelo y navegación.
Qué necesitas
- Arduino
- Flexible de 4 pines
- Microcontrolador Arduino
- Computadora con Arduino IDE
Pasos
- 1. Conecta el GY-86 10DOF a tu Arduino a través de los pines Flexibles de 4 pines.
- 2. Descarga e instala el Arduino IDE.
- 3. Verifica en el datasheet las especificaciones de alimentación.
- 4. Carga el código de ejemplo proporcionado.
- 5. Configura el ángulo de referencia.
- 6. Verifica en el datasheet la precisión.
- 7. Prueba el módulo con varios movimientos.
- Crea un robot que se mueve automáticamente en una dirección determinada utilizando los datos del magnetómetro para orientarse.
Código de ejemplo
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_BMP280.h>

Adafruit_BMP280 bmp;

void setup() {
  Serial.begin(9600);
  bmp.begin();
}

void loop() {
  Serial.print("Temperature = ");
  Serial.print(bmp.readTemperature());
  Serial.println(" *C");
  delay(2000);
}
```
Miniproyecto
Crea un robot que se mueve automáticamente en una dirección específica utilizando los datos del magnetómetro para orientarse.
Errores comunes
- Conexiones incorrectas: verifica los pines Flexibles de 4 pines.
- Código no funcionante: verifica la versión de Arduino IDE.
- Datos incorrectos: verifica en el datasheet.
- Datos incorrectos: verifica el datasheet.
Accesorios recomendados
- Cable USB
- Flexible de 4 pines
- Microcontrolador Arduino
- Microcontrolador Arduino
Preguntas frecuentes
¿Cómo puedo verificar la precisión del módulo?
Verifica en el datasheet o realiza pruebas de precisión con diversos movimientos.
¿Cuáles pines debo usar para el magnetómetro?
Verifica en el datasheet para los pines específicos del magnetómetro.
¿Puedes recomendarme un código de ejemplo?
El código proporcionado es un ejemplo de medición de temperatura. Realiza pruebas con los sensores de giroscopio y acelerómetro.
Valoraciones
No hay valoraciones aún.