 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
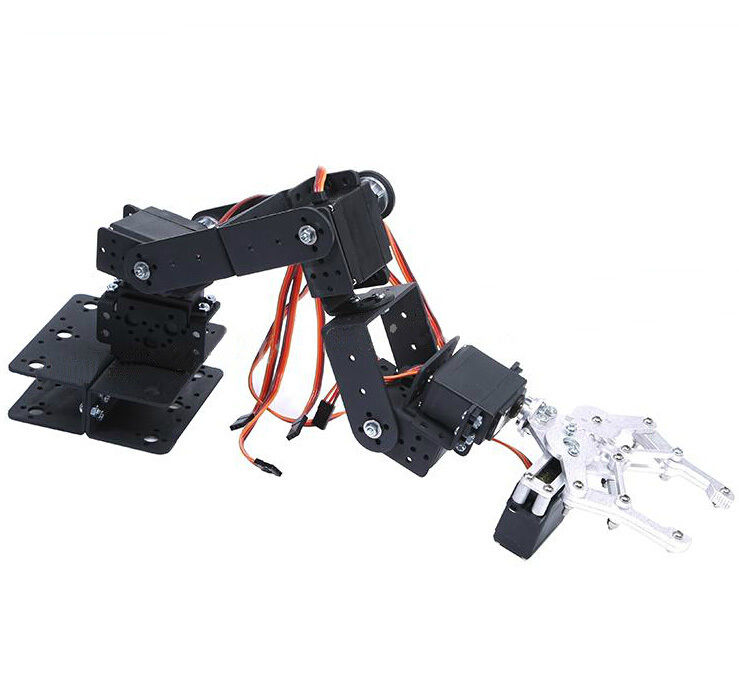
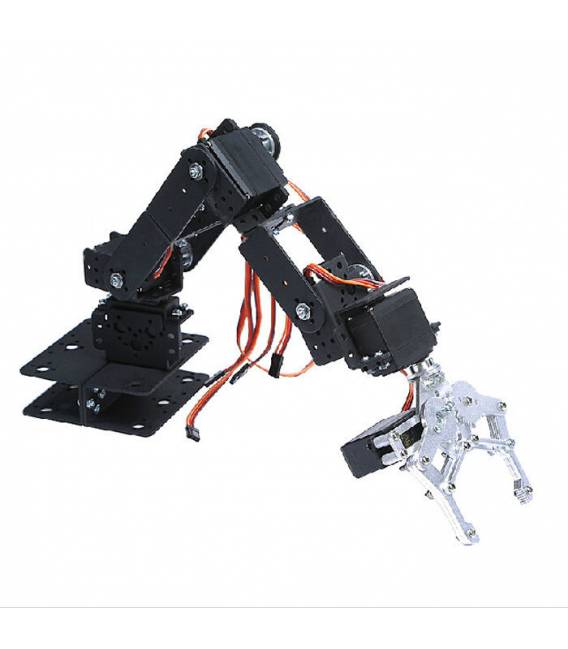
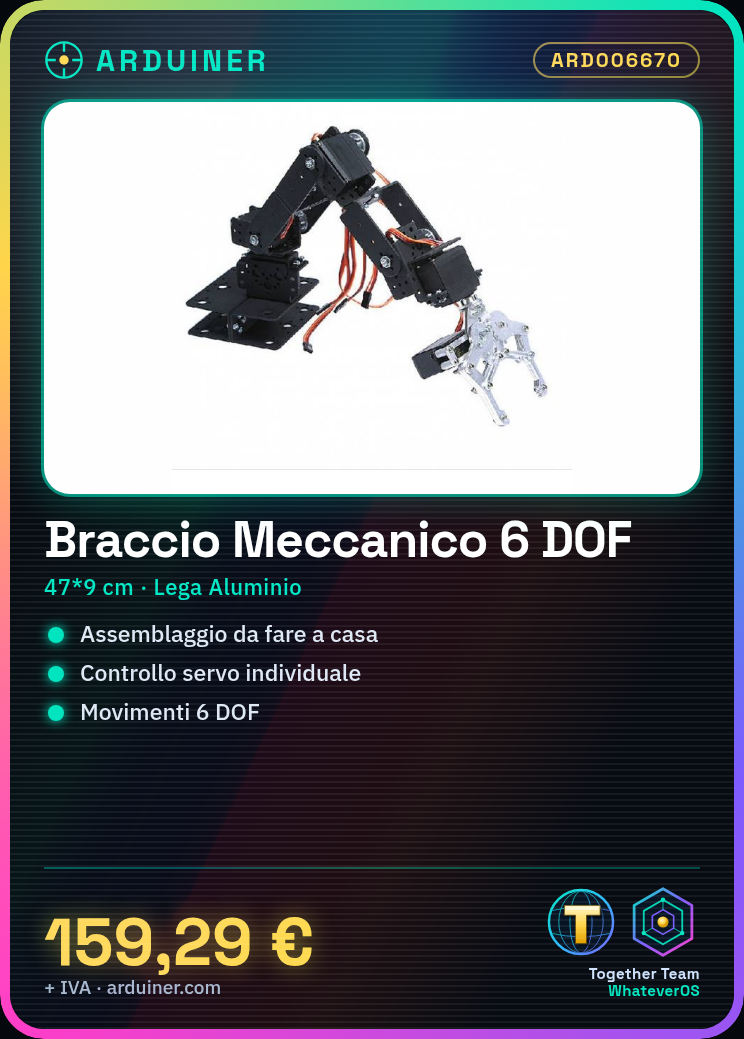
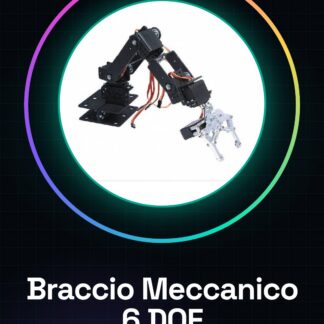
Brazo mecánico rotativo de 6 DOF con motores servo
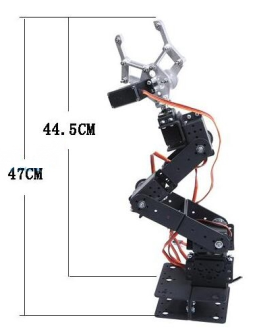
Dimensiones: aproximadamente 47 * 9 cm (las dimensiones se ensamblan)
Material: aleación de aluminio
Función: agarre de objetos
Color negro
Nota:
1. Por favor, elija 1-3 cm de error de medición
2. Todos los productos se envían sin ensamblar, es necesario ensamblar el kit de robot por sí mismo.
3. El cable y el servo no están incluidos.
El paquete incluye:
Garra mecánica de aleación x 1
Tornillo multifunción x 5
Tornillo en forma de U largo x 3
Tornillo en forma de L x 1
Tornillo en forma de radio U x 2
Bola de cojinete x 3
1 Set de Tornillos (aproximadamente 100 piezas de tuercas M3 * 8; 100 piezas de pernos M3; 10 piezas de tuercas M3 * 6; 5 piezas de tuercas M3 * 10)
Tutorial: Cómo usar Brazo mecánico rotativo de 6 DOF con motores servo
El brazo mecánico de 6 grados de libertad es un componente ideal para proyectos robóticos como manipuladores, prototipos y automatizaciones. Este kit es adecuado tanto para principiantes como para makers experimentados.
Qué necesitas
- Arduino Uno
- Motores servo compatibles
- Conexión USB
- Fuente de alimentación externa (consulta el datasheet)
- Jumpers
Pasos
- Conecta los 6 motores servo al brazo mecánico siguiendo la guía del producto.
- Conecta el brazo al Arduino utilizando los jumpers para cada motor y alimentación.
- Instala la biblioteca Servo para Arduino (si no está instalada).
- Escribe un sketch simple que controle cada motor servo por separado.
- Verifica el funcionamiento de cada motor servo identificando posibles problemas de conexión o alimentación.
- Prueba a crear movimientos complejos combinando los comandos para varios motores servo.
- Si es necesario, ajusta la tensión de alimentación según las especificaciones del brazo (consulta el datasheet).
- Personaliza tu proyecto con sensores o otros módulos Arduino.
Código de ejemplo
// Esempio di codice
#include <Servo.h>
Servo myservo;
myservo.attach(9);
myservo.write(45); // muovi il servomotore a 45 gradi
Miniproyecto
Crea un manipulador simple que puede tomar objetos de una mesa y colocarlos en una área específica.
Errores comunes
- Alimentación insuficiente
- Conexiones saltadas o incorrectas
- Configuración incorrecta de los servomotores
Accesorios recomendados
- Arduino Uno R3 (SKU: ARD001234)
- Conjunto de conectores para Arduino (SKU: ARD005678)
- Paquete de sensores ultrasónicos (SKU: ARD009101)
Preguntas frecuentes
¿Cómo puedo controlar varios servomotores al mismo tiempo?
Utiliza la biblioteca Servo para Arduino y crea objetos separados para cada servo.
¿Cuál es el rango de movimiento del brazo mecánico?
Verifica el datasheet para las especificaciones exactas de los servomotores utilizados.
Valoraciones
No hay valoraciones aún.