
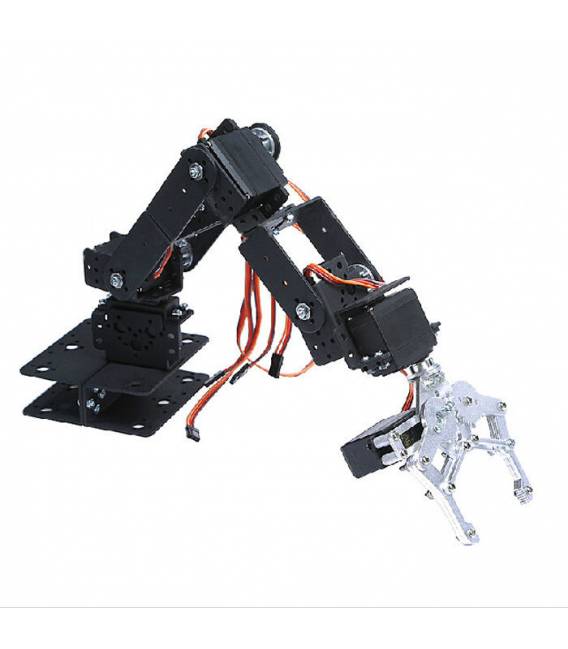


Braccio Meccanico rotante 6 DOF con servo motori kit robot arduino
Il prezzo originale era: 219,83 €.159,29 €Il prezzo attuale è: 159,29 €. Escluso IVA
Braccio Meccanico rotante 6 DOF con servo motori kit robot arduino
4 disponibili (ordinabile)
Descrizione
Braccio Meccanico rotante 6 DOF con servo motori
Dimensioni: circa 47 * 9 cm (assemblare le dimensioni)
Materiale: lega Alluminum
Funzione: oggetti di serraggio
Colore nero
Nota:
1. Si prega di scegliere 1-3 cm errore di misura
2. Tutti i prodotti sono spediti senza assemblaggio, necessario assemblare il kit robot da soli.
3. Cavo guida e il servo non incluso.
Il pacchetto include:
Artiglio meccanico in lega x 1
Staffa multifunzionale x 5
Staffa a forma di U lunga x 3
Staffa a forma di L x 1
Staffa a raggio U x 2
Cuscinetto a tazza x 3
1 Set Dado (circa 100 Pz M3 * 8 Vite; 100 Pz M3 Dado; 10 Pz M3 * 6 Vite; 5 Pz M3 * 10 Vite)
Tutorial: Come usare Braccio Meccanico rotante 6 DOF con servo motori
Il braccio meccanico rotante a 6 gradi di libertà è un componente ideale per progetti robotici come manipolatori, prototipi e automazioni. Questo kit è adatto sia a principianti che a maker esperti.
Cosa serve
- Arduino Uno
- Servo motori compatibili
- Connessione USB
- Alimentatore esterno (verifica sul datasheet)
- Jumpers
Passi
- Collega i 6 servomotori al braccio meccanico seguendo la guida del prodotto.
- Connetti il braccio all’Arduino utilizzando i jumpers per ogni motore e alimentazione.
- Installa la libreria Servo per Arduino (se non è già installata).
- Scrivi uno sketch semplice che controlla ciascun servomotore separatamente.
- Verifica il funzionamento di ogni servo motor individuando eventuali problemi di connessione o alimentazione.
- Prova a creare movimenti complessi combinando i comandi per più servomotori.
- Se necessario, aggiusta la tensione d’alimentazione in base alle specifiche del braccio (verifica sul datasheet).
- Personalizza il tuo progetto con sensori o altri moduli Arduino.
Codice di esempio
// Esempio di codice
#include <Servo.h>
Servo myservo;
myservo.attach(9);
myservo.write(45); // muovi il servomotore a 45 gradi
Mini-progetto
Crea un manipolatore semplice che può prendere oggetti da una tavola e posizionarli in un’area specifica.
Errori comuni
- Alimentazione insufficiente
- Connessioni saltate o non corrette
- Configurazione errata dei servomotori
Accessori consigliati
- Arduino Uno R3 (SKU: ARD001234)
- Set di connettori per Arduino (SKU: ARD005678)
- Pacchetto sensori ultrasuoni (SKU: ARD009101)
Domande frequenti
Come posso controllare più servomotori contemporaneamente?
Utilizza la libreria Servo per Arduino e crea oggetti separati per ogni servo.
Qual è il range di movimento del braccio meccanico?
Verifica sul datasheet per le specifiche esatte dei servomotori utilizzati.
Informazioni aggiuntive
| Peso | 300 g |
|---|---|
| Dimensioni | 25,0 × 10,0 × 8,0 cm |
Prodotti correlati
-
In offerta!
Kit Robot Macchina Smart Car 2WD + Ruota Omnidirezionale Arduino
Il prezzo originale era: 19,26 €.13,52 €Il prezzo attuale è: 13,52 €. Escluso IVA Aggiungi al carrello -
In offerta!
Braccio robotico 6 DOF in metallo con Servo Motori TK010
Il prezzo originale era: 234,93 €.170,24 €Il prezzo attuale è: 170,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA Aggiungi al carrello -
In offerta!
Estrattori a molla per circuiti integrati pinza estrazione chip zoccoli
Il prezzo originale era: 4,52 €.3,28 €Il prezzo attuale è: 3,28 €. Escluso IVA Aggiungi al carrello