 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
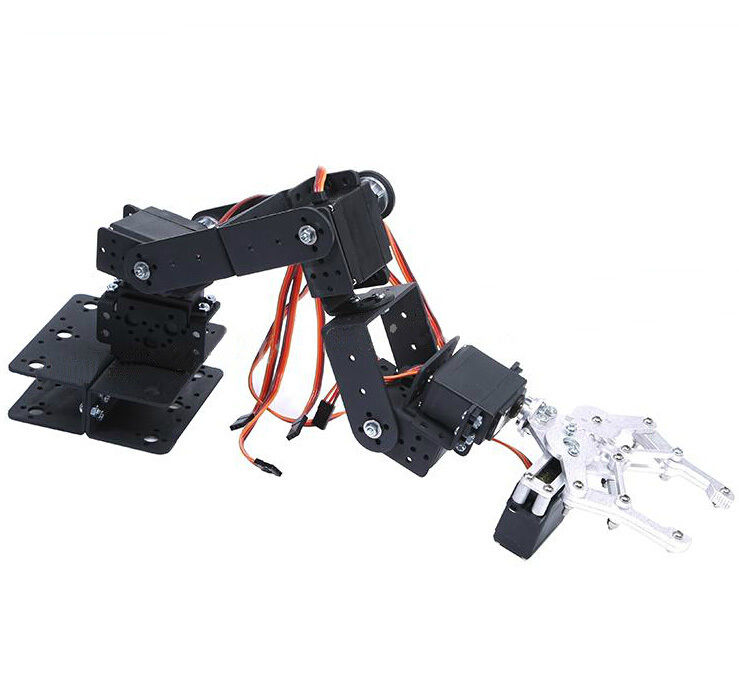
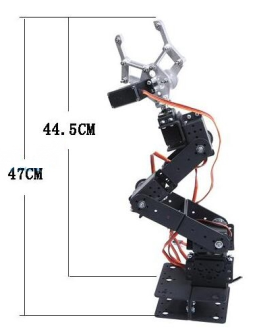
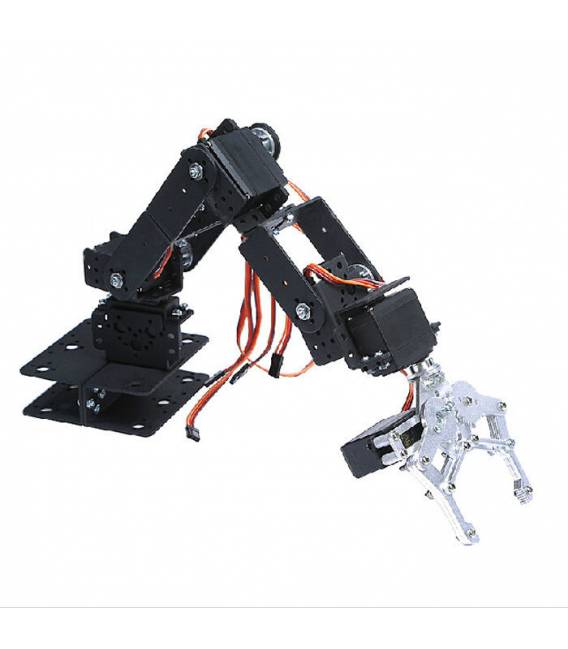
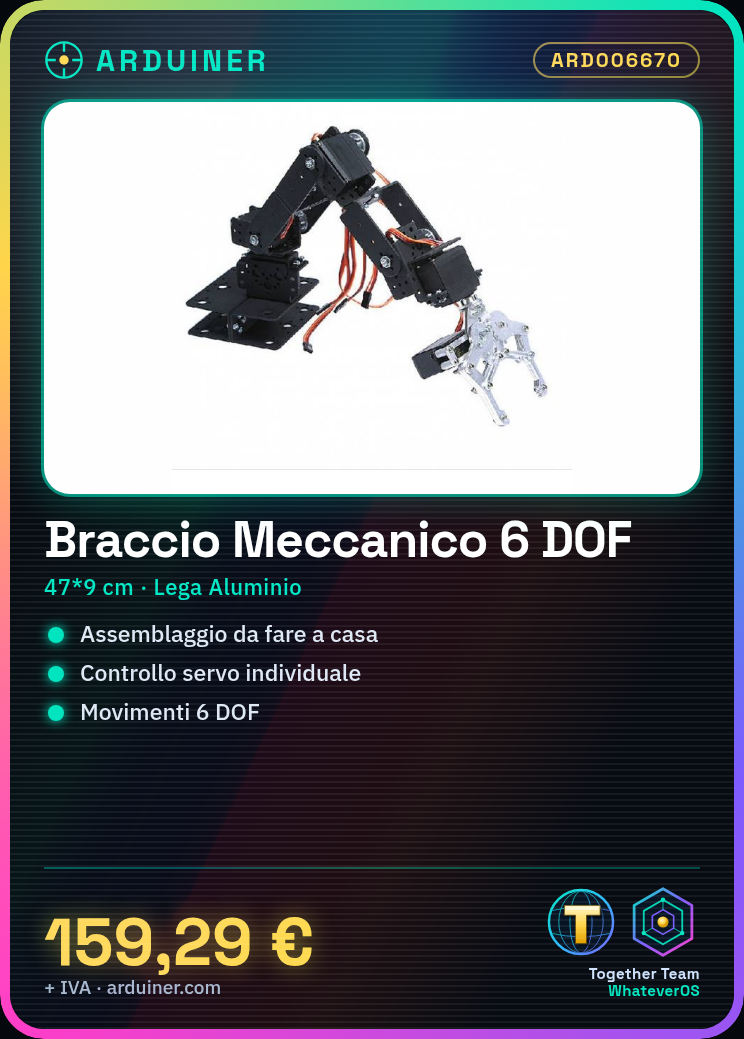
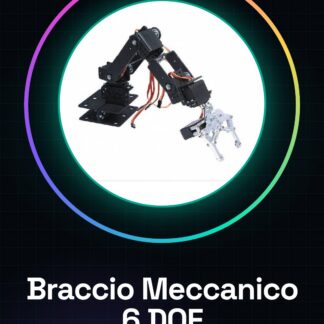
6-Gelenk drehbarer Roboterarm mit Servomotoren, Größe: ca. 47 * 9 cm (zusammengebaut), Material: Aluminiumlegierung, Funktion: Gegenstände greifen, Farbe: schwarz. Hinweise: 1. Bitte erlaubte Maßabweichung von 1-3 cm berücksichtigen. 2. Alle Produkte werden ohne Aufbau versendet, der Roboterbaukasten muss selbst zusammengesetzt werden. 3. Leitung und Servo nicht enthalten. Inklusive: Mechanisches Greifwerk aus Aluminium 1x, Mehrzweckstange 5x, langer U-Stange 3x, L-Stange 1x, U-Rohrstange 2x, Tellerkugelrolle 3x, 1 Set Dado (ca. 100 Stück M3 * 8 Schrauben; 100 Stück M3 Dado; 10 Stück M3 * 6 Schrauben; 5 Stück M3 * 10 Schrauben) Anleitung: Wie man einen 6-Gelenk drehbaren Roboterarm mit Servomotoren verwendet. Der 6-Gelenk drehbare Roboterarm ist ein ideales Bauteil für roboterische Projekte wie Manipulatoren, Prototypen und Automatisierungen. Dieses Kit eignet sich sowohl für Anfänger als auch für erfahrene Makers. Was benötigt wird: Arduino Uno, kompatible Servomotoren, USB-Anschluss, externer Stromversorgung (prüfen Sie das Datenblatt), Jumper. Verbinden Sie die 6 Servomotoren an den Roboterarm nach der Produktaufbauanleitung. Verbinden Sie den Roboterarm mit dem Arduino über Jumper für jeden Motor und Stromversorgung. Installieren Sie die Arduino Servo-Bibliothek (falls nicht bereits installiert). Schreiben Sie ein einfaches Sketch, das jeden Servomotor einzeln steuert. Überprüfen Sie die Funktionsfähigkeit jedes Servomotors, um mögliche Verbindungs- oder Stromversorgungsprobleme zu identifizieren. Erstellen Sie komplexe Bewegungen, indem Sie Befehle für mehrere Servomotoren kombinieren. Wenn erforderlich, justieren Sie die Spannung der Stromversorgung gemäß den Spezifikationen des Roboterarms (prüfen Sie das Datenblatt). Personalisieren Sie Ihr Projekt mit Sensoren oder anderen Arduino-Modulen. Beispielcode: // Beispielcode #include Servo myservo; myservo.attach(9); myservo.write(45); // Bewegen Sie den Servomotor auf 45 Grad. Mini-Projekt: Erstellen Sie einen einfachen Manipulator, der Gegenstände von einem Tisch auf eine bestimmte Fläche legen kann. Häufige Fehler: Unzureichende Stromversorgung, fehlende oder falsche Verbindungen, falsche Servo-Konfiguration. Empfohlene Zubehör: Arduino Uno R3 (SKU: ARD001234), Arduino-Buchse-Set (SKU: ARD005678), Ultraschall-Sensor-Paket (SKU: ARD009101). Häufig gestellte Fragen: Wie kann ich mehrere Servomotoren gleichzeitig steuern? Verwenden Sie die Arduino Servo-Bibliothek und erstellen Sie separate Objekte für jeden Servomotor. Welches Bewegungsbereich hat der Roboterarm? Überprüfen Sie das Datenblatt für die genauen Spezifikationen der verwendeten Servomotoren.
Rezensionen
Es gibt noch keine Rezensionen.