 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
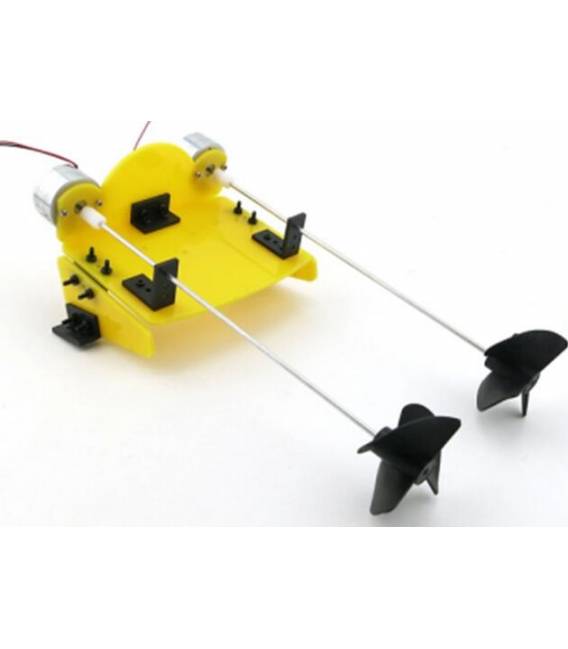
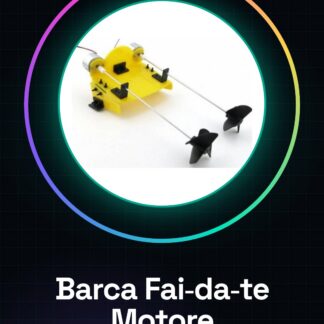
El Motor Barca Fai-DA-Te es un componente ideal para construir una pequeña embarcación robótica. Este motor te permite crear un vehículo acuático controlado por computadora, adecuado tanto para principiantes como para quienes desean explorar el mundo de la robótica acuática.
Características
- Idealmente utilizable para la construcción de barcas fai-da-te y vehículos robóticos acuáticos.
Para qué sirve
Sirve para crear una pequeña embarcación controlada por computadora que puede ser programada con Arduino u otros microcontroladores. Ideal para proyectos educativos, exploración y hobby de robótica acuática.
Tutorial: Cómo usar Motor Barca Fai-DA-Te
La barca fai-da-te motor es un proyecto perfecto para principiantes que desean explorar el mundo de la robótica acuática. Ideal para comenzar con sensores y la programación de Arduino, este kit te permite construir una pequeña embarcación controlada por computadora.
Qué necesitas
- Arduino Uno
- Batería 9V
- Conectores
- Cable aislado
- Puntas
Pasos
- Monta el motor en la estructura del bote siguiendo las instrucciones proporcionadas en el kit.
- Conecta los conectores al motor y asegúrate de que estén firmemente sujetos.
- Conecta la batería 9V al Arduino Uno a través de un regulador de voltaje (consulta el datasheet).
- Conecta el motor a la puerta digital del Arduino para el control del movimiento.
- Escribe el sketch Arduino que controla el motor y guárdalo en tu dispositivo.
- Carga el sketch en Arduino Uno a través del conector USB.
- Prueba el bote en el agua, asegurándote de que todo funcione correctamente.
- Personaliza el proyecto agregando sensores y otros componentes.
Código de ejemplo
void setup() {
  pinMode(motore, OUTPUT);
}

void loop() {
  digitalWrite(motore, HIGH);
  delay(5000);
  digitalWrite(motore, LOW);
}
Miniproyecto
Crea un bote DIY con un motor que se mueve hacia adelante y atrás durante 30 minutos.
Errores comunes
- El motor no funciona porque los conectores están mal conectados.
- La batería se descarga rápidamente debido a un consumo excesivo del motor.
- El controlador Arduino no responde correctamente al motor debido a problemas de código.
- Los sensores adicionales no funcionan como se esperaba a causa de errores de conexión.
Accesorios recomendados
- Sensores ultrasonicos
- Batería 9V con regulador de voltaje
- Kit de impresión 3D para la estructura del bote
- Kit de inicio de Arduino
Preguntas frecuentes
¿Cuál es el consumo de energía del motor?
Verifica el datasheet.
¿Cómo puedo controlar el movimiento del bote con un control remoto?
Agrega un módulo RF o Bluetooth para la comunicación a distancia.
Valoraciones
No hay valoraciones aún.