 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
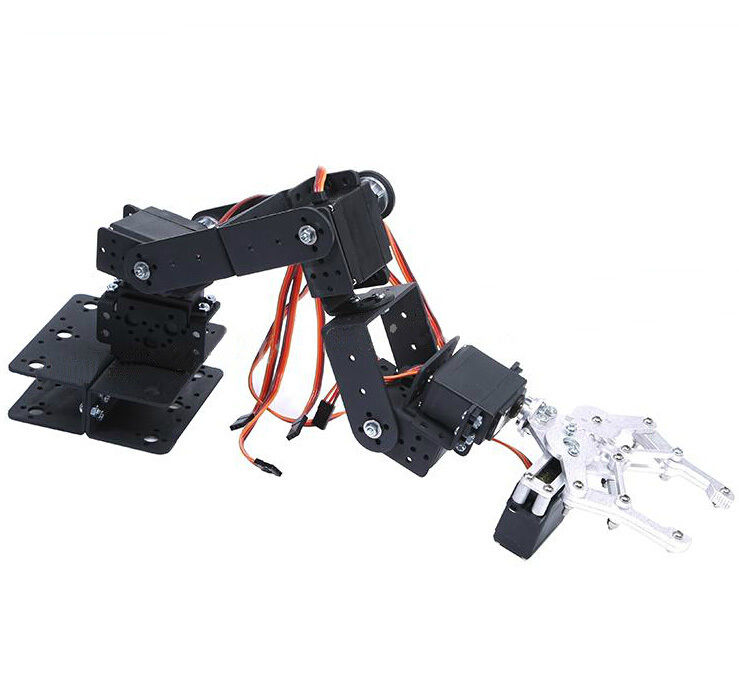
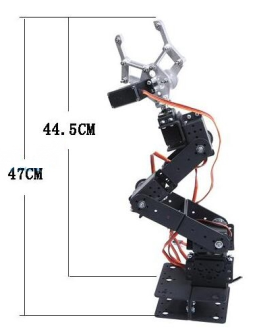
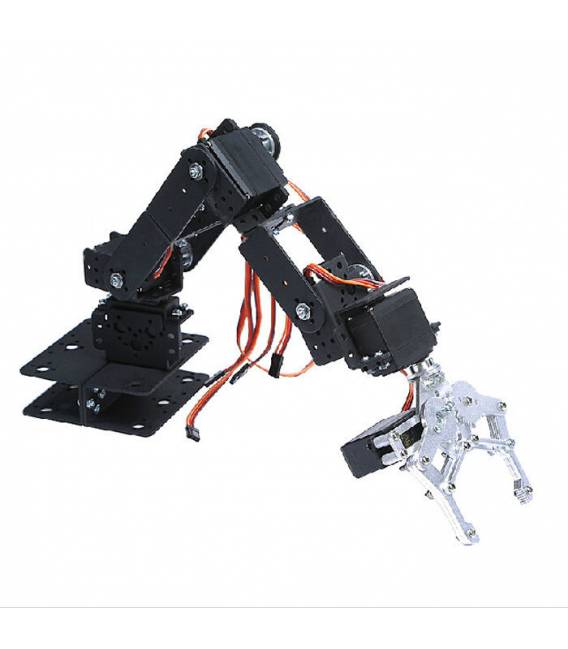
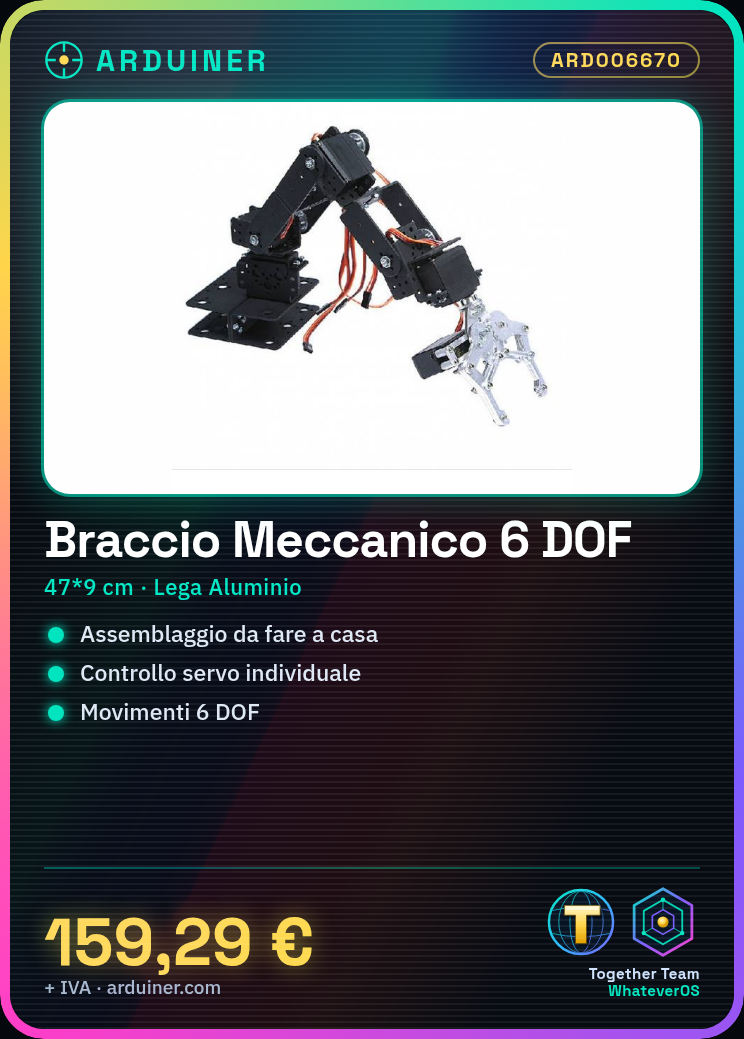
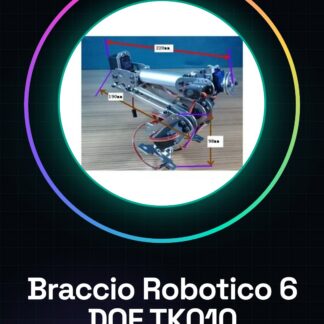
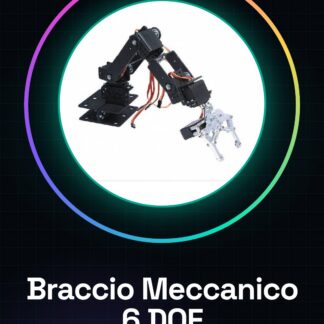
Kit bras mécanique rotatif 6 DOF avec moteurs servo Dimensions: environ 47 * 9 cm (assemblage des dimensions) Matériau: alluminium Fonction: serre-joint Noir Note: 1. Veuillez choisir 1-3 cm d’erreur de mesure 2. Tous les produits sont expédiés sans assemblage, il est nécessaire de monter le kit robot soi-même. 3. Câble de guidage et le servo non inclus. Le paquet comprend: Mécanisme de griffe en alluminium x 1 Équerre multifonctionnelle x 5 Équerre en U longue x 3 Équerre en L x 1 Équerre en U x 2 Écrou à tasse x 3 1 Set Dado (environ 100 Pz M3 * 8 Vis; 100 Pz M3 Dado; 10 Pz M3 * 6 Vis; 5 Pz M3 * 10 Vis) Tutoriel: Comment utiliser Bras mécanique rotatif 6 DOF avec moteurs servo Le bras mécanique rotatif à 6 degrés de liberté est un composant idéal pour des projets robotiques tels que manipulateurs, prototypes et automatisations. Ce kit est adapté aux débutants et aux makers expérimentés. Ce qu’il faut Arduino Uno Moteurs servo compatibles Connexion USB Alimentateur externe (vérifiez le datasheet) Ponte Connectez les 6 moteurs servo au bras mécanique en suivant la notice du produit. Connectez le bras à l’Arduino en utilisant les pontes pour chaque moteur et alimentation. Installez la bibliothèque Servo pour Arduino (si ce n’est pas déjà fait). Écrivez un sketch simple qui contrôle chaque moteur servo séparément. Vérifiez le fonctionnement de chaque moteur servo en identifiant les problèmes de connexion ou d’alimentation. Essayez de créer des mouvements complexes en combinant les commandes pour plusieurs moteurs servo. Si nécessaire, ajustez la tension d’alimentation en fonction des spécifications du bras (vérifiez le datasheet). Personnalisez votre projet avec des capteurs ou d’autres modules Arduino. Exemple de code // Exemple de code #include Servo myservo; myservo.attach(9); myservo.write(45); // déplace le moteur servo à 45 degrés Mini-projet Créez un manipulateur simple qui peut prendre des objets d’une table et les positionner dans une zone spécifique. Erreurs courantes Alimentation insuffisante Connexions manquantes ou incorrectes Configuration incorrecte des moteurs servo Accessoires recommandés Arduino Uno R3 (SKU: ARD001234) Ensemble de connecteurs pour Arduino (SKU: ARD005678) Kit de capteurs ultrasons (SKU: ARD009101) Questions fréquentes Comment puis-je contrôler plusieurs moteurs servo en même temps? Utilisez la bibliothèque Servo pour Arduino et créez des objets séparés pour chaque moteur. Quel est l’intervalle de mouvement du bras mécanique? Vérifiez le datasheet pour les spécifications exactes des moteurs servo utilisés.
Avis
Il n’y a pas encore d’avis.