 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
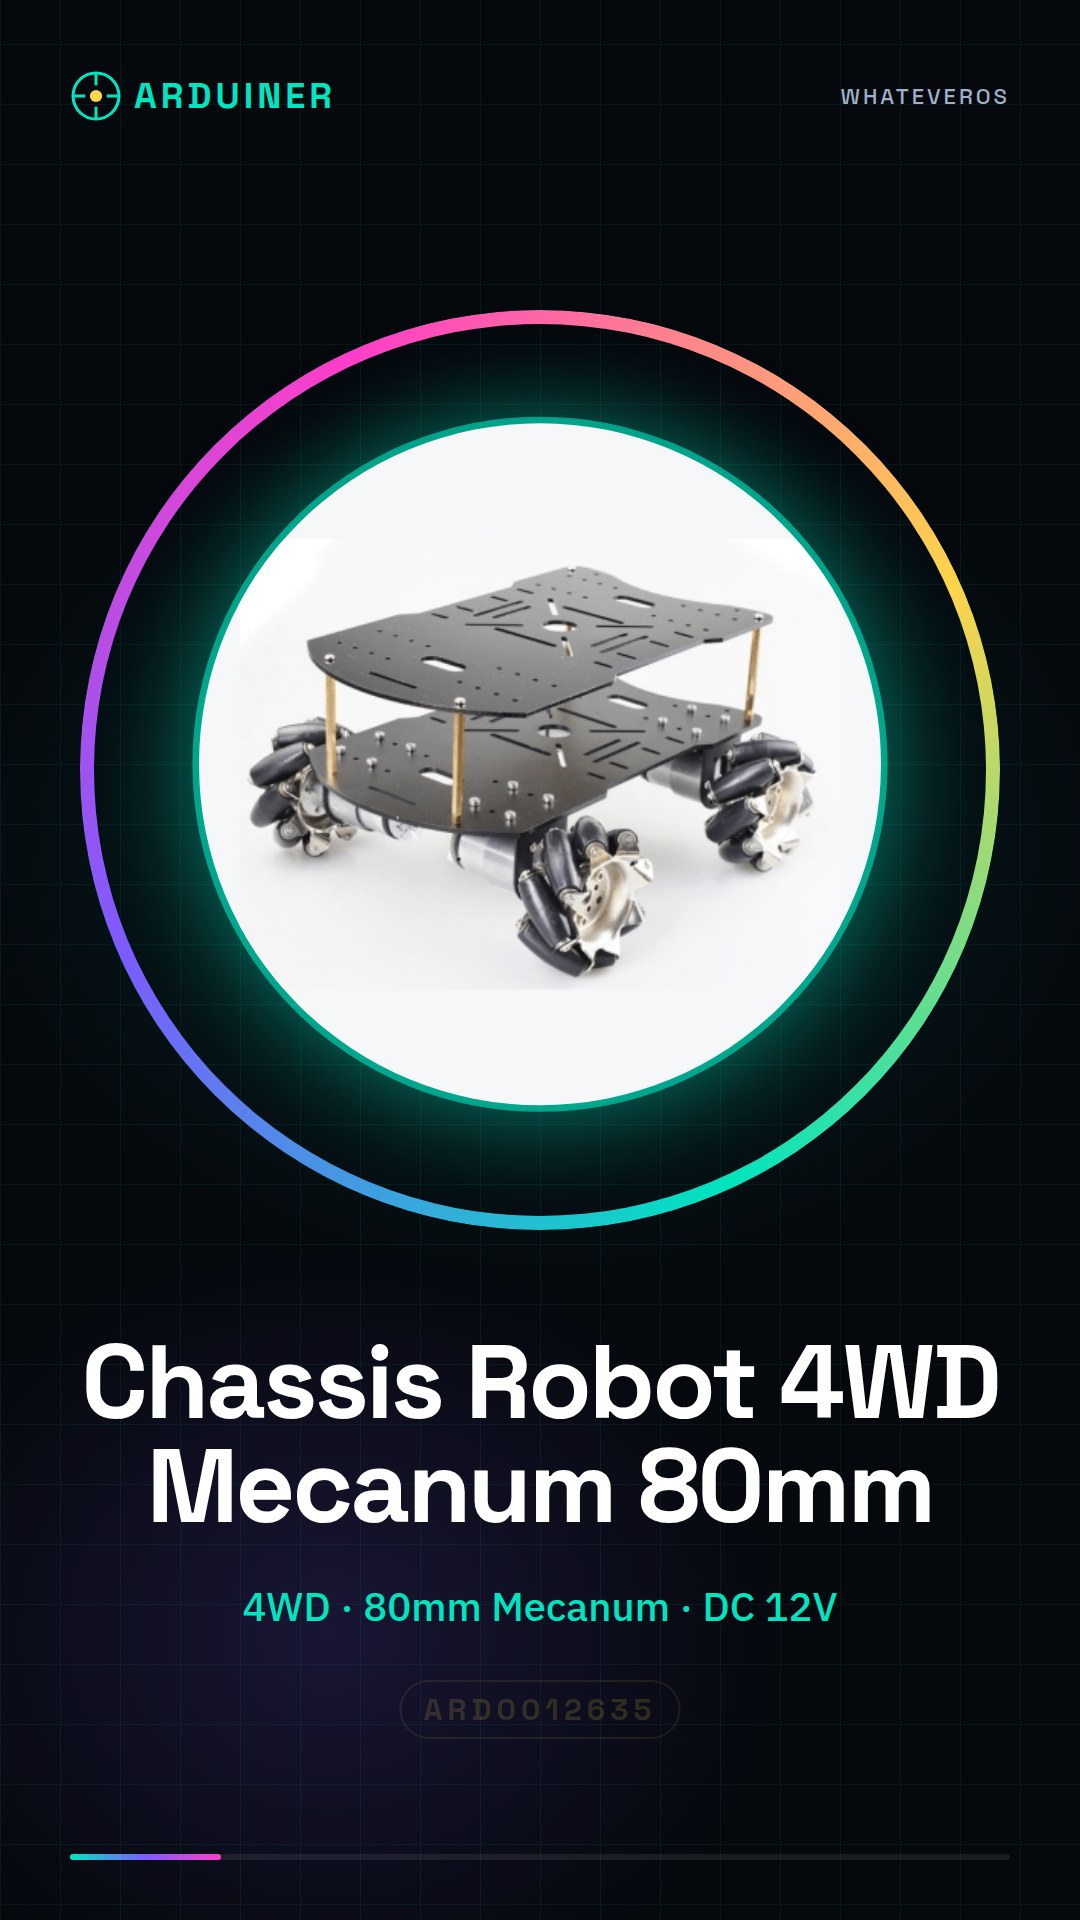
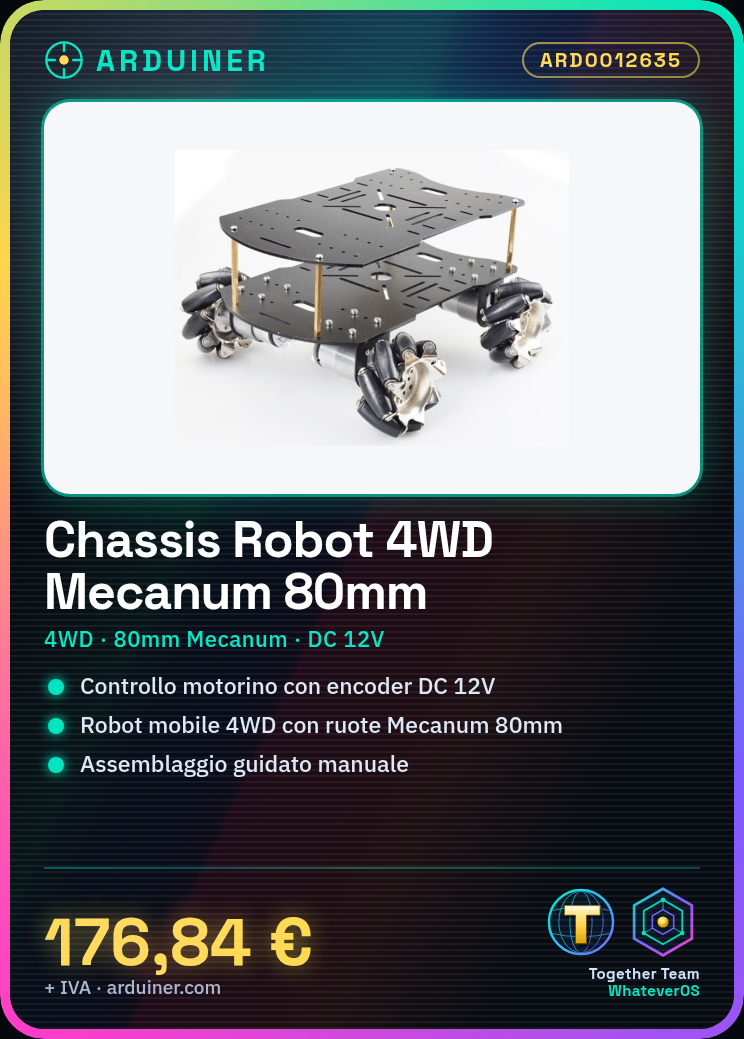
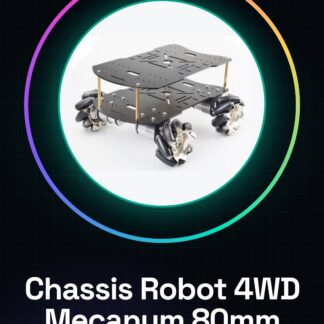
¿Qué es? El Chasis RC Robot Car 4WD Doble Capa 80mm Ruedas Mecanum con Motor Encoder DC 12V es un kit ideal para proyectos de robótica y STEM. Este chasis está diseñado para ser utilizado con Arduino o Raspberry Pi, permitiendo crear un robot móvil autónomamente guiado. Características Chasis 4WD con ruedas Mecanum 80mm Motor encoder DC 12V Ideal para proyectos Arduino y Raspberry Pi Kit completo para comenzar un proyecto de robótica ¿Para qué sirve? Este chasis es ideal para principiantes e intermedios que desean crear un robot móvil autónomamente guiado. Puedes utilizarlo para crear un robot que evite obstáculos, utilizando sensores de distancia para detectar obstáculos y programando el robot para moverse alrededor de ellos. Además, es adecuado para proyectos de evitación de obstáculos y rutas autónomas. Tutoriales: Cómo usar Double Layer 4WD 80mm Mecanum Wheel RC Robot Car Chasis Este chasis 4WD Mecanum wheel es perfecto para proyectos de robótica y STEM. Ideal para principiantes e intermedios que desean crear un robot móvil autónomamente guiado con Arduino o Raspberry Pi. ¿Qué se necesita? Arduino o Raspberry Pi Conectores para alimentación y datos Software de programación Sensores opcionales (por ejemplo, sensores de distancia) Batería 12V Herramientas de ensamblaje (llaves, pinzas) Pasos Ensambla el chasis siguiendo el manual de instrucciones. Conecta el motor encoder DC 12V al chasis. Conecta el Raspberry Pi o Arduino al motor encoder. Instala la biblioteca necesaria para controlar los motores encoder. Escribe un sketch o script para probar el movimiento del chasis. Verifica la conectividad entre el control y el motor. Agrega sensores para mejorar la navegación del robot. Prueba el robot en entornos controlados. Código de ejemplo void setup() { Serial.begin(9600); } void loop() { // Inserta aquí el código para controlar los motores encoder } Mini-proyecto Crea un robot que evite obstáculos. Utiliza sensores de distancia para detectar obstáculos y programa el robot para moverse alrededor de ellos. Errores comunes Conexiones incorrectas entre el motor encoder y el control. Falta de configuración del software necesario para los motores encoder. Sensor de distancia no conectado correctamente. Batería no alimenta correctamente el sistema. Accesorios recomendados Sensores de distancia HC-SR04 Batería 12V para robot Conexiones eléctricas Kit de ensamblaje robótico Preguntas frecuentes ¿Cuál es la tensión de alimentación necesaria? Verifica en el datasheet del motor encoder. ¿El chasis es compatible con otros tipos de motores? Verifica la compatibilidad en el datasheet del chasis. ¿Cómo puedo agregar un sistema de navegación? Agrega sensores de distancia y utiliza un algoritmo de evitación de obstáculos.
Valoraciones
No hay valoraciones aún.