
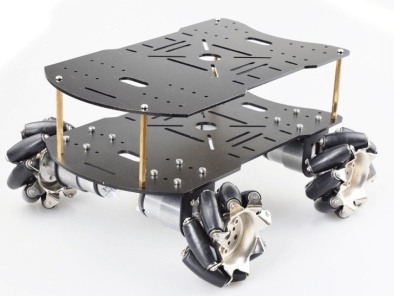
Double layer 4WD 80mm Mecanum Wheel RC Robot Car Chassis with DC 12V Encoder Motor for Arduino Raspberry Pi DIY Project STEM Toy
Il prezzo originale era: 189,47 €.176,84 €Il prezzo attuale è: 176,84 €. Escluso IVA
Smart car Chassis Mecanum wheel 4WD, doppio piano, 80mm Doppio l RC Robot Car Chassis con motore encoder DC 12V per Arduino Raspberry Pi Progetto fai da te STEM Toy
Disponibile su ordinazione
Descrizione
Cos’è
Il Double layer 4WD 80mm Mecanum Wheel RC Robot Car Chassis con motore encoder DC 12V è un kit ideale per progetti di robotica e STEM. Questo chassis è progettato per essere utilizzato con Arduino o Raspberry Pi, permettendo di creare un robot mobile autonomamente guidato.
Caratteristiche
- Chassis 4WD con ruote Mecanum 80mm
- Motore encoder DC 12V
- Idealmente adatto per progetti Arduino e Raspberry Pi
- Kit completo per iniziare un progetto di robotica
A cosa serve
Questo chassis è ideale per principianti e intermedi che desiderano creare un robot mobile autonomamente guidato. Puoi utilizzarlo per creare un robot che evita gli ostacoli, utilizzando sensori di distanza per rilevare ostacoli e programmando il robot per muoversi intorno a essi. Inoltre, è adatto per progetti di evitazione di ostacoli e percorsi autonomi.
Tutorial: Come usare Double Layer 4WD 80mm Mecanum Wheel RC Robot Car Chassis
Questo chassis 4WD Mecanum wheel è perfetto per progetti di robotica e STEM. Ideale per principianti e intermedi che desiderano creare un robot mobile autonominamente guidato con Arduino o Raspberry Pi.
Cosa serve
- Arduino o Raspberry Pi
- Connettori per alimentazione e dati
- Software di programmazione
- Sensori opzionali (es. sensori di distanza)
- Batteria 12V
- Strumenti di assemblaggio (chiavi, pinze)
Passi
- Assembla il chassis seguendo il manuale di istruzioni.
- Collega il motore encoder DC 12V al chassis.
- Collega il Raspberry Pi o Arduino al motore encoder.
- Installa la libreria necessaria per controllare i motori encoder.
- Scrivi uno sketch o script per testare il movimento del chassis.
- Verifica la connettività tra il controllo e il motore.
- Aggiungi sensori per migliorare la navigazione del robot.
- Testa il robot in ambienti controllati.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserisci qui il codice per controllare i motori encoder
}
Mini-progetto
Crea un robot che evita gli ostacoli. Utilizza sensori di distanza per rilevare gli ostacoli e programmi il robot per muoversi intorno a essi.
Errori comuni
- Connessioni non corrette tra il motore encoder e il controllo.
- Manca la configurazione del software necessario per i motori encoder.
- Sensore di distanza non collegato correttamente.
- Batteria non alimenta correttamente il sistema.
Accessori consigliati
- Sensori di distanza HC-SR04
- Batteria 12V per robot
- Connessioni elettriche
- Kit di assemblaggio robotica
Domande frequenti
Qual è la tensione di alimentazione necessaria?
Verifica sul datasheet del motore encoder.
Il chassis è compatibile con altri tipi di motori?
Verifica la compatibilità sul datasheet del chassis.
Come posso aggiungere un sistema di navigazione?
Aggiungi sensori di distanza e utilizza un algoritmo di evitamento degli ostacoli.
Prodotti correlati
-
In offerta!
Modulo di alimentazione 12V 3A da CA a CC 220 V.
Il prezzo originale era: 11,06 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -

TABLET MEDIACOM M-MP740GOB 7″ 8GB WI-FI
121,70 € Escluso IVA Aggiungi al carrello -
In offerta!
Scanner v3.0 porta seriale incorporata / motore di scansione bidimensionale codice a barre / modulo di scansione di identificazione / dispositivo di spazzamento del dock
Il prezzo originale era: 35,16 €.25,47 €Il prezzo attuale è: 25,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Alimentatore DC5-80V Modulo relè a canale singolo ESP8266 / WIFI Sviluppo secondario scheda di sviluppo ESP-12F
Il prezzo originale era: 12,99 €.9,41 €Il prezzo attuale è: 9,41 €. Escluso IVA Aggiungi al carrello