
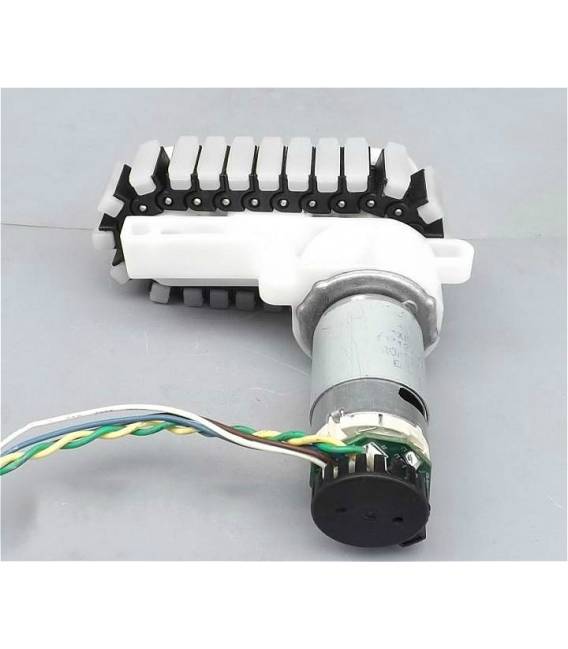


DC12V 7650 RPM Pista Telaio Motore All metal gear Motore con encoder per robot intelligente Modello Carro Armato Spazzare robot
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA
Kit di motorizzazione per robot intelligente
Disponibile su ordinazione
Descrizione
Cos’è
DC12V 7650 RPM Pista Telaio Motore All metal gear con encoder è un motore elettrico progettato per applicazioni robotiche. Dotato di ingranaggi in metallo e encoder, questo motore offre prestazioni affidabili e una precisa misurazione della rotazione.
Caratteristiche
- Tensione: 12V DC
- Velocità: 7650 RPM
- Ingranaggi: All metal gear
- Encoder integrato
A cosa serve
Questo motore è ideale per la costruzione di robot intelligenti, carro armati e spazzatutto autonomi. Può essere utilizzato in progetti di robotica e automazione domestica. La presenza dell’encoder permette di monitorare la rotazione del motore, utile per il controllo preciso del movimento del robot. La compatibilità con Arduino o ESP potrebbe essere verificata sul datasheet.
Tutorial: Come usare DC12V 7650 RPM Pista Telaio Motore All metal gear Motore con encoder
Questo motore è ideale per progetti di robotica e automazione domestica. Adatto a principianti e intermedi.
Cosa serve
- DC12V alimentatore
- Arduino o controller analogico
- Cavi di connessione
- Supporto per montaggio
Passi
- 1. Controlla che l’alimentazione sia DC12V.
- 2. Monta il motore su un supporto stabile.
- 3. Collega il motore all’alimentatore.
- 4. Collega il motore al pin PWM di Arduino o al controller analogico.
- 5. Collega l’encoder al pin A0 o A1 di Arduino.
- 6. Carica un codice di esempio su Arduino.
- 7. Verifica sul datasheet i valori PWM per il controllo del motore.
- 8. Testa il motore con un script di esempio.
Codice di esempio
```
void setup() {
  pinMode(A0, INPUT);
  pinMode(9, OUTPUT);
}

void loop() {
  int encoderValue = analogRead(A0);
  analogWrite(9, map(encoderValue, 0, 1023, 0, 255));
}
```
Mini-progetto
Crea un semplice spazzino robotico che si muove in avanti e indietro.
Errori comuni
- Non utilizzare un’alimentazione diversa da DC12V.
- Non collegare il motore direttamente a un pin digitalo di Arduino.
- Non dimenticare di leggere i valori PWM dal datasheet.
- Non utilizzare un encoder non compatibile.
Accessori consigliati
- Supporto per montaggio del motore
- Alimentatore DC12V
- Arduino Uno
- Encoder
Domande frequenti
Qual è la differenza tra l’uso di Arduino e di un controller analogico?
Arduino offre maggiore flexibilità, mentre un controller analogico è più semplice ma meno versatile.
Posso utilizzare un’alimentazione diversa da DC12V?
Verifica sul datasheet per i valori di alimentazione supportati.
Il motore funziona con un Arduino più vecchio?
Verifica la compatibilità sul datasheet.
Informazioni aggiuntive
| Peso | 256 g |
|---|
Prodotti correlati
-
In offerta!
650nm Modulo sensore laser KY-008
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Ruota TT per Motori TT Robot smart car auto Arduino
Il prezzo originale era: 5,02 €.2,56 €Il prezzo attuale è: 2,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Caricabatterie da 1 a 6 cavo per Walkera Hubsan X4 RC Quadcopter
Il prezzo originale era: 4,93 €.3,57 €Il prezzo attuale è: 3,57 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo encoder rotativo KY-040
Il prezzo originale era: 5,11 €.2,65 €Il prezzo attuale è: 2,65 €. Escluso IVA Aggiungi al carrello