
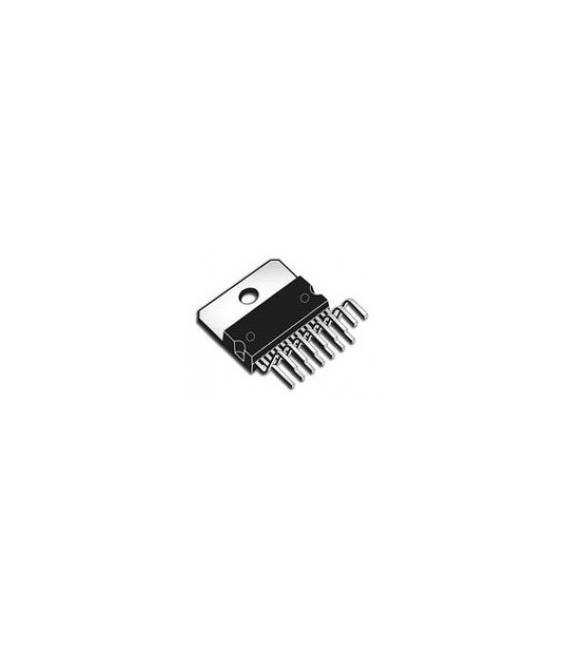

IC L298N L298 DUAL FULL BIRDGE DRIVER IC
Il prezzo originale era: 3,81 €.2,76 €Il prezzo attuale è: 2,76 €. Escluso IVA
IC L298N L298 DUAL FULL BIRDGE DRIVER IC
Disponibile su ordinazione
Descrizione
Produttore Codice: L298N
Confezione / caso: MULTIWATT15
RoHS: Sì
Datasheet: Fai clic qui
Specifiche
Categoria di prodotto: Controller e driver per motore / movimento
Tipo: Driver per motore a doppio ponte completo
Pacchetto / Caso: MULTIWATT V
Tensione di alimentazione operativa: 5 V
Temperatura operativa massima: + 130 C
Temperatura operativa minima: – 25 C
| le schede tecniche | l298 |
| foto del prodotto | 20 – serie powersoic |
| altri documenti correlati | vista l298 tutte le specifiche |
| pacchetto standard | 31 |
| categoria | Ic (ics) |
| famiglia | – pmic mosfet, ponte driver – interruttore interno |
| di serie | – |
| tipo | ponte h |
| tipo di ingresso | Non invertendo |
| numero di uscite | 4 |
| Su – stato resistenza | – |
| Corrente di uscita – / canale | 2a |
| Corrente di picco – uscita | 3a |
| – tensione di alimentazione | 4.5 ~ vv 46 |
| temperatura di funzionamento | – 25 & deg; ~ c 130 & deg; c |
| tipo di montaggio | superficie di montaggio |
| Pacchetto / caso | 20 – tappi soic (0.433 “, larghezza 11.00mm) per auto esclusi |
Abbiamo disponibile la scheda tecnica di tutti i componenti, qualora non fosse presente nella scheda download del prodotto inviaci un messaggio dal modulo contattaci e pubblicheremo il primo possibile nel nostro sito.
Tutorial: Come usare L298N Dual Full Bridge Driver IC
L’IC L298N è un modulo di controllo per motori DC e stepper. È ideale per progetti che richiedono il controllo di due motori indipendenti.
Cosa serve
- Arduino Uno
- Motori DC o stepper
- Cavi Jumper
Passi
- Collegare i pin VCC e GND dell’L298N all’alimentazione del progetto.
- Connettere i pin IN1, IN2, IN3, IN4 a quattro digitali sull’Arduino per il controllo dei motori.
- Alimentare i motori tramite i pin 1A, 1B, 2A e 2B dell’L298N.
- Scrivere lo sketch Arduino che controlla l’andamento del motore.
- Verifica sul datasheet per la corretta alimentazione dei motori DC o stepper.
- Testare il funzionamento con un semplice programma di esempio come cambiare direzione e velocità.
- Se necessario, aggiungere una resistenza tra i pin IN dell’L298N e l’Arduino per limitare la corrente in uscita dall’Arduino.
Codice di esempio
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
digitalWrite(2, HIGH);
delay(1000);
digitalWrite(2, LOW);
delay(1000);
}
Mini-progetto
Crea un sistema di controllo di base per due motori DC che cambiano direzione e velocità in modo alternato ogni minuto.
Errori comuni
- Non verificare la corretta alimentazione dei motori.
- Omettere le resistenze tra i pin IN dell’L298N e l’Arduino.
- Utilizzare un numero insufficiente di connessioni per collegare il modulo all’Arduino.
- Non testare il funzionamento del sistema prima della sua implementazione finale.
Accessori consigliati
- Resistenze
- Motori DC o stepper
- Batterie o altopressione
Domande frequenti
Qual è la tensione di alimentazione minima per l’L298N?
Verifica sul datasheet.
Quanti motori posso controllare con un singolo L298N?
Due motori DC o un motore stepper a due fasi.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
Igrometro Modulo Sensore Umidità del Suolo Arduino Compatibile
Il prezzo originale era: 4,85 €.2,39 €Il prezzo attuale è: 2,39 €. Escluso IVA Aggiungi al carrello -
In offerta!
3 slot AAA contenitore batterie
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo KA2284 indicatore di livello segnale audio batteria AC o DC VU Meter a Led
Il prezzo originale era: 3,10 €.2,70 €Il prezzo attuale è: 2,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Alimentatore convertitore variabile DC- DC LM2577 step up 3A ARDUINO
Il prezzo originale era: 6,06 €.3,60 €Il prezzo attuale è: 3,60 €. Escluso IVA Aggiungi al carrello