
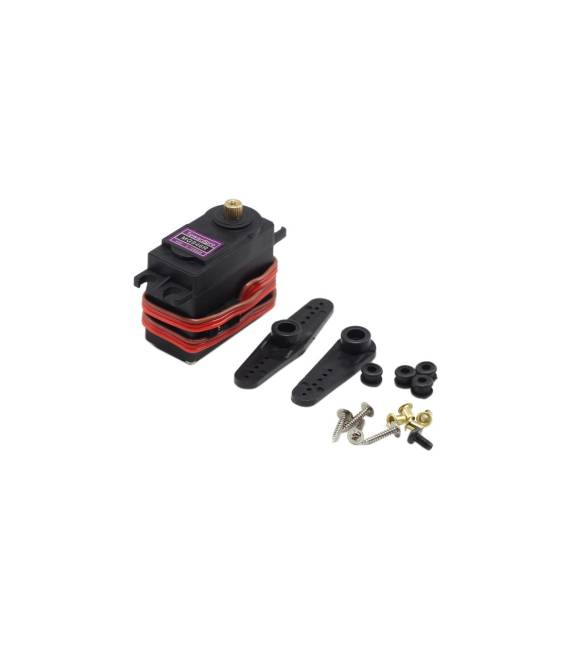

MG946R è una versione aggiornata di MG995 MG945 MG996R
Il prezzo originale era: 12,65 €.9,17 €Il prezzo attuale è: 9,17 €. Escluso IVA
Kit motori passo-passo MG946R, 4 canali, 6V, 7.2V, 12V
5 disponibili (ordinabile)
Descrizione
Cos’è
Il MG946R è un motore passo-passo a servomeccanismo, una versione aggiornata rispetto ai modelli precedenti come il MG995 e il MG945. Questo dispositivo è progettato per essere utilizzato in vari tipi di applicazioni che richiedono movimenti precisi e controllati.
Caratteristiche
- Motore passo-passo a 4 canali
- Variabile tensione d’ingresso: 6V, 7.2V, 12V
A cosa serve
Il MG946R è ideale per progetti di robotica e meccatronica che richiedono movimenti precisi. Puoi utilizzarlo per creare un braccio robotico semplice con due o tre servomotori, collegando ogni motore al proprio canale PWM su Arduino e scrivendo uno sketch che permette di muovere il braccio in diversi modi.
Tutorial: Come usare il motore servo MG946R
Il motore servo MG946R è ideale per progetti di robotica e meccatronica che richiedono movimenti precisi. Questo tutorial ti guiderà attraverso l’installazione e la configurazione del motore, mostrando come integrarlo con Arduino.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB per connettere Arduino al computer
- Motore servo MG946R
- Batteria 6V-12V
Passi
- Collega il motore servo alla porta PWM di Arduino utilizzando i pin GND, VCC e Signal.
- Installa la libreria Servo per Arduino dal gestionale librerie o da GitHub.
- Scrivi uno sketch semplice che ruoti il motore a 90 gradi.
- Carica lo sketch su Arduino tramite USB.
- Verifica sul datasheet del motore per stabilire i limiti di tensione corretti.
- Controlla la rotazione del motore in base alle istruzioni dello sketch.
- Regola eventualmente il range di movimento del servomotore se necessario.
- Testa ulteriori funzioni come l’arresto o il movimento continuo del servomotore.
Codice di esempio
Servo myServo;

void setup() {
  myServo.attach(9);
}

void loop() {
  myServo.write(90); // Ruota a 90 gradi
}
Mini-progetto
Crea un braccio robotico semplice con due o tre servomotori MG946R. Collega ogni motore al proprio canale PWM su Arduino e scrivi uno sketch che permette di muovere il braccio in diversi modi.
Errori comuni
- Collegare la tensione del motore a un livello superiore ai 12V.
- Non verificare sul datasheet i limiti di movimento del servomotore.
- Usare una porta digitale invece che PWM per il segnale del servomotore.
Accessori consigliati
- Kit di prototipo da stampa 3D
- Stampante 3D compatibile con filo PLA o PETG
- Sensori di posizione per migliorare la precisione del motore servo
- Arduino Starter Kit
Domande frequenti
Come posso controllare più servomotori con un singolo Arduino?
Utilizza una libreria come ‘Servo’ e assegna ogni motore a un pin PWM diverso.
Qual è la differenza tra MG946R e MG995?
MG946R offre una maggiore precisione e potenza rispetto al MG995, ma verifica sul datasheet per dettagli specifici.
Prodotti correlati
-
In offerta!
Ruota Omnidirezionale Universale 2 Pollici per Smart Car Rover Robot Arduino
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Trasmettitore Infrarossi 4 canali IR Modulo Arduino Compatbile
Il prezzo originale era: 8,47 €.6,13 €Il prezzo attuale è: 6,13 €. Escluso IVA Aggiungi al carrello -
In offerta!
Basetta Millefori Mono faccia Mis. 13 * 25 CM Vetronite PCB Prototipazione
Il prezzo originale era: 7,95 €.5,49 €Il prezzo attuale è: 5,49 €. Escluso IVA Aggiungi al carrello -
In offerta!
Ruota Omnidirezionale Universale 1 Pollice per Smart Car Rover Robot Arduino
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello