
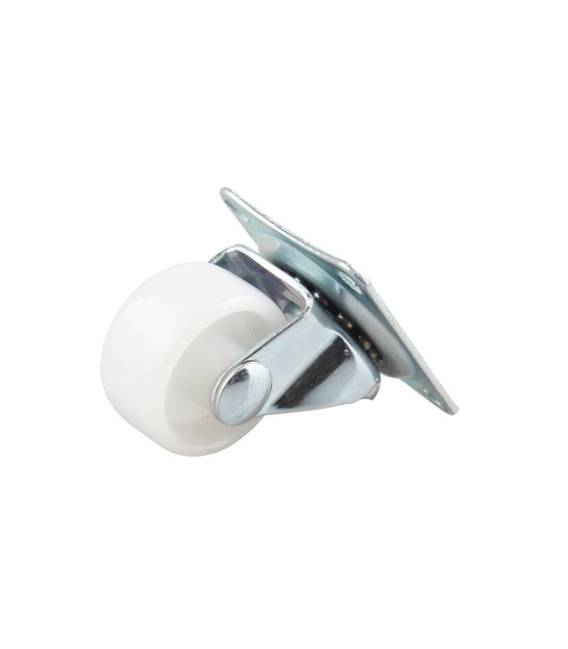

Ruota Omnidirezionale Universale 2 Pollici per Smart Car Rover Robot Arduino
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA
Ruota omnidirezionale per Smart Car Rover Robot Arduino
3 disponibili (ordinabile)
Descrizione
Cos’è
La Ruota Omnidirezionale Universale 2 Pollici per Smart Car Rover Robot Arduino è un componente essenziale per progetti di robotica e automazione. Questa ruota consente movimenti precisi in qualsiasi direzione, rendendola ideale per la creazione di rover e veicoli intelligenti.
Caratteristiche
- Ruota omnidirezionale universale 2 pollici
- Idealmente adatta a progetti Arduino e robotica
A cosa serve
La ruota è utilizzata per la costruzione di mini rover, smart car e altri dispositivi robotici. Permette un controllo preciso del movimento in qualsiasi direzione grazie alla sua struttura omnidirezionale.
Tutorial: Come usare Ruota Omnidirezionale 2 Pollici
Per controllare il movimento in qualsiasi direzione, questa ruota omnidirezionale è ideale per Smart Car, Rover Robot e progetti Arduino.
Cosa serve
- Ruota Omnidirezionale 2 Pollici
- Arduino
- Motori DC
- Cordoni di protezione
Passi
- 1. Verifica sul datasheet le specifiche della ruota.
- 2. Monta la ruota su un supporto compatto.
- 3. Collega i motori DC ai pin di controllo dell’Arduino.
- 4. Attacca i cordoni di protezione ai motori.
- 5. Carica il codice Arduino fornito.
- 6. Connettiti al tuo computer con un cavo USB.
- 7. Carica il codice su Arduino.
- 8. Controlla il movimento della ruota.
Codice di esempio
```
#include <Servo.h>
Servo motor1, motor2;
void setup() {
  motor1.attach(9);
  motor2.attach(10);
}
void loop() {
  motor1.write(90);
  motor2.write(90);
}
```
Mini-progetto
Costruisci un mini Rover utilizzando la ruota omnidirezionale e un Arduino. Installa la ruota su un supporto, collega i motori e controlla il movimento.
Errori comuni
- Collegare i motori DC a pin non dedicati.
- Omettere l’uso dei cordoni di protezione.
- Non verificare le specifiche sul datasheet.
- Non testare il movimento prima di caricare il codice.
Accessori consigliati
- Motori DC
- Cordoni di protezione
- Supporto per ruota
- Cordoni di protezione
Domande frequenti
Come posso controllare il movimento della ruota?
Usa i pin digitali dell’Arduino per controllare la posizione dei motori DC.
Quali motori DC devo utilizzare?
Verifica sul datasheet per la corretta potenza e velocità.
Posso utilizzare queste ruote per progetti di dimensioni diverse?
Verifica sul datasheet la compatibilità con i tuoi progetti.
Come posso proteggere i miei motori?
Utilizza cordoni di protezione per evitare danni ai motori.
Informazioni aggiuntive
| Peso | 38 g |
|---|
Prodotti correlati
-

Normally closed Elettromagnetico Pulsante Valvola Solenoideee
9,00 € Escluso IVA Aggiungi al carrello -
In offerta!
LHI 4x 2212 920KV motore brushless (CW / CCW) + 4x SIMONK 30A ESC per DJI Phantom
Il prezzo originale era: 76,12 €.55,16 €Il prezzo attuale è: 55,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Ruota TT per Motori TT Robot smart car auto Arduino
Il prezzo originale era: 5,02 €.2,56 €Il prezzo attuale è: 2,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Prolunga testa SMA Cavo
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello