
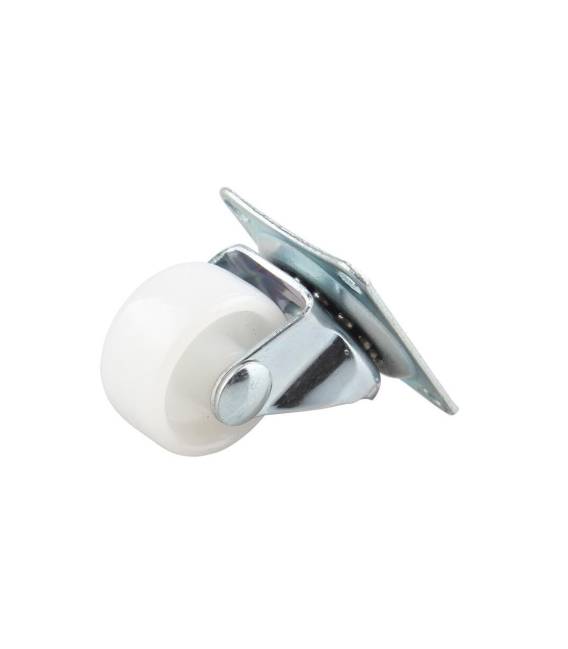

Ruota Omnidirezionale Universale 1 Pollice per Smart Car Rover Robot Arduino
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA
Ruota omnidirezionale per Smart Car Rover Robot Arduino
43 disponibili (ordinabile)
Descrizione
Cos’è
La Ruota Omnidirezionale Universale di 1 pollice è un componente essenziale per progetti di robotica e mobilità omnidirezionale. Questa ruota consente ai veicoli robotici come smart cars e rover di muoversi in tutte le direzioni senza bisogno di girare.
Caratteristiche
- Ruota omnicomprensiva per Arduino Smart Car e Rover Robot
- Idealmente adatta a progetti di robotica richiedenti mobilità multi-direzionale
A cosa serve
La ruota omnidirezionale 1 pollice è ideale per utenti principianti e intermedi. Puoi utilizzarla per creare un robot che si muove in tutte le direzioni. In circa 30 minuti, puoi montare la ruota e controllarla con il tuo Arduino.
Tutorial: Come usare Ruota Omnidirezionale 1 Pollice
La ruota omnidirezionale 1 pollice è ideale per progetti di robotica e smart cars dove la mobilità multi direzionale è richiesta. Utile per principianti e intermedi.
Cosa serve
- Ruota Omnidirezionale 1 Pollice (1)
- Arduino (1)
- Motor Shield (1)
- Cavo USB (1)
Passi
- 1. Installare la ruota sullo chassis del robot.
- 2. Collegare la ruota al Motor Shield.
- 3. Scaricare e installare la libreria Motor Shield sul tuo Arduino.
- 4. Collegare il Motor Shield all’Arduino.
- 5. Verifica sul datasheet le specifiche di alimentazione.
- 6. Scrivere il codice per controllare la ruota.
- 7. Testare la ruota in modalità manuale.
- 8. Integrare la ruota nel codice del tuo progetto.
Codice di esempio
```void setup() { // Inizializza i pin del Motor Shield } void loop() { // Controlla la ruota con i comandi di Arduino }```Mini-progetto
Crea un robot che si muove in tutte le direzioni. In 30 minuti puoi montare la ruota e controllarla con il tuo Arduino.
Errori comuni
- Forget to check the power supply requirements.
- Incorrect wiring to the Motor Shield.
- Not initializing the Motor Shield in the code.
- Not using the correct control commands in the code.
Accessori consigliati
- Motor Shield
- Arduino
- Cavo USB
- Chassis per robot
Domande frequenti
Come posso controllare la ruota?
Usa i comandi digitalWrite sul pin del Motor Shield.
Quali sono le specifiche di alimentazione?
Verifica sul datasheet.
Puoi suggerire un esempio di codice?
“`void loop() { motorRun(FORWARD); delay(1000); motorRun(BACKWARD); delay(1000); motorRun(STOP); delay(1000); }“`
Quali sono i requisiti di spazio per montare la ruota?
La ruota ha un diametro di 1 pollice, assicurati di avere abbastanza spazio.
Informazioni aggiuntive
| Peso | 37 g |
|---|
Prodotti correlati
-
In offerta!
Modulo encoder rotativo KY-040
Il prezzo originale era: 5,11 €.2,65 €Il prezzo attuale è: 2,65 €. Escluso IVA Aggiungi al carrello -
In offerta!
Regolatore velocità motori PWM DC 6V 12V 24V 28V 3A motor speed controller
Il prezzo originale era: 7,93 €.5,47 €Il prezzo attuale è: 5,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
RC ESC 10A Regolatore di velocità elettrico spazzolato per auto e barca 1/16 1/18 1/24 (senza freno)
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA Aggiungi al carrello -
In offerta!
Prolunga testa SMA Cavo
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello