 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
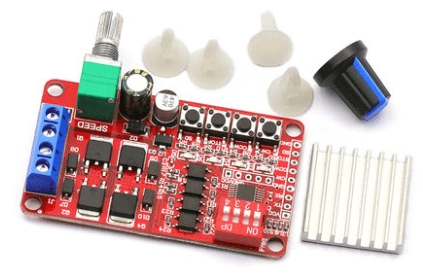
Il controller ARD0011957 è una scheda di comando per il controllo bidirezionale di motori a corrente continua, permettendo di gestire sia la direzione che la velocità del motore. Questo dispositivo è progettato per essere utilizzato in progetti di elettronica e robotica, fornendo una soluzione semplice per l’automazione e i prototipi.
Caratteristiche
- Controllo bidirezionale del motore
- Controllo della velocità del motore
- Compatibile con Arduino e ESP
A cosa serve
Questo controller è ideale per progetti di automazione, robotica e prototipi che richiedono il controllo di motori a corrente continua. Puoi utilizzarlo per costruire un prototipo di robot che si muove in avanti e indietro, collegando il controller al motore e al potenziometro per il controllo manuale della velocità e della direzione.
Tutorial: Come usare Controller di Velocità per Motore a Corrente Continua
Questo controller di velocità per motore a corrente continua ti permette di controllare la direzione e la velocità del motore. Ideale per progetti di automazione, robotica e prototipi.
Cosa serve
- Arduino Uno
- Motore a corrente continua
- Cavi di connessione
- Potenziometro (facoltativo per controllo manuale)
- Alimentatore
Passi
- Collega il motore a corrente continua ai pin di uscita del controller.
- Collega il controller al pin 9 dell’Arduino per il controllo della velocità.
- Collega il potenziometro al pin A0 dell’Arduino per il controllo manuale (opzionale).
- Carica lo sketch Arduino sul microcontrollore.
- Verifica la tensione di alimentazione del motore (verifica sul datasheet).
- Avvia il motore in avanti e indietro con il comando del software.
- Regola la velocità del motore tramite il software.
- Monitora l’output del motore con un oscilloscopio (facoltativo).
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 128); // Imposta la velocità del motore
}
Mini-progetto
Costruisci un prototipo di robot di base che si muove in avanti e indietro. Collega il controller al motore e al potenziometro per il controllo manuale.
Errori comuni
- Collegare il motore con la polarità invertita.
- Non verificare la tensione di alimentazione del motore.
- Usare un valore di PWM non appropriato.
- Non monitorare l’output del motore per eventuali problemi di funzionamento.
Accessori consigliati
- Arduino Uno
- Motore a corrente continua
- Cavi di connessione
- Potenziometro
Domande frequenti
Come regolare la velocità del motore?
Utilizza il comando analogWrite per regolare la velocità del motore.
Come invertire la direzione del motore?
Cambia il segno del valore PWM o cambia la polarità del motore.

Recensioni
Ancora non ci sono recensioni.