 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
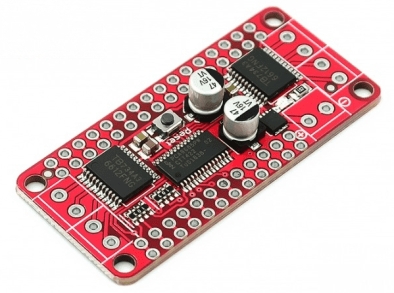
Il Motore passo-passo DC PCA9685 + driver TB6612 è un componente elettronico che permette di controllare il movimento di un motore passo-passo DC con precisione. Il kit include sia il driver TB6612 che il controller PCA9685.
Caratteristiche
- Driver motore: TB6612
- Controller: PCA9685
- Alimentazione: verifica sul datasheet
- Corrente di uscita: verifica sul datasheet
- Tensione di uscita: verifica sul datasheet
A cosa serve
Questo kit è ideale per i progetti di controllo di motore in ambito Arduino. Può essere utilizzato per creare sistemi di movimento precisi in robot, prototipi meccanici e altri dispositivi elettronici. La compatibilità con Arduino lo rende una scelta popolare per i maker e gli appassionati di elettronica.
Tutorial: Come usare Motore Passo-passo DC PCA9685 + Driver TB6612
Il motore passo-passo DC PCA9685 + driver TB6612 è un componente ideale per i progetti di controllo di motore in ambito Arduino. Questo kit è perfetto per principianti e intermedi che vogliono controllare motore passo-passo con precisione e facilità.
Cosa serve
- Arduino Uno
- Motore passo-passo
- Cavo USB
- Pinodromo
Passi
- Collegare il motore passo-passo al driver TB6612 in base al datasheet del motore.
- Collegare il driver TB6612 al PCA9685 tramite i pin di controllo definiti nel datasheet.
- Collegare il PCA9685 all’Arduino tramite i pin di comunicazione I2C (SDA e SCL).
- Installare la libreria Adafruit_PCA9685 tramite la gestione librerie di Arduino IDE.
- Configurare il PCA9685 con il codice Adafruit_PCA9685.
- Programmare il motore passo-passo per muoversi avanti e indietro.
- Testare il motore passo-passo per verificare il funzionamento corretto.
- Ottimizzare il codice per regolare la velocità e la direzione del motore.
Codice di esempio
void setup() {
  // Inizializza il PCA9685
  pca9685.begin();
  pca9685.setPWMFreq(50);
}

void loop() {
  // Comandi per il movimento del motore
  pca9685.setPWM(0, 0, 30000);
  delay(1000);
  pca9685.setPWM(0, 0, 0);
  delay(1000);
}
Mini-progetto
Creare un sistema di movimento di base per un prototipo di robot con il motore passo-passo DC PCA9685 + driver TB6612. Il robot si muoverà avanti e indietro.
Errori comuni
- Non verificare la corretta configurazione del PCA9685.
- Non collegare correttamente i pin del motore passo-passo al driver TB6612.
- Non installare la libreria necessaria per il PCA9685.
- Non testare il motore passo-passo prima di integrarlo nel progetto.
Accessori consigliati
- Arduino Uno
- Motore passo-passo 28BYJ-48
- Cavo USB per Arduino
- Pinodromo
Domande frequenti
Qual è la frequenza di lavoro del PCA9685?
Verifica sul datasheet del PCA9685.
Come posso controllare la velocità del motore?
Regola il valore del PWM nel codice Arduino.
Quali librerie sono necessarie per utilizzare il PCA9685?
La libreria Adafruit_PCA9685 è la più comune e può essere installata tramite la gestione librerie di Arduino IDE.

Recensioni
Ancora non ci sono recensioni.