 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
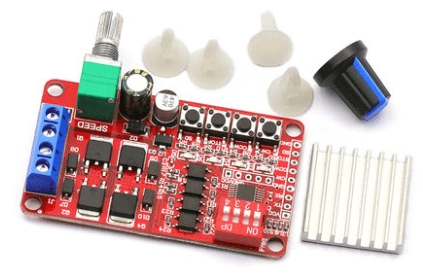
Descripción
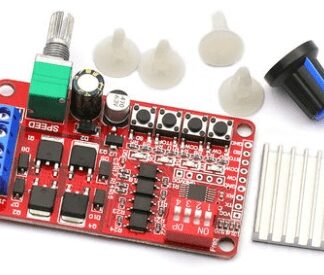
¿Qué es? El controlador ARD0011957 es una tarjeta de control para el control bidireccional de motores de corriente continua, permitiendo gestionar tanto la dirección como la velocidad del motor. Este dispositivo está diseñado para ser utilizado en proyectos de electrónica y robótica, proporcionando una solución simple para la automatización y prototipos. Características Control bidireccional del motor Control de la velocidad del motor Compatible con Arduino y ESP ¿Para qué sirve? Este controlador es ideal para proyectos de automatización, robótica y prototipos que requieren el control de motores de corriente continua. Puedes utilizarlo para construir un prototipo de robot que se mueve hacia adelante y atrás, conectando el controlador al motor y al potenciómetro para el control manual de la velocidad y la dirección. Tutorial: Cómo usar Controlador de Velocidad para Motor de Corriente Continua Este controlador de velocidad para motor de corriente continua te permite controlar la dirección y la velocidad del motor. Ideal para proyectos de automatización, robótica y prototipos. ¿Qué se necesita? Arduino Uno Motor de corriente continua Cables de conexión Potenciómetro (opcional para control manual) Fuente de alimentación Pasos Conectar el motor de corriente continua a los pines de salida del controlador. Conectar el controlador al pin 9 del Arduino para el control de la velocidad. Conectar el potenciómetro al pin A0 del Arduino para el control manual (opcional). Cargar el sketch Arduino en el microcontrolador. Verificar la tensión de alimentación del motor (verificar en el datasheet). Iniciar el motor hacia adelante y atrás con el comando del software. Regular la velocidad del motor a través del software. Monitorear la salida del motor con un osciloscopio (opcional). Código de ejemplo void setup() { pinMode(9, OUTPUT); } void loop() { analogWrite(9, 128); // Establecer la velocidad del motor } Mini-proyecto Construir un prototipo de robot básico que se mueve hacia adelante y atrás. Conectar el controlador al motor y al potenciómetro para el control manual. Errores comunes Conectar el motor con la polaridad invertida. No verificar la tensión de alimentación del motor. Usar un valor de PWM inapropiado. No monitorear la salida del motor para posibles problemas de funcionamiento. Accesorios recomendados Arduino Uno Motor de corriente continua Cables de conexión Potenciómetro Preguntas frecuentes ¿Cómo regular la velocidad del motor? Utiliza el comando analogWrite para regular la velocidad del motor. ¿Cómo invertir la dirección del motor? Cambia el signo del valor PWM o cambia la polaridad del motor.
Valoraciones
No hay valoraciones aún.