 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
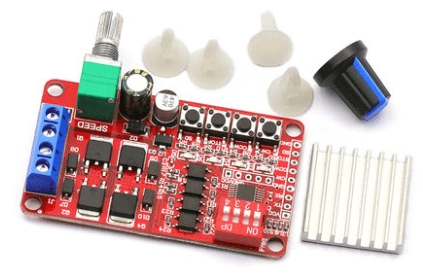
Der Steuerungskontroller ARD0011957 ist eine Steuerkarte für die bidirektionale Steuerung von D.C.-Motoren, ermöglicht es, sowohl die Richtung als auch die Geschwindigkeit des Motors zu kontrollieren. Dieses Gerät ist für Projekte in Elektronik und Robotik konzipiert und bietet eine einfache Lösung für Automatisierung und Prototypen.
Eigenschaften
- Bidirektionale Motorsteuerung
- Motorgeschwindigkeitssteuerung
- Kompatibel mit Arduino und ESP
Wofür es dient
Dieser Steuerungskontroller ist ideal für Automatisierungs-, Robotik- und Prototypenprojekte, die die Steuerung von D.C.-Motoren erfordern. Sie können es verwenden, um einen Prototypen eines Roboters zu bauen, der vorwärts und rückwärts fährt, indem Sie den Steuerungskontroller mit dem Motor und dem Potentiometer verbinden, um die manuelle Steuerung der Geschwindigkeit und der Richtung durchzuführen.
Tutorial: Wie man den D.C.-Motor-Geschwindigkeitskontroller verwendet
Dieser Geschwindigkeitsregler für den D.C.-Motor ermöglicht es, die Richtung und Geschwindigkeit des Motors zu steuern. Ideal für Automatisierungs-, Robotik- und Prototypenprojekte.
Was du brauchst
- Arduino Uno
- D.C.-Motor
- Verbindungsleitungen
- Potentiometer (optional für manuelle Steuerung)
- Netzgerät
Schritte
- Verbinde den D.C.-Motor an die Ausgabeeingänge des Reglers.
- Verbinde den Regler an Pin 9 des Arduino für die Geschwindigkeitssteuerung.
- Verbinde das Potentiometer an Pin A0 des Arduino für die manuelle Steuerung (optional).
- Lade das Arduino-Sketch auf den Mikrocontroller.
- Überprüfe die Betriebsspannung des Motors (nach dem Datasheet).
- Starte den Motor vorwärts und rückwärts mit dem Softwarebefehl.
- Regule die Geschwindigkeit des Motors über das Softwareinterface.
- Überwache die Ausgabe des Motors mit einem Oszilloskop (optional).
Beispielcode
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 128); // Imposta la velocità del motore
}
Mini-Projekt
Bauen Sie ein einfaches Roboterpilotmodell, das sich vorwärts und rückwärts bewegt. Verbinden Sie den Controller mit dem Motor und dem Potentiometer für die manuelle Steuerung.
Häufige Fehler
- Verbinden Sie den Motor mit umgekehrter Polung.
- Überprüfen Sie nicht die Betriebsspannung des Motors.
- Verwenden Sie einen unangemessenen PWM-Wert.
- Überwachen Sie nicht den Motor-Ausgang auf mögliche Betriebsprobleme.
Empfohlenes Zubehör
- Arduino Uno
- Gleichstrommotor
- Verbindungsleitungen
- Potentiometer
Häufige Fragen
Wie reguliere ich die Geschwindigkeit des Motors?
Verwenden Sie den Befehl analogWrite, um die Geschwindigkeit des Motors zu regulieren.
Wie ändere ich die Richtung des Motors?
Ändern Sie das Vorzeichen des PWM-Werts oder ändern Sie die Polung des Motors.

Rezensionen
Es gibt noch keine Rezensionen.