 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
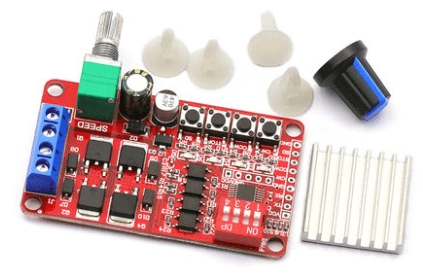
Description
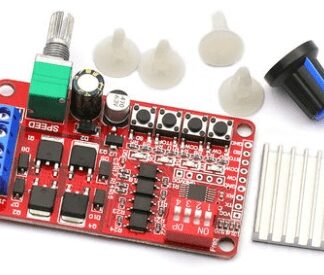
Le contrôleur ARD0011957 est une carte de commande pour le contrôle bidirectionnel des moteurs à courant continu, permettant de gérer à la fois la direction et la vitesse du moteur. Ce dispositif est conçu pour être utilisé dans les projets d’électronique et de robotique, fournissant une solution simple pour l’automatisation et les prototypes. Caractéristiques Contrôle bidirectionnel du moteur Contrôle de la vitesse du moteur Compatible avec Arduino et ESP A quoi sert ce contrôleur ? Ce contrôleur est idéal pour les projets d’automatisation, de robotique et de prototypes nécessitant le contrôle de moteurs à courant continu. Vous pouvez l’utiliser pour construire un prototype de robot qui se déplace en avant et en arrière, en connectant le contrôleur au moteur et au potentiomètre pour le contrôle manuel de la vitesse et de la direction. Tutoriel : Comment utiliser le contrôleur de vitesse pour moteur à courant continu Ce contrôleur de vitesse pour moteur à courant continu vous permet de contrôler la direction et la vitesse du moteur. Idéal pour les projets d’automatisation, de robotique et de prototypes. Ce qu’il vous faut Arduino Uno Moteur à courant continu Câbles de connexion Potentiomètre (facultatif pour le contrôle manuel) Alimentateur Étapes Connectez le moteur à courant continu aux broches de sortie du contrôleur. Connectez le contrôleur à la broche 9 de l’Arduino pour le contrôle de la vitesse. Connectez le potentiomètre à la broche A0 de l’Arduino pour le contrôle manuel (facultatif). Chargez le sketch Arduino sur le microcontrôleur. Vérifiez la tension d’alimentation du moteur (vérifiez le datasheet). Lancez le moteur en avant et en arrière avec le contrôle du logiciel. Réglez la vitesse du moteur via le logiciel. Surveillez la sortie du moteur avec un oscilloscope (facultatif). Exemple de code void setup() { pinMode(9, OUTPUT); } void loop() { analogWrite(9, 128); // Définissez la vitesse du moteur } Mini-projet Construisez un prototype de robot de base qui se déplace en avant et en arrière. Connectez le contrôleur au moteur et au potentiomètre pour le contrôle manuel. Erreurs courantes Connecter le moteur avec la polarité inversée. Ne pas vérifier la tension d’alimentation du moteur. Utiliser une valeur PWM non appropriée. Ne pas surveiller la sortie du moteur pour des problèmes de fonctionnement. Accessoires recommandés Arduino Uno Moteur à courant continu Câbles de connexion Potentiomètre Questions fréquentes Comment régler la vitesse du moteur ? Utilisez la commande analogWrite pour régler la vitesse du moteur. Comment inverser la direction du moteur ? Changez le signe de la valeur PWM ou changez la polarité du moteur.
Avis
Il n’y a pas encore d’avis.