
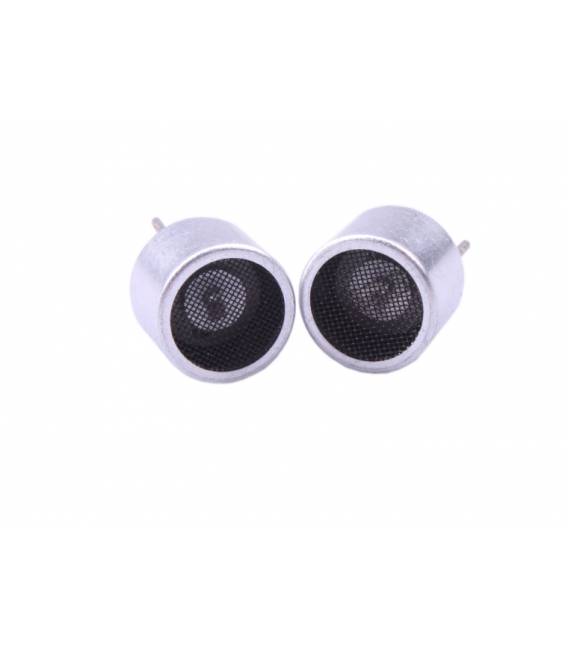

Coppia Ricetrasmittente ad Ultrasuoni Diam. 12MM 40Khz (Trasmettitore + Ricevitore) Sensore Rilevamento Distanza
Il prezzo originale era: 3,01 €.2,61 €Il prezzo attuale è: 2,61 €. Escluso IVA
Coppia Ricetrasmittente ad Ultrasuoni Diam. 12MM 40Khz (Trasmettitore + Ricevitore) Sensore Rilevamento Distanza
Disponibile su ordinazione
Descrizione
Coppia Ricetrasmittente ad Ultrasuoni Diam. 12MM 40Khz (Trasmettitore + Ricevitore) Sensore Rilevamento Distanza
mittente + destinatario
(diametro 12mm)
1 Frequenza nominale (KHz): 40KHz
2 pressione sonora di emissione a 10 V (0 dB = 0,02 mPa): 117 dB
3 del ricevitore a 40KHz (0dB = V / ubar): -65dB
4 a 1 KHz, <1 V (PF): 2000 30%
Utilizzando il trasmettitore di metodo
Costruzione Tipo di struttura aperta
Frequenza centrale 40,0 1,0 KHz
Livello di pressione sonora 112dB min.<br 2400Pf 20%
Tensione di ingresso massima 60Vp-p<br 60 15 (-6dB)
Temperatura di esercizio -20 C ~ + 70 C
Temperatura di conservazione -40 C ~ + 85 C
Peso 2,2 g
Abbiamo disponibili datasheet di tutti i componenti, qualora non fosse presente nella scheda download del prodotto inviaci un messaggio dal modulo contattaci e lo pubblicheremo il prima possibile nel nostro sito.
Tutorial: Come usare Coppia Ricetrasmittente ad Ultrasuoni Diam. 12MM
La coppie di ricetrasmittenti ad ultrasuoni è un componente fondamentale per progetti che richiedono il rilevamento della distanza da ostacoli o oggetti. Ideale per principianti e maker intermedi, questo sensore può essere utilizzato in robotica, droni e sistemi di sicurezza.
Cosa serve
- Arduino Uno
- Cavo USB
- Alimentatore 5V
Passi
- Collegare il trasmettitore al pin D4 dell’Arduino e il ricevitore al pin D5.
- Verificare la polarità dei connettori tra i sensori ed l’Arduino (positivo rosso, negativo nero).
- Scaricare o creare uno sketch di prova per inviare segnali ultrasonici dal trasmettitore e ricevere risposte dal ricevitore.
- Configurare il codice Arduino per misurare la durata del segnale ricevuto (tempo di volo).
- Calcolare la distanza in millimetri o centimetri utilizzando le formule fornite nella documentazione (velocità suono * tempo di volo / 2).
- Testare il sensore con oggetti a diversa distanza.
- Ottimizzare il codice per migliorare la precisione e l’accuratezza del rilevamento.
- Implementare il sensore in un progetto più complesso come un robot evitatore di ostacoli.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  long duration, distance;
  pinMode(trigPin, OUTPUT);
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2); // stabilizzazione del segnale
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10); // invio di un impulso alto per iniziare la misurazione
  digitalWrite(trigPin, LOW);
  pinMode(echoPin, INPUT);
  duration = pulseIn(echoPin, HIGH);
  distance = (duration/2) / 29.1; // calcolo della distanza
  Serial.print(distance);
  Serial.println(" cm");
}
Mini-progetto
Creare un robot evitatore di ostacoli con due ruote motorizzate e il sensore ad ultrasuoni per rilevare gli ostacoli davanti a sé.
Errori comuni
- Impulsi troppo corti o lunghi inviati dal trasmettitore.
- Polarità dei connettori invertita tra i sensori ed l’Arduino.
- Distanza minima non rispettata (verifica sul datasheet).
- Segnale di ritorno inesistente a causa dell’assenza di un ostacolo nelle vicinanze.
Accessori consigliati
- Arduino Uno R3
- Batteria LiPo 3.7V
- Kit Robotica Arduino Starter
- Motore DC per Robot
Domande frequenti
Come si calcola la distanza?
La distanza viene calcolata moltiplicando il tempo di volo del segnale ultrasonico (in secondi) per 17000 e dividendo il risultato per 2.
Quanto è precisa questa coppia di sensori?
L’accuratezza varia in base all’applicazione, ma generalmente si può contare su una precisione di circa ±5% alla distanza massima operativa (verifica sul datasheet).
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
CH376 Modulo lettura scrittura USB FAT16 FAT32 per Arduino
Il prezzo originale era: 15,09 €.10,93 €Il prezzo attuale è: 10,93 €. Escluso IVA Aggiungi al carrello -
In offerta!
US-020 Ultrasuoni modulo Modulo, 5V, può essere misurato 7M
Il prezzo originale era: 3,26 €.2,84 €Il prezzo attuale è: 2,84 €. Escluso IVA Aggiungi al carrello -
In offerta!
Produttori Ultrasuoni, nuovo, pannello display Ultrasuoni all’ingrosso
Il prezzo originale era: 26,45 €.19,16 €Il prezzo attuale è: 19,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo controller di rete ENC28J60 per scheda relè Scheda Smart Home 8/16 bit
Il prezzo originale era: 9,50 €.6,88 €Il prezzo attuale è: 6,88 €. Escluso IVA Aggiungi al carrello