
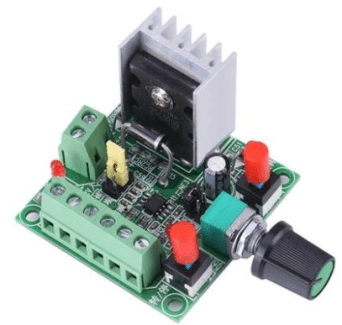
Azionamento del motore passo-passo semplice controller / controllo della velocità di controllo avanti e indietro / generazione di impulsi / controller di generazione PWM
Il prezzo originale era: 17,65 €.12,79 €Il prezzo attuale è: 12,79 €. Escluso IVA
Azionamento del motore passo-passo semplice controller / controllo della velocità di controllo avanti e indietro / generazione di impulsi / controller di generazione PWM
Disponibile su ordinazione
Descrizione
Cos’è
Il controller ARD0011854 è un circuito elettronico progettato per il controllo di motori passo-passo. Permette di regolare la velocità di rotazione e la direzione di movimento del motore.
Caratteristiche
- Controllo della velocità del motore passo-passo
- Controllo della direzione di movimento (avanti e indietro)
- Generazione di impulsi per il controllo del motore
- Generazione di segnali PWM per la regolazione della velocità
A cosa serve
Questo controller è ideale per progetti di elettronica e robotica che richiedono un controllo preciso del movimento dei motori. Può essere utilizzato per realizzare robot, sistemi di stampa 3D, dispositivi automatizzati e altre applicazioni che necessitano di un’accurata gestione del movimento. La compatibilità con Arduino e ESP32 permette di integrarlo facilmente in progetti basati su queste piattaforme di sviluppo.
Tutorial: Come usare Controller di Motore Passo-Passo
Questo controller di motore passo-passo ti permette di controllare facilmente la direzione e la velocità del motore passo-passo. Ideale per progetti di stampa 3D, robotica o qualsiasi altro progetto che richieda un controllo preciso del motore.
Cosa serve
- Arduino Uno
- Motore passo-passo
- Cavo USB
- Connessioni di testa
Passi
- Collega il controller al motore passo-passo seguendo la documentazione.
- Connetti il controller all’Arduino utilizzando i pin appropriati.
- Carica lo sketch Arduino per inizializzare il controller.
- Imposta la direzione del motore (avanti o indietro) utilizzando i comandi del codice.
- Regola la velocità del motore modificando il valore PWM.
- Verifica la corretta funzione del motore passo-passo.
- Genera impulsi per controllare il movimento del motore.
- Testa il controllo PWM per regolare la velocità del motore.
Codice di esempio
void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  delay(1000);
  digitalWrite(2, LOW);
  delay(1000);
}
Mini-progetto
Crea un piccolo robot che si muove avanti e indietro usando il controller di motore passo-passo. Imposta la direzione e la velocità del motore per farlo muovere.
Errori comuni
- Non verificare la correttezza dei collegamenti prima di caricare il codice.
- Non impostare correttamente i pin PWM per regolare la velocità del motore.
- Non controllare la tensione di alimentazione del motore.
- Non verificare la correttezza del datasheet del motore passo-passo.
Accessori consigliati
- Motore passo-passo NEMA 17
- Arduino Uno R3
- Stampa 3D da progetto
- Sensori di posizione
Domande frequenti
Come posso controllare la direzione del motore?
Utilizza i pin di direzione del controller per invertire la polarità del motore.
Qual è la tensione di alimentazione minima per il motore passo-passo?
Verifica sul datasheet del motore passo-passo.
Prodotti correlati
-
In offerta!
ESP32-WROOM-32U
Il prezzo originale era: 19,02 €.9,19 €Il prezzo attuale è: 9,19 €. Escluso IVA Aggiungi al carrello -
In offerta!
Commutazione isolata 12V 300mA
Il prezzo originale era: 3,06 €.2,65 €Il prezzo attuale è: 2,65 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo relè a 3 canali 3,3 V 5 V con fotoaccoppiatore per PIC AVR DSP ARM
Il prezzo originale era: 5,32 €.3,85 €Il prezzo attuale è: 3,85 €. Escluso IVA Aggiungi al carrello -
In offerta!
Umidità del suolo Igrometro Umidità Sensore
Il prezzo originale era: 8,56 €.6,20 €Il prezzo attuale è: 6,20 €. Escluso IVA Aggiungi al carrello