
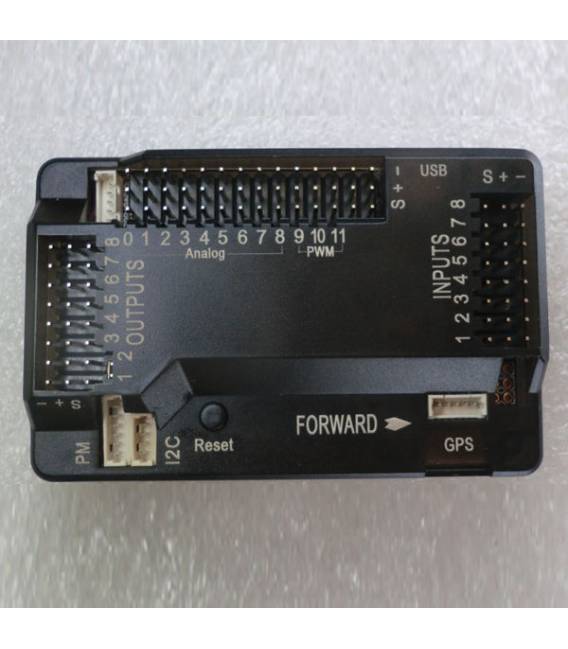

ARDUPILOT MEGA APM2.52 APM Flight Controller Board
Il prezzo originale era: 101,98 €.73,90 €Il prezzo attuale è: 73,90 €. Escluso IVA
ARDUPILOT MEGA APM2.52 APM Flight Controller Board
Disponibile su ordinazione
Descrizione
Cos’è
L’ARDUPILOT MEGA APM2.52 APM Flight Controller Board è un controller di volo per droni e aereomodelli. Offre funzionalità avanzate per un controllo preciso e pilotaggio autonomo.
Caratteristiche
- Design speciale per ARDUPILOT MEGA APM2.52 APM Flight Controller Board
- SKU: ARD002148
- Prezzo: 73.9 €
- Categorie: Aereomodelling, Droni
A cosa serve
L’ARDUPILOT MEGA APM2.52 è ideale per costruttori di droni che desiderano un sistema di volo stabile e preciso. Può essere utilizzato per costruire un drone quadricottero autonomo in 30 minuti seguendo le istruzioni fornite.
Tutorial: Come usare ARDUPILOT MEGA APM2.52
L’ARDUPILOT MEGA APM2.52 è un controller di volo per droni e aereomodelli che offre funzionalità avanzate come il controllo del rollio, dell’impennata e della trazione. Ideale per costruttori di droni che desiderano un sistema di volo stabile e preciso.
Cosa serve
- Arduino Mega 2560
- Sensori IMU (Inertial Measurement Unit)
- Batteria LiPo
- Motore di propulsione
- Elica
- Frame del dron
Passi
- Verifica la compatibilità hardware tra l’APM2.52 e il tuo frame.
- Installare i driver necessari per connettere l’Arduino Mega 2560 al computer.
- Scaricare la configurazione di base del firmware APM (verifica sul datasheet per le specifiche attuali).
- Collegare fisicamente il controller di volo all’Arduino Mega 2560 seguendo i diagrammi elettrici forniti.
- Configurare l’APM2.52 tramite la console Mission Planner (download dal sito ufficiale).
- Calibrare i sensori IMU per garantire un volo stabile e preciso.
- Testare il sistema di controllo del dron con brevi prove di terra.
- Una volta verificata l’efficacia del sistema, procedere al volo in aria.
Mini-progetto
Costruisci un dron quadricottero autonomo in 30 minuti utilizzando il controller APM2.52 e seguendo le istruzioni fornite.
Errori comuni
- Non calibrare correttamente i sensori IMU prima del volo.
- Usare batterie LiPo di qualità inferiore che possono compromettere la sicurezza del dron.
- Omettere l’installazione dei driver necessari per connettersi al computer.
- Non testare il sistema di controllo in terra prima del volo.
Accessori consigliati
- Sensori IMU compatibili
- Eliche e motori da propulsione
- Frame del dron robusto
- Batteria LiPo ad alta densità energetica
Domande frequenti
Come posso ottimizzare la stabilità del mio dron?
Calibra accuratamente i sensori IMU e assicurati che il peso sia bilanciato sul frame.
Qual è la differenza tra APM2.52 e versioni precedenti?
La versione 2.52 include miglioramenti di sicurezza e precisione, verifica sul datasheet per dettagli specifici.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 10,0 × 6,0 × 2,0 cm |
Prodotti correlati
-
In offerta!
Eliche 1045 Positive and negative 2 Pezzi CW CCW
Il prezzo originale era: 6,14 €.3,68 €Il prezzo attuale è: 3,68 €. Escluso IVA Aggiungi al carrello -
In offerta!
50 Pezzi Resistenza 0.91 ohm 1/4w 1/4 w 5%
Il prezzo originale era: 3,20 €.2,38 €Il prezzo attuale è: 2,38 €. Escluso IVA Aggiungi al carrello -
In offerta!
10 Pezzi Dean Connettore T plug For ESC Batteria
Il prezzo originale era: 6,74 €.4,29 €Il prezzo attuale è: 4,29 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 pezzi RP-SMA-J 1.5 femmina all’interno
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello