 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
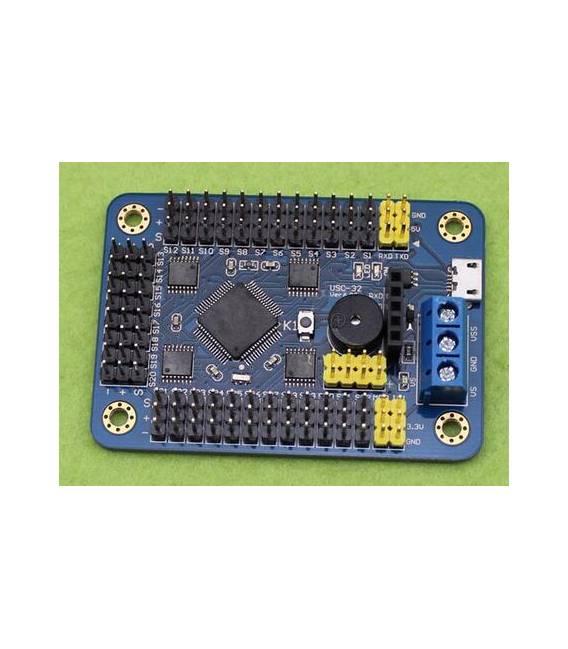
La tarjeta de control para servomotores de 32 canales está diseñada para gestionar hasta 32 servomotores simultáneamente, lo que la hace ideal para proyectos robóticos y sistemas mecánicos complejos. Este controlador permite un control preciso y flexible de los motores.
Características
- Control de 32 canales servomotores
- Ideal para proyectos robóticos y controles mecánicos
Para qué sirve
Sirve para crear sistemas de control mecánico con Arduino o otros microcontroladores compatibles. Puede ser utilizado para gestionar hasta 32 servomotores simultáneamente, lo que hace posible la realización de proyectos robóticos y mecánicos más complejos.
Tutorial: Cómo usar el Controlador a 32 Canales para Servomotores
El controlador de 32 canales para motores servo es un componente esencial para proyectos robóticos y de control mecánico que requieren la gestión simultánea de múltiples motores. Ideal para makers y estudiantes que desean crear sistemas complejos con Arduino.
Qué necesitas
- Arduino Uno o compatible
- Cable USB
- Motores servo (agregar según sea necesario)
- Fuente de alimentación externa
Pasos
- Conecta el Arduino al ordenador mediante el cable USB.
- Conecta el controlador al puerto serie del Arduino, verificando la polaridad correcta de los conectores.
- Consulta el datasheet para determinar la tensión de alimentación necesaria y conectarla a la fuente de alimentación externa.
- Descarga el sketch Arduino proporcionado por el fabricante o de internet.
- Compila y ejecuta el código fuente, verificando que los señales PWM se envíen a los canales del controlador.
- Verifica la correcta función de los servomotores conectados al driver, ajustando las configuraciones de control en el código Arduino.
- Diseña una configuración adicional de hardware para gestionar motores adicionales o sensores.
- Prueba el sistema completo en condiciones reales, adaptando el sketch y la disposición física según sea necesario.
Código de ejemplo
//Includere la libreria PWM
#include <Servo.h>

//Definire i pin di controllo del driver
int servoPin = 9;

void setup() {
  //Inizializzare il pin PWM per il driver
  pinMode(servoPin, OUTPUT);
}

void loop() {
  //Invio segnale PWM al driver che controlla i servomotori
  analogWrite(servoPin, 150); //Verifica sul datasheet per la corretta ampiezza del segnale PWM.
}
Miniproyecto
Diseña un sistema de control mecánico de 4 canales que utiliza el driver de 32 canales y cuatro servomotores. Conecta cada servo a uno de los primeros cuatro canales del driver, escribe el sketch Arduino para controlarlos en secuencia y prueba el sistema completo.
Errores comunes
- Alimentación insuficiente o incorrecta
- Conector no conectado correctamente
- Código fuente no compilado correctamente
- Número de canales superior a la capacidad del driver
Accesorios recomendados
- Arduino Uno R3
- Servo Motor SG90
- Cable USB A-B
- Fuente de alimentación externa 5V-12V
Preguntas frecuentes
¿Cómo puedo controlar más servomotores con este driver?
Cada canal del driver puede manejar un solo servomotor. Conecta los servomotores a los diferentes canales y usa el sketch de Arduino para enviar comandos PWM a cada servo.
¿Cuál es la tensión de alimentación recomendada?
Verifica el datasheet para determinar la tensión mínima y máxima permitida por el driver, generalmente entre 5V y 12V.
Valoraciones
No hay valoraciones aún.