 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
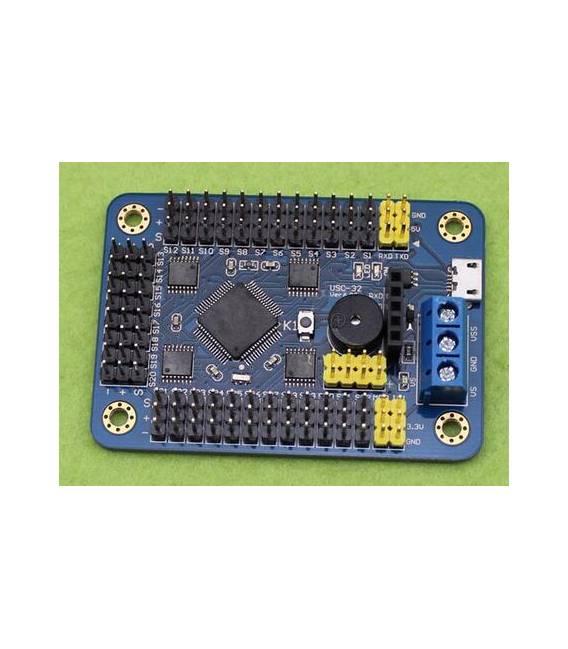
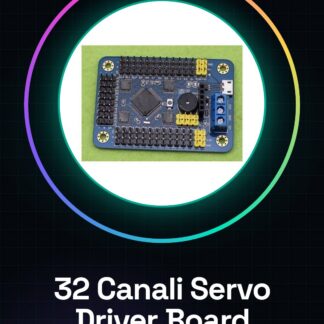
Was ist es? Die 32-Kanal Servomotor Steuerungs-Treiberplatine ist für die gleichzeitige Verwaltung von bis zu 32 Servomotoren konzipiert und eignet sich ideal für roboterische Projekte und komplexe mechanische Systeme. Diese Steuerung ermöglicht präzisen und flexiblen Motor-Steuerung.
Funktionen:
– 32-Kanal Servomotor Steuerung
– Ideal für roboterische Projekte und mechanische Steuerungen
Zweck: Es dient zur Erstellung mechanischer Steuerungssysteme mit Arduino oder kompatiblen Mikrocontrollern. Es kann bis zu 32 Servomotoren gleichzeitig verwalten, was die Realisierung komplexer roboterischer und mechanischer Projekte ermöglicht.
Tutorial: Wie man den 32-Kanal Servomotor-Treiber verwendet
Der 32-Kanal Servomotor-Treiber ist ein wesentlicher Bestandteil für roboterische und mechanische Steuerungsprojekte, die die gleichzeitige Verwaltung mehrerer Motoren erfordern. Ideal für Makers und Studenten, die komplexe Systeme mit Arduino erstellen möchten.
Was benötigt man:
– Arduino Uno oder kompatibel
– USB-Kabel
– Servomotor (nach Bedarf hinzufügen)
– externer Stromversorger
Schritte:
1. Verbinden Sie den Arduino über das USB-Kabel mit dem Computer.
2. Verbinden Sie den Treiber an die serielle Schnittstelle des Arduino und überprüfen Sie die korrekte Polarisierung der Verbindungen.
3. Bestimmen Sie die erforderliche Spannung aus dem Datenblatt und verbinden Sie sie mit dem externen Stromversorger.
4. Laden Sie das Arduino-Sketch vom Hersteller oder von der Internet herunter.
5. Kompilieren und ausführen Sie den Quellcode und überprüfen Sie, ob die PWM-Signale an die Kanäle des Treibers gesendet werden.
6. Überprüfen Sie die korrekte Funktion der an den Treiber angeschlossenen Servomotoren und passen Sie ggf. die Steuerungs-Einstellungen im Arduino-Code an.
7. Entwickeln Sie eine zusätzliche Hardware-Konfiguration, um weitere Motoren oder Sensoren zu verwalten.
8. Testen Sie das gesamte System in realen Bedingungen und passe das Sketch und die physische Anordnung nach Bedarf an.
Beispielcode:
//Importieren Sie die PWM-Bibliothek
#include
//Definieren Sie die Steuerpins des Treibers
int servoPin = 9;
void setup() {
//Initialisieren Sie den PWM-Pin für den Treiber
pinMode(servoPin, OUTPUT);
}
void loop() {
//Senden Sie das PWM-Signal an den Treiber, der die Servomotoren steuert
analogWrite(servoPin, 150);
//Überprüfen Sie das Datenblatt für die korrekte Signalbreite.
}
Mini-Projekt:
Entwickeln Sie ein 4-Kanal mechanisches Steuerungssystem, das den 32-Kanal-Treiber und vier Servomotoren verwendet. Verbinden Sie jeden Servo an einen der ersten vier Kanäle des Treibers, schreiben Sie das Arduino-Sketch zum sequenziellen Steuern und testen Sie das gesamte System.
Häufige Fehler:
– Unzureichende oder falsche Stromversorgung
– Falsche Verbindung der Steckverbindungen
– Nicht korrekt kompiliertes Quellcode
– Zu viele Kanäle für die Kapazität des Treibers
Empfohlene Zubehör:
– Arduino Uno R3
– Servomotor SG90
– USB-Kabel A-B
– externer Stromversorger 5V-12V
Häufig gestellte Fragen:
Wie kann ich mehrere Servomotoren mit diesem Treiber steuern?
Jeder Kanal des Treibers kann einen einzelnen Servomotor verwalten. Verbinden Sie die Servomotoren an die verschiedenen Kanäle und verwenden Sie das Arduino-Sketch, um PWM-Befehle an jeden Servo zu senden.
Welche Spannung ist für die Stromversorgung empfohlen?
Überprüfen Sie das Datenblatt, um die zulässige Mindest- und Höchstspannung des Treibers zu bestimmen, die normalerweise zwischen 5V und 12V liegt.
Rezensionen
Es gibt noch keine Rezensionen.