 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
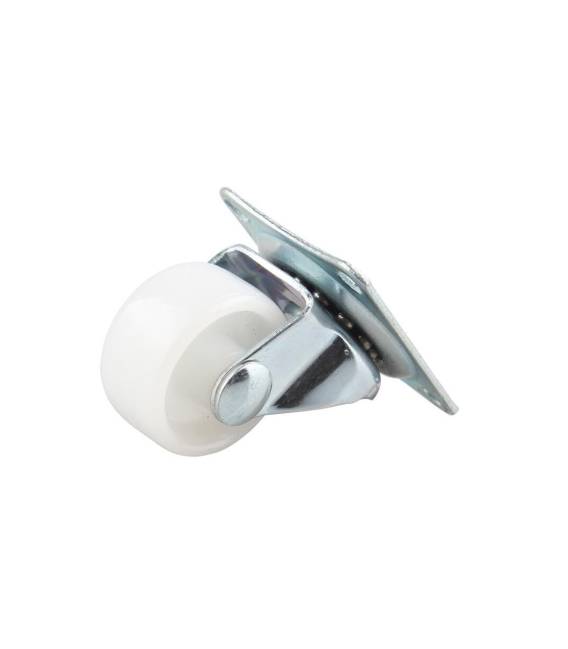
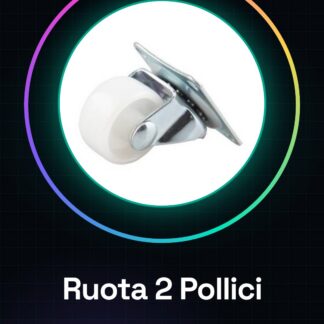
La Rueda Omnidireccional Universal de 2 Pulgadas para Smart Car Rover Robot Arduino es un componente esencial para proyectos de robótica y automatización. Esta rueda permite movimientos precisos en cualquier dirección, haciéndola ideal para la creación de rover y vehículos inteligentes.
Características
- Rueda omnidireccional universal de 2 pulgadas
- Idealmente adecuada para proyectos Arduino y robótica
Para qué sirve
La rueda se utiliza para la construcción de mini rover, smart car y otros dispositivos robóticos. Permite un control preciso del movimiento en cualquier dirección gracias a su estructura omnidireccional.
Tutorial: Cómo usar la Rueda Omnidireccional de 2 Pulgadas
Para controlar el movimiento en cualquier dirección, esta rueda omnidireccional es ideal para Smart Car, Rover Robot y proyectos Arduino.
Qué necesitas
- Rueda Omnidireccional de 2 Pulgadas
- Arduino
- Motores DC
- Cordones de protección
Pasos
- 1. Verifica en el datasheet las especificaciones de la rueda.
- 2. Monta la rueda en un soporte compacto.
- 3. Conecta los motores DC a los pines de control del Arduino.
- 4. Ataja los cordones de protección a los motores.
- 5. Carga el código Arduino proporcionado.
- 6. Conéctate a tu computadora con un cable USB.
- 7. Carga el código en el Arduino.
- 8. Controla el movimiento de la rueda.
Código de ejemplo
```
#include <Servo.h>
Servo motor1, motor2;
void setup() {
  motor1.attach(9);
  motor2.attach(10);
}
void loop() {
  motor1.write(90);
  motor2.write(90);
}
```
Miniproyecto
Construye un mini Rover utilizando la rueda omnidireccional y un Arduino. Instala la rueda en un soporte, conecta los motores y controla el movimiento.
Errores comunes
- Conectar los motores DC a pines no dedicados.
- Omitir el uso de los cordones de protección.
- No verificar las especificaciones en el datasheet.
- No probar el movimiento antes de cargar el código.
Accesorios recomendados
- Motores DC
- Cordones de protección
- Soporte para rueda
- Cordones de protección
Preguntas frecuentes
¿Cómo puedo controlar el movimiento de la rueda?
Usa los pines digitales del Arduino para controlar la posición de los motores DC.
¿Cuáles motores DC debo utilizar?
Verifica el datasheet para la potencia y velocidad correctas.
¿Puedo usar estas ruedas para proyectos de diferentes tamaños?
Verifica el datasheet la compatibilidad con tus proyectos.
¿Cómo puedo proteger mis motores?
Utiliza cordones de protección para evitar daños a los motores.
Valoraciones
No hay valoraciones aún.