 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
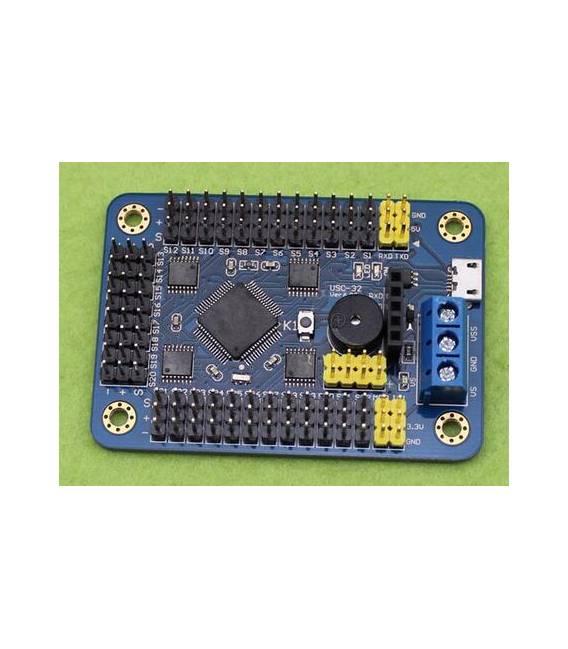
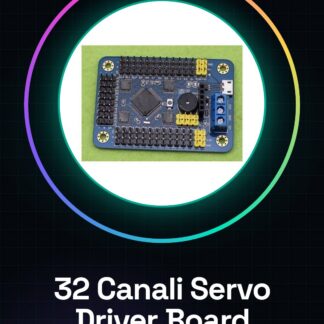
La carte de contrôle pour moteurs servo à 32 canaux est conçue pour gérer jusqu’à 32 moteurs servo simultanément, la rendant idéale pour les projets robotiques et les systèmes mécaniques complexes. Ce contrôleur permet un contrôle précis et flexible des moteurs.
Caractéristiques
Contrôle de 32 canaux moteurs servo
Idéalement adapté pour les projets robotiques et les contrôles mécaniques
À quoi sert-il
Permet de créer des systèmes de contrôle mécanique avec Arduino ou d’autres microcontrôleurs compatibles. Peut être utilisé pour gérer jusqu’à 32 moteurs servo simultanément, rendant possible la réalisation de projets robotiques et mécaniques plus complexes.
Tutoriel : Comment utiliser le contrôleur à 32 canaux pour moteurs servo
Le contrôleur à 32 canaux pour moteurs servo est un composant essentiel pour les projets robotiques et de contrôle mécanique nécessitant la gestion simultanée de plusieurs moteurs. Idéal pour les makers et les étudiants qui souhaitent créer des systèmes complexes avec Arduino.
Ce qu’il vous faut
Arduino Uno ou compatible
Câble USB
Moteur servo (ajouter selon les besoins)
Alimentation externe
Étapes
Connecter l’Arduino au PC via le câble USB. Connecter le contrôleur à la porte série de l’Arduino, en vérifiant la polarité correcte des connecteurs. Vérifier le datasheet pour déterminer la tension d’alimentation nécessaire et la connecter à l’alimentation externe. Télécharger le sketch Arduino fourni par le fabricant ou d’Internet. Compiler et exécuter le code source, en vérifiant que les signaux PWM sont envoyés aux canaux du contrôleur. Vérifier le bon fonctionnement des moteurs servo connectés au contrôleur, en ajustant éventuellement les paramètres de contrôle dans le code Arduino. Concevoir une configuration hardware supplémentaire pour gérer d’autres moteurs ou capteurs. Tester le système complet dans des conditions réelles, en adaptant le sketch et la disposition physique selon les besoins.
Exemple de code
//Inclure la bibliothèque PWM
#include
//Définir les broches de contrôle du contrôleur
int servoPin = 9;
void setup() {
//Initialiser la broche PWM pour le contrôleur
pinMode(servoPin, OUTPUT);
}
void loop() {
//Envoyer le signal PWM au contrôleur qui contrôle les moteurs servo
analogWrite(servoPin, 150);
//Vérifier le datasheet pour la bonne amplitude du signal PWM.
}
Mini-projet
Concevez un système de contrôle mécanique de 4 canaux qui utilise le contrôleur à 32 canaux et quatre moteurs servo. Connectez chaque servo à l’un des premiers quatre canaux du contrôleur, écrivez le sketch Arduino pour les contrôler en séquence et testez le système complet.
Erreurs courantes
Alimentation insuffisante ou incorrecte
Connecteur non correctement connecté
Code source non compilé correctement
Nombre de canaux dépassant la capacité du contrôleur
Accessoires recommandés
Arduino Uno R3
Moteur Servo SG90
Câble USB A-B
Alimentation externe 5V-12V
Questions fréquentes
Comment puis-je contrôler plusieurs moteurs servo avec ce contrôleur ?
Chaque canal du contrôleur peut gérer un seul moteur servo. Connectez les moteurs servo aux différents canaux et utilisez le sketch Arduino pour envoyer des commandes PWM à chaque servo.
Quelle est la tension d’alimentation recommandée ?
Vérifiez le datasheet pour déterminer la tension minimale et maximale autorisée par le contrôleur, généralement entre 5V et 12V.
Avis
Il n’y a pas encore d’avis.