 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
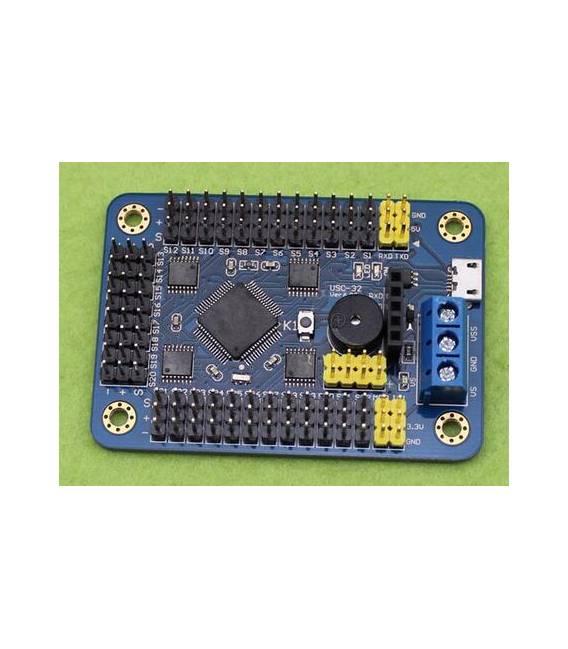
The 32-Channel Servo Motor Control Driver Board is designed to manage up to 32 servomotors simultaneously, making it ideal for robotic projects and complex mechanical systems. This driver provides precise and flexible motor control. It is ideal for robotic and mechanical control projects requiring the simultaneous management of multiple motors. Suitable for makers and students looking to create complex systems with Arduino or compatible microcontrollers. It can handle up to 32 servomotors at once, enabling the creation of more complex robotic and mechanical projects. Follow the steps to connect the Arduino to the computer via USB cable, connect the driver to the Arduino’s serial port, verify the correct polarity of the connectors, and connect the external power supply as per the datasheet. Download the provided Arduino sketch or find one online, compile and run the source code, and verify that PWM signals are being sent to the driver channels. Test the connected servomotors and adjust the control settings in the Arduino code as needed. Design additional hardware configurations to manage additional motors or sensors. Test the complete system in real-world conditions, adjusting the sketch and physical layout as necessary. Example Code: //Include the PWM library #include //Define the driver control pin int servoPin = 9; void setup() { //Initialize the PWM pin for the driver pinMode(servoPin, OUTPUT); } void loop() { //Send PWM signal to the driver that controls the servomotors analogWrite(servoPin, 150); //Verify the correct PWM signal amplitude in the datasheet. Mini-Project: Design a 4-channel mechanical control system using the 32-channel driver and four servomotors. Connect each servo to one of the first four channels of the driver, write the Arduino code to control them in sequence, and test the entire system.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
La scheda di controllo per servomotori a 32 canali è progettata per gestire fino a 32 servomotori simultaneamente, rendendola ideale per progetti robotici e sistemi meccanici complessi. Questo driver consente un controllo preciso e flessibile dei motori.
Caratteristiche
- Controllo di 32 canali servomotori
- Idealmente adatto per progetti robotici e controlli meccanici
A cosa serve
Serve a creare sistemi di controllo meccanico con Arduino o altri microcontrollori compatibili. Può essere utilizzato per gestire fino a 32 servomotori contemporaneamente, rendendo possibile la realizzazione di progetti robotici e meccanici più complessi.
Tutorial: Come usare Driver a 32 Canali per Servo Motore
Il Driver a 32 canali per servo motore è un componente essenziale per progetti robotici e di controllo meccanico che richiedono la gestione simultanea di più motori. Ideale per maker e studenti che desiderano creare sistemi complessi con Arduino.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Servo motore (da aggiungere secondo necessità)
- Alimentatore esterno
Passi
- Connettere l’Arduino al computer tramite cavo USB.
- Collegare il driver alla porta seriale dell’Arduino, verificando la corretta polarità dei connettori.
- Verifica sul datasheet per stabilire la tensione di alimentazione necessaria e collegarla all’alimentatore esterno.
- Scaricare lo sketch Arduino fornito dal produttore o da internet.
- Compilare ed eseguire il codice sorgente, verificando che i segnali PWM vengano inviati ai canali del driver.
- Verifica la corretta funzione dei servomotori collegati al driver, regolando eventualmente le impostazioni di controllo nel codice Arduino.
- Progettare una configurazione hardware aggiuntiva per gestire ulteriori motori o sensori.
- Testare il sistema completo in condizioni reali, adattando lo sketch e la disposizione fisica secondo necessità.
Codice di esempio
//Includere la libreria PWM
#include <Servo.h>

//Definire i pin di controllo del driver
int servoPin = 9;

void setup() {
  //Inizializzare il pin PWM per il driver
  pinMode(servoPin, OUTPUT);
}

void loop() {
  //Invio segnale PWM al driver che controlla i servomotori
  analogWrite(servoPin, 150); //Verifica sul datasheet per la corretta ampiezza del segnale PWM.
}
Mini-progetto
Progetta un sistema di controllo meccanico da 4 canali che utilizza il driver a 32 canali e quattro servomotori. Collega ogni servo ad uno dei primi quattro canali del driver, scrivi lo sketch Arduino per controllarli in sequenza e testa l’intero sistema.
Errori comuni
- Power Supply insufficiente o errata
- Connettore non correttamente collegato
- Codice sorgente non compilato correttamente
- Numero di canali superiore alla capacità del driver
Accessori consigliati
- Arduino Uno R3
- Servo Motor SG90
- Cavo USB A-B
- Alimentatore esterno 5V-12V
Domande frequenti
Come posso controllare più servomotori con questo driver?
Ogni canale del driver può gestire un singolo servomotore. Collega i servomotori ai vari canali e usa lo sketch Arduino per inviare comandi PWM a ogni servo.
Qual è la tensione di alimentazione consigliata?
Verifica sul datasheet per determinare la tensione minima e massima consentita dal driver, generalmente tra 5V e 12V.
Reviews
There are no reviews yet.